
Kontroler#
Wstęp#
Kontroler VEX IQ (2. generacji) posiada przyciski i dwa joysticki. Bloki kontrolera mogą służyć do sprawdzania naciśnięć przycisków, odczytywania ruchu joysticka, włączania lub wyłączania skonfigurowanych akcji kontrolera, a także uruchamiania bloków w przypadku wystąpienia zdarzeń kontrolera.
Brain IQ (2. generacji) może łączyć się z kontrolerem IQ (2. generacji) lub IQ (1. generacji). Kontroler IQ (1. generacji) musi mieć zainstalowane niebieskie Smart Radio.
Skonfigurowane akcje kontrolera to zachowania kontrolera ustawione w menu Urządzenia. Użyj bloku włącz/wyłącz kontroler, aby tymczasowo włączyć lub wyłączyć te skonfigurowane akcje podczas projektu.
Poniżej znajduje się lista wszystkich bloków:
Wartości — sprawdź stan przycisków kontrolera lub odczytaj położenie joysticka.
naciśnięto przycisk kontrolera? — Zwraca informację, czy wybrany przycisk kontrolera jest naciśnięty.
pozycja osi kontrolera — Zwraca pozycję joysticka wzdłuż wybranej osi.
Akcje — włącz lub wyłącz skonfigurowane akcje kontrolera lub uruchom bloki, gdy zmienią się dane wejściowe kontrolera.
włączanie/wyłączanie kontrolera — Włącza lub wyłącza akcje kontrolera skonfigurowane w menu Urządzenia.
kiedy przycisk kontrolera — Uruchamia dołączony stos po naciśnięciu lub zwolnieniu wybranego przycisku.
gdy oś kontrolera ulega zmianie — Uruchamia dołączony stos, gdy położenie joysticka zmienia się wzdłuż wybranej osi.
Wartości#
naciśnięty przycisk kontrolera?#
Blok logiczny Czy naciśnięto przycisk kontrolera? zwraca informację, czy wybrany przycisk kontrolera jest naciśnięty.
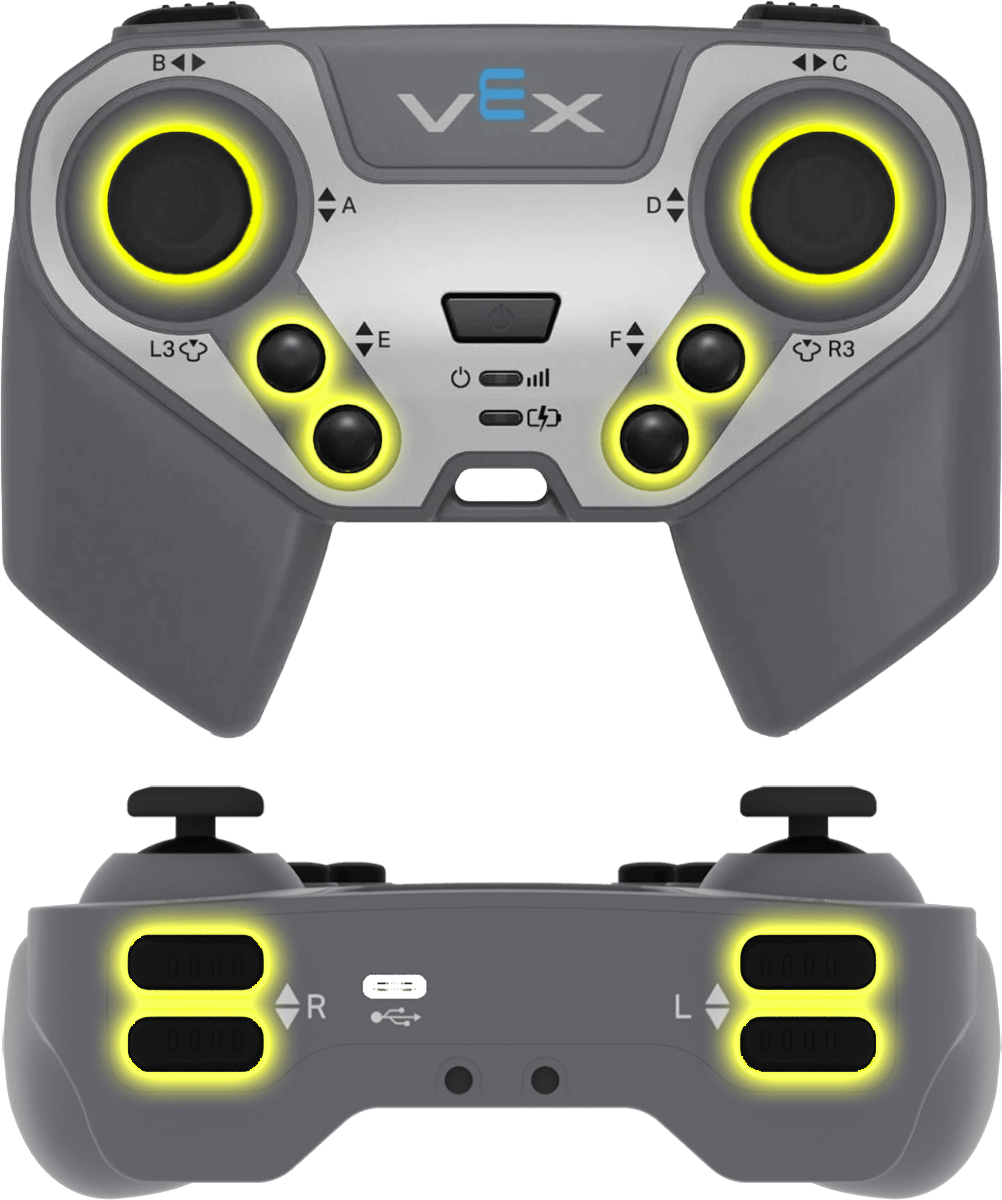
<kontroler przycisk [E ▲ v] wciśnięty?>
Parametr |
Opis |
|---|---|
przycisk |
Przycisk do sprawdzenia:
|
Przykład
gdy uruchomiony
[Move forward while the R ▲ button is pressed.]
zawsze
jeśli <kontroler przycisk [R ▲ v] wciśnięty?> to
jedź [do przodu v]
w przeciwnym razie
zatrzymaj jazdę
koniec
koniec
położenie osi kontrolera#
Blok raportujący położenie osi kontrolera zwraca położenie joysticka wzdłuż wybranej osi jako liczbę od -100 do 100.
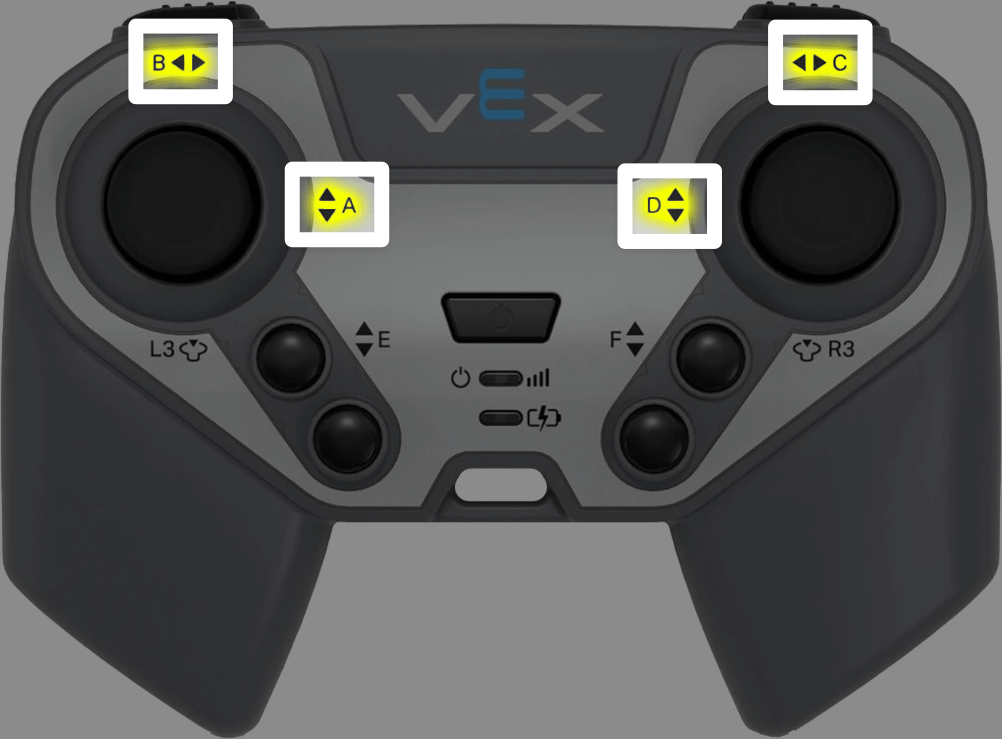
(pozycja osi [A v] kontrolera)
Parametr |
Opis |
|---|---|
oś |
Oś joysticka do zgłoszenia:
|
Przykład
gdy uruchomiony
[Turn depending on the position of the right joystick.]
zawsze
jeśli <(pozycja osi [C v] kontrolera) [math_less_than v] [0]> to
skręć [w lewo v]
w przeciwnym razie jeśli <(pozycja osi [C v] kontrolera) [math_greater_than v] [0]> to
skręć [w prawo v]
w przeciwnym razie
zatrzymaj jazdę
koniec
koniec
Akcje#
włączanie/wyłączanie kontrolera#
Blok stosu włączania/wyłączania kontrolera włącza lub wyłącza akcje kontrolera skonfigurowane w menu Urządzenia.
Kontroler [Wyłącz v]
Parametr |
Opis |
|---|---|
państwo |
Skonfigurowany stan akcji kontrolera: Wyłącz lub Włącz. |
Przykład
gdy uruchomiony
[Disable controller configured actions until the drive movement is done.]
Kontroler [Wyłącz v]
jedź [do przodu v] przez (6) [cale v] ▶
Kontroler [Włącz v]
gdy przycisk kontrolera#
Blok Hat gdy przycisk kontrolera uruchamia dołączony stos, gdy wybrany przycisk kontrolera zostanie naciśnięty lub zwolniony.
gdy kontroler przycisk [E ▲ v] [wciśnięty v]
Parametr |
Opis |
|---|---|
przycisk |
Przycisk do sprawdzenia:
|
status przycisku |
Zdarzenie przycisku, które uruchamia dołączony stos: naciśnięty lub zwolniony. |
Przykład
gdy kontroler przycisk [R ▲ v] [wciśnięty v]
[Turn when the R ▲ button is pressed.]
skręć [w prawo v] o (90) stopni ▶
gdy oś kontrolera jest zmieniana#
Blok gdy oś kontrolera zostaje zmieniona uruchamia dołączony stos, gdy położenie joysticka zmienia się wzdłuż wybranej osi.
gdy oś [A v] kontrolera zmieniona
Parametr |
Opis |
|---|---|
oś |
Oś joysticka do sprawdzenia:
|
Przykład
gdy oś [C v] kontrolera zmieniona
[Turn when the joystick's position changes along axis C.]
skręć [w prawo v] o (90) stopni ▶