
Ohjain#
Johdanto#
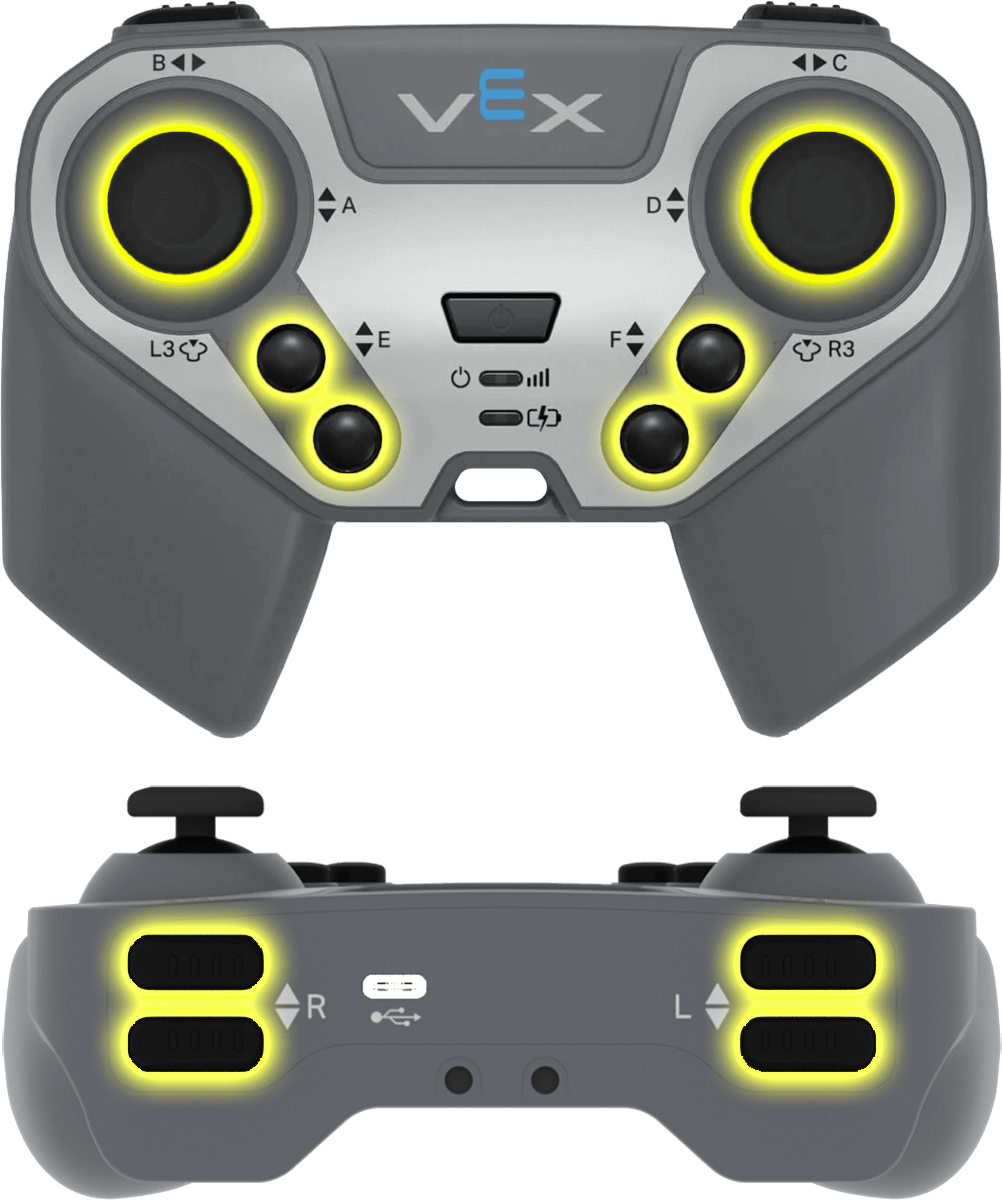
VEX IQ (2. sukupolvi) -ohjaimessa on painikkeet ja kaksi joystickia. Ohjaimen lohkoja voidaan käyttää painikkeiden painallusten tarkistamiseen, joystickin liikkeiden lukemiseen, määritettyjen ohjaintoimintojen käyttöönottoon tai poistamiseen käytöstä tai lohkojen suorittamiseen ohjaintapahtumien yhteydessä.
IQ (2. sukupolvi) aivot voidaan yhdistää joko IQ (2. sukupolvi)- tai IQ (1. sukupolvi) -ohjaimeen. IQ (1. sukupolvi) -ohjaimessa on oltava asennettuna sininen älyradio.
Konfiguroidut ohjaintoiminnot ovat Laitteet-valikossa asetettuja ohjaintoimintoja. Käytä ohjain käyttöön/poista käytöstä -lohkoa ottaaksesi määritetyt toiminnot tilapäisesti käyttöön tai poistaaksesi ne käytöstä projektin aikana.
Alla on luettelo kaikista lohkoista:
Arvot — Tarkista ohjaimen painikkeen tila tai lue joystickin asento.
ohjainpainiketta painettu? — Palauttaa tiedon siitä, painetaanko valittua ohjainpainiketta.
ohjaimen akselin sijainti — Palauttaa joystickin asennon valitun akselin suuntaisesti.
Toiminnot — Ota käyttöön tai poista käytöstä määritetyt ohjaintoiminnot tai suorita lohkot, kun ohjainsyöte muuttuu.
ohjain käytössä/pois käytöstä — Ottaa käyttöön tai poistaa käytöstä Laitteet-valikossa määritetyt ohjaimen toiminnot.
kun ohjaimen painike — Suorittaa liitetyn pinon, kun valittua painiketta painetaan tai vapautetaan.
kun ohjaimen akselia muutetaan — Suorittaa liitetyn pinon, kun joystickin asento muuttuu valitun akselin suuntaisesti.
Arvot#
ohjaimen nappia painettuna?#
Boolen lohko ohjainpainiketta painettu? palauttaa tiedon siitä, painetaanko valittua ohjainpainiketta.
<Ohjain [E ▲ v] painettu?>
Parametri |
Kuvaus |
|---|---|
nappi |
Tarkistettava painike:
|
Esimerkki
kun käynnistetään
[Move forward while the R ▲ button is pressed.]
ikuisesti
jos <Ohjain [R ▲ v] painettu?> niin
aja [eteenpäin v]
muuten
pysäytä ajaminen
Loppu
Loppu
ohjaimen akselin asento#
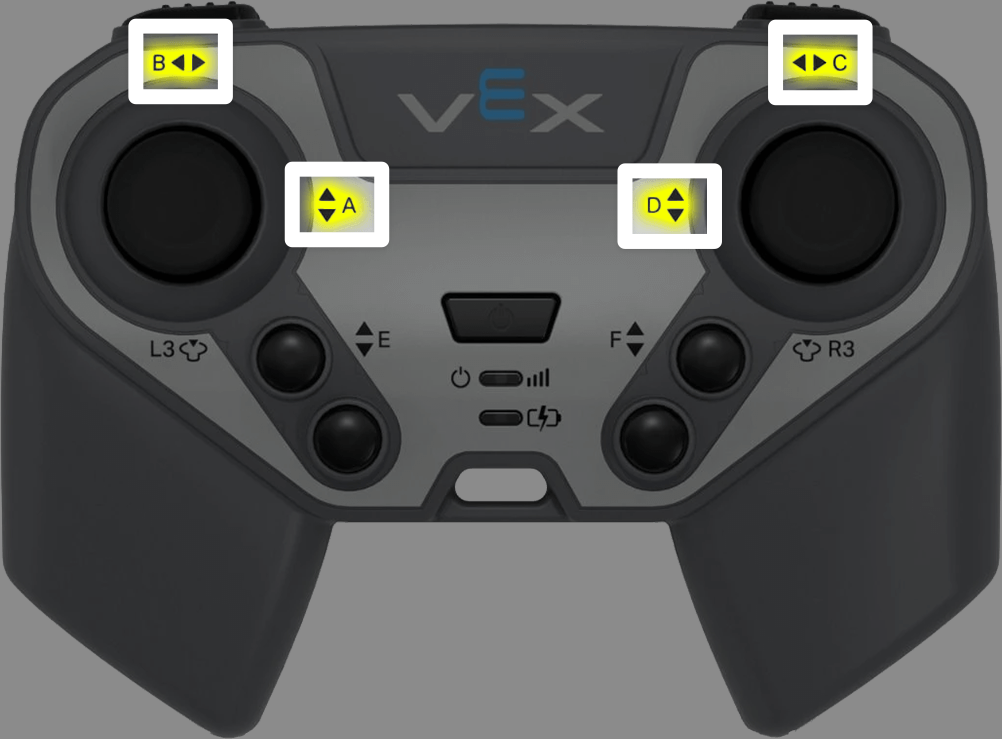
Ohjainakselin asennon raportointilohko palauttaa joystickin asennon valitulla akselilla lukuna väliltä -100 - 100.
(Ohjaimen [A v] sijainti)
Parametri |
Kuvaus |
|---|---|
akseli |
Raportoitava ohjaussauvan akseli:
|
Esimerkki
kun käynnistetään
[Turn depending on the position of the right joystick.]
ikuisesti
jos <(Ohjaimen [C v] sijainti) [math_less_than v] [0]> niin
käänny [vasemmalle v]
muuten jos <(Ohjaimen [C v] sijainti) [math_greater_than v] [0]> niin
käänny [oikealle v]
muuten
pysäytä ajaminen
Loppu
Loppu
Toiminnot#
ohjaimen käyttöönotto/pois käytöstä#
Ohjaimen käyttöönotto/poistaminen käytöstä -pino-lohko ottaa käyttöön tai poistaa käytöstä Laitteet-valikossa määritetyt ohjaimen toiminnot.
Ohjain [Poista käytöstä v]
Parametri |
Kuvaus |
|---|---|
osavaltio |
Ohjaimen konfiguroitu toimintotila: Poista käytöstä tai Ota käyttöön. |
Esimerkki
kun käynnistetään
[Disable controller configured actions until the drive movement is done.]
Ohjain [Poista käytöstä v]
aja [eteenpäin v] (6) [tuumaa v] ▶
Ohjain [Ota käyttöön v]
kun ohjaimen painike#
Hat-lohko kun ohjainpainiketta suorittaa liitetyn pinon, kun valittua ohjainpainiketta painetaan tai vapautetaan.
kun Ohjaimen painike [E ▲ v] [painettu v]
Parametri |
Kuvaus |
|---|---|
nappi |
Tarkistettava painike:
|
painikkeen tila |
Painiketapahtuma, joka laukaisee liitettävän pinon: painataan tai vapautetaan. |
Esimerkki
kun Ohjaimen painike [R ▲ v] [painettu v]
[Turn when the R ▲ button is pressed.]
käänny [oikealle v] (90) astetta ▶
kun ohjaimen akselia muutetaan#
Hat-lohko kun ohjaimen akselia muutetaan suorittaa liitetyn pinon, kun joystickin asento muuttuu valitun akselin suuntaisesti.
kun Ohjaimen akseli [A v] muuttuu
Parametri |
Kuvaus |
|---|---|
akseli |
Tarkistettava joystickin akseli:
|
Esimerkki
kun Ohjaimen akseli [C v] muuttuu
[Turn when the joystick's position changes along axis C.]
käänny [oikealle v] (90) astetta ▶