
وحدة التحكم#
مقدمة#
يحتوي جهاز التحكم VEX IQ (الجيل الأول) على أزرار وعصا تحكم مزدوجة. يمكن استخدام وحدات التحكم للتحقق من ضغطات الأزرار، وقراءة حركة عصا التحكم، وتمكين أو تعطيل إجراءات التحكم المُهيأة، أو تشغيل الوحدات عند حدوث أحداث في جهاز التحكم.
يمكن توصيل وحدة التحكم IQ (الجيل الأول) بوحدة تحكم IQ (الجيل الأول). كما أنها تدعم وحدة تحكم IQ (الجيل الثاني).
إجراءات وحدة التحكم المُهيأة هي سلوكيات وحدة التحكم المُحددة في قائمة الأجهزة. استخدم كتلة تمكين/تعطيل وحدة التحكم لتمكين أو تعطيل هذه الإجراءات المُهيأة مؤقتًا أثناء المشروع.
فيما يلي قائمة بجميع الكتل:
القيم — تحقق من حالة أزرار وحدة التحكم أو اقرأ موضع عصا التحكم.
تم الضغط على زر وحدة التحكم؟ — تُرجع ما إذا كان يتم الضغط على زر وحدة التحكم المحدد.
موضع محور التحكم — يعيد موضع عصا التحكم على طول محور محدد.
الإجراءات — تمكين أو تعطيل إجراءات وحدة التحكم المُهيأة، أو تشغيل الكتل البرمجية عند تغيير مدخلات وحدة التحكم.
تمكين/تعطيل وحدة التحكم — تمكين أو تعطيل إجراءات وحدة التحكم التي تم تكوينها في قائمة الأجهزة.
عند الضغط على زر التحكم — يقوم بتشغيل المكدس المرفق عند الضغط على زر محدد أو تحريره.
عند تغيير محور التحكم — يقوم بتشغيل المكدس المرفق عندما يتغير موضع عصا التحكم على طول المحور المحدد.
قيم#
هل تم الضغط على زر وحدة التحكم؟#
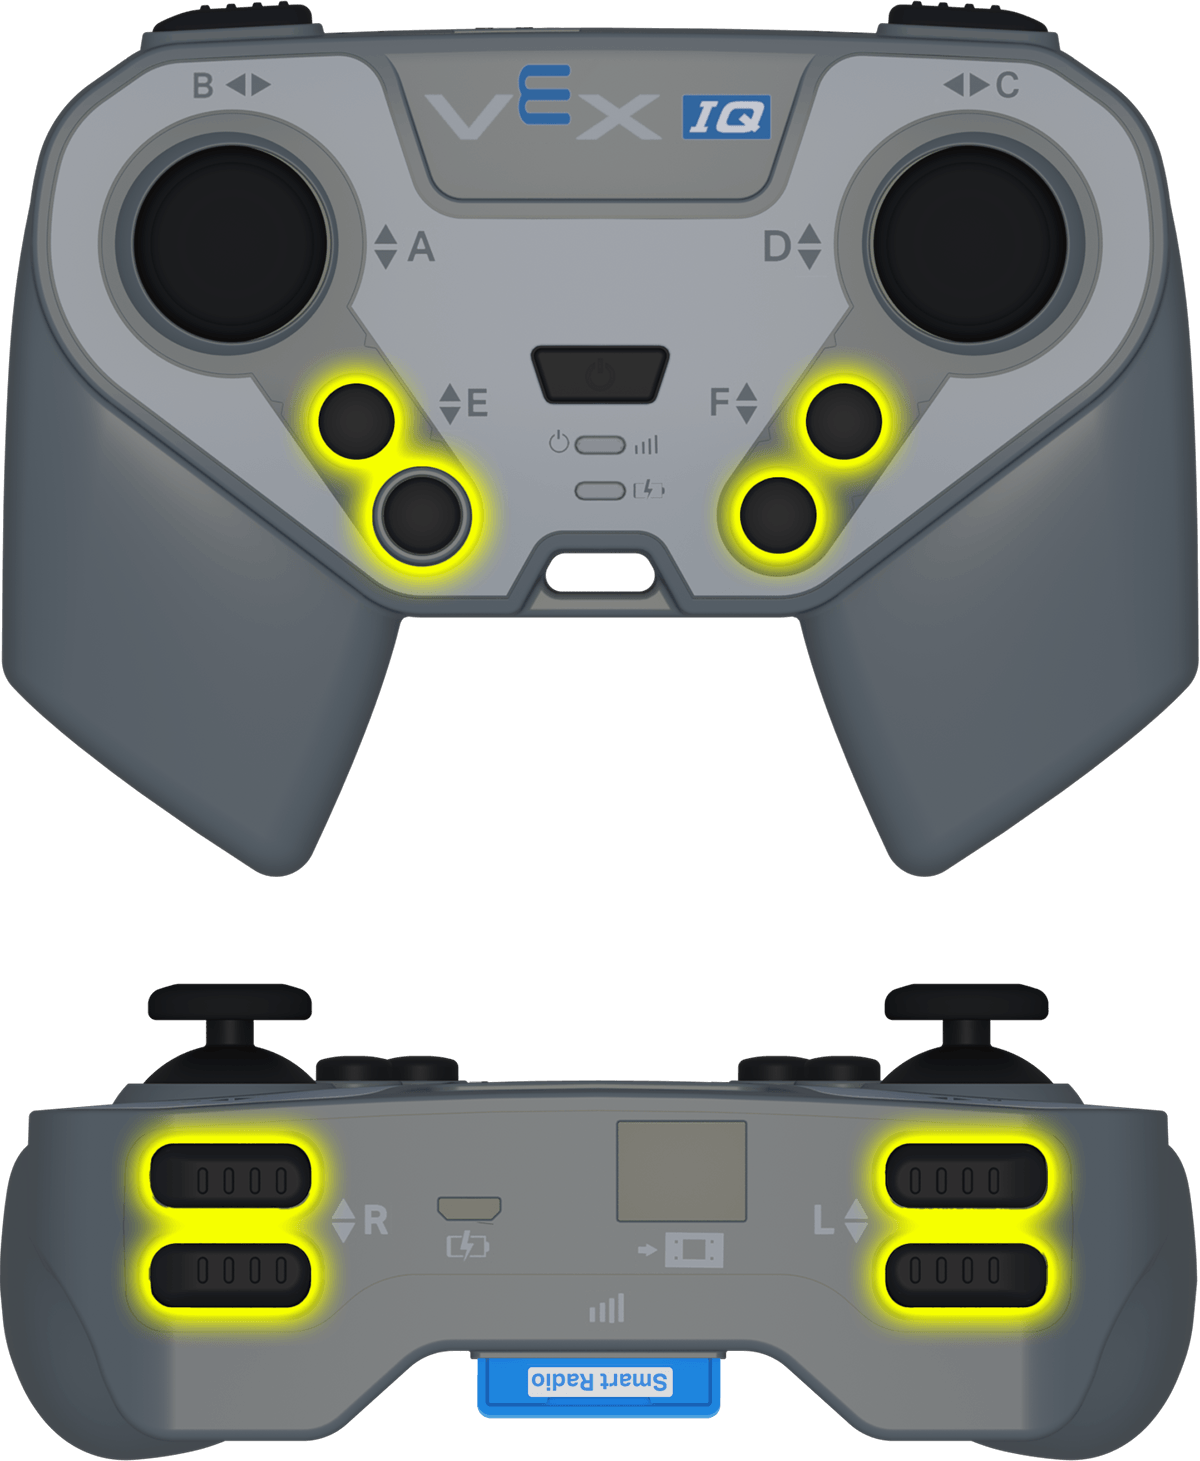
تقوم كتلة controller button pressed? المنطقية بإرجاع ما إذا كان يتم الضغط على زر معين في وحدة التحكم.
<وحدة التحكم [E ▲ v] مضغوطة؟>
المعلمة |
وصف |
|---|---|
زر |
الزر المراد التحقق منه:
|
مثال
عند البدء
[Move forward while the R ▲ button is pressed.]
للأبد
إذا <وحدة التحكم [R ▲ v] مضغوطة؟> إذن
تشغيل [للأمام v]
وإلا
إيقاف القيادة
fin
fin
موضع محور وحدة التحكم#
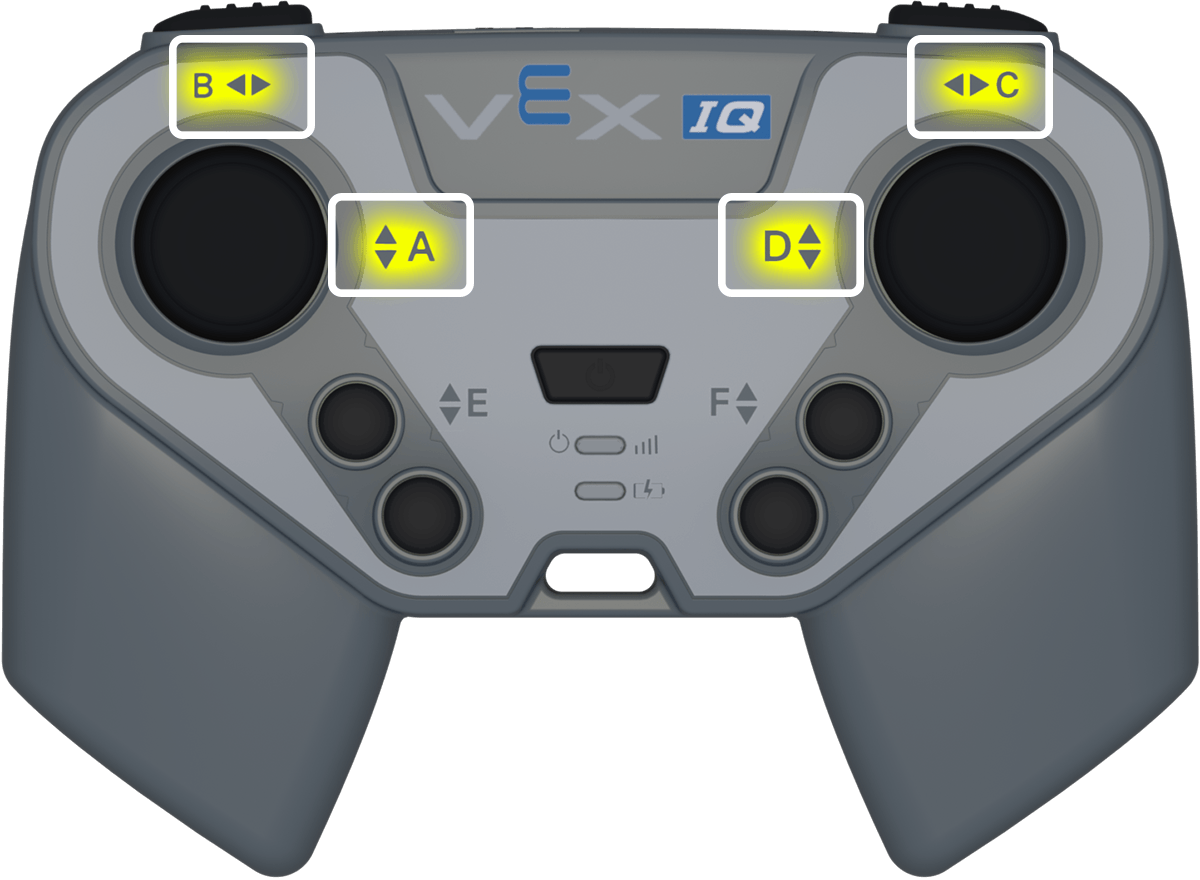
تقوم كتلة الإبلاغ عن موضع محور التحكم بإرجاع موضع عصا التحكم على طول محور محدد كرقم من -100 إلى 100.
(موقع وحدة التحكم [A v])
المعلمة |
وصف |
|---|---|
محور |
محاور عصا التحكم المطلوب الإبلاغ عنها:
|
مثال
عند البدء
[Turn depending on the position of the right joystick.]
للأبد
إذا <(موقع وحدة التحكم [C v]) [math_less_than v] [0]> إذن
استدر [يسار v]
وإلا إذا <(موقع وحدة التحكم [C v]) [math_greater_than v] [0]> إذن
استدر [يمين v]
وإلا
إيقاف القيادة
fin
fin
الإجراءات#
تفعيل/تعطيل وحدة التحكم#
تقوم كتلة المكدس تمكين/تعطيل وحدة التحكم بتمكين أو تعطيل إجراءات وحدة التحكم التي تم تكوينها في قائمة الأجهزة.
وحدة التحكم [تعطيل v]
المعلمة |
وصف |
|---|---|
ولاية |
تم تكوين حالة الإجراء في وحدة التحكم: تعطيل أو تمكين. |
مثال
عند البدء
[Disable controller configured actions until the drive movement is done.]
وحدة التحكم [تعطيل v]
تشغيل [للأمام v] لمسافة (6) [بوصة v] ▶
وحدة التحكم [تفعيل v]
عند الضغط على زر وحدة التحكم#
تقوم كتلة عند زر التحكم بتشغيل المكدس المرفق عند الضغط على زر التحكم المحدد أو تحريره.
عند ضغط زر وحدة التحكم [E ▲ v] [مضغوط v]
المعلمة |
وصف |
|---|---|
زر |
الزر المراد التحقق منه:
|
حالة الزر |
حدث الزر الذي يؤدي إلى تشغيل المكدس المرفق: مضغوط أو محرر. |
مثال
عند ضغط زر وحدة التحكم [R ▲ v] [مضغوط v]
[Turn when the R ▲ button is pressed.]
استدر [يمين v] بمقدار (90) درجة ▶
عند تغيير محور وحدة التحكم#
تقوم كتلة Hat عند تغيير محور التحكم بتشغيل المكدس المرفق عندما يتغير موضع عصا التحكم على طول المحور المحدد.
عند تغيير محور وحدة التحكم [A v]
المعلمة |
وصف |
|---|---|
محور |
محاور عصا التحكم المراد فحصها:
|
مثال
عند تغيير محور وحدة التحكم [C v]
[Turn when the joystick's position changes along axis C.]
استدر [يمين v] بمقدار (90) درجة ▶