
控制器#
介紹#
VEX IQ(第一代)控制器配有按鈕和兩個搖桿。控制器模組可用於偵測按鈕按下、讀取搖桿移動、啟用或停用已設定的控制器操作,或在控制器事件發生時執行模組。
第一代IQ大腦可以連接到第一代IQ控制器,也支援第二代IQ控制器。
已配置的控制器操作是指在「設備」選單中設定的控制器行為。使用控制器啟用/停用模組可以在專案進行期間暫時啟用或停用這些已配置的操作。
以下是所有模組的列表:
數值 — 檢查控制器按鈕狀態或讀取搖桿位置。
控制器按鈕是否被按下? — 返回所選控制器按鈕是否已按下。
控制器軸位置 — 返回沿選定軸的操縱桿位置。
操作 — 啟用或停用已設定的控制器操作,或在控制器輸入變更時執行程式碼區塊。
價值觀#
控制器按鈕被按下了嗎?#
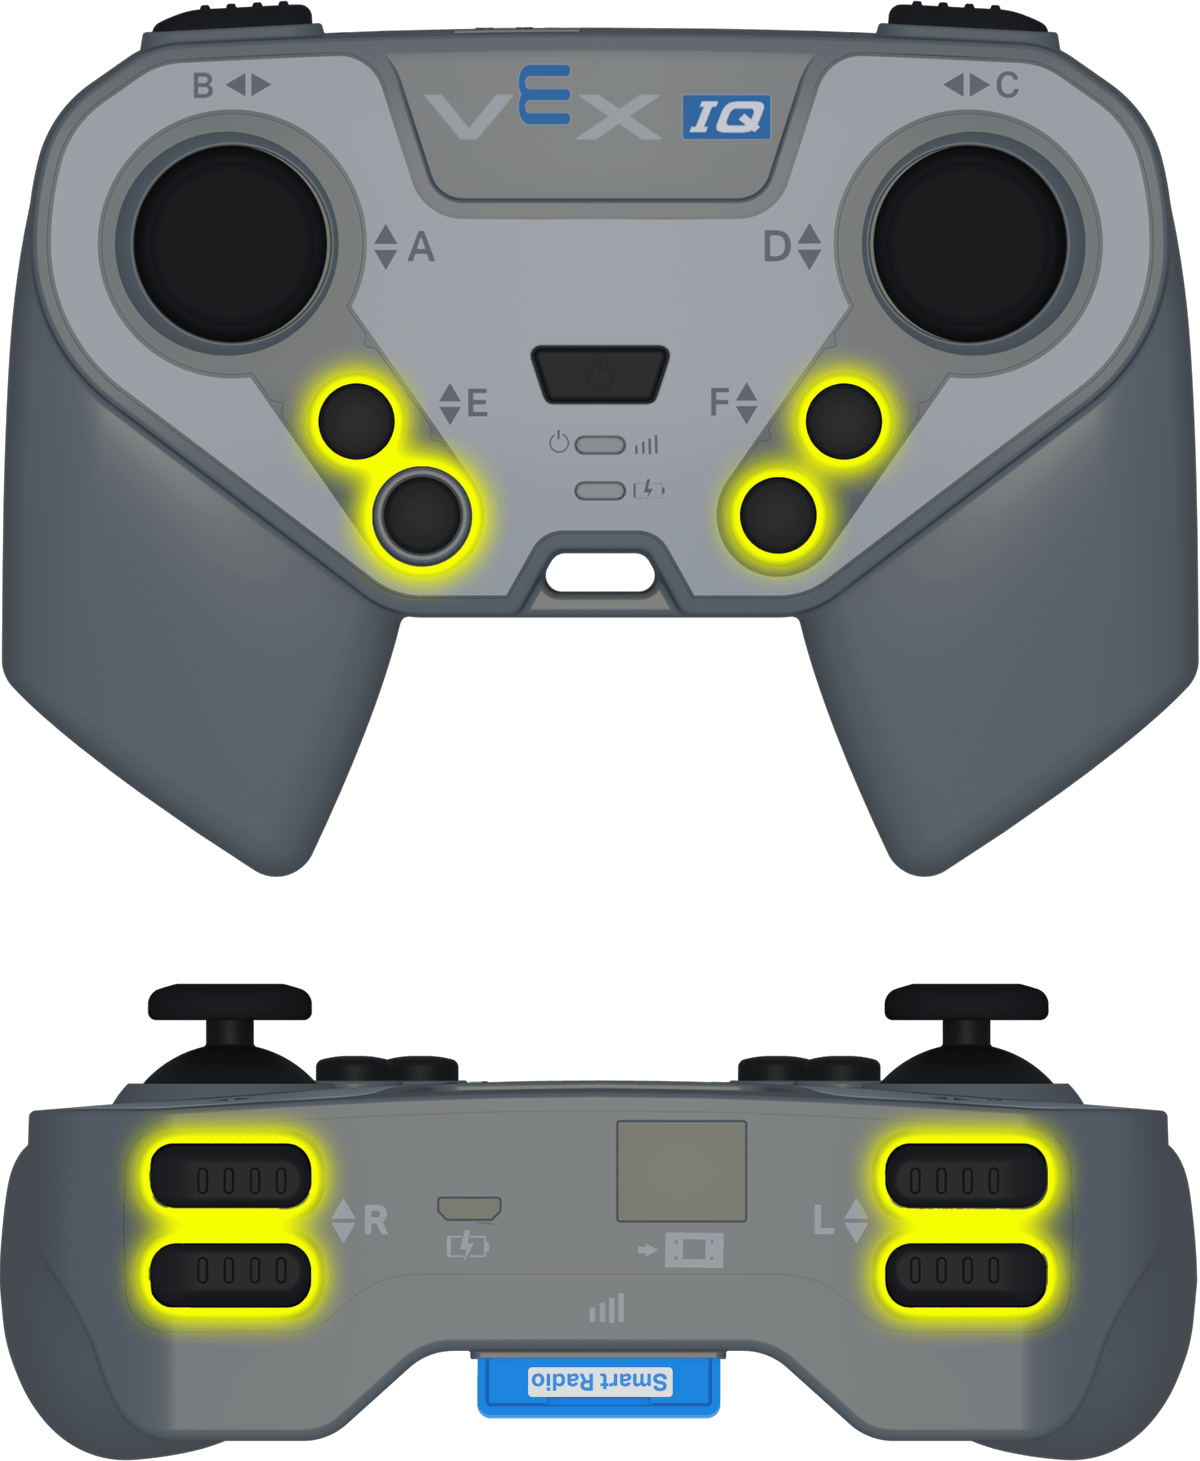
控制器按鈕是否被按下?布林塊返回所選控制器按鈕是否被按下。
控制器按鈕是否被按下?布爾塊#
<控制器 [E ▲ v] 按下?>
範圍 |
描述 |
|---|---|
按鈕 |
要检查的按钮:
|
例子
啟動時,按住 R ▲ 按鈕向前行駛。#
當開始時
[Move forward while the R ▲ button is pressed.]
永遠
如果 <控制器 [R ▲ v] 按下?> 則
行駛 [前方 v]
否則
停止行駛
結束
結束
控制器軸位置#
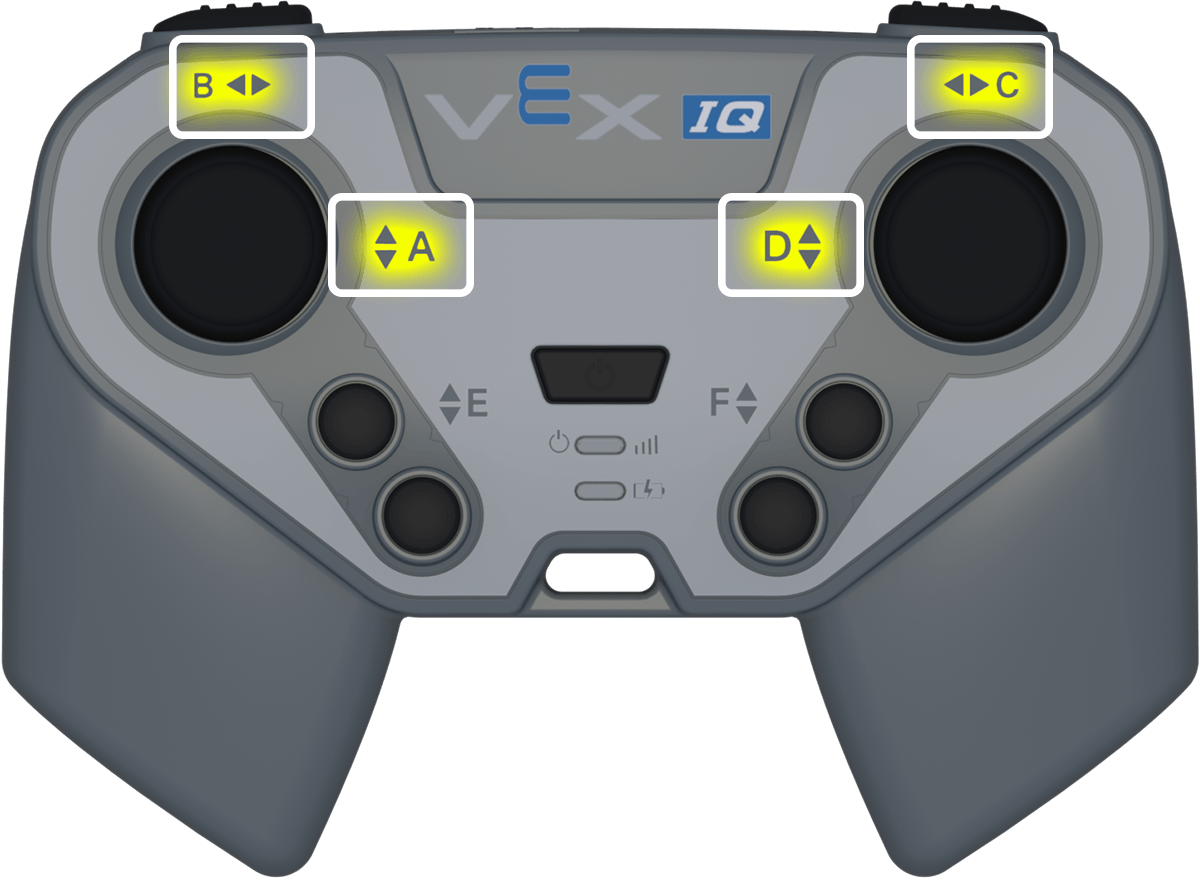
控制器軸位置報告器模組傳回操縱桿沿選定軸的位置,數值範圍為-100到100。
控制器軸位置報告區塊#
(控制器 [A v] 位置)
範圍 |
描述 |
|---|---|
軸 |
需要報告的操縱桿軸:
|
例子
啟動後,根據右搖桿的位置旋轉。#
當開始時
[Turn depending on the position of the right joystick.]
永遠
如果 <(控制器 [C v] 位置) [math_less_than v] [0]> 則
向 [左 v] 轉
否則如果 <(控制器 [C v] 位置) [math_greater_than v] [0]> 則
向 [右 v] 轉
否則
停止行駛
結束
結束
行動#
控制器啟用/停用#
控制器啟用/停用堆疊區塊啟用或停用在「裝置」功能表中配置的控制器操作。
控制器啟用/停用堆疊區塊#
控制器 [停用 v]
範圍 |
描述 |
|---|---|
狀態 |
控制器配置的操作狀態:停用或啟用。 |
例子
啟動時,停用已設定的控制器操作,同時機器人向前行駛。#
當開始時
[Disable controller configured actions until the drive movement is done.]
控制器 [停用 v]
行駛 [前方 v] (6) [英吋 v] ▶
控制器 [啟用 v]
當控制器按鈕#
當按下或釋放選定的控制器按鈕時,當控制器按鈕 Hat 模組會執行附加的堆疊。
當控制器按鈕 Hat block 時#
當控制器按鈕 [E ▲ v] [按下 v] 時
範圍 |
描述 |
|---|---|
按鈕 |
要检查的按钮:
|
按鈕狀態 |
觸發附加堆疊的按鈕事件:按下或釋放。 |
例子
按下 R ▲ 按鈕,機器人向右旋轉 90 度。#
當控制器按鈕 [R ▲ v] [按下 v] 時
[Turn when the R ▲ button is pressed.]
向 [右 v] 轉 (90) 度 ▶
當控制器軸發生變化時#
當控制器軸改變時,當控制器軸改變時 Hat 模組會在操縱桿的位置沿著選定軸改變時運行附加的堆疊。
當控制器軸改變時,帽塊#
當控制器搖桿 [A v] 改變時
範圍 |
描述 |
|---|---|
軸 |
需要檢查的搖桿軸:
|
例子
當操縱桿沿著控制器軸 C 的位置改變時,機器人向右旋轉 90 度。#
當控制器搖桿 [C v] 改變時
[Turn when the joystick's position changes along axis C.]
向 [右 v] 轉 (90) 度 ▶