
Regler#
Einführung#
Der VEX IQ (1. Generation) Controller verfügt über Tasten und zwei Joysticks. Controller-Blöcke können verwendet werden, um Tastendrücke zu überprüfen, Joystick-Bewegungen auszulesen, konfigurierte Controller-Aktionen zu aktivieren oder zu deaktivieren oder Blöcke auszuführen, wenn Controller-Ereignisse auftreten.
Das IQ-Brain (1. Generation) kann mit einem IQ-Controller (1. Generation) verbunden werden. Es unterstützt auch einen IQ-Controller (2. Generation).
Konfigurierte Controller-Aktionen sind im Menü „Geräte“ festgelegte Controller-Verhaltensweisen. Verwenden Sie den Block „Controller aktivieren/deaktivieren“, um diese konfigurierten Aktionen während eines Projekts vorübergehend zu aktivieren oder zu deaktivieren.
Nachfolgend finden Sie eine Liste aller Blöcke:
Werte – Status der Controller-Tasten prüfen oder Joystick-Position auslesen.
Controller-Taste gedrückt? — Gibt zurück, ob eine ausgewählte Controller-Taste gedrückt wird.
Controller-Achsenposition — Gibt die Joystick-Position entlang einer ausgewählten Achse zurück.
Aktionen – Aktiviert oder deaktiviert konfigurierte Controller-Aktionen oder führt Blöcke aus, wenn sich die Controller-Eingabe ändert.
Controller aktivieren/deaktivieren — Aktiviert oder deaktiviert Controller-Aktionen, die im Menü „Geräte“ konfiguriert sind.
when controller button — Führt den zugehörigen Stack aus, wenn eine ausgewählte Taste gedrückt oder losgelassen wird.
wenn die Controllerachse geändert wird — Führt den zugehörigen Stack aus, wenn sich die Position eines Joysticks entlang der ausgewählten Achse ändert.
Werte#
Controller-Taste gedrückt?#
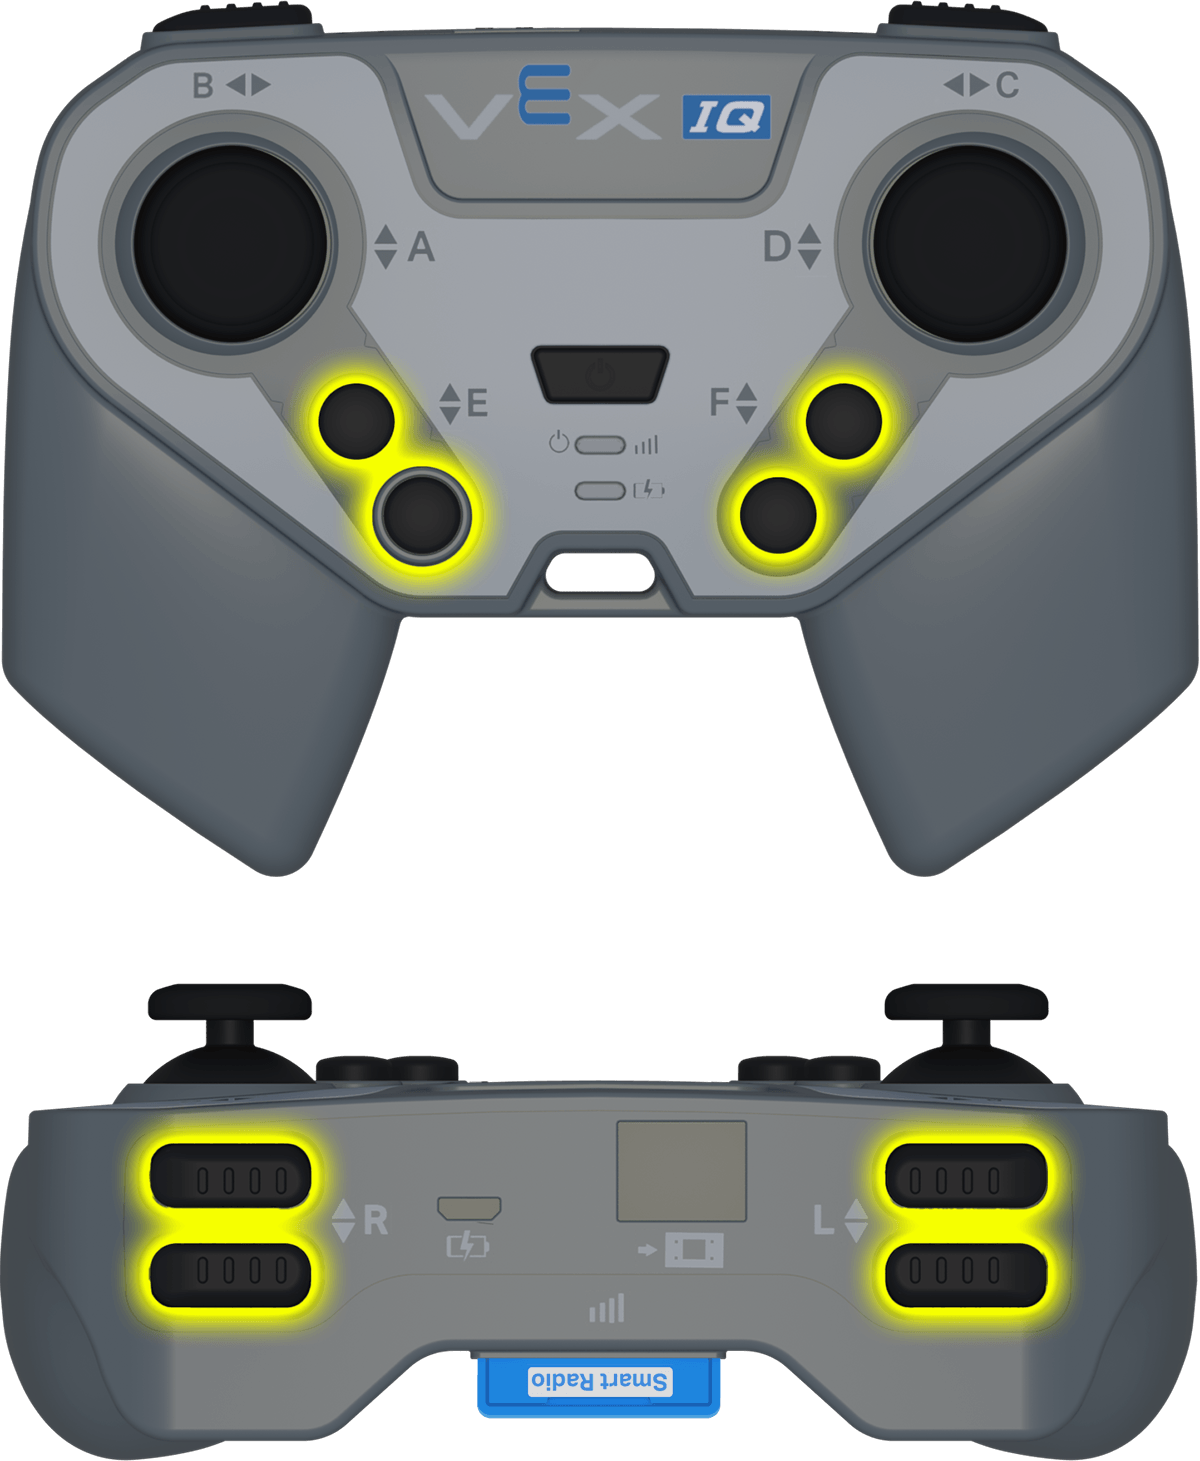
Der boolesche Block wurde eine Controller-Taste gedrückt? gibt zurück, ob eine ausgewählte Controller-Taste gedrückt wird.
<Controller [E ▲ v] gedrückt?>
Parameter |
Beschreibung |
|---|---|
Taste |
Die zu prüfende Schaltfläche:
|
Beispiel
wenn gestartet
[Move forward while the R ▲ button is pressed.]
für immer
wenn <Controller [R ▲ v] gedrückt?> dann
fahre [vorwärts v]
sonst
Fahren stoppen
Ende
Ende
Position der Reglerachse#
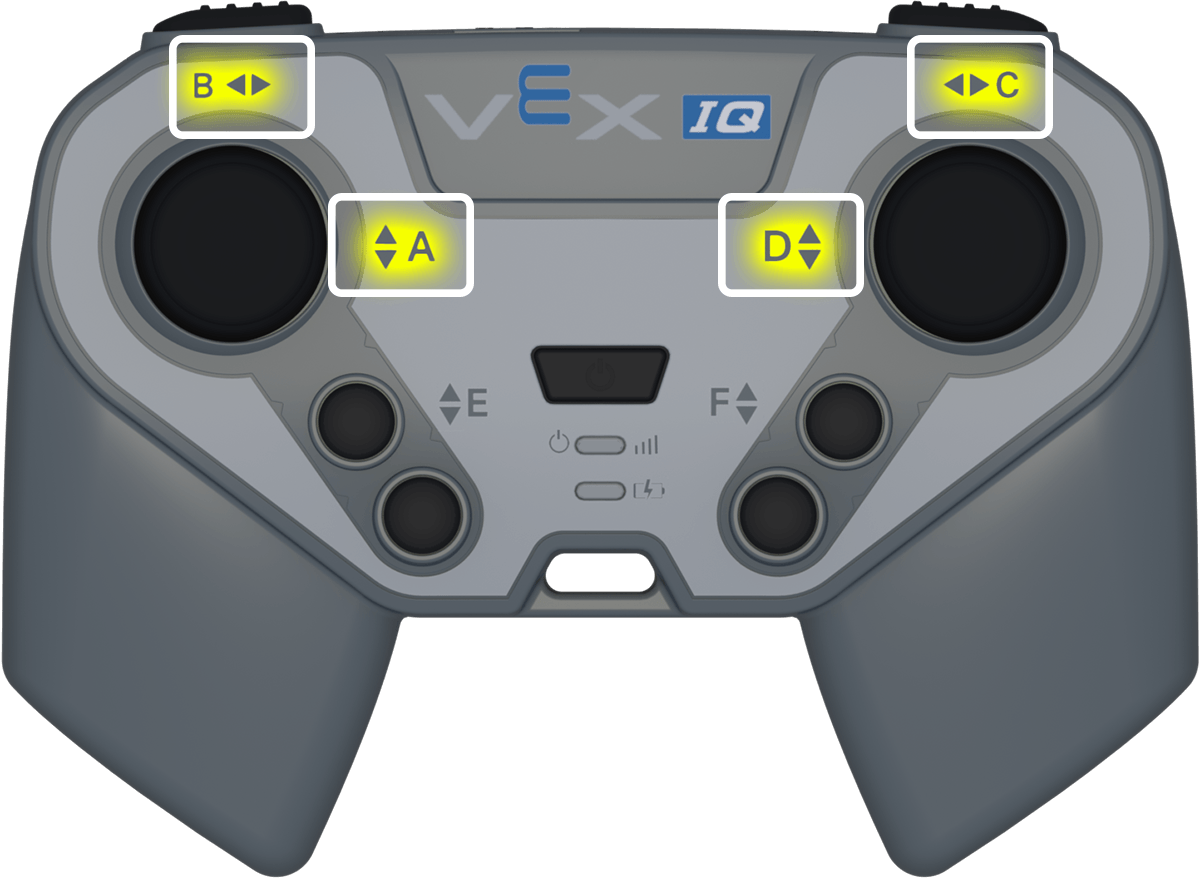
Der Controller-Achsenpositions-Reporterblock gibt die Joystick-Position entlang einer ausgewählten Achse als Zahl von -100 bis 100 zurück.
(Controller [A v] Position)
Parameter |
Beschreibung |
|---|---|
Achse |
Die zu meldenden Joystick-Achsen:
|
Beispiel
wenn gestartet
[Turn depending on the position of the right joystick.]
für immer
wenn <(Controller [C v] Position) [math_less_than v] [0]> dann
drehe [links v]
sonst wenn <(Controller [C v] Position) [math_greater_than v] [0]> dann
drehe [rechts v]
sonst
Fahren stoppen
Ende
Ende
Aktionen#
Controller aktivieren/deaktivieren#
Der Controller-Aktivierungs-/Deaktivierungsblock aktiviert oder deaktiviert Controller-Aktionen, die im Menü „Geräte“ konfiguriert sind.
Controller [Deaktivieren v]
Parameter |
Beschreibung |
|---|---|
Zustand |
Der Controller konfigurierte Aktionsstatus: Deaktivieren oder Aktivieren. |
Beispiel
wenn gestartet
[Disable controller configured actions until the drive movement is done.]
Controller [Deaktivieren v]
fahre [vorwärts v] für (6) [Zoll v] ▶
Controller [Aktivieren v]
wenn Controller-Taste#
Der wenn Controller-Taste-Hat-Block führt den zugehörigen Stapel aus, wenn eine ausgewählte Controller-Taste gedrückt oder losgelassen wird.
wenn Controller-Taste [E ▲ v] [gedrückt v]
Parameter |
Beschreibung |
|---|---|
Taste |
Die zu prüfende Schaltfläche:
|
Schaltflächenstatus |
Das Ereignis, das den zugehörigen Stack auslöst: gedrückt oder losgelassen. |
Beispiel
wenn Controller-Taste [R ▲ v] [gedrückt v]
[Turn when the R ▲ button is pressed.]
drehe [rechts v] für (90) Grad ▶
wenn die Reglerachse geändert wird#
Der wenn die Controllerachse geändert wird Hat-Block führt den zugehörigen Stack aus, wenn sich die Position eines Joysticks entlang der ausgewählten Achse ändert.
wenn Controller-Achse [A v] geändert wird
Parameter |
Beschreibung |
|---|---|
Achse |
Die zu überprüfenden Joystick-Achsen:
|
Beispiel
wenn Controller-Achse [C v] geändert wird
[Turn when the joystick's position changes along axis C.]
drehe [rechts v] für (90) Grad ▶