
コントローラ#
導入#
VEX IQ(第1世代)コントローラーには、ボタンと2つのジョイスティックがあります。コントローラーブロックを使用すると、ボタンの押下をチェックしたり、ジョイスティックの動きを読み取ったり、設定済みのコントローラーアクションを有効または無効にしたり、コントローラーイベントが発生したときにブロックを実行したりできます。
IQ(第1世代)ブレインは、IQ(第1世代)コントローラーに接続できます。また、IQ(第2世代)コントローラーにも対応しています。
設定済みのコントローラーアクションは、[デバイス] メニューで設定されたコントローラーの動作です。コントローラーの有効化/無効化 ブロックを使用して、プロジェクト中にこれらの設定済みアクションを一時的に有効または無効にすることができます。
以下はすべてのブロックのリストです。
値 — コントローラーのボタンの状態を確認したり、ジョイスティックの位置を読み取ります。
コントローラーボタンが押されましたか? — 選択されたコントローラーボタンが押されているかどうかを返します。
コントローラー軸位置 — 選択した軸に沿ったジョイスティックの位置を返します。
アクション — 設定済みのコントローラーアクションを有効または無効にするか、コントローラーの入力が変更されたときにブロックを実行します。
コントローラーの有効化/無効化 — デバイスメニューで設定されたコントローラーアクションを有効または無効にします。
コントローラーボタンが押されたとき — 選択されたボタンが押されたり離されたりしたときに、添付されているスタックを実行します。
コントローラーの軸が変更されたとき — ジョイスティックの位置が選択された軸に沿って変化したときに、添付されているスタックを実行します。
価値観#
コントローラーのボタンが押されましたか?#
コントローラーボタンが押されましたか? ブールブロックは、選択されたコントローラーボタンが押されているかどうかを返します。
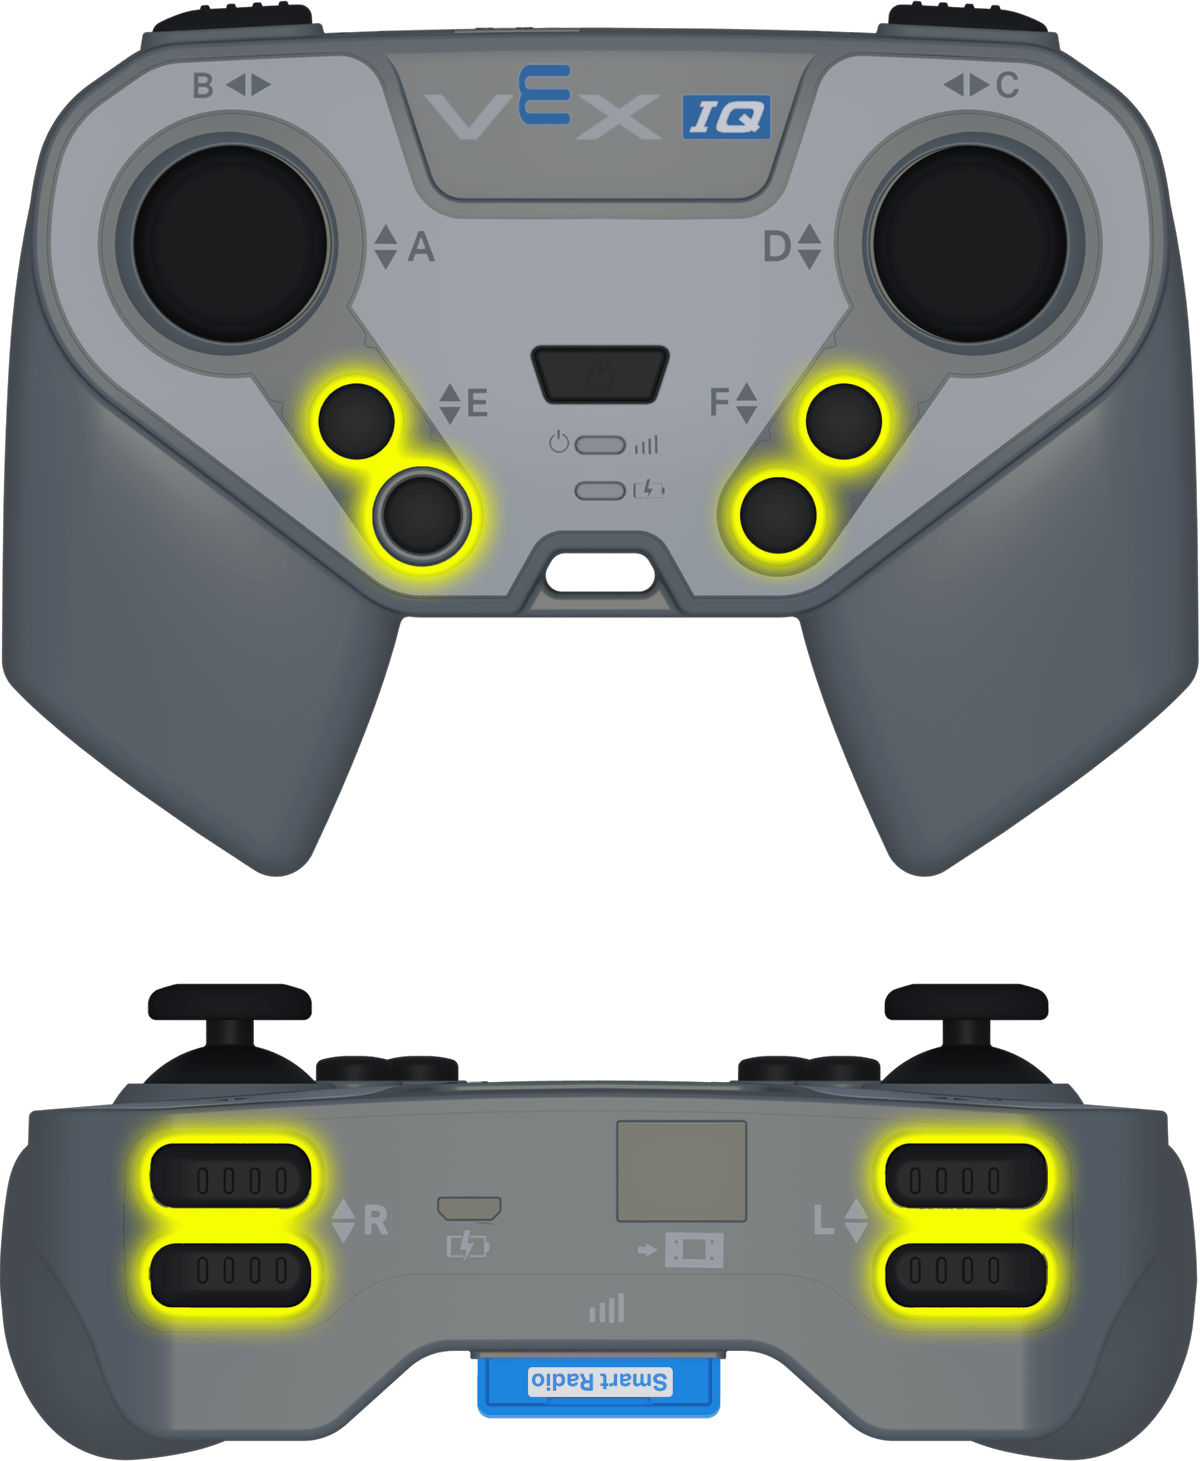
<コントローラー [E ▲ v] 押された?>
パラメータ |
説明 |
|---|---|
ボタン |
チェックするボタン:
|
例
開始したとき
[Move forward while the R ▲ button is pressed.]
ずっと
もし <コントローラー [R ▲ v] 押された?> なら
[前進 v] へ走行
でなければ
走行停止
終わり
終わり
コントローラー軸位置#
コントローラー軸位置レポーターブロックは、選択された軸に沿ったジョイスティックの位置を-100から100までの数値として返します。
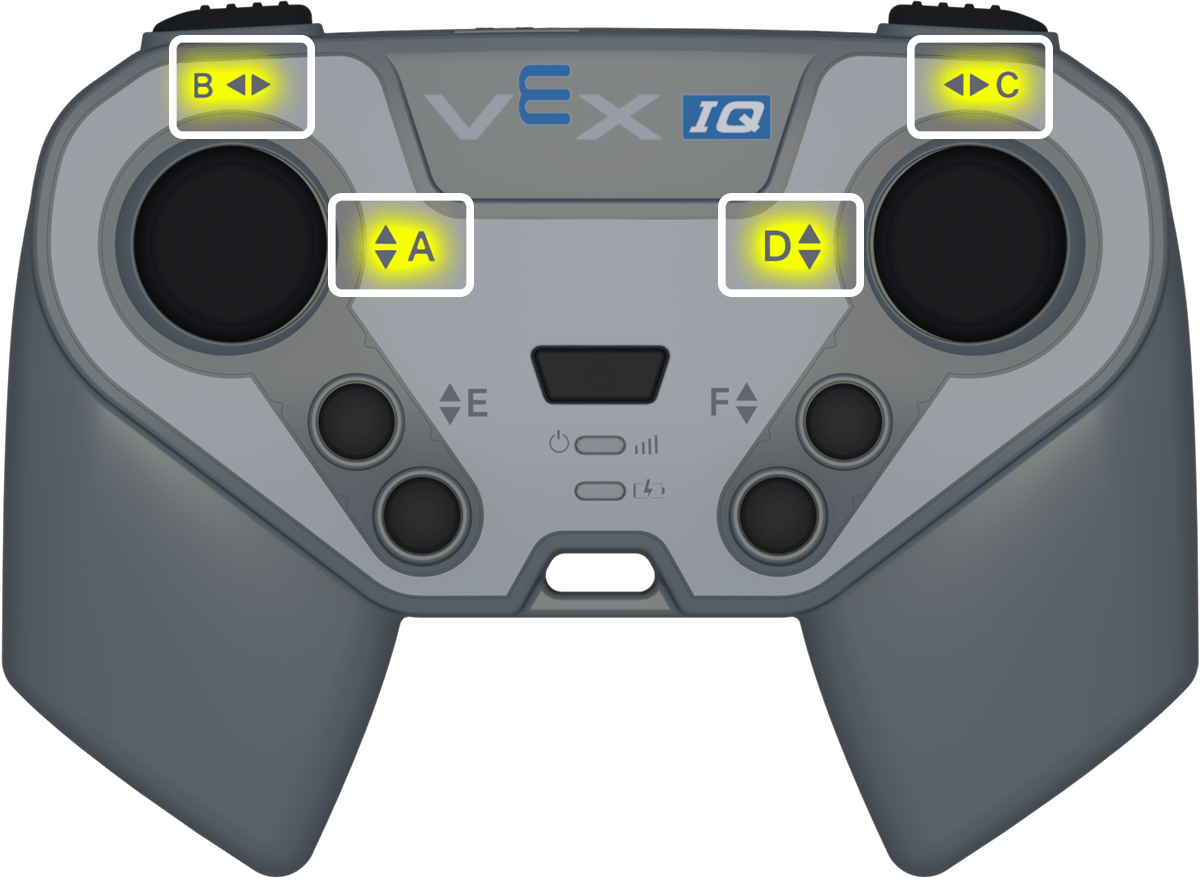
(コントローラー [A v] 位置)
パラメータ |
説明 |
|---|---|
軸 |
報告するジョイスティック軸:
|
例
開始したとき
[Turn depending on the position of the right joystick.]
ずっと
もし <(コントローラー [C v] 位置) [math_less_than v] [0]> なら
[左 v] へ旋回
もし <(コントローラー [C v] 位置) [math_greater_than v] [0]> なら(続き)
[右 v] へ旋回
でなければ
走行停止
終わり
終わり
行動#
コントローラーの有効化/無効化#
コントローラーの有効化/無効化スタックブロックは、[デバイス]メニューで設定されたコントローラーの動作を有効または無効にします。
コントローラー [無効化 v]
パラメータ |
説明 |
|---|---|
州 |
コントローラーで設定されたアクション状態:無効または有効。 |
例
開始したとき
[Disable controller configured actions until the drive movement is done.]
コントローラー [無効化 v]
[前進 v] へ (6) [インチ v] 走行 ▶
コントローラー [有効化 v]
コントローラーのボタンが#
コントローラーボタンが押されたときハットブロックは、選択されたコントローラーボタンが押されたり離されたりしたときに、アタッチされたスタックを実行します。
コントローラーボタン [E ▲ v] が [押された v] されたとき
パラメータ |
説明 |
|---|---|
ボタン |
チェックするボタン:
|
ボタンの状態 |
添付されたスタックをトリガーするボタンイベント:押されたまたは離された。 |
例
コントローラーボタン [R ▲ v] が [押された v] されたとき
[Turn when the R ▲ button is pressed.]
[右 v] へ (90) 度旋回 ▶
コントローラーの軸が変更されたとき#
コントローラーの軸が変更されたとき Hat ブロックは、ジョイスティックの位置が選択された軸に沿って変化したときに、アタッチされたスタックを実行します。
コントローラー軸 [A v] が変化したとき
パラメータ |
説明 |
|---|---|
軸 |
チェックするジョイスティック軸:
|
例
コントローラー軸 [C v] が変化したとき
[Turn when the joystick's position changes along axis C.]
[右 v] へ (90) 度旋回 ▶