
Controller#
Invoering#
De VEX IQ (1e generatie) controller heeft knoppen en twee joysticks. Controllerblokken kunnen worden gebruikt om knopdrukken te controleren, joystickbewegingen uit te lezen, geconfigureerde controlleracties in of uit te schakelen, of blokken uit te voeren wanneer er controllergebeurtenissen plaatsvinden.
De IQ (1e generatie) Brain kan worden verbonden met een IQ (1e generatie) Controller. Hij ondersteunt ook een IQ (2e generatie) Controller.
Geconfigureerde controlleracties zijn controllergedragingen die zijn ingesteld in het menu Apparaten. Gebruik het blok controller in-/uitschakelen om deze geconfigureerde acties tijdelijk in of uit te schakelen tijdens een project.
Hieronder vindt u een lijst van alle blokken:
Waarden — Controleer de status van de controllerknoppen of lees de joystickpositie uit.
controllerknop ingedrukt? — Geeft aan of een geselecteerde controllerknop is ingedrukt.
controller axis position — Geeft de joystickpositie langs een geselecteerde as terug.
Acties — Schakel geconfigureerde controlleracties in of uit, of voer blokken uit wanneer de controllerinvoer verandert.
controller in-/uitschakelen — Schakelt de controlleracties in of uit die zijn geconfigureerd in het menu Apparaten.
wanneer controllerknop — Voert de gekoppelde stack uit wanneer een geselecteerde knop wordt ingedrukt of losgelaten.
wanneer de controlleras wordt gewijzigd — Voert de bijgevoegde stack uit wanneer de positie van een joystick verandert langs de geselecteerde as.
Waarden#
Op een knop van de controller gedrukt?#
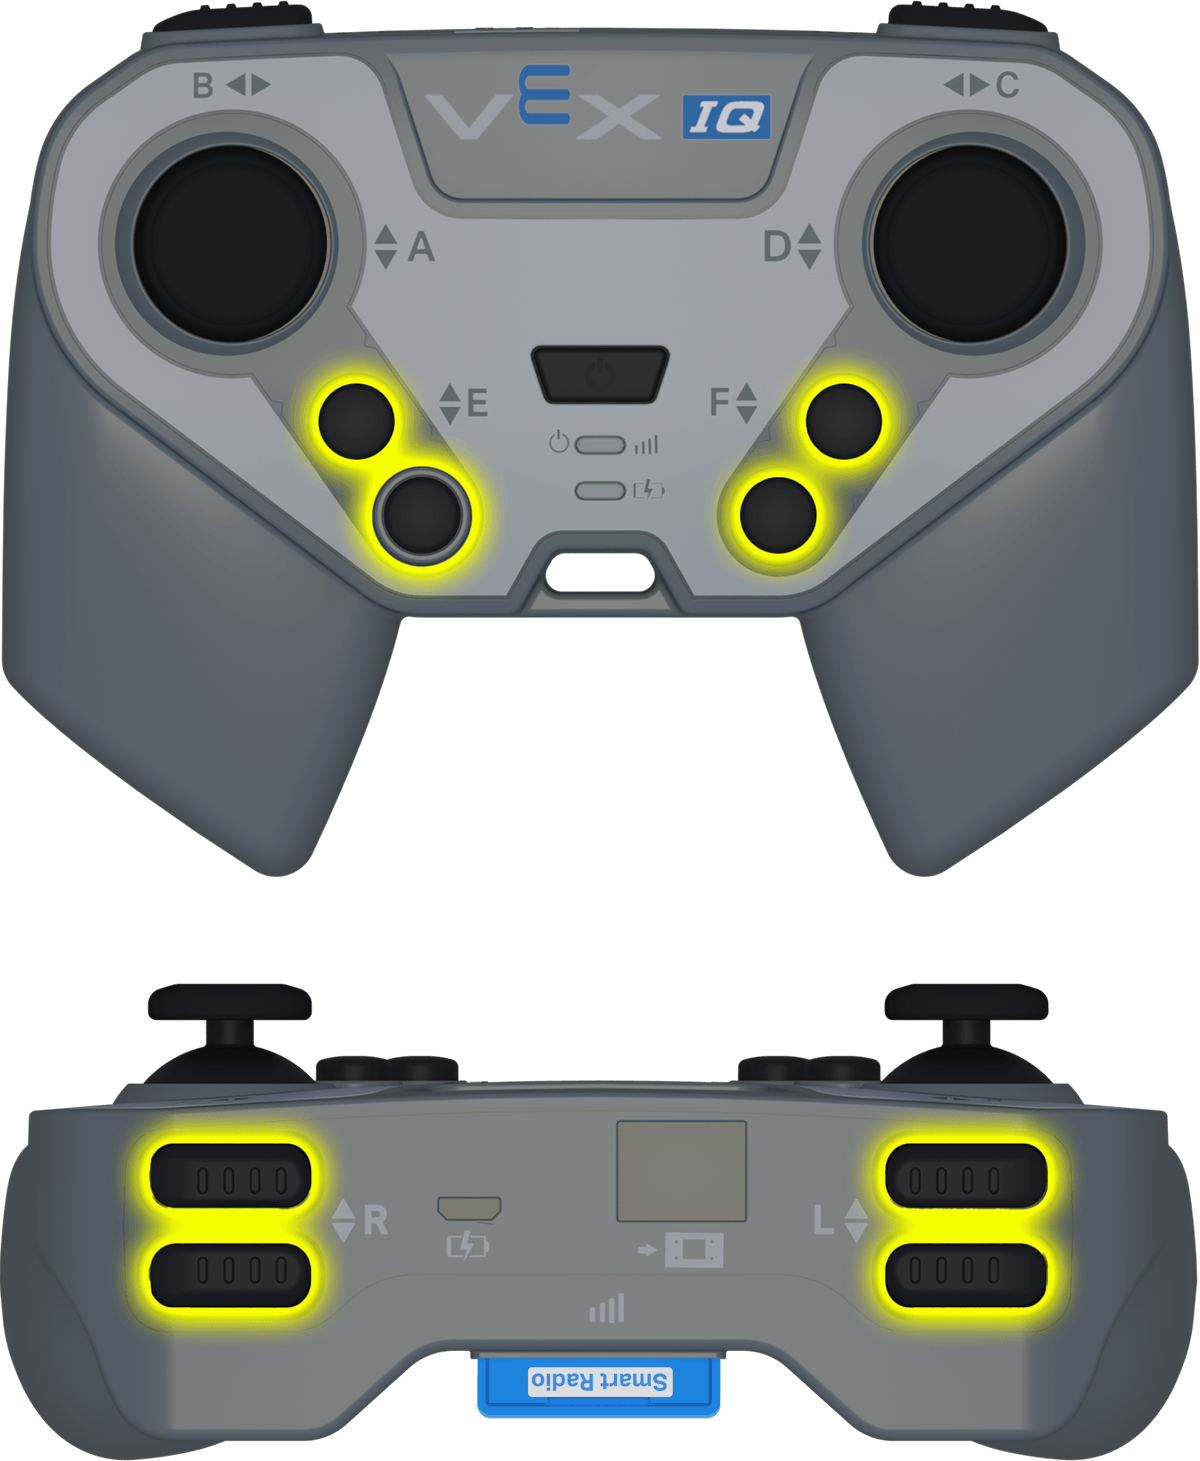
Het Booleaanse blok controllerknop ingedrukt? geeft aan of een geselecteerde controllerknop is ingedrukt.
<Controller [E ▲ v] ingedrukt?>
Parameter |
Beschrijving |
|---|---|
knop |
De knop om te controleren:
|
Voorbeeld
wanneer gestart
[Move forward while the R ▲ button is pressed.]
altijd
als <Controller [R ▲ v] ingedrukt?> dan
rijd [vooruit v]
anders
stop rijden
einde
einde
positie van de controller-as#
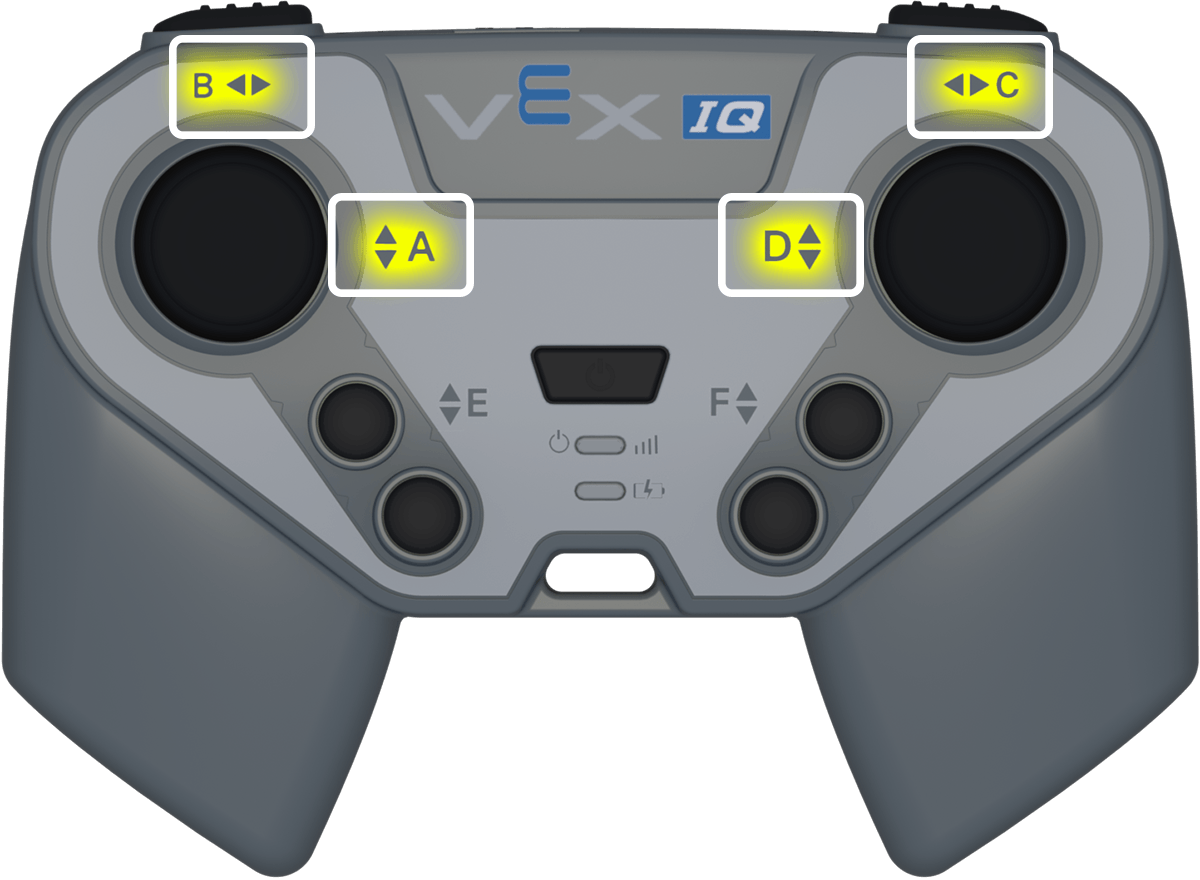
Het controller axis position reporter-blok geeft de joystickpositie langs een geselecteerde as terug als een getal van -100 tot 100.
(Controller [A v] positie)
Parameter |
Beschrijving |
|---|---|
as |
De joystick-as die moet worden gerapporteerd:
|
Voorbeeld
wanneer gestart
[Turn depending on the position of the right joystick.]
altijd
als <(Controller [C v] positie) [math_less_than v] [0]> dan
draai [links v]
anders als <(Controller [C v] positie) [math_greater_than v] [0]> dan
draai [rechts v]
anders
stop rijden
einde
einde
Acties#
controller in-/uitschakelen#
Het stackblok controller in-/uitschakelen schakelt de controlleracties in of uit die zijn geconfigureerd in het menu Apparaten.
Controller [Uitschakelen v]
Parameter |
Beschrijving |
|---|---|
staat |
De geconfigureerde actiestatus van de controller: Uitschakelen of Inschakelen. |
Voorbeeld
wanneer gestart
[Disable controller configured actions until the drive movement is done.]
Controller [Uitschakelen v]
rijd [vooruit v] voor (6) [inches v] ▶
Controller [Inschakelen v]
wanneer controllerknop#
Het Hat-blok when controller button voert de bijbehorende stack uit wanneer een geselecteerde controllerknop wordt ingedrukt of losgelaten.
wanneer Controller knop [E ▲ v] [ingedrukt v]
Parameter |
Beschrijving |
|---|---|
knop |
De knop om te controleren:
|
knopstatus |
De knopgebeurtenis die de bijbehorende stack activeert: ingedrukt of losgelaten. |
Voorbeeld
wanneer Controller knop [R ▲ v] [ingedrukt v]
[Turn when the R ▲ button is pressed.]
draai [rechts v] voor (90) graden ▶
wanneer de controller-as wordt gewijzigd#
Het Hat-blok wanneer de controller-as wordt gewijzigd voert de bijbehorende stack uit wanneer de positie van een joystick langs de geselecteerde as verandert.
wanneer Controller-as [A v] verandert
Parameter |
Beschrijving |
|---|---|
as |
De te controleren joystick-as:
|
Voorbeeld
wanneer Controller-as [C v] verandert
[Turn when the joystick's position changes along axis C.]
draai [rechts v] voor (90) graden ▶