
Pengontrol#
Perkenalan#
Kontroler VEX IQ (generasi ke-1) memiliki tombol dan dua joystick. Blok kontroler dapat digunakan untuk memeriksa penekanan tombol, membaca pergerakan joystick, mengaktifkan atau menonaktifkan tindakan kontroler yang telah dikonfigurasi, atau menjalankan blok saat terjadi peristiwa pada kontroler.
IQ Brain (generasi ke-1) dapat terhubung ke IQ Controller (generasi ke-1). Ia juga mendukung IQ Controller (generasi ke-2).
Aksi pengontrol yang dikonfigurasi adalah perilaku pengontrol yang diatur di menu Perangkat. Gunakan blok aktifkan/nonaktifkan pengontrol untuk sementara mengaktifkan atau menonaktifkan aksi yang dikonfigurasi tersebut selama proyek berlangsung.
Berikut adalah daftar semua blok:
Nilai — Periksa status tombol kontroler atau baca posisi joystick.
Tombol kontroler ditekan? — Mengembalikan nilai boolean yang menunjukkan apakah tombol kontroler yang dipilih sedang ditekan.
posisi sumbu pengontrol — Mengembalikan posisi joystick di sepanjang sumbu yang dipilih.
Aksi — Mengaktifkan atau menonaktifkan aksi pengontrol yang telah dikonfigurasi, atau menjalankan blok saat input pengontrol berubah.
pengaktifan/penonaktifan pengontrol — Mengaktifkan atau menonaktifkan tindakan pengontrol yang dikonfigurasi di menu Perangkat.
ketika tombol kontroler ditekan — Menjalankan tumpukan terlampir ketika tombol yang dipilih ditekan atau dilepaskan.
ketika sumbu kontroler diubah — Menjalankan tumpukan terlampir ketika posisi joystick berubah di sepanjang sumbu yang dipilih.
Nilai-nilai#
Tombol kontroler ditekan?#
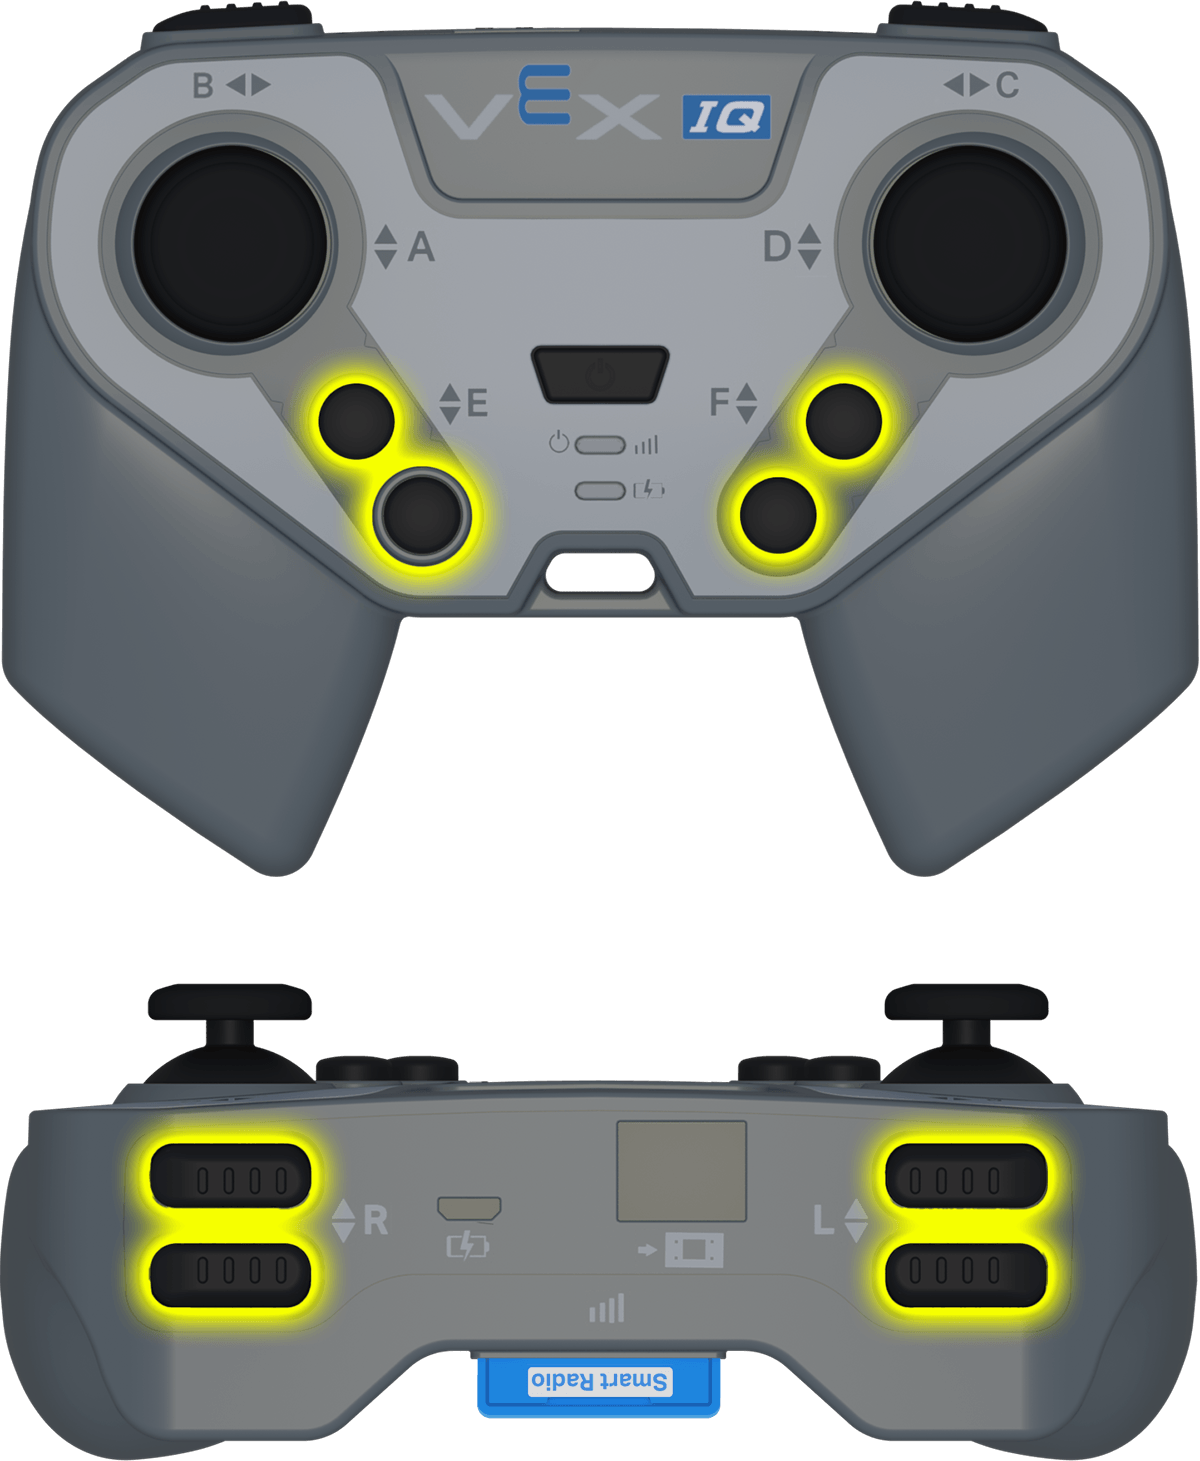
Blok Boolean tombol kontroler ditekan? mengembalikan nilai boolean yang menunjukkan apakah tombol kontroler yang dipilih sedang ditekan.
<Controller [E ▲ v] ditekan?>
Parameter |
Keterangan |
|---|---|
tombol |
Tombol untuk memeriksa:
|
Contoh
saat dimulai
[Move forward while the R ▲ button is pressed.]
selamanya
jika <Controller [R ▲ v] ditekan?> maka
kendarai [maju v]
lainnya
hentikan mengemudi
selesai
selesai
posisi sumbu pengontrol#
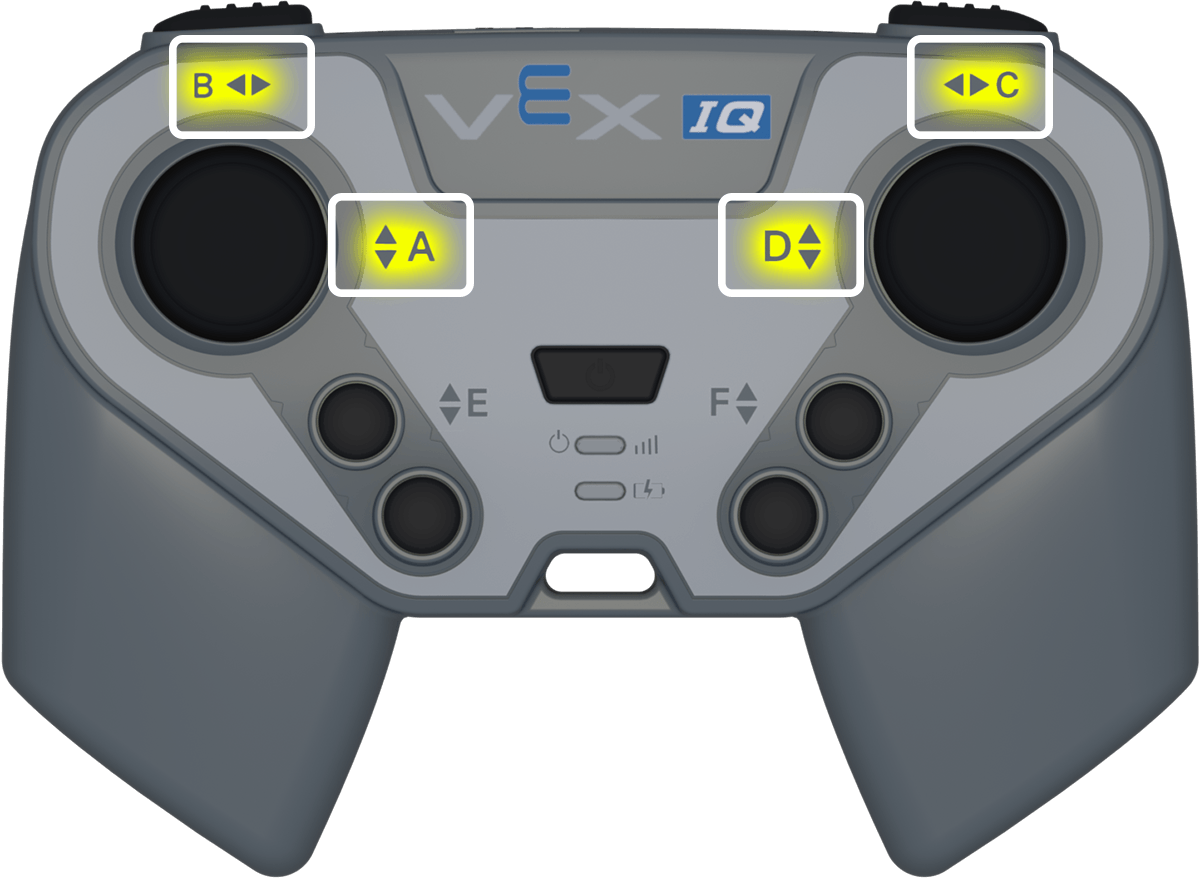
Blok pelapor posisi sumbu pengontrol mengembalikan posisi joystick di sepanjang sumbu yang dipilih sebagai angka dari -100 hingga 100.
(posisi [A v] Controller)
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu joystick yang akan dilaporkan:
|
Contoh
saat dimulai
[Turn depending on the position of the right joystick.]
selamanya
jika <(posisi [C v] Controller) [math_less_than v] [0]> maka
belok [kiri v]
lainnya jika <(posisi [C v] Controller) [math_greater_than v] [0]> maka
belok [kanan v]
lainnya
hentikan mengemudi
selesai
selesai
Tindakan#
mengaktifkan/menonaktifkan pengontrol#
Blok tumpukan pengaktifan/penonaktifan pengontrol mengaktifkan atau menonaktifkan tindakan pengontrol yang dikonfigurasi di menu Perangkat.
Controller [Nonaktifkan v]
Parameter |
Keterangan |
|---|---|
negara |
Status aksi yang dikonfigurasi pada controller: Nonaktifkan atau Aktifkan. |
Contoh
saat dimulai
[Disable controller configured actions until the drive movement is done.]
Controller [Nonaktifkan v]
kendarai [maju v] sejauh (6) [inci v] ▶
Controller [Aktifkan v]
saat tombol kontroler#
Blok Hat when controller button menjalankan tumpukan yang terhubung ketika tombol kontroler yang dipilih ditekan atau dilepaskan.
saat tombol Controller [E ▲ v] [ditekan v]
Parameter |
Keterangan |
|---|---|
tombol |
Tombol untuk memeriksa:
|
status tombol |
Kejadian tombol yang memicu tumpukan terlampir: ditekan atau dilepas. |
Contoh
saat tombol Controller [R ▲ v] [ditekan v]
[Turn when the R ▲ button is pressed.]
belok [kanan v] sejauh (90) derajat ▶
saat sumbu kontroler diubah#
Blok Hat ketika sumbu kontroler diubah menjalankan tumpukan yang terhubung ketika posisi joystick berubah di sepanjang sumbu yang dipilih.
saat sumbu Controller [A v] berubah
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu joystick yang perlu diperiksa:
|
Contoh
saat sumbu Controller [C v] berubah
[Turn when the joystick's position changes along axis C.]
belok [kanan v] sejauh (90) derajat ▶