
মোটর ৩৯৩ (মোটর কন্ট্রোলার ২৯)#
ভূমিকা#
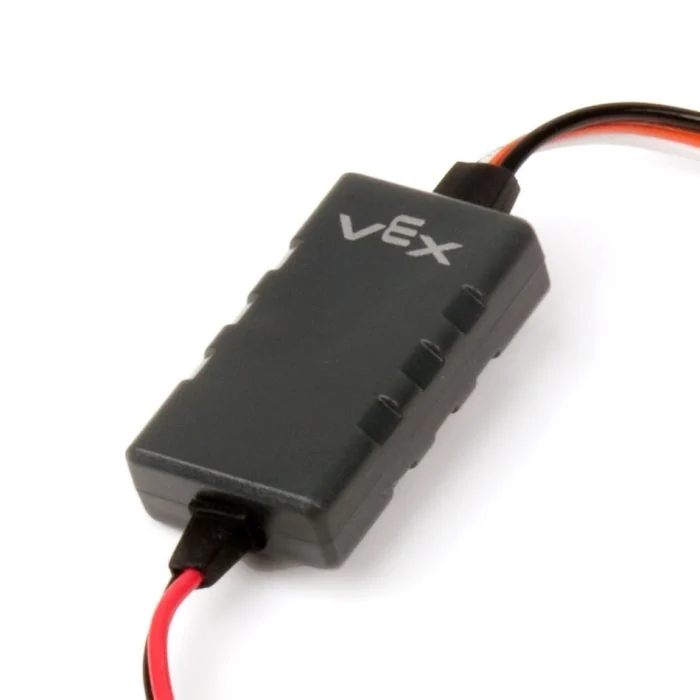
motor29 ক্লাসটি একটি 3-ওয়্যার পোর্ট এর সাথে সংযুক্ত একটি মোটর কন্ট্রোলার 29 নিয়ন্ত্রণ করতে ব্যবহৃত হয়। মোটর কন্ট্রোলার 29 একটি VEX মোটর 393 পরিচালনা করার জন্য V5 ব্রেইন থেকে একটি PWM সংকেত পাঠায়।
ক্লাস কনস্ট্রাক্টর#
1 — নির্দিষ্ট ৩-ওয়্যার পোর্টে একটি
motor29অবজেক্ট তৈরি করে।motor29( triport::port &port );
2 — নির্দিষ্ট 3-Wire পোর্টে একটি
motor29অবজেক্ট তৈরি করে এবং ধনাত্মক ঘূর্ণনের দিক পরিবর্তন করে।motor29( triport::port &port, bool reverse );
ক্লাস ডেস্ট্রাক্টর#
motor29 অবজেক্টটি ধ্বংস করে এবং সংশ্লিষ্ট রিসোর্সগুলো মুক্ত করে।
~motor29();
প্যারামিটার#
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
যে ৩-ওয়্যার পোর্টের সাথে মোটর কন্ট্রোলার ২৯ সংযুক্ত থাকে, তা |
|
|
মোটরের ঘূর্ণনের দিক উল্টানো হবে কিনা তা নির্ধারণ করে:
|
উদাহরণ#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
সদস্যদের কার্যাবলী#
motor29 ক্লাসে নিম্নলিখিত সদস্য ফাংশনগুলো অন্তর্ভুক্ত রয়েছে:
স্পিন — মোটরটিকে একটি নির্দিষ্ট দিকে ঘোরায়।
স্টপ — মোটর বন্ধ করে দেয়।
setVelocity — মোটর 393-কে বলে দেয় কত দ্রুত ঘুরতে হবে।
setReversed — মোটরের ঘূর্ণনের দিক বিপরীত হবে কিনা তা নির্ধারণ করে।
যেকোনো motor29 মেম্বার ফাংশন কল করার আগে, নিচে দেখানো অনুযায়ী একটি ইনস্ট্যান্স তৈরি করতে হবে:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
মোটর ৩৯৩-কে নির্দিষ্ট দিকে অনির্দিষ্টকালের জন্য ঘোরায়।
উপলব্ধ ফাংশন
1 — Spins using the currently configured velocity.
void spin(
 directionType dir );
2 — নির্দিষ্ট বেগে ঘোরে।
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
প্যারামিটার
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
মোটরটি যে দিকে ঘোরে: |
|
|
|
|
|
বেগের একক:
|
রিটার্ন মান
এই ফাংশনটি কোনো মান ফেরত দেয় না।
নোট
এই ফাংশনটি অপেক্ষাবিহীন এবং কল করার সাথে সাথেই প্রজেক্টটির কার্য সম্পাদন চলতে থাকবে।
মোটর 393 ঘুরতে থাকবে যতক্ষণ না
stopকল করা হয় অথবা অন্যspinব্যবহার করা হয়।
stop#
মোটর বন্ধ করে দেয়।
উপলব্ধ ফাংশন
void stop();
প্যারামিটার
এই ফাংশনটি কোনো প্যারামিটার গ্রহণ করে না।
রিটার্ন মান
এই ফাংশনটি কোনো মান ফেরত দেয় না।
setVelocity#
মোটর ৩৯৩-কে বলে দেয় এটি কত দ্রুত ঘুরবে। বেশি শতাংশ হলে মোটর ৩৯৩ দ্রুত ঘোরে এবং কম শতাংশ হলে মোটর ৩৯৩ ধীরে ঘোরে।
প্রতিটি প্রজেক্ট ডিফল্টরূপে প্রতিটি মোটর ৩৯৩ ৫০% গতিতে ঘোরার মাধ্যমে শুরু হয়।
উপলব্ধ ফাংশন
void setVelocity(
    double velocity,
    percentUnits units );
প্যারামিটার
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
|
|
|
বেগের একক: |
রিটার্ন মান
এই ফাংশনটি কোনো মান ফেরত দেয় না।
setReversed#
মোটরের ঘূর্ণনের দিক বিপরীত হবে কিনা তা নির্ধারণ করে।
উপলব্ধ ফাংশন
void setReversed(
    bool value );
প্যারামিটার
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
মোটর ৩৯৩-এর দিক উল্টানো হবে কিনা:
|
রিটার্ন মান
এই ফাংশনটি কোনো মান ফেরত দেয় না।
নোট
setReversedকল করা constructor-এreverseপ্যারামিটার পরিবর্তন করার সমান।