
Κινητήρας 393 (Ελεγκτής Κινητήρα 29)#
Εισαγωγή#
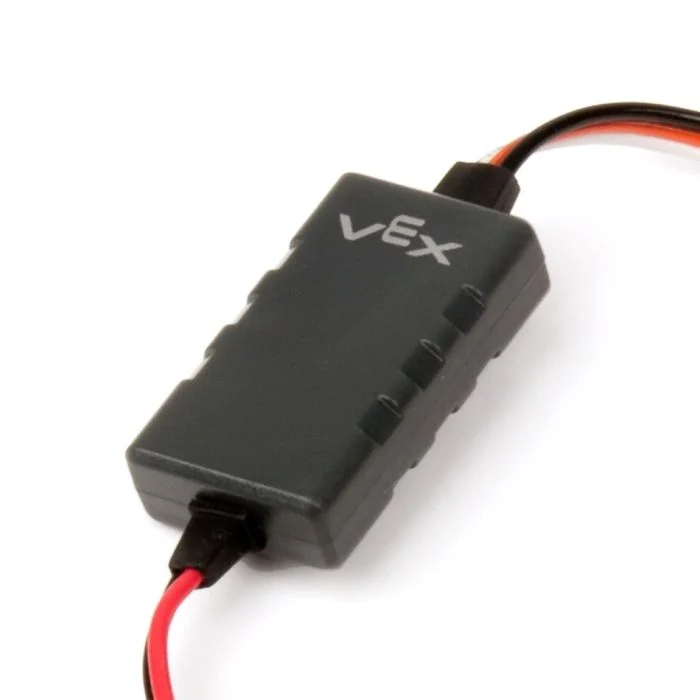
Η κλάση motor29 χρησιμοποιείται για τον έλεγχο ενός Ελεγκτή Κινητήρα 29 συνδεδεμένου σε μια Θύρα 3-καλωδίων. Ο Ελεγκτής Κινητήρα 29 στέλνει ένα σήμα PWM από τον εγκέφαλο V5 για να λειτουργήσει έναν Κινητήρα VEX 393.
Κατασκευαστές κλάσεων#
1 — Δημιουργεί ένα αντικείμενο
motor29στην καθορισμένη θύρα 3 καλωδίων.motor29( triport::port &port );
2 — Δημιουργεί ένα αντικείμενο
motor29στην καθορισμένη θύρα 3 καλωδίων και αλλάζει την θετική κατεύθυνση περιστροφής.motor29( triport::port &port, bool reverse );
Καταστροφέας κλάσης#
Καταστρέφει το αντικείμενο motor29 και απελευθερώνει τους σχετικούς πόρους.
~motor29();
Παράμετροι#
Παράμετρος |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Η θύρα 3 καλωδίων στην οποία είναι συνδεδεμένος ο ελεγκτής κινητήρα 29, γράφεται ως |
|
|
Ορίζει εάν η κατεύθυνση περιστροφής του κινητήρα αντιστρέφεται:
|
Παράδειγμα#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Συναρτήσεις Μελών#
Η κλάση motor29 περιλαμβάνει τις ακόλουθες συναρτήσεις-μέλη:
σπιν — Περιστρέφει τον κινητήρα σε μια καθορισμένη κατεύθυνση.
στάση — Σταματά τον κινητήρα.
setVelocity — Υποδεικνύει στον κινητήρα 393 πόσο γρήγορα πρέπει να περιστραφεί.
setReversed — Ορίζει εάν η κατεύθυνση περιστροφής του κινητήρα αντιστρέφεται.
Πριν από την κλήση οποιασδήποτε συνάρτησης μέλους motor29 , πρέπει να δημιουργηθεί μια παρουσία, όπως φαίνεται παρακάτω:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Περιστρέφει τον κινητήρα 393 προς την καθορισμένη κατεύθυνση για πάντα.
Διαθέσιμες Λειτουργίες
1 — Περιστρέφεται χρησιμοποιώντας την τρέχουσα διαμορφωμένη ταχύτητα.
void spin(
 directionType dir );
2 — Περιστρέφεται με την καθορισμένη ταχύτητα.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Παράμετροι
Παράμετρος |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Η κατεύθυνση περιστροφής του κινητήρα: |
|
|
Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
|
Μονάδα ταχύτητας:
|
Επιστρεφόμενες τιμές
Αυτή η συνάρτηση δεν επιστρέφει τιμή.
Σημειώσεις
Αυτή η συνάρτηση δεν είναι σε αναμονή και το έργο θα συνεχίσει να εκτελείται αμέσως μετά την κλήση.
Ο Κινητήρας 393 θα συνεχίσει να περιστρέφεται μέχρι να κληθεί το
stopή να χρησιμοποιηθεί ένα άλλοspin.
stop#
Σταματάει τον κινητήρα.
Διαθέσιμες Λειτουργίες
void stop();
Παράμετροι
Αυτή η συνάρτηση δεν δέχεται καμία παράμετρο.
Επιστρεφόμενες τιμές
Αυτή η συνάρτηση δεν επιστρέφει τιμή.
setVelocity#
Υποδεικνύει σε έναν Κινητήρα 393 πόσο γρήγορα πρέπει να περιστραφεί. Ένα υψηλότερο ποσοστό κάνει τον Κινητήρα 393 να περιστρέφεται πιο γρήγορα και ένα χαμηλότερο ποσοστό κάνει τον Κινητήρα 393 να περιστρέφεται πιο αργά.
Κάθε έργο ξεκινά με κάθε Κινητήρα 393 να περιστρέφεται με ταχύτητα 50% από προεπιλογή.
Διαθέσιμες Λειτουργίες
void setVelocity(
    double velocity,
    percentUnits units );
Παράμετροι
Παράμετρος |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
|
Η μονάδα ταχύτητας: |
Επιστρεφόμενες τιμές
Αυτή η συνάρτηση δεν επιστρέφει τιμή.
setReversed#
Ορίζει εάν η κατεύθυνση περιστροφής του κινητήρα αντιστρέφεται.
Διαθέσιμες Λειτουργίες
void setReversed(
    bool value );
Παράμετροι
Παράμετρος |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Εάν η κατεύθυνση του Κινητήρα 393 είναι αντίστροφη:
|
Επιστρεφόμενες τιμές
Αυτή η συνάρτηση δεν επιστρέφει τιμή.
Σημειώσεις
Η κλήση της συνάρτησης
setReversedείναι η ίδια με την αλλαγή της παραμέτρουreverseστον κατασκευαστή.