
সার্ভো মোটর#
ভূমিকা#
servo ক্লাসটি একটি V5 ৩-ওয়্যার সার্ভো মোটর নিয়ন্ত্রণ ও কনফিগার করতে ব্যবহৃত হয়। V5 ৩-ওয়্যার সার্ভো মোটরটি একটি নির্দিষ্ট গতিসীমার মধ্যে অবস্থান-ভিত্তিক নিয়ন্ত্রণ প্রদান করে।
ক্লাস কনস্ট্রাক্টর#
servo( triport::port& port );
ক্লাস ডেস্ট্রাক্টর#
servo অবজেক্টটি ধ্বংস করে এবং সংশ্লিষ্ট রিসোর্সসমূহ মুক্ত করে।
~servo();
প্যারামিটার#
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
যে ৩-ওয়্যার পোর্টের সাথে সার্ভো মোটরটি সংযুক্ত থাকে, তা |
নোট#
servoক্লাস কনস্ট্রাক্টর ব্যবহার করে একটি অবজেক্ট তৈরি করার আগে, প্রথমে একটি Brain অথবা 3-Wire Expander তৈরি করতে হবে।
উদাহরণ#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
সদস্যদের কার্যাবলী#
servo ক্লাসে নিম্নলিখিত মেম্বার ফাংশনগুলো অন্তর্ভুক্ত রয়েছে:
setPosition— সার্ভো মোটরকে একটি নির্দিষ্ট অবস্থানে নিয়ে যায়।
যেকোনো servo মেম্বার ফাংশন কল করার আগে, servo ইনস্ট্যান্স তৈরি করতে হবে, যেমনটি নিচে দেখানো হয়েছে:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
সার্ভো মোটরটিকে একটি নির্দিষ্ট অবস্থানে নিয়ে যায়।
1 — শতাংশ মান ব্যবহার করে সার্ভোর অবস্থান নির্ধারণ করে।
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — ঘূর্ণন একক ব্যবহার করে সার্ভোর অবস্থান নির্ধারণ করে।
void setPosition(
 double value,
 rotationUnits units );
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
শতাংশ একক ব্যবহার করার সময় সার্ভোর অবস্থানের মান। |
|
|
ঘূর্ণন একক ব্যবহার করার সময় সার্ভোর অবস্থানের মান। |
|
|
অবস্থানের একক: |
|
|
The position unit:
|
এই ফাংশনটি কোনো মান ফেরত দেয় না।
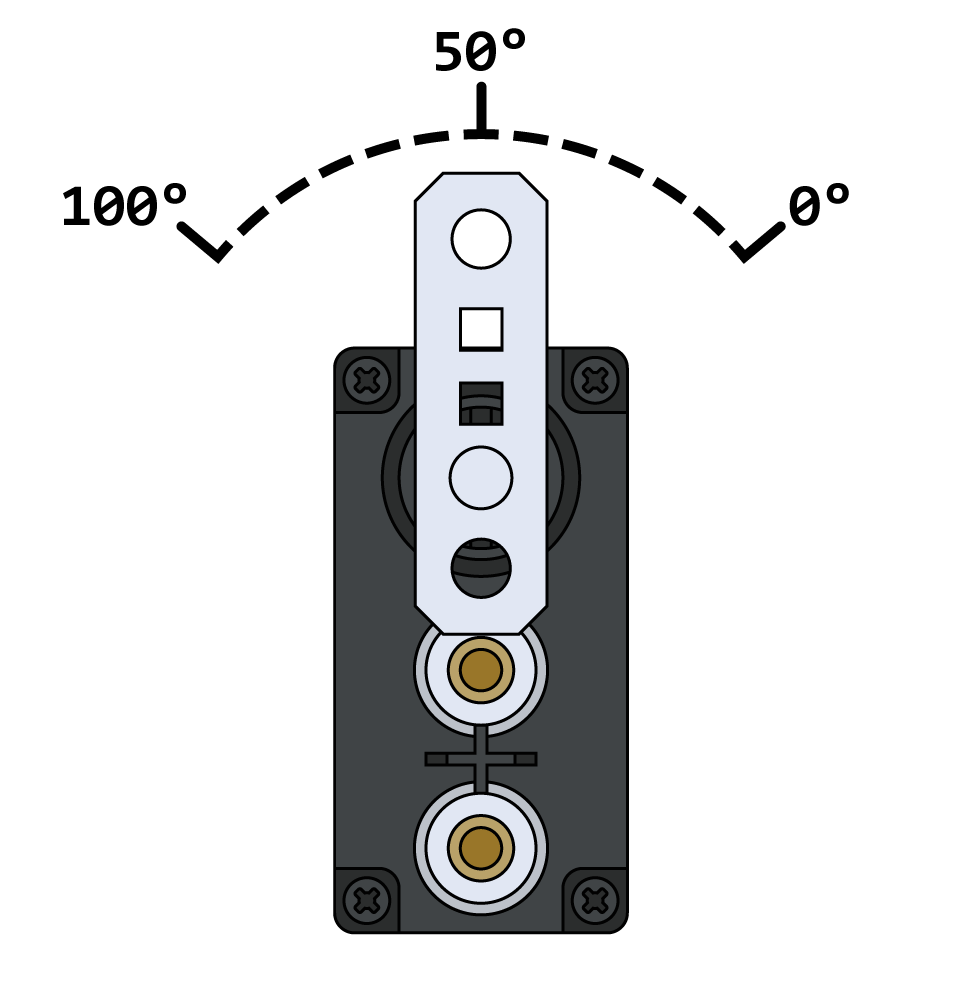
Notesশতাংশ একক ব্যবহার করার ক্ষেত্রে, বৈধ পরিসীমা হলো ০ – ১০০%।
একটি সার্ভো যেকোনো নড়াচড়া সম্পন্ন করার আগে প্রতিটি প্রকল্প স্বয়ংক্রিয়ভাবে নিজেকে ৫০ ডিগ্রিতে কেন্দ্রীভূত করে শুরু করে।
ঘূর্ণন একক ব্যবহার করার সময়, সার্ভোটি নির্দিষ্ট পরম অবস্থানে চলে যাবে।
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);