
മോട്ടോർ 393 (മോട്ടോർ കൺട്രോളർ 29)#
ആമുഖം#
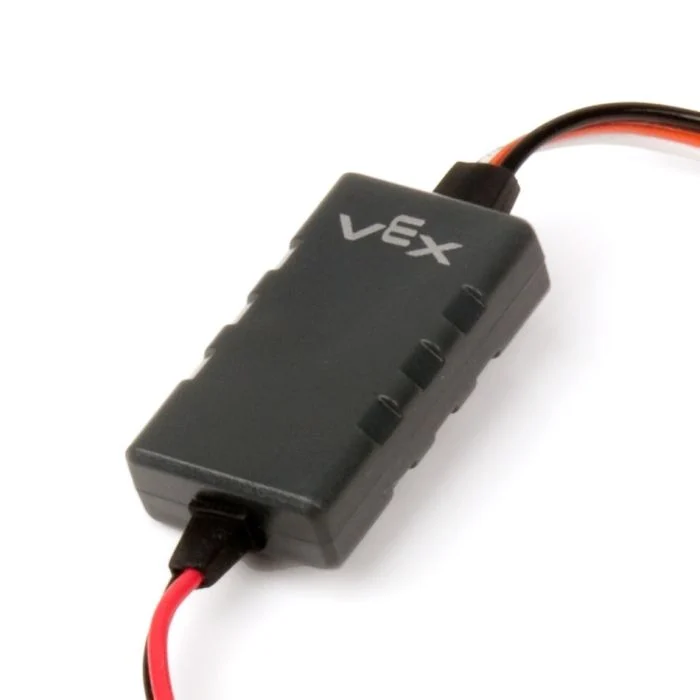
3-വയർ പോർട്ടുമായി ബന്ധിപ്പിച്ചിരിക്കുന്ന ഒരു മോട്ടോർ കൺട്രോളർ 29 നിയന്ത്രിക്കാൻ motor29 ക്ലാസ് ഉപയോഗിക്കുന്നു. ഒരു VEX മോട്ടോർ 393 പ്രവർത്തിപ്പിക്കുന്നതിന് മോട്ടോർ കൺട്രോളർ 29 V5 ബ്രെയിനിൽ നിന്ന് ഒരു PWM സിഗ്നൽ അയയ്ക്കുന്നു.
ക്ലാസ് കൺസ്ട്രക്ടറുകൾ#
1 — നിർദ്ദിഷ്ട 3-വയർ പോർട്ടിൽ ഒരു
motor29ഒബ്ജക്റ്റ് സൃഷ്ടിക്കുന്നു.motor29( triport::port &port );
2 — നിർദ്ദിഷ്ട 3-വയർ പോർട്ടിൽ ഒരു
motor29ഒബ്ജക്റ്റ് സൃഷ്ടിക്കുകയും പോസിറ്റീവ് ടേണിംഗ് ദിശ മാറ്റുകയും ചെയ്യുന്നു.motor29( triport::port &port, bool reverse );
ക്ലാസ് ഡിസ്ട്രക്റ്റർ#
motor29 വസ്തുവിനെ നശിപ്പിക്കുകയും അനുബന്ധ ഉറവിടങ്ങൾ പുറത്തുവിടുകയും ചെയ്യുന്നു.
~motor29();
പാരാമീറ്ററുകൾ#
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ കൺട്രോളർ 29 ബന്ധിപ്പിച്ചിരിക്കുന്ന 3-വയർ പോർട്ട്, |
|
|
മോട്ടോറിന്റെ സ്പിൻ ദിശ വിപരീത ദിശയിലാണോ എന്ന് സജ്ജമാക്കുന്നു:
|
ഉദാഹരണം#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
അംഗ പ്രവർത്തനങ്ങൾ#
motor29 ക്ലാസ്സിൽ ഇനിപ്പറയുന്ന അംഗ ഫംഗ്ഷനുകൾ ഉൾപ്പെടുന്നു:
സ്പിൻ — മോട്ടോർ ഒരു നിശ്ചിത ദിശയിലേക്ക് കറക്കുന്നു.
സ്റ്റോപ്പ് — മോട്ടോർ നിർത്തുന്നു.
സെറ്റ് വെലോസിറ്റി — മോട്ടോർ 393 എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു.
സെറ്റ് റിവേഴ്സ്ഡ് — മോട്ടോറിന്റെ ഭ്രമണ ദിശ റിവേഴ്സ് ആണോ എന്ന് സജ്ജമാക്കുന്നു.
ഏതെങ്കിലും motor29 അംഗ ഫംഗ്ഷനുകൾ വിളിക്കുന്നതിന് മുമ്പ്, താഴെ കാണിച്ചിരിക്കുന്നതുപോലെ ഒരു ഉദാഹരണം സൃഷ്ടിക്കണം:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
മോട്ടോർ 393 നിർദ്ദിഷ്ട ദിശയിലേക്ക് എന്നെന്നേക്കുമായി കറക്കുന്നു.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
1 — നിലവിൽ ക്രമീകരിച്ചിരിക്കുന്ന പ്രവേഗം ഉപയോഗിച്ച് കറങ്ങുന്നു.
void spin(
 directionType dir );
2 — നിർദ്ദിഷ്ട വേഗതയിൽ കറങ്ങുന്നു.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ കറങ്ങുന്ന ദിശ: |
|
|
|
|
|
പ്രവേഗ യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
കുറിപ്പുകൾ
ഈ ഫംഗ്ഷൻ കാത്തിരിക്കേണ്ടതല്ല, കോൾ കഴിഞ്ഞയുടനെ പ്രോജക്റ്റ് നടപ്പിലാക്കുന്നത് തുടരും.
stopവിളിക്കുന്നതുവരെയോ അല്ലെങ്കിൽ മറ്റൊരുspinഉപയോഗിക്കുന്നതുവരെയോ മോട്ടോർ 393 കറങ്ങിക്കൊണ്ടിരിക്കും.
stop#
മോട്ടോർ നിർത്തുന്നു.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
void stop();
പാരാമീറ്ററുകൾ
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും എടുക്കുന്നില്ല.
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
setVelocity#
മോട്ടോർ 393 എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം മോട്ടോർ 393-നെ വേഗത്തിലാക്കാനും കുറഞ്ഞ ശതമാനം മോട്ടോർ 393-നെ മന്ദഗതിയിലാക്കാനും സഹായിക്കുന്നു.
ഓരോ പ്രോജക്റ്റും ആരംഭിക്കുന്നത് ഓരോ മോട്ടോർ 393 ഉം സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ കറങ്ങുന്ന രീതിയിലാണ്.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
void setVelocity(
    double velocity,
    percentUnits units );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
|
|
|
പ്രവേഗ യൂണിറ്റ്: |
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
setReversed#
മോട്ടോറിന്റെ ഭ്രമണ ദിശ വിപരീതമാണോ എന്ന് സജ്ജമാക്കുന്നു.
ലഭ്യമായ ഫംഗ്ഷനുകൾ
void setReversed(
    bool value );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ 393 ന്റെ ദിശ വിപരീത ദിശയിലാണോ എന്ന്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
കുറിപ്പുകൾ
setReversedഎന്ന് വിളിക്കുന്നത് constructor ലെreverseപാരാമീറ്റർ മാറ്റുന്നതിന് തുല്യമാണ്.