
Motor 393 (Motorstyrenhet 29)#
Introduktion#
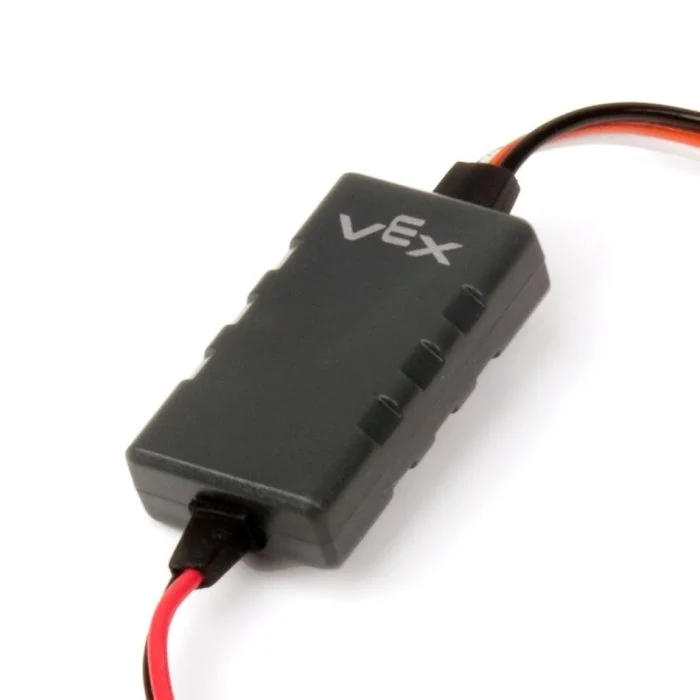
The motor29 class is used to control a Motor Controller 29 connected to a 3-Wire Port. The Motor Controller 29 sends a PWM signal from the V5 Brain to operate a VEX Motor 393.
Klasskonstruktörer#
1 — Skapar ett
motor29objekt på den angivna 3-trådsporten.motor29( triport::port &port );
2 — Skapar ett
motor29objekt på den angivna 3-trådsporten och ändrar den positiva rotationsriktningen.motor29( triport::port &port, bool reverse );
Klassförstörare#
Förstör motor29 objektet och frigör tillhörande resurser.
~motor29();
Parametrar#
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Den 3-trådsport som motorstyrenheten 29 är ansluten till, skriven som |
|
|
Anger om motorns rotationsriktning är omvänd:
|
Exempel#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Medlemsfunktioner#
Klassen motor29 inkluderar följande medlemsfunktioner:
snurr — Snurrar motorn i en angiven riktning.
stopp — Stoppar motorn.
setVelocity — Anger för motorn 393 hur snabbt den ska snurra.
setReversed — Ställer in om motorns rotationsriktning är omvänd.
Innan några motor29 medlemsfunktioner anropas måste en instans skapas, som visas nedan:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Snurrar motorn 393 i den angivna riktningen för alltid.
Tillgängliga funktioner
1 — Snurrar med nuvarande konfigurerad hastighet.
void spin(
 directionType dir );
2 — Snurrar med den angivna hastigheten.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parametrar
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Motorns rotationsriktning: |
|
|
Hastigheten att rotera med från 0% till 100% när |
|
|
Hastighetsenheten:
|
Returvärden
Den här funktionen returnerar inget värde.
Anteckningar
Den här funktionen är inte väntetid och projektet fortsätter att köras omedelbart efter anropet.
Motor 393 fortsätter att snurra tills
stopanropas eller en annanspinanvänds.
stop#
Stoppar motorn.
Tillgängliga funktioner
void stop();
Parametrar
Den här funktionen tar inga parametrar.
Returvärden
Den här funktionen returnerar inget värde.
setVelocity#
Anger hur snabbt en motor 393 ska snurra. En högre procentandel gör att motor 393 snurrar snabbare och en lägre procentandel gör att motor 393 snurrar långsammare.
Varje projekt börjar med att varje Motor 393 roterar med 50 % hastighet som standard.
Tillgängliga funktioner
void setVelocity(
    double velocity,
    percentUnits units );
Parametrar
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Hastigheten att rotera med från 0% till 100% när |
|
|
Hastighetsenheten: |
Returvärden
Den här funktionen returnerar inget värde.
setReversed#
Ställer in om motorns rotationsriktning är omvänd.
Tillgängliga funktioner
void setReversed(
    bool value );
Parametrar
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Om motorns 393:a riktning är omvänd:
|
Returvärden
Den här funktionen returnerar inget värde.
Anteckningar
Att anropa
setReversedär samma sak som att ändra parameternreversei konstruktorn.