
মোটর কন্ট্রোলার ৫৫#
ভূমিকা#
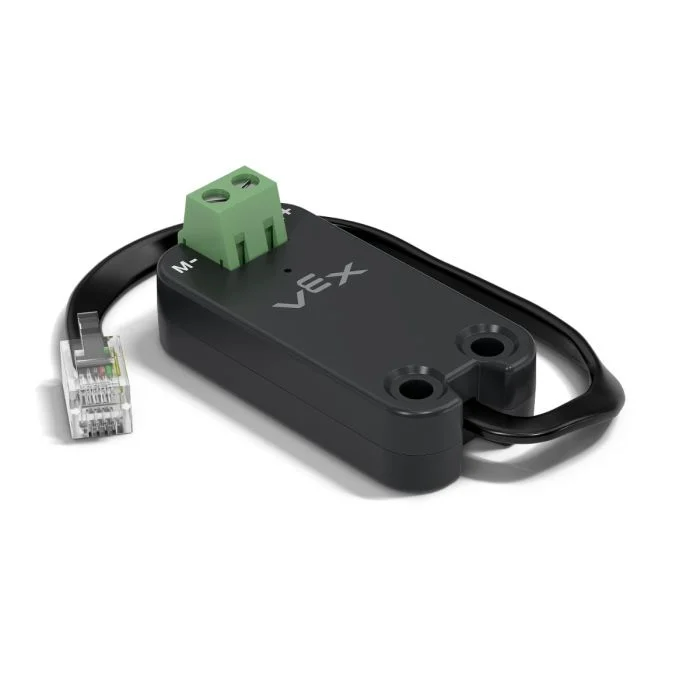
motor55 ক্লাসটি V5 ব্রেইনের সাথে সংযুক্ত একটি VEX মোটর কন্ট্রোলার 55 নিয়ন্ত্রণ করতে ব্যবহৃত হয়। মোটর কন্ট্রোলার 55 হলো একটি লিগ্যাসি মোটর কন্ট্রোলার যা 2-ওয়্যার ডিসি মোটর চালানোর জন্য ডিজাইন করা হয়েছে।
ক্লাস কনস্ট্রাক্টর#
1 — নির্দিষ্ট স্মার্ট পোর্টে একটি
motor55অবজেক্ট তৈরি করে।motor55( int32_t index );
2 — নির্দিষ্ট স্মার্ট পোর্টে একটি
motor55অবজেক্ট তৈরি করে এবং ধনাত্মক দিকে ঘোরার দিক পরিবর্তন করে।motor55( int32_t index, bool reverse );
3 — নির্দিষ্ট স্মার্ট পোর্টে একটি
motor55অবজেক্ট তৈরি করে, সর্বোচ্চ ড্রাইভ ভোল্টেজ নির্ধারণ করে এবং ধনাত্মক ঘূর্ণনের দিক পরিবর্তন করে।motor55( int32_t index, double maxv, bool reverse );
ক্লাস ডেস্ট্রাক্টর#
motor55 অবজেক্টটি ধ্বংস করে এবং সংশ্লিষ্ট রিসোর্সগুলো মুক্ত করে।
~motor55();
প্যারামিটার#
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
যে স্মার্ট পোর্টের সাথে মোটর কন্ট্রোলার 55 সংযুক্ত থাকে, তা |
|
|
মোটরের দিক বিপরীত হবে কিনা তা নির্ধারণ করে:
|
|
|
মোটর কন্ট্রোলার ৫৫ মোটরে যে সর্বোচ্চ ভোল্টেজ প্রয়োগ করতে পারে। |
উদাহরণ#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
সদস্যদের কার্যাবলী#
motor55 ক্লাসে নিম্নলিখিত সদস্য ফাংশনগুলো অন্তর্ভুক্ত রয়েছে:
spin— মোটরটিকে একটি নির্দিষ্ট দিকে ঘোরায়।stop— মোটর বন্ধ করে দেয়।setVelocity— ডিসি মোটরকে বলে দেয় কত দ্রুত ঘুরতে হবে।setStopping— থামার আচরণ নির্ধারণ করে (গাড়ি চলতে দেওয়া বা ব্রেক করা)।setReversed— মোটরের দিক বিপরীত হবে কিনা তা নির্ধারণ করে।current— মোটরের বৈদ্যুতিক কারেন্ট ফেরত দেয়।voltage— মোটরের বৈদ্যুতিক ভোল্টেজ ফেরত দেয়।temperature— মোটরের তাপমাত্রা ফেরত দেয়।getMotorType— সনাক্তকৃত মোটর/কন্ট্রোলার প্রকার ফেরত দেয়।installed— নির্দিষ্ট স্মার্ট পোর্টে মোটর কন্ট্রোলার 55 সনাক্ত করা হয়েছে কিনা তা ফেরত দেয়।
যেকোনো motor55 মেম্বার ফাংশন কল করার আগে, নিচে দেখানো অনুযায়ী একটি ইনস্ট্যান্স তৈরি করতে হবে:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
মোটরটিকে নির্দিষ্ট দিকে অনির্দিষ্টকালের জন্য ঘোরায়।
উপলব্ধ ফাংশন
1 — Spins using the currently configured velocity.
void spin(
  directionType dir );
2 — নির্দিষ্ট ভোল্টেজে ঘোরে।
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
প্যারামিটার
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
মোটরটি যে দিকে ঘোরে: |
|
|
মোটরে প্রয়োগ করা ভোল্টেজের মান। একটি ঋণাত্মক মান প্রদত্ত |
|
|
ভোল্টেজ প্রকাশের একক:
|
রিটার্ন মান
এই ফাংশনটি কোনো মান ফেরত দেয় না।
নোট
এই ফাংশনটি অপেক্ষাবিহীন এবং কল করার সাথে সাথেই প্রোগ্রামটি চলতে থাকে।
stopকল না করা পর্যন্ত অথবা অন্যspinব্যবহার না করা পর্যন্ত মোটরটি ঘুরতে থাকবে।
stop#
বর্তমানে কনফিগার করা ব্রেক মোড ব্যবহার করে মোটরের ঘূর্ণন বন্ধ করে।
উপলব্ধ ফাংশন
void stop();
প্যারামিটার
এই ফাংশনটি কোনো প্যারামিটার গ্রহণ করে না।
রিটার্ন মান
এই ফাংশনটি কোনো মান ফেরত দেয় না।
নোট
setStoppingদ্বারা সেট করা বর্তমানে কনফিগার করা স্টপিং মোড ব্যবহার করে মোটরটি বন্ধ করে।
setVelocity#
একটি ডিসি মোটরকে তার ঘূর্ণনের গতি নির্দেশ করে। উচ্চ শতাংশ ডিসি মোটরকে দ্রুত ঘোরায় এবং নিম্ন শতাংশ ডিসি মোটরকে ধীরে ঘোরায়।
প্রতিটি প্রজেক্ট ডিফল্টরূপে সংযুক্ত প্রতিটি ডিসি মোটর ৫০% গতিতে ঘোরার মাধ্যমে শুরু হয়।
উপলব্ধ ফাংশন
void setVelocity(
    double       velocity,
    percentUnits units = percent );
প্যারামিটার
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
|
|
|
বেগের একক:
|
রিটার্ন মান
এই ফাংশনটি কোনো মান ফেরত দেয় না।
নোট
নির্দিষ্ট ভোল্টেজ ছাড়া
spin-এ পরবর্তী যেকোনো কল এই মানটি ব্যবহার করবে।
setStopping#
মোটর বন্ধ হলে তার আচরণ কেমন হবে তা নির্ধারণ করে।
উপলব্ধ ফাংশন
void setStopping(
    brakeType mode );
প্যারামিটার
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
|
রিটার্ন মান
এই ফাংশনটি কোনো মান ফেরত দেয় না।
নোট
stop-এ পরবর্তী যেকোনো কল এই স্টপিং মোড ব্যবহার করবে।মোটর কন্ট্রোলার ৫৫ শুধুমাত্র
coastএবংbrakeসমর্থন করে।holdসমর্থিত নয়।
setReversed#
মোটরের ঘূর্ণনের দিক বিপরীত হবে কিনা তা নির্ধারণ করে।
উপলব্ধ ফাংশন
void setReversed(
    bool value );
প্যারামিটার
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
মোটরের দিক উল্টানো হবে কিনা:
|
রিটার্ন মান
এই ফাংশনটি কোনো মান ফেরত দেয় না।
নোট
setReversedকল করা constructor-এreverseপ্যারামিটার পরিবর্তন করার সমান।
current#
current নির্দেশ করে ডিসি মোটরটি কী পরিমাণ বৈদ্যুতিক কারেন্ট ব্যবহার করছে। কারেন্ট হলো ডিসি মোটরের মধ্য দিয়ে প্রবাহিত বিদ্যুতের পরিমাণ। অ্যাম্পিয়ারে প্রকাশ করা হলে, কারেন্টের মান ০.০ থেকে ১.২ অ্যাম্পিয়ারের মধ্যে থাকে।
কারেন্টের মান বেশি হওয়ার অর্থ হলো ডিসি মোটরটি বেশি বিদ্যুৎ ব্যবহার করছে। এমনটা হতে পারে যখন ডিসি মোটরটি কোনো ভারী জিনিস তোলে, কোনো বস্তুকে ধাক্কা দেয়, অথবা আটকে যাওয়ার পর নড়াচড়া করার চেষ্টা করে।
এটি ব্যবহার করে পরীক্ষা করা যায় যে ডিসি মোটরটি চলার সময় কোনো সমস্যায় পড়ছে কিনা। যদি কারেন্ট বেশি থাকে, তাহলে মোটরটি গরম হয়ে যেতে পারে অথবা কম দক্ষতার সাথে শক্তি ব্যবহার করতে পারে।
Available Functions1 — ডিসি মোটরের বৈদ্যুতিক প্রবাহ অ্যাম্পিয়ারে ফেরত দেয়।
double current(
  currentUnits units = amp );
Parameters2 — ডিসি মোটরের বৈদ্যুতিক কারেন্টকে সর্বোচ্চ রেটেড কারেন্টের শতাংশ হিসাবে ফেরত দেয়।
double current(
  percentUnits units );
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
কারেন্ট প্রকাশের একক: |
|
|
মোটরের সর্বোচ্চ রেটেড কারেন্টের শতাংশ হিসাবে বর্তমান প্রবাহকে প্রকাশ করে: |
নির্দিষ্ট এককে ডিসি মোটরটি কী পরিমাণ বৈদ্যুতিক প্রবাহ ব্যবহার করছে তা বোঝাতে একটি double রিটার্ন করে।
voltage#
মোটরে সরবরাহ করা বৈদ্যুতিক ভোল্টেজ ফেরত দেয়।
Available Functionsdouble voltage(
voltageUnits units = volt );
প্যারামিটার
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
ভোল্টেজ প্রকাশের একক:
|
রিটার্ন মান
নির্দিষ্ট এককে মোটরের বৈদ্যুতিক ভোল্টেজ বোঝাতে একটি double রিটার্ন করে।
temperature#
temperature ডিসি মোটরের তাপমাত্রা ফেরত দেয়।
মোটরের তাপমাত্রা নির্দেশ করে ডিসি মোটরটি কতটা গরম। তাপমাত্রা বেশি হওয়ার অর্থ হলো, কাজ করার সময় ডিসি মোটরটি গরম হচ্ছে। পূর্ণ কর্মক্ষমতায় কাজ চালিয়ে যাওয়ার জন্য মোটরের তাপমাত্রা ৫৫° সেলসিয়াসের নিচে থাকা উচিত।
ডিসি মোটর অতিরিক্ত গরম হয়ে গেলে, নিজেকে রক্ষা করার জন্য এটি তার সর্বোচ্চ কারেন্ট কমিয়ে দেবে। ৭০° সেলসিয়াস তাপমাত্রায়, মোটরটি ঠান্ডা না হওয়া পর্যন্ত চলা বন্ধ করে দেবে।
বারবার নড়াচড়া, দীর্ঘক্ষণ চলা, বা কোনো বস্তুকে ধাক্কা দেওয়ার সময় ডিসি মোটরটি অতিরিক্ত গরম হচ্ছে কি না, তা পরীক্ষা করতে এটি ব্যবহার করা যেতে পারে।
Available Functions1 — ডিসি মোটরের তাপমাত্রা সর্বোচ্চ কার্যকরী তাপমাত্রার শতাংশ হিসাবে ফেরত দেয়।
double temperature(
  percentUnits units = percent );
2 — ডিসি মোটরের তাপমাত্রা ভৌত তাপমাত্রার এককে ফেরত দেয়।
double temperature(
  temperatureUnits units );
প্যারামিটার
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
ডিসি মোটরের তাপমাত্রা শতাংশে প্রকাশ করার একক:
|
|
|
ডিসি মোটরের তাপমাত্রা ডিগ্রিতে প্রকাশ করার একক:
|
রিটার্ন মান
নির্দিষ্ট এককে ডিসি মোটরের তাপমাত্রা বোঝাতে একটি double রিটার্ন করে।
নোট
মোটরের কার্যকরী তাপমাত্রার পরিসীমা প্রায়
20°C(68°F) থেকে70°C(158°F)।
getMotorType#
শনাক্তকৃত মোটর/কন্ট্রোলার প্রকারটি ফেরত দেয়।
উপলব্ধ ফাংশন
int32_t getMotorType();
প্যারামিটার
এই ফাংশনটি কোনো প্যারামিটার গ্রহণ করে না।
রিটার্ন মান
শনাক্তকৃত মোটর/কন্ট্রোলার প্রকার নির্দেশ করতে একটি int32_t রিটার্ন করে:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
মোটর কন্ট্রোলার ৫৫, ভি৫ ব্রেইনের সাথে সংযুক্ত আছে কি না, তা ফেরত দেয়।
Available Functionsbool installed();
প্যারামিটার
এই ফাংশনটি কোনো প্যারামিটার গ্রহণ করে না।
রিটার্ন মান
মোটর কন্ট্রোলার ৫৫ সংযুক্ত আছে কিনা তা বোঝাতে একটি bool (বুলিয়ান) রিটার্ন করে।
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.