
Moteur 393 (Contrôleur de moteur 29)#
Introduction#
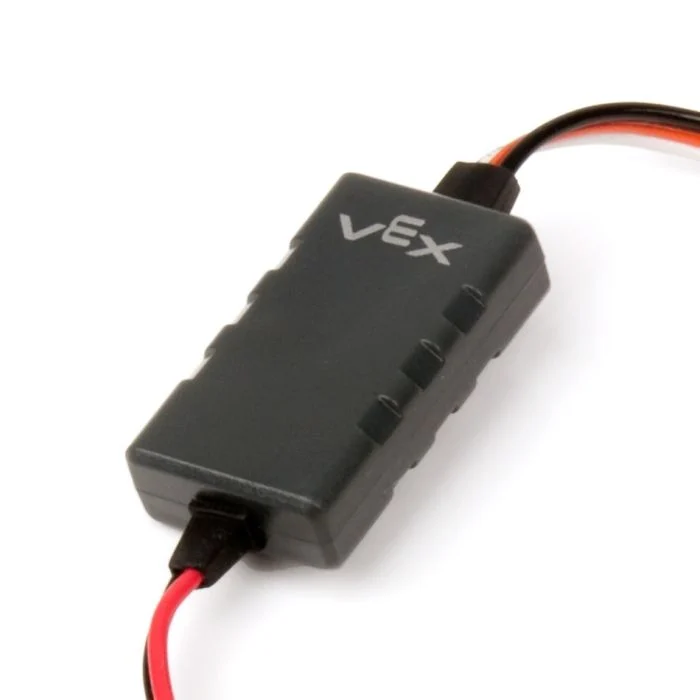
Le moteur motor29 est utilisé pour contrôler un contrôleur de moteur 29 connecté à un port à 3 fils. Le contrôleur de moteur 29 envoie un signal PWM du cerveau V5 pour faire fonctionner un moteur VEX 393.
Constructeurs de classes#
1 — Crée un objet
motor29sur le port à 3 fils spécifié.motor29( triport::port &port );
2 — Crée un objet moteur
motor29sur le port à 3 fils spécifié et change le sens de rotation positif.motor29( triport::port &port, bool reverse );
Destructeur de classe#
Détruit l’objet motor29 et libère les ressources associées.
~motor29();
Paramètres#
Paramètre |
Taper |
Description |
|---|---|---|
|
|
Le port à 3 fils auquel le contrôleur de moteur 29 est connecté, écrit comme |
|
|
Indique si le sens de rotation du moteur est inversé :
|
Exemple#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Fonctions des membres#
La classe motor29 comprend les fonctions membres suivantes :
rotation — Fait tourner le moteur dans une direction spécifiée.
arrêt — Arrête le moteur.
setVelocity — Indique au moteur 393 à quelle vitesse tourner.
setReversed — Indique si le sens de rotation du moteur est inversé.
Avant d’appeler une quelconque fonction membre de motor29 , une instance doit être créée, comme indiqué ci-dessous :
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Fais tourner le moteur 393 dans la direction spécifiée en permanence.
Fonctions disponibles
1 — Rotations utilisant la vitesse actuellement configurée.
void spin(
 directionType dir );
2 — Tourne à la vitesse spécifiée.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Paramètres
Paramètre |
Taper |
Description |
|---|---|---|
|
|
Sens de rotation du moteur : |
|
|
La vitesse de rotation de 0 % à 100 % lors de l’utilisation |
|
|
Unité de vitesse :
|
Valeurs de retour
Cette fonction ne renvoie aucune valeur.
Notes
Cette fonction ne nécessite pas d’attente et le projet continuera de s’exécuter immédiatement après l’appel.
Le moteur 393 continuera à tourner jusqu’à ce que
stopsoit appelé ou qu’un autrespinsoit utilisé.
stop#
Arrête le moteur.
Fonctions disponibles
void stop();
Paramètres
Cette fonction ne prend aucun paramètre.
Valeurs de retour
Cette fonction ne renvoie aucune valeur.
setVelocity#
Indique à un moteur 393 sa vitesse de rotation. Un pourcentage plus élevé accélère la rotation du moteur 393, et un pourcentage plus faible la ralentit.
Chaque projet commence par défaut avec chaque moteur 393 tournant à 50 % de sa vitesse maximale.
Fonctions disponibles
void setVelocity(
    double velocity,
    percentUnits units );
Paramètres
Paramètre |
Taper |
Description |
|---|---|---|
|
|
La vitesse de rotation de 0 % à 100 % lors de l’utilisation |
|
|
Unité de vitesse : |
Valeurs de retour
Cette fonction ne renvoie aucune valeur.
setReversed#
Permet de déterminer si le sens de rotation du moteur est inversé.
Fonctions disponibles
void setReversed(
    bool value );
Paramètres
Paramètre |
Taper |
Description |
|---|---|---|
|
|
Inversion du sens de rotation du moteur 393 :
|
Valeurs de retour
Cette fonction ne renvoie aucune valeur.
Notes
Appeler
setReversedrevient à modifier le paramètrereversedans le constructeur.