
Mótar 393 (Rialaitheoir Mótair 29)#
Réamhrá#
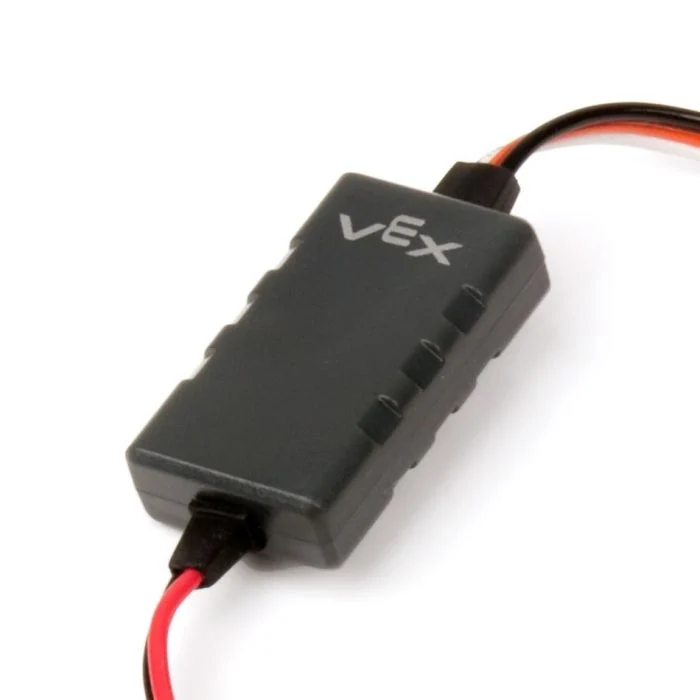
Úsáidtear an rang motor29 chun Rialaitheoir Mótair 29 atá ceangailte le Port 3-Sreang a rialú. Seolann an Rialaitheoir Mótair 29 comhartha PWM ón V5 Brain chun Mótar VEX 393 a oibriú.
Tógálaithe Ranga#
1 — Cruthaíonn sé réad
motor29ar an gCalafort 3-Sreang sonraithe.motor29( triport::port &port );
2 — Cruthaíonn sé réad
motor29ar an gCalafort 3-Sreang sonraithe agus athraíonn sé an treo casadh dearfach.motor29( triport::port &port, bool reverse );
Scriostóir Ranga#
Scriosann sé an réad motor29 agus scaoileann sé acmhainní gaolmhara.
~motor29();
Paraiméadair#
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An Port 3-Sreang a bhfuil an Rialaitheoir Mótair 29 ceangailte leis, scríofa mar |
|
|
Socraíonn sé an bhfuil treo rothlaithe an mhótair aisiompaithe:
|
Sampla#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Feidhmeanna na mBall#
Áirítear leis an rang motor29 na feidhmeanna ball seo a leanas:
casadh — Casann sé an mótar i dtreo sonraithe.
stad — Stopann sé an mótar.
socraighLuas — Insíonn sé don Mhótar 393 cé chomh tapa agus ba chóir dó sníomh.
socraighAisiompaithe — Socraíonn sé an bhfuil treo rothlaithe an mhótair aisiompaithe.
Sula nglaoitear ar aon fheidhmeanna ball motor29 , ní mór sampla a chruthú, mar a thaispeántar thíos:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Casann sé an Mótar 393 sa treo sonraithe go deo.
Feidhmeanna atá ar Fáil
1 — Casann sé ag baint úsáide as an treoluas atá cumraithe faoi láthair.
void spin(
 directionType dir );
2 — Rothlaíonn ag an luas sonraithe.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Paraiméadair
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An treo ina sníomhann an mótar: |
|
|
An luas le sníomh leis ó 0% go 100% agus |
|
|
An t-aonad luais:
|
Luachanna Fillte
Ní thugann an fheidhm seo luach ar ais.
Nótaí
Ní feidhm feithimh í an fheidhm seo agus leanfaidh an tionscadal de bheith ag feidhmiú díreach tar éis an ghlao.
Leanfaidh an Mótar 393 ag sníomh go dtí go nglaoitear
stopnó go n-úsáidtearspineile.
stop#
Stopann sé an mótar.
Feidhmeanna atá ar Fáil
void stop();
Paraiméadair
Ní ghlacann an fheidhm seo aon pharaiméadair.
Luachanna Fillte
Ní thugann an fheidhm seo luach ar ais.
setVelocity#
Insíonn sé seo do Mhótar 393 cé chomh tapa agus atá sé le sníomh. Má bhíonn céatadán níos airde ann, sníomhann an Mótar 393 níos tapúla agus má bhíonn céatadán níos ísle ann, sníomhann an Mótar 393 níos moille.
Tosaíonn gach tionscadal le gach Mótar 393 ag sníomh ag luas 50% de réir réamhshocraithe.
Feidhmeanna atá ar Fáil
void setVelocity(
    double velocity,
    percentUnits units );
Paraiméadair
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An luas le sníomh leis ó 0% go 100% agus |
|
|
An t-aonad luais: |
Luachanna Fillte
Ní thugann an fheidhm seo luach ar ais.
setReversed#
Socraíonn sé an bhfuil treo rothlaithe an mhótair droim ar ais.
Feidhmeanna atá ar Fáil
void setReversed(
    bool value );
Paraiméadair
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
Cibé an bhfuil treo an Mhótair 393 droim ar ais:
|
Luachanna Fillte
Ní thugann an fheidhm seo luach ar ais.
Nótaí
Is ionann glaoch ar
setReversedagus an paraiméadarreversea athrú sa tógálaí.