
المحرك 393 (وحدة التحكم بالمحرك 29)#
مقدمة#
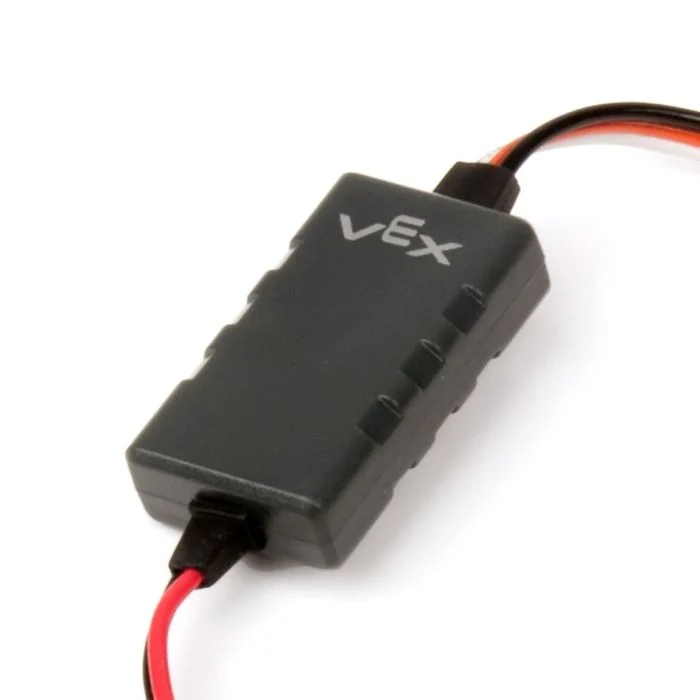
The motor29 class is used to control a Motor Controller 29 connected to a 3-Wire Port. The Motor Controller 29 sends a PWM signal from the V5 Brain to operate a VEX Motor 393.
مُنشئات الفئات#
1 — يقوم بإنشاء كائن
motor29على منفذ الأسلاك الثلاثة المحدد.motor29( triport::port &port );
2 — يقوم بإنشاء كائن
motor29على منفذ 3-Wire المحدد ويغير اتجاه الدوران الموجب.motor29( triport::port &port, bool reverse );
مُدمِّر الفئة#
يقوم بتدمير الكائن motor29 وتحرير الموارد المرتبطة به.
~motor29();
حدود#
المعلمة |
يكتب |
وصف |
|---|---|---|
|
|
المنفذ ذو الثلاثة أسلاك الذي يتصل به وحدة التحكم في المحرك 29، مكتوبًا على النحو التالي: |
|
|
يُحدد ما إذا كان اتجاه دوران المحرك معكوسًا:
|
مثال#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
الدوال الأعضاء#
تتضمن الفئة motor29 الدوال الأعضاء التالية:
دوران — يدور المحرك في اتجاه محدد.
إيقاف — يوقف المحرك.
setVelocity — يخبر المحرك 393 بمدى سرعة الدوران.
setReversed — يحدد ما إذا كان اتجاه دوران المحرك معكوسًا.
قبل استدعاء أي من الدوال الأعضاء motor29 ، يجب إنشاء نسخة، كما هو موضح أدناه:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
يدور المحرك 393 في الاتجاه المحدد إلى الأبد.
وظائف متاحة
1 — يدور باستخدام السرعة المُهيأة حاليًا.
void spin(
 directionType dir );
2 — يدور بالسرعة المحددة.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
معلمات
المعلمة |
يكتب |
وصف |
|---|---|---|
|
|
اتجاه دوران المحرك: |
|
|
سرعة الدوران من 0% إلى 100% عند استخدام |
|
|
The velocity unit:
|
قيم الإرجاع
هذه الدالة لا تُرجع قيمة.
ملاحظات
هذه الوظيفة لا تتطلب انتظارًا، وسيستمر المشروع في التنفيذ فورًا بعد الاستدعاء.
سيستمر المحرك 393 في الدوران حتى يتم استدعاء
stopأو يتم استخدامspinآخر.
stop#
يوقف المحرك.
وظائف متاحة
void stop();
معلمات
لا تأخذ هذه الدالة أي معلمات.
قيم الإرجاع
هذه الدالة لا تُرجع قيمة.
setVelocity#
يُحدد هذا الإعداد سرعة دوران المحرك 393. فزيادة النسبة المئوية تجعل المحرك 393 يدور بسرعة أكبر، بينما انخفاضها يجعله يدور بسرعة أقل.
يبدأ كل مشروع بدوران كل محرك 393 بسرعة 50% بشكل افتراضي.
وظائف متاحة
void setVelocity(
    double velocity,
    percentUnits units );
معلمات
المعلمة |
يكتب |
وصف |
|---|---|---|
|
|
سرعة الدوران من 0% إلى 100% عند استخدام |
|
|
The velocity unit: |
قيم الإرجاع
هذه الدالة لا تُرجع قيمة.
setReversed#
يحدد ما إذا كان اتجاه دوران المحرك معكوسًا أم لا.
وظائف متاحة
void setReversed(
    bool value );
معلمات
المعلمة |
يكتب |
وصف |
|---|---|---|
|
|
ما إذا كان اتجاه المحرك 393 معكوسًا:
|
قيم الإرجاع
هذه الدالة لا تُرجع قيمة.
ملاحظات
استدعاء
setReversedهو نفسه تغيير المعاملreverseفي constructor.