
দূরত্ব সেন্সর#
ভূমিকা#
দূরত্ব সেন্সর তার সামনে কোনো বস্তু আছে কিনা তা শনাক্ত করতে পারে এবং বস্তুটি কত দূরে আছে তা জানাতে পারে। এটি শনাক্তকৃত বস্তুটির আপেক্ষিক বেগও জানাতে পারে এবং বস্তুটি ছোট, মাঝারি বা বড় কিনা তা অনুমান করতে পারে।
দূরত্ব সেন্সরটি ২০ মিমি থেকে ২০০০ মিমি পর্যন্ত পরিসরে কাজ করে।
২০০ মিমি-এর নিচে নির্ভুলতা প্রায় ±১৫ মিমি। ২০০ মিমি-এর উপরে নির্ভুলতা বেড়ে প্রায় ৫% হয়।
ডিস্টেন্স সেন্সরটি ক্লাস ১ লেজার ব্যবহার করে। এর শনাক্তকরণ সরাসরি সামনের দিকে পরিচালিত হয় এবং এটি শ্রেণীকক্ষে ব্যবহারের জন্য নিরাপদ।
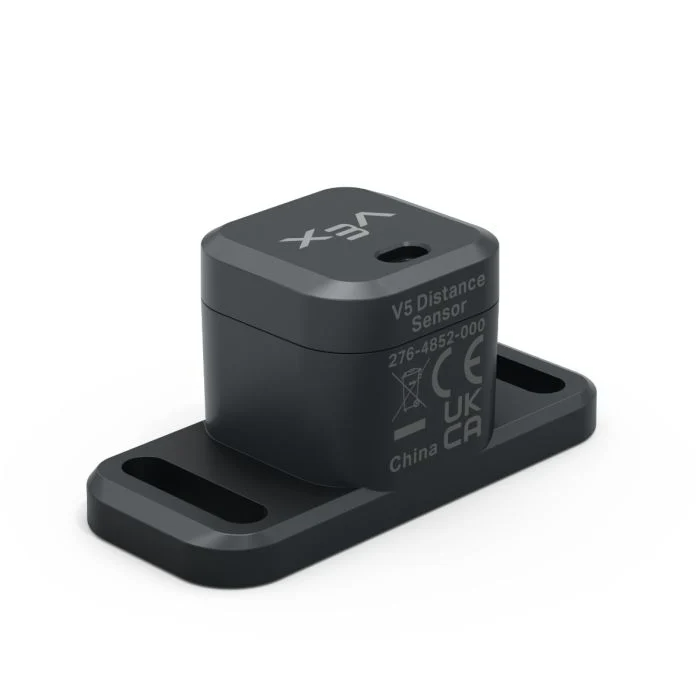
এই পৃষ্ঠায় উদাহরণস্বরূপ ডিস্টেন্স সেন্সরের নাম হিসেবে distance_sensor ব্যবহার করা হয়েছে। প্রয়োজন অনুযায়ী এটিকে আপনার নিজের কনফিগার করা নাম দিয়ে প্রতিস্থাপন করুন।
উপলব্ধ পদ্ধতিগুলোর একটি তালিকা নিচে দেওয়া হলো:
object_distance— ডিস্টেন্স সেন্সর এবং নিকটতম শনাক্তকৃত বস্তুর মধ্যে দূরত্ব ফেরত দেয়।object_velocity— সনাক্ত করা বস্তুটি দূরত্ব সেন্সরের দিকে বা সেন্সর থেকে দূরে কত দ্রুত সরে যাচ্ছে তা ফেরত দেয়।object_size— সনাক্ত করা বস্তুর আনুমানিক আকার ফেরত দেয়।is_object_detected— দূরত্ব সেন্সরটি বর্তমানে কোনো বস্তু সনাক্ত করছে কিনা তা ফেরত দেয়।changed— যখনই ডিস্টেন্স সেন্সরের মান পরিবর্তিত হবে তখন চালানোর জন্য একটি ফাংশন নিবন্ধন করে।
কনস্ট্রাক্টর — ম্যানুয়ালি একটি ডিসটেন্স সেন্সর ইনিশিয়ালাইজ করুন।
Distance— একটি দূরত্ব সেন্সর তৈরি করে।
বস্তুর দূরত্ব#
object_distance ডিস্টেন্স সেন্সর এবং নিকটতম শনাক্তকৃত বস্তুর মধ্যবর্তী দূরত্বকে দশমিক (ফ্লোট) আকারে ফেরত দেয়।
Usage:
distance_sensor.object_distance(units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ঐচ্ছিক। দূরত্বের একক: |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
বস্তুর বেগ#
object_velocity শনাক্তকৃত বস্তুর আপেক্ষিক বেগ m/s (মিটার প্রতি সেকেন্ড) এককে দশমিক (ফ্লোট) আকারে ফেরত দেয়।
বেগ দেখায় বস্তুটি দূরত্ব সেন্সরের দিকে বা সেন্সর থেকে দূরে কত দ্রুত সরে যাচ্ছে। ০-এর কাছাকাছি মান মানে হলো বস্তুটি সেন্সরের সাপেক্ষে খুব বেশি নড়াচড়া করছে না।
Usage:
distance_sensor.object_velocity()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
বস্তুর আকার#
object_size ডিস্টেন্স সেন্সর দ্বারা শনাক্ত করা বস্তুটির আনুমানিক আকার ফেরত দেয়।
শনাক্তকৃত বস্তুটি সেন্সরের দৃশ্যের কতটা অংশ জুড়ে রয়েছে, তার উপর ভিত্তি করে ডিসটেন্স সেন্সরটি বস্তুর আকার অনুমান করে।
ObjectSizeType(0, “NONE”)— কোনো অবজেক্ট শনাক্ত করা যায়নি।ObjectSizeType(1, “SMALL”)— একটি ছোট বস্তু শনাক্ত করা হয়েছে।ObjectSizeType(2, “MEDIUM”)— একটি মাঝারি আকারের বস্তু শনাক্ত করা হয়েছে।ObjectSizeType(3, “LARGE”)— একটি বড় বস্তু শনাক্ত করা হয়েছে।
Usage:
distance_sensor.object_size()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
is_object_detected#
is_object_detected রিটার্ন করে যে ডিস্টেন্স সেন্সরটি বর্তমানে কোনো বস্তু শনাক্ত করছে কিনা।
True— দূরত্ব সেন্সরটি একটি বস্তু শনাক্ত করে।False— দূরত্ব সেন্সরটি কোনো বস্তু শনাক্ত করতে পারছে না।
Usage:
distance_sensor.is_object_detected()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
পরিবর্তিত#
changed এমন একটি ফাংশন রেজিস্টার করে, যা ডিস্টেন্স সেন্সরের মান পরিবর্তিত হলেই কল করা হবে।
Usage:
distance_sensor.changed(callback, arg)
প্যারামিটার |
বর্ণনা |
|---|---|
|
পূর্বে সংজ্ঞায়িত একটি ফাংশন যা দূরত্ব সেন্সরের মান পরিবর্তিত হলে কার্যকর হয়। |
|
ঐচ্ছিক। কলব্যাক ফাংশনে পাস করার জন্য আর্গুমেন্ট ধারণকারী একটি টাপল। আরও তথ্যের জন্য প্যারামিটার সহ ফাংশনের ব্যবহার দেখুন। |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
নির্মাতা#
VEXcode-এর বাইরে কোনো ডিস্ট্যান্স সেন্সর কনফিগার করার মতো ক্ষেত্রে, ম্যানুয়ালি Distance ডিস্ট্যান্স অবজেক্ট তৈরি করতে কনস্ট্রাক্টর ব্যবহার করা হয়।
Distance#
Distance একটি Distance Sensor অবজেক্ট তৈরি করে।
Usage:
Distance(smartport)
প্যারামিটার |
বর্ণনা |
|---|---|
|
যে স্মার্ট পোর্টের সাথে ডিসটেন্স সেন্সরটি সংযুক্ত থাকে, তা |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)