
Cảm biến khoảng cách#
Giới thiệu#
Cảm biến khoảng cách có thể phát hiện xem có vật thể nào ở phía trước cảm biến hay không và trả về khoảng cách của vật thể đó. Nó cũng có thể trả về vận tốc tương đối của vật thể được phát hiện và ước tính xem vật thể đó nhỏ, trung bình hay lớn.
Cảm biến khoảng cách hoạt động trong phạm vi từ 20 mm đến 2000 mm.
Ở khoảng cách dưới 200mm, độ chính xác xấp xỉ ±15mm. Ở khoảng cách trên 200mm, độ chính xác được cải thiện lên khoảng 5%.
Cảm biến khoảng cách sử dụng tia laser loại 1. Cảm biến hướng thẳng về phía trước và an toàn cho môi trường lớp học.
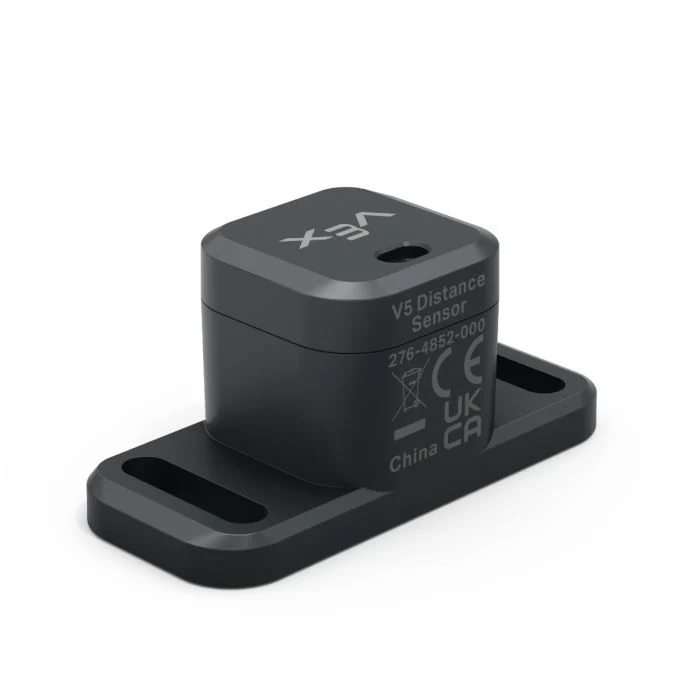
Trang này sử dụng distance_sensor làm ví dụ về tên Cảm biến khoảng cách. Hãy thay thế bằng tên đã cấu hình của riêng bạn nếu cần.
Dưới đây là danh sách các phương pháp có sẵn:
object_distance— Trả về khoảng cách giữa Cảm biến khoảng cách và vật thể được phát hiện gần nhất.object_velocity— Trả về tốc độ di chuyển của vật thể được phát hiện về phía hoặc ra xa Cảm biến Khoảng cách.object_size— Trả về kích thước ước tính của đối tượng được phát hiện.is_object_detected— Trả về liệu Cảm biến khoảng cách hiện có phát hiện vật thể hay không.changed— Đăng ký một hàm để chạy bất cứ khi nào giá trị của Cảm biến Khoảng cách thay đổi.
Hàm khởi tạo — Khởi tạo thủ công cảm biến khoảng cách.
Distance— Tạo cảm biến khoảng cách.
khoảng cách_đối_thể#
object_distance trả về khoảng cách giữa Cảm biến khoảng cách và vật thể được phát hiện gần nhất dưới dạng số thập phân (float).
Usage:
distance_sensor.object_distance(units)
Thông số |
Sự miêu tả |
|---|---|
|
Tùy chọn. Đơn vị khoảng cách: |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
vận tốc đối tượng#
object_velocity trả về vận tốc tương đối của vật thể được phát hiện dưới dạng số thập phân (float) tính bằng m/s (mét trên giây).
Vận tốc thể hiện tốc độ vật thể di chuyển về phía hoặc ra xa cảm biến khoảng cách. Giá trị gần bằng 0 có nghĩa là vật thể không di chuyển nhiều so với cảm biến.
Usage:
distance_sensor.object_velocity()
Thông số |
Sự miêu tả |
|---|---|
Phương pháp này không có tham số. |
kích thước_đối_thể#
object_size trả về kích thước ước tính của vật thể được phát hiện bởi Cảm biến Khoảng cách.
Cảm biến khoảng cách ước tính kích thước vật thể dựa trên mức độ vật thể được phát hiện chiếm bao nhiêu phần trăm tầm nhìn của cảm biến.
ObjectSizeType(0, “NONE”)— Không phát hiện thấy đối tượng nào.ObjectSizeType(1, “SMALL”)— Phát hiện thấy một vật thể nhỏ.ObjectSizeType(2, “MEDIUM”)— Phát hiện vật thể kích thước trung bình.ObjectSizeType(3, “LARGE”)— Phát hiện thấy một vật thể lớn.
Usage:
distance_sensor.object_size()
Thông số |
Sự miêu tả |
|---|---|
Phương pháp này không có tham số. |
is_object_detected#
is_object_detected trả về giá trị cho biết Cảm biến Khoảng cách hiện có phát hiện vật thể hay không.
True— Cảm biến khoảng cách phát hiện vật thể.False— Cảm biến khoảng cách không phát hiện vật thể.
Usage:
distance_sensor.is_object_detected()
Thông số |
Sự miêu tả |
|---|---|
Phương pháp này không có tham số. |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
đã thay đổi#
changed đăng ký một hàm sẽ được gọi bất cứ khi nào giá trị của Cảm biến Khoảng cách thay đổi.
Usage:
distance_sensor.changed(callback, arg)
Thông số |
Sự miêu tả |
|---|---|
|
Một hàm được định nghĩa trước đó sẽ được thực thi khi giá trị của Cảm biến Khoảng cách thay đổi. |
|
Tùy chọn. Một bộ chứa các đối số để truyền cho hàm gọi lại. Xem Sử dụng hàm có tham số để biết thêm thông tin. |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
Người xây dựng#
Các hàm tạo được sử dụng để tạo thủ công các đối tượng Distance , chẳng hạn như khi cấu hình Cảm biến khoảng cách bên ngoài VEXcode.
Distance#
Distance tạo ra một đối tượng Cảm biến khoảng cách.
Usage:
Distance(smartport)
Tham số |
Sự miêu tả |
|---|---|
|
Cổng thông minh mà cảm biến khoảng cách được kết nối, được viết dưới dạng |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)