
Sensor de distancia#
Introducción#
El Sensor de distancia puede detectar si un objeto está frente al sensor y devolver qué tan lejos está ese objeto. También puede devolver la velocidad relativa del objeto detectado y estimar si el objeto es pequeño, mediano o grande.
El sensor de distancia funciona en un rango de 20 mm a 2000 mm.
Por debajo de 200 mm, la precisión es de aproximadamente ±15 mm. Por encima de 200 mm, la precisión mejora hasta aproximadamente un 5%.
El sensor de distancia utiliza un láser de clase 1. La detección se dirige directamente hacia adelante y es segura en el aula.
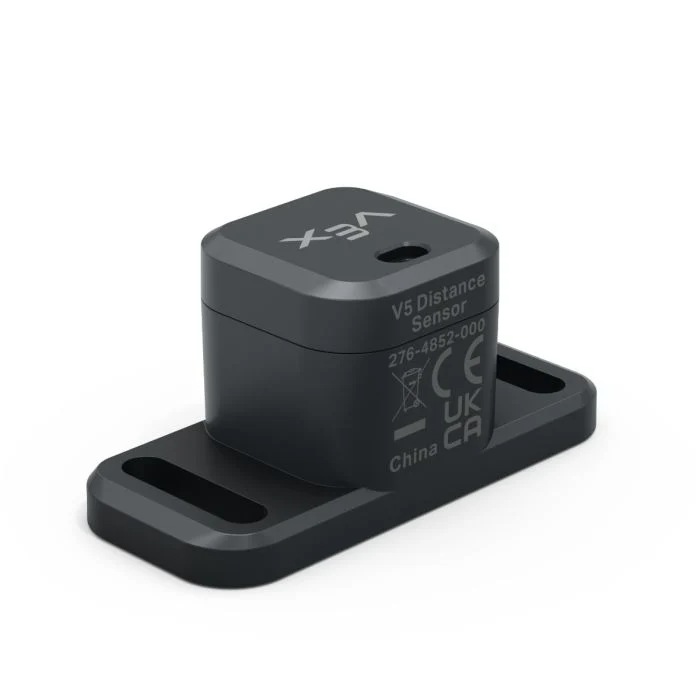
Esta página utiliza distance_sensor como ejemplo de nombre del sensor de distancia. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de los métodos disponibles:
object_distance— Devuelve la distancia entre el sensor de distancia y el objeto detectado más cercano.object_velocity— Devuelve la rapidez con la que el objeto detectado se está acercando o alejando del sensor de distancia.object_size— Devuelve el tamaño estimado del objeto detectado.is_object_detected— Devuelve si el sensor de distancia detecta actualmente un objeto.changed— Registra una función para que se ejecute cada vez que cambie el valor del sensor de distancia.
Constructor: inicializa manualmente un sensor de distancia.
Distance— Crea un sensor de distancia.
object_distance#
object_distance devuelve la distancia entre el sensor de distancia y el objeto detectado más cercano como un decimal (float).
Usage:
distance_sensor.object_distance(units)
Parámetros |
Descripción |
|---|---|
|
Opcional. La unidad de distancia: |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
object_velocity#
object_velocity devuelve la velocidad relativa del objeto detectado como un decimal (float) en m/s (metros por segundo).
La velocidad muestra la rapidez con la que el objeto se acerca o se aleja del sensor de distancia. Un valor cercano a 0 significa que el objeto no se está moviendo mucho en relación con el sensor.
Usage:
distance_sensor.object_velocity()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
object_size#
object_size devuelve el tamaño estimado del objeto detectado por el sensor de distancia.
El sensor de distancia estima el tamaño del objeto en función de la cantidad de vista del sensor que ocupa el objeto detectado.
ObjectSizeType(0, “NONE”)— No se detecta ningún objeto.ObjectSizeType(1, “SMALL”)— Se detecta un objeto pequeño.ObjectSizeType(2, “MEDIUM”)— Se detecta un objeto medio.ObjectSizeType(3, “LARGE”)— Se detecta un objeto grande.
Usage:
distance_sensor.object_size()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
is_object_detected#
is_object_detected devuelve si el sensor de distancia detecta actualmente un objeto.
True: el sensor de distancia detecta un objeto.False— El sensor de distancia no detecta un objeto.
Usage:
distance_sensor.is_object_detected()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
cambió#
changed registra una función que se llamará cada vez que cambie el valor del sensor de distancia.
Usage:
distance_sensor.changed(callback, arg)
Parámetros |
Descripción |
|---|---|
|
Una función previamente definida que se ejecuta cuando cambia el valor del sensor de distancia. |
|
Opcional. Una tupla que contiene argumentos para pasar a la función de devolución de llamada. Consulte Uso de funciones con parámetros para obtener más información. |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
Constructor#
Constructors are used to manually create Distance objects, such as when configuring a Distance Sensor outside of VEXcode.
Distance#
Distance crea un objeto de sensor de distancia.
Usage:
Distance(smartport)
Parámetro |
Descripción |
|---|---|
|
El puerto inteligente al que está conectado el sensor de distancia, escrito como |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)