
জিপিএস সেন্সর#
ভূমিকা#
V5 GPS (গেম পজিশনিং সিস্টেম™) সেন্সরটি VEX ফিল্ডে থাকা একটি রোবটের সঠিক অবস্থান এবং অভিমুখ ট্র্যাক করে। এটি ফিল্ডের পরিধি বরাবর থাকা GPS ফিল্ড কোড ব্যবহার করে রিয়েল টাইমে রোবটটির X ও Y স্থানাঙ্ক এবং দিক নির্ণয় করে।
ডিভাইসেস উইন্ডোতে জিপিএস সেন্সরটি কনফিগার করার সময় প্রবেশ করানো অফসেটগুলো থেকে স্বয়ংক্রিয়ভাবে গণনা করা একটি রেফারেন্স পয়েন্ট ব্যবহার করে জিপিএস সেন্সরটি রোবটের অবস্থান নির্ণয় করে।
GPS সেন্সর সম্পর্কে আরও তথ্যের জন্য, VEX লাইব্রেরিতে VEX V5 এর সাথে GPS সেন্সর ব্যবহার করা পড়ুন।
রেফারেন্স পয়েন্টটি জিপিএস সেন্সরের নিজস্ব (0, 0) অবস্থান হিসাবে কাজ করে, যেখানে জিপিএস পদ্ধতি দ্বারা প্রাপ্ত সমস্ত স্থানাঙ্ক, দিক এবং গতিবিধি এই কনফিগার করা পয়েন্টটির সাপেক্ষে নির্ধারিত হয়।
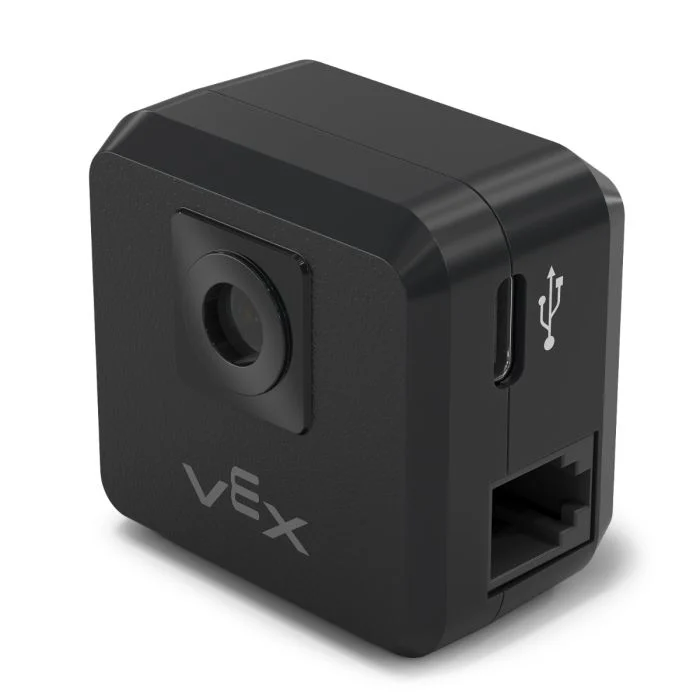
এই পৃষ্ঠায় উদাহরণস্বরূপ জিপিএস সেন্সরের নাম হিসেবে gps_sensor ব্যবহার করা হয়েছে। প্রয়োজন অনুযায়ী এটিকে আপনার নিজের কনফিগার করা নাম দিয়ে প্রতিস্থাপন করুন।
উপলব্ধ পদ্ধতিগুলোর একটি তালিকা নিচে দেওয়া হলো:
calibrate– GPS সেন্সরকে ক্যালিব্রেট করে এর হেডিংকে বর্তমান ড্রাইভট্রেন হেডিং হিসাবে সেট করে।set_origin– রোবটের উপর রেফারেন্স পয়েন্টের অবস্থান নির্ধারণ করে।set_location– ফিল্ডে রেফারেন্স পয়েন্টের অবস্থান এবং হেডিং উভয়ই সেট করে।x_position– ফিল্ডে রেফারেন্স পয়েন্টের x স্থানাঙ্ক ফেরত দেয়।y_position– ফিল্ডে রেফারেন্স পয়েন্টের y স্থানাঙ্ক ফেরত দেয়।heading– ফিল্ডের ওরিয়েন্টেশনের উপর ভিত্তি করে রেফারেন্স পয়েন্টের হেডিং ফেরত দেয়।acceleration– নির্বাচিত অক্ষে রোবটের ত্বরণ ফেরত দেয়।gyro_rate– নির্বাচিত অক্ষে রোবটের ঘূর্ণন গতি ফেরত দেয়।orientation– রোবটের রোল, পিচ, বা ইয়ো ওরিয়েন্টেশন ডিগ্রিতে ফেরত দেয়।quality– GPS সেন্সরের সংকেত শক্তি ফেরত দেয়।changed– যখনই GPS সেন্সর দিকের পরিবর্তন সনাক্ত করে, তখন কল করার জন্য একটি ফাংশন নিবন্ধন করে।
কনস্ট্রাক্টর – ম্যানুয়ালি একটি GPS সেন্সর চালু করুন।
Gps– একটি GPS সেন্সর তৈরি করে।
ক্রমাঙ্কন করুন#
calibrate রেফারেন্স পয়েন্টকে ক্যালিব্রেট করে এবং এর কনফিগার করা হেডিংকে বর্তমান ড্রাইভট্রেইন হেডিং হিসেবে সেট করে। এই সময়ে রোবটকে অবশ্যই সম্পূর্ণ স্থির থাকতে হবে, কারণ ক্যালিব্রেশনের সময় নড়াচড়া করলে ভুল ফলাফল পাওয়া যাবে।
Usage:
gps_sensor.calibrate()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
সেট_অরিজিন#
set_origin রোবটের উপর রেফারেন্স পয়েন্টের অবস্থান ম্যানুয়ালি সেট করে। কনফিগারেশন সেটিংসে না করে, রোবটের উপর একটি GPS সেন্সরের অবস্থান ম্যানুয়ালি সেট করার জন্য এটি করা যেতে পারে।
Usage:
gps_sensor.set_origin(x, y, distance_units)
প্যারামিটার |
বর্ণনা |
|---|---|
x |
রোবটের উপর অবস্থিত নির্দেশক বিন্দুটির x স্থানাঙ্ক। |
y |
রোবটের উপর অবস্থিত নির্দেশক বিন্দুটির y স্থানাঙ্ক। |
দূরত্বের একক |
x এবং y স্থানাঙ্কের পরিমাপের একক:
|
# GPS Sensor is mounted 25mm forward
# from the reference point on a robot

gps.set_origin(0, 25, MM)
অবস্থান নির্ধারণ করুন#
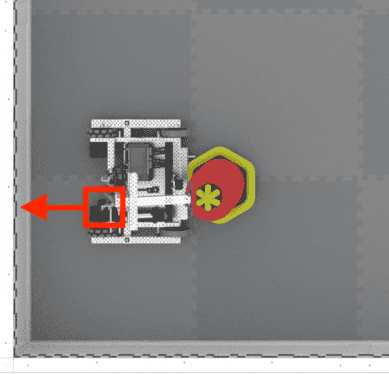
set_location ফিল্ডের উপর রেফারেন্স পয়েন্টের অবস্থান এবং দিক ম্যানুয়ালি সেট করে। যদি চালুর সময় জিপিএস সেন্সরটি ফিল্ডের দেয়ালের খুব কাছে থাকে এবং জিপিএস ফিল্ড কোডের পর্যাপ্ত অংশ তার দৃষ্টিসীমার মধ্যে আনতে না পারে, তবে নির্ভুলতার অভাব কমাতে এটি করা যেতে পারে।
Usage:
gps_sensor.set_location(x, y, distance_units, heading, heading_units)
প্যারামিটার |
বর্ণনা |
|---|---|
x |
ক্ষেত্রের উপর অবস্থিত নির্দেশক বিন্দুটির x স্থানাঙ্ক। |
y |
ক্ষেত্রের উপর অবস্থিত নির্দেশক বিন্দুটির y স্থানাঙ্ক। |
দূরত্বের একক |
x এবং y স্থানাঙ্কের পরিমাপের একক:
|
শিরোনাম |
রেফারেন্স পয়েন্টটি যে দিকে অভিমুখী আছে, তা ০ থেকে ৩৫৯.৯ ডিগ্রি পর্যন্ত পরম ফিল্ড হেডিং-এর সাপেক্ষে। |
শিরোনাম_একক |
শিরোনামটির পরিমাপের একক: |
x_অবস্থান#
x_position ফিল্ডের উপর রেফারেন্স পয়েন্টটির x স্থানাঙ্ক ফেরত দেয়।
Usage:
gps_sensor.x_position(units)
প্যারামিটার |
বর্ণনা |
|---|---|
ইউনিট |
পরিমাপের একক:
|
y_অবস্থান#
y_position ফিল্ডের উপর রেফারেন্স পয়েন্টটির y স্থানাঙ্ক ফেরত দেয়।
Usage:
gps_sensor.y_position(units)
প্যারামিটার |
বর্ণনা |
|---|---|
ইউনিট |
পরিমাপের একক:
|
শিরোনাম#
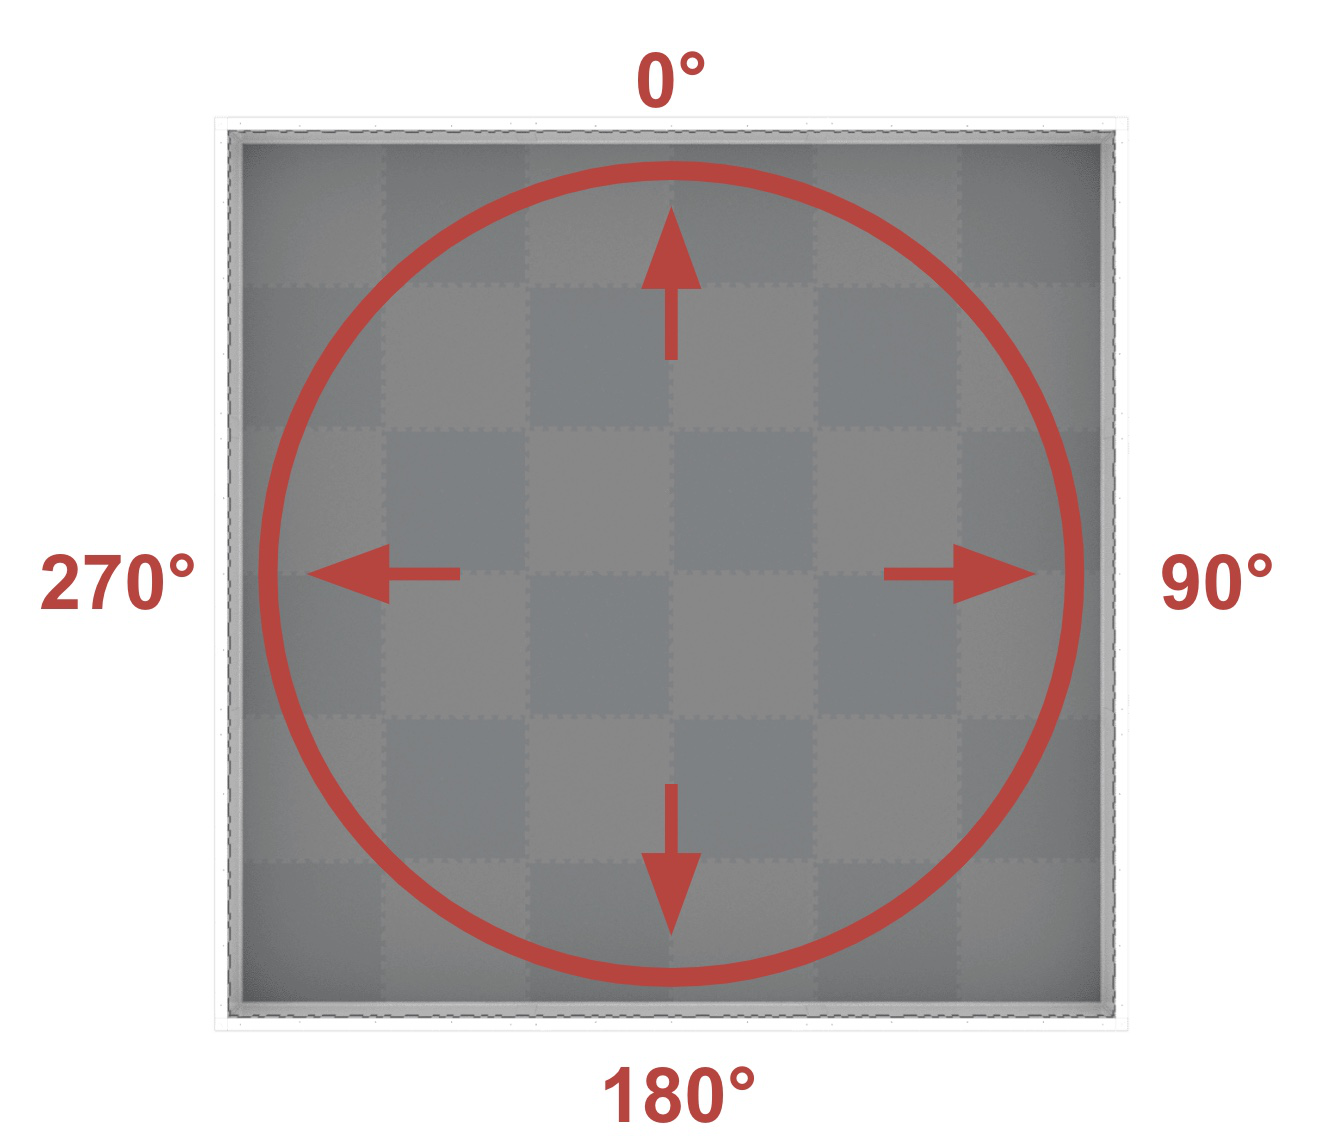
heading ফিল্ডের ওরিয়েন্টেশনের উপর ভিত্তি করে ০ থেকে ৩৫৯.৯ ডিগ্রির মধ্যে রেফারেন্স পয়েন্টের হেডিং ফেরত দেয়।
হেডিংটি পরম ফিল্ড হেডিং-এর অনুরূপ, যা ঘড়ির কাঁটার দিকে ০º থেকে ৩৫৯.৯º পর্যন্ত একটি পরিসর। ০º হলো ১২টার অবস্থান।
Usage:
gps_sensor.heading()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
ত্বরণ#
acceleration একটি নির্দিষ্ট অক্ষে রোবটের ত্বরণকে -4.0 থেকে 4.0 Gs পর্যন্ত ফেরত দেয়।
Usage:
gps_sensor.acceleration(axis)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
কোন অক্ষ ব্যবহার করতে হবে:
|
জাইরো_রেট#
gyro_rate একটি নির্বাচিত অক্ষে রোবটের ঘূর্ণন গতি ফেরত দেয়।
Usage:
gps_sensor.gyro_rate(axis, units)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
কোন অক্ষ ব্যবহার করতে হবে:
|
ইউনিট |
পরিমাপের একক:
|
অভিমুখীকরণ#
orientation রোবটের রোল, পিচ বা ইয়ো ওরিয়েন্টেশন ডিগ্রিতে ফেরত দেয়।
Usage:
gps_sensor.orientation(axis, units)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
কোন অভিমুখ ব্যবহার করতে হবে:
|
ইউনিট |
পরিমাপের একক: |
গুণমান#
কোয়ালিটি quality জিপিএস সেন্সরের সিগন্যাল শক্তি শতাংশ হিসাবে ফেরত দেয়।
সম্ভাব্য মান |
বর্ণনা |
|---|---|
১০০ |
জিপিএস সেন্সর থেকে প্রাপ্ত সমস্ত অবস্থানগত ও দিকনির্দেশক ডেটা বৈধ। |
~৯০ |
অবস্থানগত কোনো ডেটা এখন আর জিপিএস ফিল্ড কোড থেকে তথ্য সংগ্রহ করে গণনা করা হচ্ছে না, বরং বিকল্প উপায়ে তা করা হচ্ছে। |
০ - ৮০ |
শুধুমাত্র জিপিএস সেন্সরের হেডিং মানগুলোই বৈধ থাকে, কিন্তু সময় যত গড়াতে থাকে এবং একটি জিপিএস সেন্সর সঠিকভাবে অবস্থান ও হেডিং তথ্য নির্ধারণ করার জন্য যথেষ্ট জিপিএস ফিল্ড কোড স্ক্যান করতে পারে না, রিপোর্ট করা সিগন্যালের মান ক্রমাগত কমতে কমতে ০-তে পৌঁছায়, যেখানে জিপিএস সেন্সরের যেকোনো ডেটা কার্যত স্থির হয়ে যায় এবং আর বৈধ থাকে না। |
Usage:
gps_sensor.quality()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
পরিবর্তিত#
changed এমন একটি ফাংশন রেজিস্টার করে, যা জিপিএস সেন্সর দিক পরিবর্তনের সংকেত পেলেই কল করা হবে।
Usage:
gps_sensor.changed(callback, arg)
প্যারামিটার |
বর্ণনা |
|---|---|
|
পূর্বে সংজ্ঞায়িত একটি ফাংশন যা GPS সেন্সরের হেডিং পরিবর্তন হলে কার্যকর হয়। |
|
ঐচ্ছিক। কলব্যাক ফাংশনে পাস করার জন্য আর্গুমেন্ট ধারণকারী একটি টাপল। আরও তথ্যের জন্য প্যারামিটার সহ ফাংশনের ব্যবহার দেখুন। |
def my_function():
  brain.screen.print("GPS heading changed")

# Call my_function whenever gps_sensor's heading changes
gps_sensor.changed(my_function)
নির্মাতা#
VEXcode-এর বাইরে একটি GPS সেন্সর কনফিগার করার জন্য প্রয়োজনীয় Gps অবজেক্ট ম্যানুয়ালি তৈরি করতে কনস্ট্রাক্টর ব্যবহার করা হয়।
Gps#
Gps একটি GPS সেন্সর তৈরি করে।
Usage:
Gps(smartport)
প্যারামিটার |
বর্ণনা |
|---|---|
|
যে স্মার্ট পোর্টের সাথে জিপিএস সেন্সরটি সংযুক্ত থাকে, তা |
# Create a GPS Sensor in Port 10
gps_sensor = Gps(Ports.PORT10)