
Capteur de distance#
Introduction#
Le capteur de distance détecte la présence d’un objet devant lui et indique la distance qui le sépare de cet objet. Il fournit également la vitesse relative de l’objet détecté et estime sa taille (petit, moyen ou grand).
Le capteur de distance fonctionne sur une plage de 20 mm à 2000 mm.
En dessous de 200 mm, la précision est d’environ ±15 mm. Au-dessus de 200 mm, la précision s’améliore et atteint environ 5 %.
Le capteur de distance utilise un laser de classe 1. La détection est dirigée droit devant et est sans danger pour une utilisation en salle de classe.
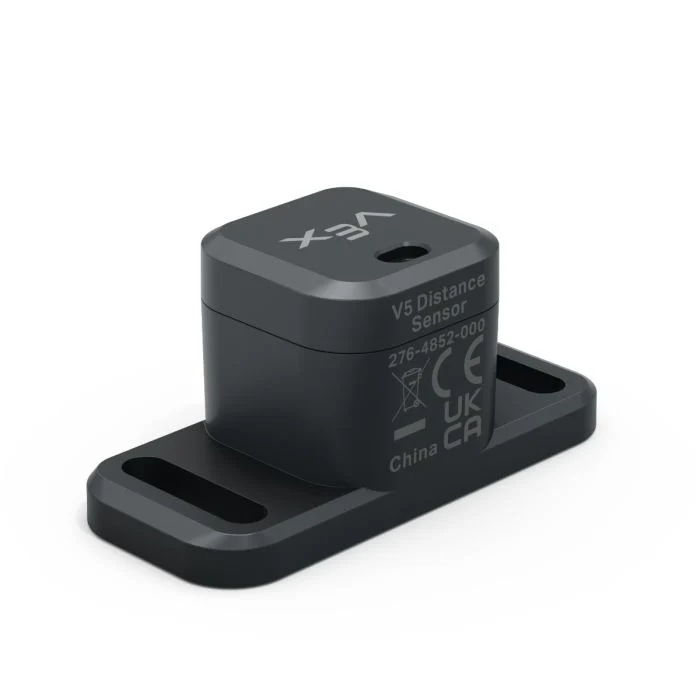
Cette page utilise distance_sensor comme exemple de nom de capteur de distance. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
object_distance— Renvoie la distance entre le capteur de distance et l’objet détecté le plus proche.object_velocity— Renvoie la vitesse à laquelle l’objet détecté se déplace vers ou s’éloigne du capteur de distance.object_size— Renvoie la taille estimée de l’objet détecté.is_object_detected— Renvoie si le capteur de distance détecte actuellement un objet.changed— Enregistre une fonction à exécuter chaque fois que la valeur du capteur de distance change.
Constructeur — Initialiser manuellement un capteur de distance.
Distance— Crée un capteur de distance.
distance objet#
object_distance renvoie la distance entre le capteur de distance et l’objet détecté le plus proche sous forme décimale (flottant).
Usage:
distance_sensor.object_distance(units)
Paramètres |
Description |
|---|---|
|
Optionnel. Unité de distance : |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
vitesse_objet#
object_velocity renvoie la vitesse relative de l’objet détecté sous forme décimale (flottant) en m/s (mètres par seconde).
La vitesse indique la rapidité avec laquelle l’objet se rapproche ou s’éloigne du capteur de distance. Une valeur proche de 0 signifie que l’objet se déplace très peu par rapport au capteur.
Usage:
distance_sensor.object_velocity()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
taille_objet#
object_size renvoie la taille estimée de l’objet détecté par le capteur de distance.
Le capteur de distance estime la taille de l’objet en fonction de la portion du champ de vision du capteur occupée par l’objet détecté.
ObjectSizeType(0, “NONE”)— Aucun objet n’est détecté.ObjectSizeType(1, “SMALL”)— Un petit objet est détecté.ObjectSizeType(2, “MEDIUM”)— Un objet de taille moyenne est détecté.ObjectSizeType(3, “LARGE”)— Un objet volumineux est détecté.
Usage:
distance_sensor.object_size()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
est_objet_détecté#
is_object_detected indique si le capteur de distance détecte actuellement un objet.
True— Le capteur de distance détecte un objet.False— Le capteur de distance ne détecte aucun objet.
Usage:
distance_sensor.is_object_detected()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
modifié#
changed enregistre une fonction à appeler chaque fois que la valeur du capteur de distance change.
Usage:
distance_sensor.changed(callback, arg)
Paramètres |
Description |
|---|---|
|
Une fonction définie précédemment qui s’exécute lorsque la valeur du capteur de distance change. |
|
Facultatif. Un tuple contenant les arguments à transmettre à la fonction de rappel. Voir Utilisation des fonctions avec paramètres pour plus d’informations. |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
Constructeur#
Les constructeurs sont utilisés pour créer manuellement des objets Distance , par exemple lors de la configuration d’un capteur de distance en dehors de VEXcode.
Distance#
Distance crée un objet Capteur de distance.
Usage:
Distance(smartport)
Paramètre |
Description |
|---|---|
|
Le port intelligent auquel le capteur de distance est connecté est écrit sous la forme |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)