
Μοτέρ#
Εισαγωγή#
Motors and motor groups control how parts of a robot move. A Motor controls one configured IQ Smart Motor, while a MotorGroup controls multiple configured IQ Smart Motors together so they move in tandem. Motors and motor groups can be used to raise an arm, turn a claw, spin a wheel, or move another part of a build. Two motors can work together as a drivetrain to move and turn the whole robot.
Κάθε κινητήρας ή ομάδα κινητήρων διαμορφώνεται στο παράθυρο “Συσκευές”. Ανάλογα με την έκδοση, ο κινητήρας και τα ονόματα των ομάδων κινητήρων μπορούν να αλλάξουν. Αυτή η σελίδα χρησιμοποιεί motor_1 και motor_group_1 ως παραδείγματα ονομάτων. Αντικαταστήστε τα με τα δικά σας διαμορφωμένα ονόματα, όπως απαιτείται.
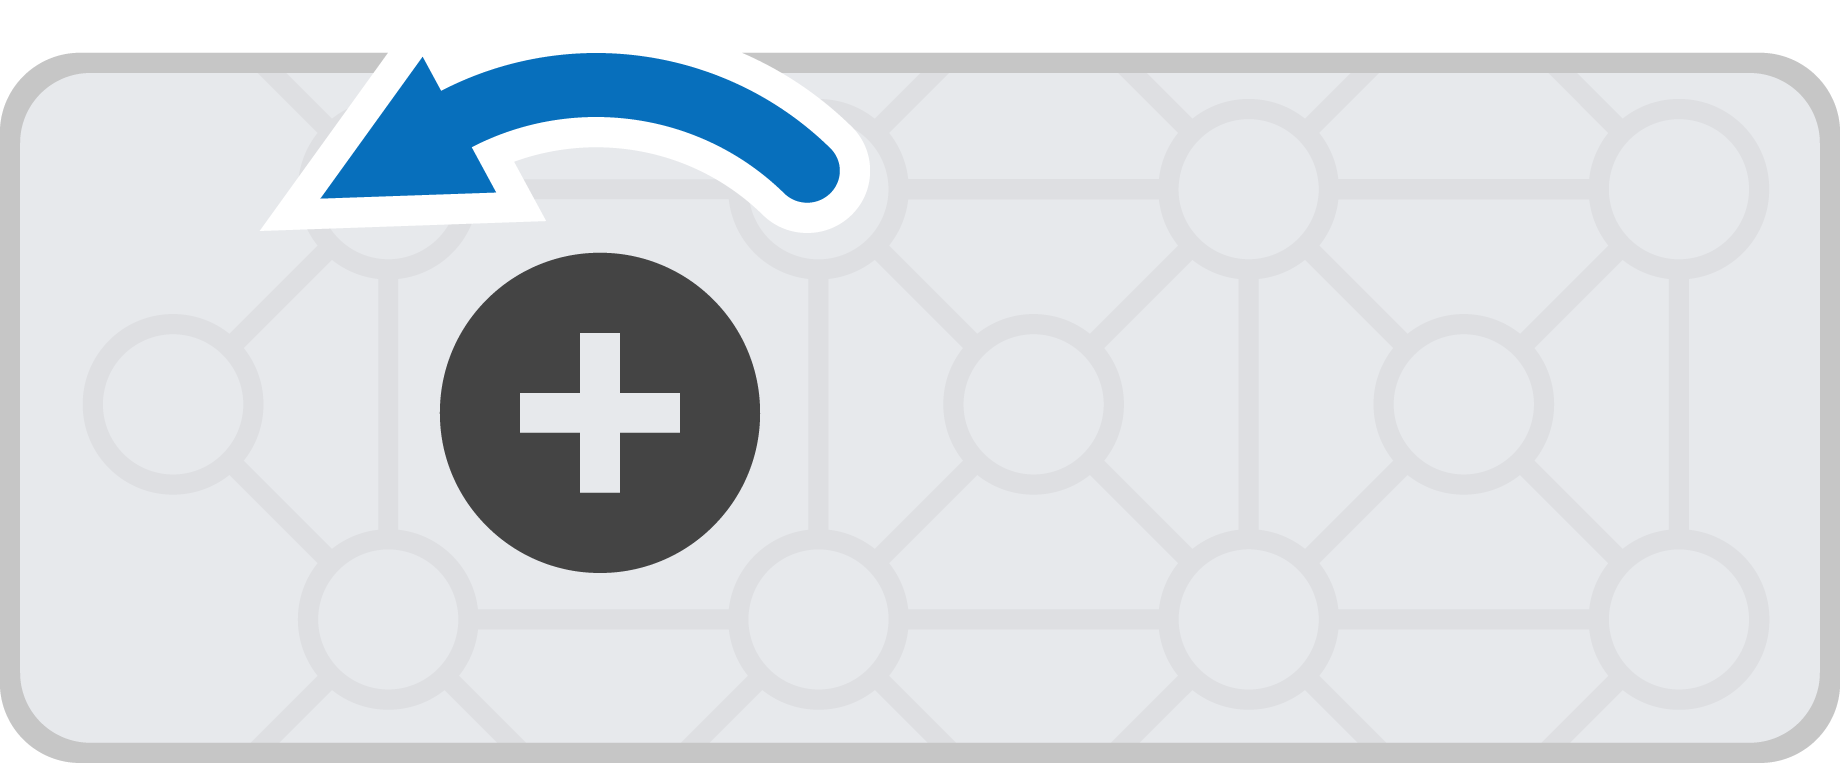
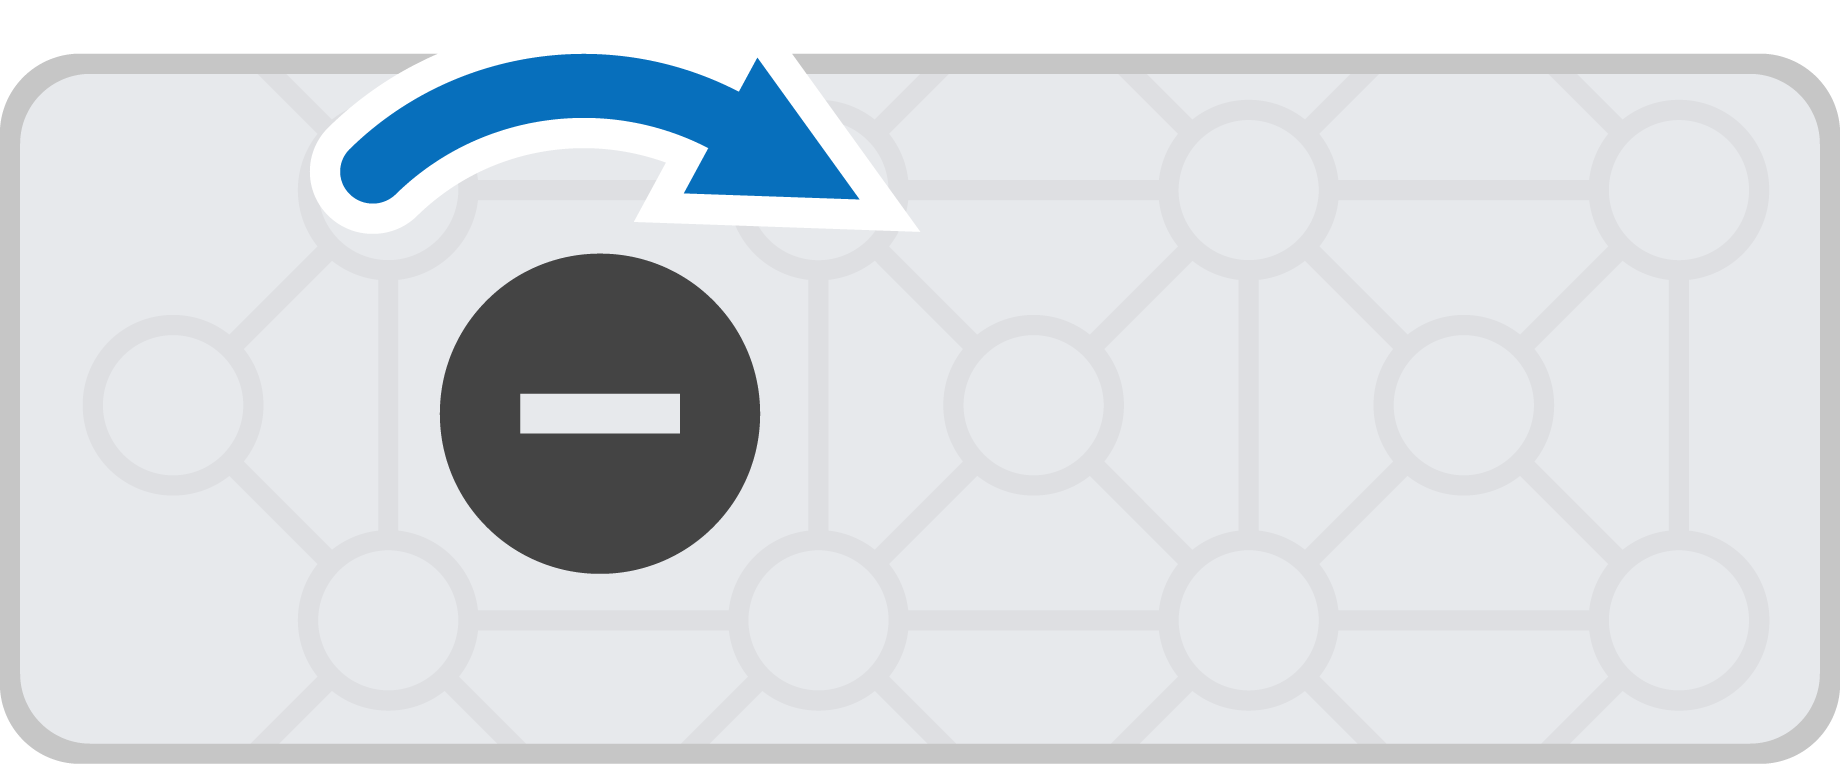
Από προεπιλογή, η ρύθμιση FORWARD περιστρέφει τον κινητήρα αριστερόστροφα και η ρύθμιση REVERSE περιστρέφει τον κινητήρα δεξιόστροφα. Εάν ένας κινητήρας έχει ρυθμιστεί σε αντίστροφη κίνηση, αυτές οι κατευθύνσεις θα αλλάξουν.
Υπάρχουν πολλοί τρόποι κωδικοποίησης κινητήρων και ομάδων κινητήρων. Παρακάτω είναι μια λίστα με όλες τις μεθόδους Motor και MotorGroup:
Ενέργειες — Διακοπή και περιστροφή κινητήρων και ομάδων κινητήρων.
spin— Περιστρέφει έναν κινητήρα ή μια ομάδα κινητήρων προς τα εμπρός ή προς τα πίσω για πάντα.spin_for— Περιστρέφει έναν κινητήρα ή μια ομάδα κινητήρων για μια καθορισμένη απόσταση.spin_to_position— Περιστρέφει έναν κινητήρα ή μια ομάδα κινητήρων σε μια συγκεκριμένη θέση.stop— Διακόπτει την περιστροφή ενός κινητήρα ή μιας ομάδας κινητήρων.
Μεταλλαγμένοι — Προσαρμόστε τις ρυθμίσεις του κινητήρα και της ομάδας κινητήρων.
set_velocity— Υποδεικνύει σε έναν κινητήρα ή σε μια ομάδα κινητήρων πόσο γρήγορα πρέπει να περιστραφεί.set_max_torque— Ορίζει την ισχύ με την οποία επιτρέπεται να πιέζει ένας κινητήρας ή μια ομάδα κινητήρων κατά την περιστροφή.set_position— Αλλάζει την τρέχουσα θέση του κινητήρα ή της ομάδας κινητήρων σε μια νέα τιμή.set_stopping— Ορίζει τον τρόπο με τον οποίο ένας κινητήρας ή μια ομάδα κινητήρων θα σταματήσει να κινείται: με φρενάρισμα, ελεύθερη κίνηση ή συγκράτηση.set_timeout— Ορίζει τον χρόνο που ένας κινητήρας ή μια ομάδα κινητήρων θα προσπαθήσει να ολοκληρώσει μια κίνηση.set_reversed— Αλλάζει εάν η κατεύθυνση περιστροφής ενός κινητήρα αντιστρέφεται.reset_position— Αλλάζει την τρέχουσα θέση ενός κινητήρα ή μιας ομάδας κινητήρων σε 0.
Λήπτες — Έλεγχος κατάστασης κινητήρα και ομάδας κινητήρων.
position— Επιστρέφει την τρέχουσα θέση του κινητήρα ή της ομάδας κινητήρων.velocity— Επιστρέφει την ταχύτητα περιστροφής του κινητήρα ή της ομάδας κινητήρων.current— Επιστρέφει την ποσότητα ηλεκτρικού ρεύματος που χρησιμοποιεί ο κινητήρας ή η ομάδα κινητήρων.is_done— Επιστρέφει εάν ο κινητήρας ή η ομάδα κινητήρων έχει ολοκληρώσει την κίνηση, ως λογική τιμή.is_spinning— Επιστρέφει εάν ο κινητήρας ή η ομάδα κινητήρων περιστρέφεται, ως λογική τιμή.direction— Επιστρέφει την κατεύθυνση περιστροφής του κινητήρα ή της ομάδας κινητήρων.power— Επιστρέφει την ισχύ που χρησιμοποιεί ο κινητήρας ή η ομάδα κινητήρων.torque— Επιστρέφει τη ροπή που χρησιμοποιεί ο κινητήρας ή η ομάδα κινητήρων.efficiency— Επιστρέφει πόσο αποτελεσματικά χρησιμοποιεί ισχύ ο κινητήρας ή η ομάδα κινητήρων.temperature— Επιστρέφει τη θερμοκρασία του κινητήρα ή της ομάδας κινητήρων.count— Επιστρέφει τον αριθμό των κινητήρων σε μια ομάδα κινητήρων.get_timeout— Επιστρέφει την τρέχουσα διάρκεια χρονικού ορίου του κινητήρα ή της ομάδας κινητήρων.
Κατασκευαστές — Μη αυτόματη αρχικοποίηση και διαμόρφωση κινητήρων και ομάδων κινητήρων.
Motor— Δημιουργεί έναν κινητήρα.MotorGroup— Δημιουργεί μια ομάδα κινητήρων.
Ενέργειες#
spin#
Η περιστροφή spin ομάδα κινητήρων προς τα εμπρός ή προς τα πίσω για πάντα. Ο κινητήρας ή η ομάδα κινητήρων θα συνεχίσει να περιστρέφεται μέχρι να του δοθεί μια άλλη ενέργεια, όπως περιστροφή προς διαφορετική κατεύθυνση ή στάση.
Usage:
motor_1.spin(direction, velocity, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η κατεύθυνση περιστροφής του κινητήρα ή της ομάδας κινητήρων: |
|
Προαιρετικό. Η ταχύτητα περιστροφής από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας:
|
# Spin the motor forward, then stop
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
spin_for#
Η συνάρτηση spin_for περιστρέφει έναν κινητήρα ή μια ομάδα κινητήρων για μια συγκεκριμένη απόσταση. Η περιστροφή είναι σχετική με την τρέχουσα θέση του κινητήρα ή της ομάδας κινητήρων. Το έργο θα περιμένει μέχρι να ολοκληρωθεί η περιστροφή του κινητήρα ή της ομάδας κινητήρων πριν εκτελεστεί η επόμενη γραμμή κώδικα.
Usage:
motor_1.spin_for(direction, angle, units, velocity, units_v, wait)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η κατεύθυνση περιστροφής του κινητήρα ή της ομάδας κινητήρων: |
|
Η απόσταση που περιστρέφεται ο κινητήρας ή η ομάδα κινητήρων. Αυτή μπορεί να είναι ένας ακέραιος αριθμός |
|
Προαιρετικά. Η μονάδα απόστασης: |
|
Προαιρετικό. Η ταχύτητα περιστροφής από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας:
|
|
Προαιρετικό.
|
# Spin the motor forward, then put it
# at 90 degrees
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.spin_to_position(90, DEGREES)
# Spin the motor at different velocities
# Using default velocity
motor_1.spin_for(FORWARD, 150, MM)
wait(1, SECONDS)
# Spin slower
motor_1.spin_for(REVERSE, 150, MM, 20, PERCENT)
wait(1, SECONDS)
# Spin faster
motor_1.spin_for(FORWARD, 150, MM, 100, PERCENT)
spin_to_position#
spin_to_position περιστρέφει έναν κινητήρα ή μια ομάδα κινητήρων σε μια συγκεκριμένη θέση.
Η θέση ενός κινητήρα ή ομάδας κινητήρων είναι η απόσταση περιστροφής του, μετρούμενη σε DEGREES ή TURNSΜία στροφή ισούται με 360 μοίρες. Στην αρχή ενός έργου, η θέση του κινητήρα ή της ομάδας κινητήρων ορίζεται σε 0 μοίρες. Η θέση του κινητήρα ή της ομάδας κινητήρων μπορεί επίσης να οριστεί χρησιμοποιώντας τη μέθοδο set_position.
Οι τιμές θέσης είναι απόλυτες. Αυτό σημαίνει ότι η κατεύθυνση της περιστροφής εξαρτάται από την τρέχουσα θέση του κινητήρα ή της ομάδας κινητήρων.
Για παράδειγμα, εάν ο κινητήρας ή η ομάδα κινητήρων ξεκινήσει από τις 0 μοίρες και περιστραφεί σε μια θέση 720 μοιρών, θα περιστραφεί προς τα εμπρός κατά δύο στροφές. Εάν στη συνέχεια περιστραφεί σε μια θέση 360 μοιρών, θα περιστραφεί προς τα πίσω κατά μία στροφή, επειδή οι 360 μοίρες είναι μικρότερες από 720 μοίρες.
Usage:
motor_1.spin_to_position(rotation, units, velocity, units_v, wait)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η τιμή θέσης στην οποία θα περιστραφεί ο κινητήρας ή η ομάδα κινητήρων. Αυτή μπορεί να είναι ένας ακέραιος αριθμός |
|
Η μονάδα θέσης: |
|
Προαιρετικό. Η ταχύτητα περιστροφής από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας:
|
|
Προαιρετικό.
|
# Spin the motor forward, then
# put it at 90 degrees
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.spin_to_position(90, DEGREES)
# Spin forward then quickly reverse
# to 0 degrees
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.spin_to_position(0, DEGREES, 100, PERCENT, wait=True)
stop#
stop σταματά την περιστροφή ενός κινητήρα ή μιας ομάδας κινητήρων.
Usage:
motor_1.stop(mode)
Παράμετροι |
Περιγραφή |
|---|---|
|
Προαιρετικά. Πώς θα σταματήσει ο κινητήρας ή η ομάδα κινητήρων:
|
# Spin the motor forward, then stop
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
# Spin the motor and coast to a stop
motor_1.set_velocity(100, PERCENT)
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.stop(COAST)
Μεταλλάκτες#
set_velocity#
set_velocity υποδεικνύει σε έναν κινητήρα ή ομάδα κινητήρων πόσο γρήγορα πρέπει να περιστραφεί. Ένα υψηλότερο ποσοστό κάνει τον κινητήρα ή την ομάδα κινητήρων να περιστρέφεται πιο γρήγορα και ένα χαμηλότερο ποσοστό κάνει τον κινητήρα ή την ομάδα κινητήρων να περιστρέφεται πιο αργά.
Κάθε έργο ξεκινά με κάθε κινητήρα ή ομάδα κινητήρων να περιστρέφεται με ταχύτητα 50% από προεπιλογή.
Σημείωση: Μια υψηλότερη ταχύτητα κάνει τον κινητήρα ή την ομάδα κινητήρων να περιστρέφεται πιο γρήγορα, αλλά μπορεί να είναι λιγότερο ακριβής. Μια χαμηλότερη ταχύτητα κάνει τον κινητήρα ή την ομάδα κινητήρων να περιστρέφεται πιο αργά, αλλά μπορεί να είναι πιο ακριβής.
Usage:
motor_1.set_velocity(velocity, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100% όταν χρησιμοποιείται |
|
Προαιρετικά. Η μονάδα ταχύτητας:
|
# Spin the motor at different velocities
# Using default velocity
motor_1.spin_for(FORWARD, 150, MM)
wait(1, SECONDS)
# Spin slower
motor_1.set_velocity(20, PERCENT)
motor_1.spin_for(REVERSE, 150, MM)
wait(1, SECONDS)
# Spin faster
motor_1.set_velocity(100, PERCENT)
motor_1.spin_for(FORWARD, 150, MM)
set_max_torque#
Η ροπή δείχνει πόσο δυνατά μπορεί να ωθήσει ή να έλξει ένας κινητήρας ή μια ομάδα κινητήρων ενώ περιστρέφεται.
set_max_torque ορίζει τη μέγιστη ροπή που επιτρέπεται να χρησιμοποιήσει ένας κινητήρας ή μια ομάδα κινητήρων.
Ένα υψηλότερο ποσοστό επιτρέπει στον κινητήρα ή την ομάδα κινητήρων να πιέζει πιο δυνατά, όπως κατά την ανύψωση ενός βαρέος αντικειμένου. Ένα χαμηλότερο ποσοστό περιορίζει την ισχύ που μπορεί να πιέσει ο κινητήρας ή η ομάδα κινητήρων. Αυτό μπορεί να βοηθήσει στην προστασία του ρομπότ εάν ο κινητήρας ή η ομάδα κινητήρων κολλήσει ή φτάσει στο όριο της απόστασης που μπορεί να κινηθεί.
Κάθε έργο ξεκινά με τη ροπή κάθε κινητήρα ή ομάδας κινητήρων στο 50% από προεπιλογή.
Usage:
motor_1.set_max_torque(value, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η μέγιστη ροπή που μπορεί να χρησιμοποιήσει ο κινητήρας ή η ομάδα κινητήρων. Αυτή μπορεί να είναι ένας ακέραιος αριθμός |
|
Η μονάδα ροπής:
|
# Spin the motor at different torque values
# Default
motor_1.spin_to_position(45, DEGREES)
# Spin at a lower torque
motor_1.set_max_torque(20, PERCENT)
motor_1.spin_to_position(0, DEGREES)
# Spin at the max torque
motor_1.set_max_torque(100, PERCENT)
motor_1.spin_to_position(45, DEGREES)
set_position#
Η θέση ενός κινητήρα ή μιας ομάδας κινητήρων είναι η απόσταση περιστροφής του, μετρούμενη σε DEGREES ή TURNSΜία στροφή ισούται με 360 μοίρες. set_position αλλάζει την τρέχουσα θέση του κινητήρα ή της ομάδας κινητήρων σε μια νέα τιμή.
Για παράδειγμα, εάν ένας κινητήρας ή μια ομάδα κινητήρων έχει περιστραφεί στις 180 μοίρες, η ρύθμιση της θέσης σε 0 μοίρες θα επαναφέρει αυτήν τη θέση από 180 σε 0 μοίρες. Στη συνέχεια, ο κινητήρας ή η ομάδα κινητήρων μπορεί να περιστραφεί σε θέσεις με βάση αυτήν τη νέα τιμή.
Usage:
motor_1.set_position(position, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η τιμή θέσης που θα οριστεί για τον κινητήρα ή την ομάδα κινητήρων. Αυτή μπορεί να είναι ένας ακέραιος αριθμός |
|
Η μονάδα θέσης: |
# Position the motor at the
# new 0 degrees
motor_1.set_position(180, DEGREES)
motor_1.spin_to_position(0)
set_stopping#
set_stopping ορίζει τον τρόπο με τον οποίο ένας κινητήρας ή μια ομάδα κινητήρων θα σταματήσει να κινείται: με φρενάρισμα, ελεύθερη κίνηση ή συγκράτηση.
Usage:
motor_1.set_stopping(mode)
Παράμετροι |
Περιγραφή |
|---|---|
|
Πώς θα σταματήσει ο κινητήρας ή η ομάδα κινητήρων:
|
# Spin the motor and coast to a stop
motor_1.set_velocity(100, PERCENT)
motor_1.set_stopping(COAST)
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.stop()
set_timeout#
set_timeout ορίζει τον χρόνο που ένας κινητήρας ή μια ομάδα κινητήρων θα προσπαθήσει να ολοκληρώσει μια κίνηση. Εάν ο κινητήρας ή η ομάδα κινητήρων δεν μπορεί να ολοκληρώσει σε αυτό το χρονικό διάστημα, θα σταματήσει την προσπάθεια και θα προχωρήσει στην επόμενη γραμμή κώδικα. Αυτό εμποδίζει τον κινητήρα ή την ομάδα κινητήρων να κολλήσει σε μια κίνηση.
Usage:
motor_1.set_timeout(value, units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Ο χρόνος που μπορεί να προσπαθήσει ο κινητήρας ή η ομάδα κινητών για να ολοκληρώσει μια κίνηση. Αυτός μπορεί να είναι ένας θετικός ακέραιος αριθμός |
|
Προαιρετικό. Η μονάδα χρόνου:
|
# Set a 0.5 second timeout for motor actions
motor_1.set_timeout(0.5, SECONDS)

# Try a long move that will time out early
motor_1.spin_for(FORWARD, 2, TURNS)
motor_1.spin_to_position(0, DEGREES)
set_reversed#
Η συνάρτηση set_reversed αλλάζει εάν η κατεύθυνση περιστροφής ενός κινητήρα αντιστρέφεται. Αυτή η μέθοδος λειτουργεί με τον ίδιο τρόπο όπως ο ορισμός της παραμέτρου reverse σε True κατά την κατασκευή ενός κινητήρα Motor.
Σημείωση: Αυτή η μέθοδος θα λειτουργήσει μόνο με κινητήρα και όχι με ομάδα κινητήρων.
Usage:
motor_1.set_reversed(value)
Παράμετροι |
Περιγραφή |
|---|---|
|
Εάν η κατεύθυνση του κινητήρα είναι αντίστροφη:
|
# Change the reverse direction while spinning
motor_1.spin_for(FORWARD, 45)
motor_1.set_reversed(True)
motor_1.spin_for(FORWARD, 45)
reset_position#
reset_position αλλάζει την τρέχουσα θέση του κινητήρα ή της ομάδας κινητήρων σε 0.
Usage:
motor_1.reset_position()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
# Spin to 360 degrees, then reset the encoder
motor_1.spin_to_position(360, DEGREES)
motor_1.reset_position()

# Move again to 90 degrees from new zero point
motor_1.spin_to_position(90, DEGREES)
Αποκτητές#
position#
A motor or motor group’s position is how far it has spun, measured in DEGREES or TURNS. One turn is equal to 360 degrees. position returns the motor or motor group’s current position.
Στην αρχή ενός έργου, η θέση του κινητήρα ή της ομάδας κινητήρων ορίζεται σε 0 μοίρες. Εάν ο κινητήρας ή η ομάδα κινητήρων περιστραφεί μία στροφή προς τα εμπρός, η θέση θα είναι 360 μοίρες ή 1 στροφή. Εάν ο κινητήρας ή η ομάδα κινητήρων περιστραφεί προς την αντίθετη κατεύθυνση, η θέση θα είναι αρνητική.
Usage:
motor_1.position(units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Προαιρετικά. Η μονάδα για την επιστροφή της θέσης του κινητήρα ή της ομάδας κινητήρων σε: |
# Spin the motor and display the
# ending position
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
brain.screen.print(motor_1.position())
velocity#
Η τιμή velocity επιστρέφει την ταχύτητα περιστροφής του κινητήρα ή της ομάδας κινητήρων.
Μια θετική τιμή σημαίνει ότι ο κινητήρας ή η ομάδα κινητήρων περιστρέφεται προς τα εμπρός. Μια αρνητική τιμή σημαίνει ότι περιστρέφεται προς τα πίσω.
Usage:
motor_1.velocity(units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Προαιρετικά. Η μονάδα ταχύτητας που θα επιστραφεί:
|
current#
current επιστρέφει την ποσότητα ηλεκτρικού ρεύματος που χρησιμοποιεί ο κινητήρας ή η ομάδα κινητήρων, μετρούμενη σε αμπέρ από 0,0 έως 1,2 A. Το ρεύμα είναι η ποσότητα ηλεκτρικού ρεύματος που ρέει μέσω του κινητήρα ή της ομάδας κινητήρων.
Μια υψηλότερη τιμή ρεύματος σημαίνει ότι ο κινητήρας ή η ομάδα κινητήρων χρησιμοποιεί περισσότερο ηλεκτρικό ρεύμα. Αυτό μπορεί να συμβεί όταν ο κινητήρας ή η ομάδα κινητήρων σηκώνει κάτι βαρύ, πιέζει ένα αντικείμενο ή προσπαθεί να κινηθεί όταν αυτό έχει κολλήσει.
Αυτό μπορεί να χρησιμοποιηθεί για να ελεγχθεί εάν ο κινητήρας ή η ομάδα κινητήρων παρουσιάζει δυσκολίες κατά τη διάρκεια μιας κίνησης. Εάν το ρεύμα παραμείνει υψηλό, ο κινητήρας μπορεί να θερμανθεί ή να χρησιμοποιήσει την ισχύ λιγότερο αποτελεσματικά.
Usage:
motor_1.current(units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Προαιρετικό. Η τρέχουσα μονάδα που θα επιστραφεί:
|
is_done#
Η συνάρτηση is_done επιστρέφει ως λογική τιμή εάν ο κινητήρας ή η ομάδα κινητήρων έχει ολοκληρώσει την κίνησή του. Αυτή μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του κινητήρα.
True— Ο κινητήρας ή η ομάδα κινητήρων έχει ολοκληρώσει την κίνηση.False— Ο κινητήρας ή η ομάδα κινητήρων εξακολουθεί να κινείται.
Αυτή η μέθοδος λειτουργεί σε συνδυασμό με τις ακόλουθες μεθόδους κίνησης που έχουν την παράμετρο wait : spin_for και spin_to_position.
Usage:
motor_1.is_done()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
is_spinning#
is_spinning επιστρέφει εάν ο κινητήρας ή η ομάδα κινητήρων περιστρέφεται, ως Boolean τιμή. Αυτό μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του κινητήρα.
True— Ο κινητήρας ή η ομάδα κινητήρων περιστρέφεται.False— Ο κινητήρας ή η ομάδα κινητήρων δεν περιστρέφεται.
Αυτή η μέθοδος λειτουργεί σε συνδυασμό με τις ακόλουθες μεθόδους κίνησης που έχουν την παράμετρο wait : spin_for και spin_to_position.
Usage:
motor_1.is_spinning()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
direction#
direction επιστρέφει την τρέχουσα κατεύθυνση στην οποία περιστρέφεται ένας κινητήρας ή μια ομάδα κινητήρων.
FORWARDREVERSE
Usage:
motor_1.direction()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
power#
power επιστρέφει την ισχύ που χρησιμοποιεί ο κινητήρας ή η ομάδα κινητήρων σε watt. Η ισχύς δείχνει πόσο γρήγορα χρησιμοποιεί ενέργεια ο κινητήρας ή η ομάδα κινητήρων.
Μια υψηλότερη τιμή ισχύος σημαίνει ότι ο κινητήρας ή η ομάδα κινητήρων χρησιμοποιεί ενέργεια πιο γρήγορα. Αυτό μπορεί να συμβεί όταν ο κινητήρας ή η ομάδα κινητήρων σηκώνει κάτι βαρύ, πιέζει ένα αντικείμενο ή προσπαθεί να κινηθεί όταν αυτό έχει κολλήσει.
Αυτό μπορεί να χρησιμοποιηθεί για τη σύγκριση κινήσεων ή για τον έλεγχο αν ο κινητήρας ή η ομάδα κινητήρων αντιμετωπίζει δυσκολίες. Εάν η ισχύς παραμείνει υψηλή, ο κινητήρας μπορεί να θερμανθεί ή να χρησιμοποιήσει την ενέργεια λιγότερο αποτελεσματικά.
Usage:
motor_1.power()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
torque#
Η ροπή δείχνει πόσο δυνατά περιστρέφεται, σπρώχνει ή τραβάει ένας κινητήρας ή μια ομάδα κινητήρων ενώ περιστρέφεται.
torque επιστρέφει τη ροπή που χρησιμοποιεί ο κινητήρας ή η ομάδα κινητήρων.
Μια υψηλότερη τιμή ροπής σημαίνει ότι ο κινητήρας ή η ομάδα κινητήρων πιέζει ή τραβάει πιο δυνατά. Αυτό μπορεί να συμβεί όταν ο κινητήρας ή η ομάδα κινητήρων σηκώνει κάτι βαρύ, πιέζει ένα αντικείμενο ή προσπαθεί να κινηθεί όταν αυτό έχει κολλήσει.
Αυτό μπορεί να χρησιμοποιηθεί για να ελέγξετε αν ο κινητήρας ή η ομάδα κινητήρων δυσκολεύεται ή για να συγκρίνετε πόση ώθηση χρειάζονται οι διαφορετικές κινήσεις.
Για να ορίσετε τη ροπή ενός κινητήρα ή μιας ομάδας κινητήρων, χρησιμοποιήστε την συνάρτηση set_max_torque.
Usage:
motor_1.torque(units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Η μονάδα ροπής που θα επιστραφεί:
|
efficiency#
efficiency επιστρέφει πόσο αποτελεσματικά χρησιμοποιεί την ισχύ ο κινητήρας ή η ομάδα κινητήρων, ως ποσοστό από 0% έως 100%.
Η απόδοση δείχνει πόση από την ισχύ του κινητήρα ή της ομάδας κινητήρων χρησιμοποιείται για κίνηση. Μια υψηλότερη τιμή απόδοσης σημαίνει ότι περισσότερη από την ισχύ του κινητήρα ή της ομάδας κινητήρων χρησιμοποιείται για κίνηση. Μια χαμηλότερη τιμή απόδοσης μπορεί να συμβεί όταν ο κινητήρας ή η ομάδα κινητήρων εργάζεται σκληρά αλλά δεν κινείται πολύ, όπως όταν έχει κολλήσει ή πιέζει ένα αντικείμενο.
Αυτό μπορεί να χρησιμοποιηθεί για τη σύγκριση κινήσεων ή για τον έλεγχο εάν ο κινητήρας ή η ομάδα κινητήρων σπαταλά ενέργεια αντί να τη χρησιμοποιεί για κίνηση.
Usage:
motor_1.efficiency()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
temperature#
Η τιμή temperature επιστρέφει τη θερμοκρασία του κινητήρα ή της ομάδας κινητήρων.
Η θερμοκρασία του κινητήρα δείχνει πόσο ζεστός είναι ο κινητήρας ή η ομάδα κινητήρων. Μια υψηλότερη θερμοκρασία σημαίνει ότι ο κινητήρας ή η ομάδα κινητήρων θερμαίνεται ενώ λειτουργεί. Ο κινητήρας θα πρέπει να παραμένει κάτω από τους 55 βαθμούς Κελσίου για να συνεχίσει να λειτουργεί σε πλήρη απόδοση.
Εάν ο κινητήρας ή η ομάδα κινητήρων υπερθερμανθεί, θα μειώσει το μέγιστο ρεύμα του για να προστατευτεί. Στους 70 βαθμούς Κελσίου, ένας κινητήρας θα σταματήσει να λειτουργεί μέχρι να κρυώσει.
Αυτό μπορεί να χρησιμοποιηθεί για να ελέγξετε εάν ο κινητήρας ή η ομάδα κινητήρων υπερθερμαίνεται κατά τη διάρκεια επαναλαμβανόμενων κινήσεων, μεγάλων διαδρομών ή όταν πιέζει ένα αντικείμενο.
Usage:
motor_1.temperature(units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Προαιρετικό. Η μονάδα θερμοκρασίας που θα επιστραφεί:
|
count#
Η συνάρτηση count επιστρέφει τον αριθμό των κινητήρων σε μια ομάδα κινητήρων.
Σημείωση: Αυτή η μέθοδος θα λειτουργήσει μόνο με μια ομάδα κινητήρων και όχι με έναν κινητήρα.
Usage:
motor_group_1.count()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
get_timeout#
get_timeout επιστρέφει το τρέχον χρονικό όριο του κινητήρα ή της ομάδας κινητήρων σε χιλιοστά του δευτερολέπτου.
Σημείωση: Αυτή η μέθοδος θα λειτουργήσει μόνο με κινητήρα και όχι με ομάδα κινητήρων.
Usage:
motor_1.get_timeout()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
Κατασκευαστές#
Οι κατασκευαστές χρησιμοποιούνται για τη χειροκίνητη δημιουργία Motor και MotorGroup εκτός του παραθύρου Devices.
Motor#
Motor δημιουργεί έναν κινητήρα.
Usage:
motor_1 = Motor(smartport, gears, reverse)
Παράμετρος |
Περιγραφή |
|---|---|
|
Η Έξυπνη Θύρα στην οποία είναι συνδεδεμένος ο κινητήρας, γράφεται ως |
|
Προαιρετικά. Η σχέση μετάδοσης του κινητήρα:
|
|
Προαιρετικό. Ορίζει εάν η κατεύθυνση περιστροφής του κινητήρα αντιστρέφεται:
|
# Create a reversed motor
motor_1 = Motor(Ports.PORT1, 1.0, True)
Motor Group#
MotorGroup δημιουργεί μια ομάδα κινητήρα.
Usage:
motor_group_1 = MotorGroup(motors)
Παράμετρος |
Περιγραφή |
|---|---|
|
Τα ονόματα των προηγουμένως δημιουργημένων αντικειμένων |
# Create two motors
motor_group_1_motor_a = Motor(Ports.PORT1, False)
motor_group_1_motor_b = Motor(Ports.PORT6, True)

# Create a motor group with those motors
motor_group_1 = MotorGroup(motor_group_1_motor_a, motor_group_1_motor_b)