
มอเตอร์#
การแนะนำ#
Motors and motor groups control how parts of a robot move. A Motor controls one configured IQ Smart Motor, while a MotorGroup controls multiple configured IQ Smart Motors together so they move in tandem. Motors and motor groups can be used to raise an arm, turn a claw, spin a wheel, or move another part of a build. Two motors can work together as a drivetrain to move and turn the whole robot.
แต่ละมอเตอร์หรือกลุ่มมอเตอร์จะได้รับการกำหนดค่าในหน้าต่างอุปกรณ์ ชื่อมอเตอร์และกลุ่มมอเตอร์อาจเปลี่ยนแปลงได้ขึ้นอยู่กับการประกอบ หน้านี้ใช้ชื่อตัวอย่าง เช่น motor_1 และ motor_group_1 โปรดแทนที่ด้วยชื่อที่คุณกำหนดเองตามต้องการ
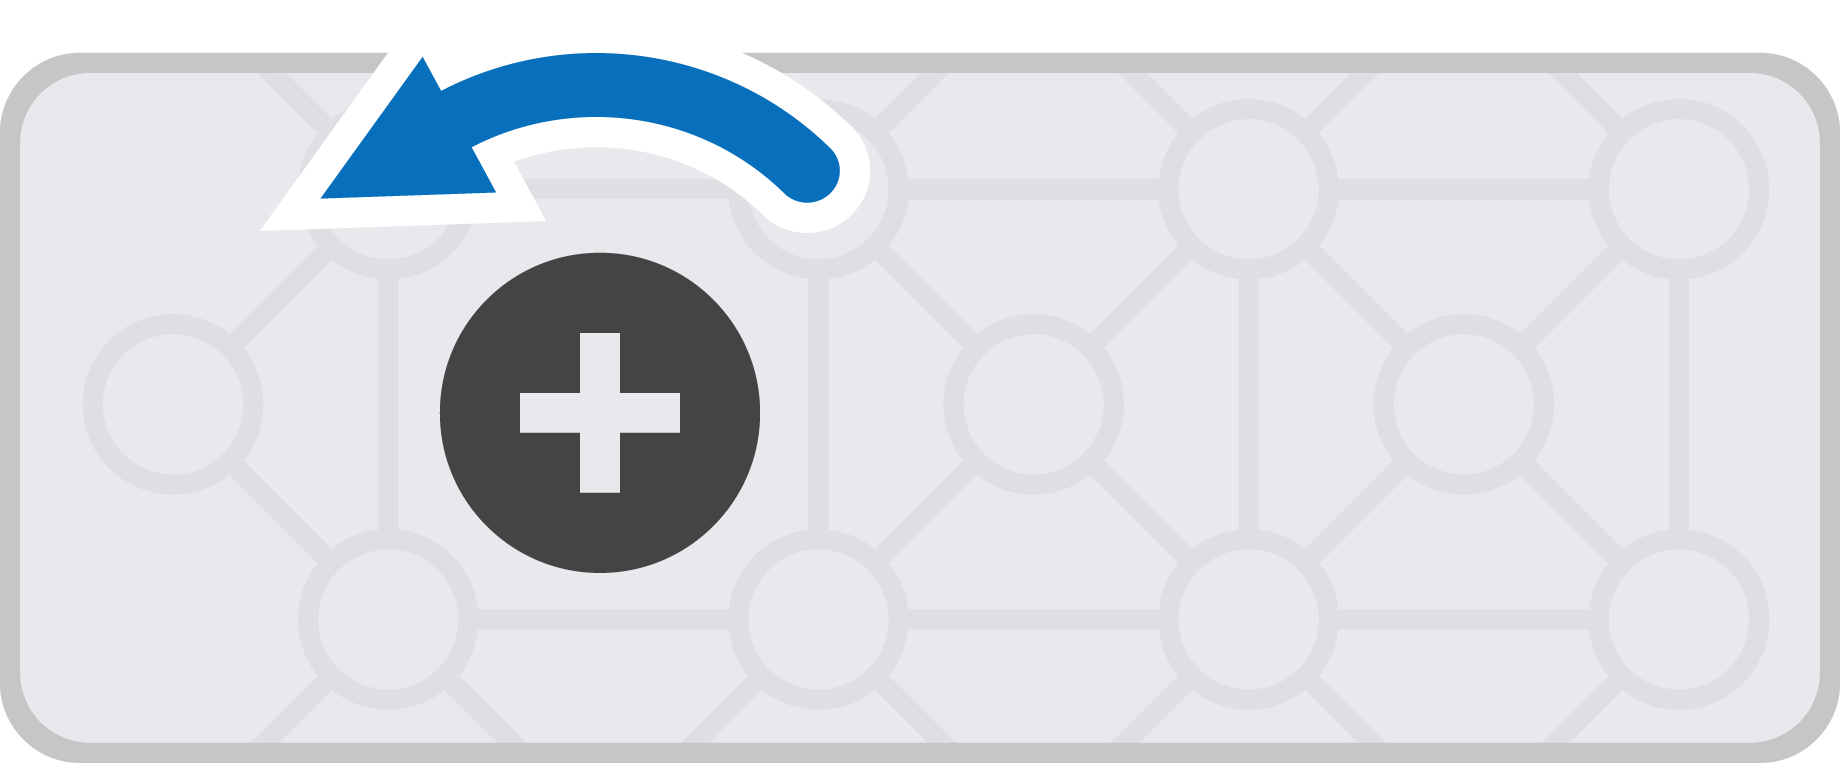
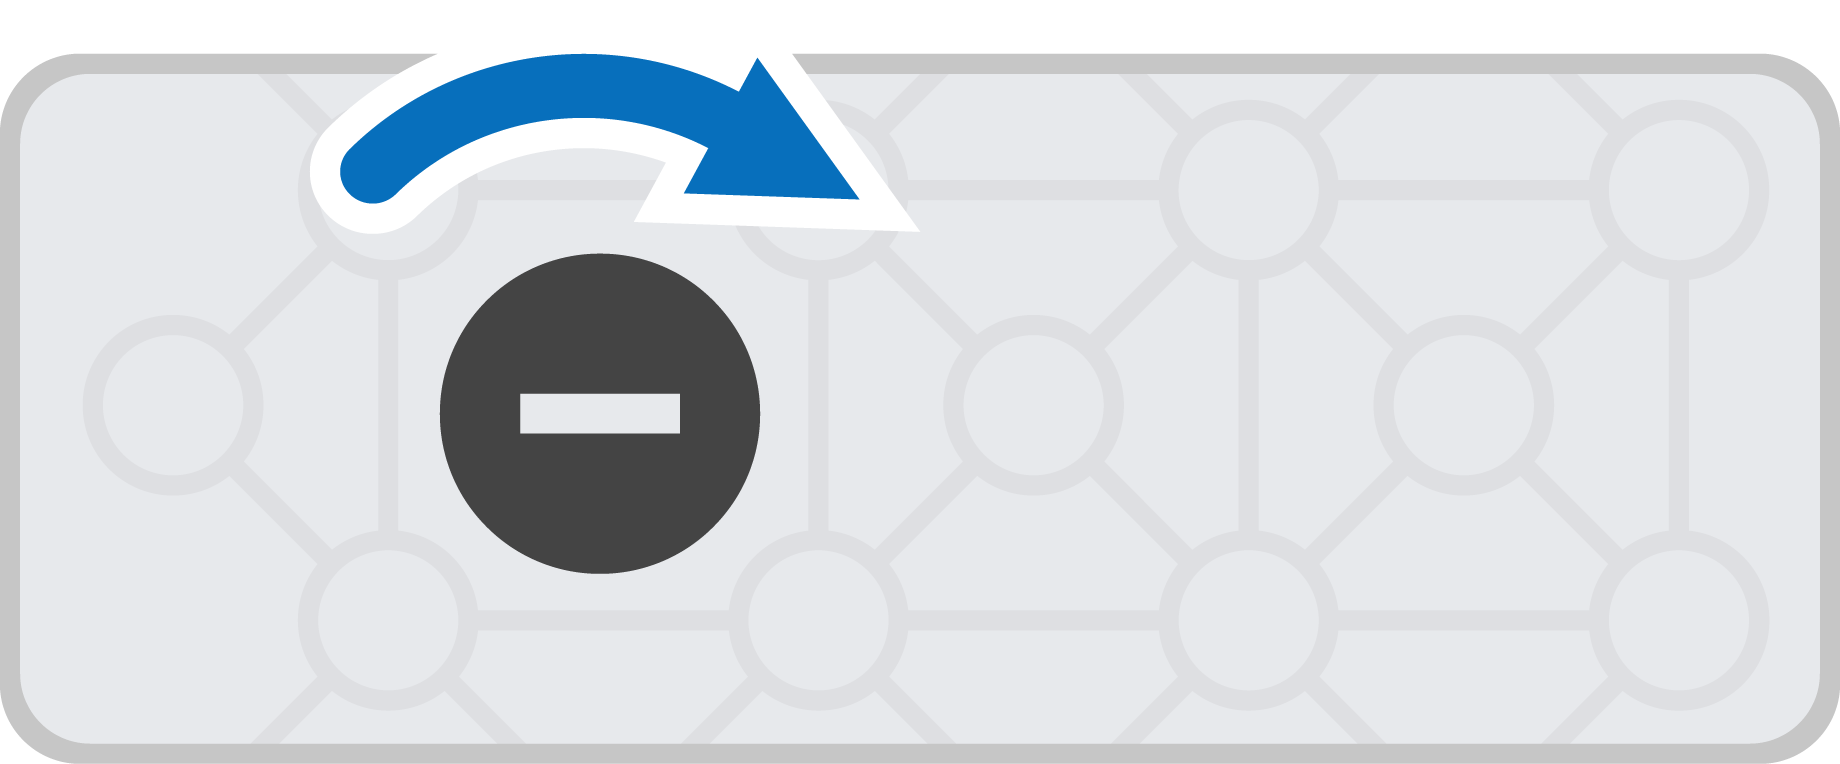
โดยค่าเริ่มต้น FORWARD จะหมุนมอเตอร์ทวนเข็มนาฬิกา และ REVERSE จะหมุนมอเตอร์ตามเข็มนาฬิกา หากตั้งค่ามอเตอร์ให้หมุนกลับทิศทาง ทิศทางการหมุนก็จะสลับกัน
มีหลายวิธีในการกำหนดรหัสให้กับมอเตอร์และกลุ่มมอเตอร์ ด้านล่างนี้คือรายการวิธีการกำหนดรหัสให้กับมอเตอร์และกลุ่มมอเตอร์ทั้งหมด:
การดำเนินการ — หยุดและหมุนมอเตอร์และกลุ่มมอเตอร์
spin— หมุนมอเตอร์หรือกลุ่มมอเตอร์ไปข้างหน้าหรือถอยหลังตลอดไปspin_for— หมุนมอเตอร์หรือกลุ่มมอเตอร์เป็นระยะทางที่กำหนดspin_to_position— หมุนมอเตอร์หรือกลุ่มมอเตอร์ไปยังตำแหน่งที่กำหนดstop— หยุดมอเตอร์หรือกลุ่มมอเตอร์ไม่ให้หมุน
ตัวปรับแต่ง — ปรับการตั้งค่ามอเตอร์และกลุ่มมอเตอร์
set_velocity— บอกมอเตอร์หรือกลุ่มมอเตอร์ว่าจะหมุนเร็วแค่ไหนset_max_torque— กำหนดว่ามอเตอร์หรือกลุ่มมอเตอร์สามารถผลักได้แรงแค่ไหนในขณะที่หมุนset_position— เปลี่ยนตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์เป็นค่าใหม่set_stopping— กำหนดวิธีการหยุดการเคลื่อนที่ของมอเตอร์หรือกลุ่มมอเตอร์: โดยการเบรก การปล่อยให้ไหลไปเอง หรือการหยุดนิ่งset_timeout— ตั้งค่าระยะเวลาที่มอเตอร์หรือกลุ่มมอเตอร์จะพยายามทำการเคลื่อนไหวให้เสร็จสิ้นset_reversed— เปลี่ยนทิศทางการหมุนของมอเตอร์ว่าจะกลับทิศทางหรือไม่reset_position— เปลี่ยนตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์เป็น 0
ตัวตรวจสอบสถานะมอเตอร์ — ตรวจสอบสถานะของมอเตอร์และกลุ่มมอเตอร์
position— ส่งคืนตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์velocity— ส่งคืนความเร็วในการหมุนของมอเตอร์หรือกลุ่มมอเตอร์current— ส่งคืนกระแสไฟฟ้าที่มอเตอร์หรือกลุ่มมอเตอร์ใช้is_done— ส่งคืนว่ามอเตอร์หรือกลุ่มมอเตอร์เคลื่อนที่เสร็จแล้วหรือไม่ โดยแสดงเป็นค่าบูลีนis_spinning— ส่งคืนว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังหมุนอยู่หรือไม่ ในรูปแบบค่าบูลีนdirection— ส่งคืนทิศทางที่มอเตอร์หรือกลุ่มมอเตอร์กำลังหมุนpower— ส่งคืนกำลังไฟฟ้าที่มอเตอร์หรือกลุ่มมอเตอร์ใช้torque— ส่งคืนค่าแรงบิดที่มอเตอร์หรือกลุ่มมอเตอร์ใช้efficiency— ส่งคืนประสิทธิภาพการใช้พลังงานของมอเตอร์หรือกลุ่มมอเตอร์temperature— ส่งคืนอุณหภูมิของมอเตอร์หรือกลุ่มมอเตอร์count— ส่งคืนจำนวนมอเตอร์ในกลุ่มมอเตอร์get_timeout— ส่งคืนระยะเวลาหมดเวลาปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์
ตัวสร้าง — เริ่มต้นและกำหนดค่ามอเตอร์และกลุ่มมอเตอร์ด้วยตนเอง
Motor— สร้างมอเตอร์MotorGroup— สร้างกลุ่มมอเตอร์
การกระทำ#
spin#
คำสั่ง spin จะหมุนมอเตอร์หรือกลุ่มมอเตอร์ไปข้างหน้าหรือถอยหลังอย่างไม่มีที่สิ้นสุด มอเตอร์หรือกลุ่มมอเตอร์จะหมุนต่อไปจนกว่าจะได้รับคำสั่งอื่น เช่น หมุนไปในทิศทางอื่นหรือหยุด
Usage:
motor_1.spin(direction, velocity, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางการหมุนของมอเตอร์หรือกลุ่มมอเตอร์: |
|
Optional. The velocity to spin with from 0% to 100% when using |
|
(ไม่บังคับ) หน่วยความเร็ว:
|
# Spin the motor forward, then stop
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
spin_for#
คำสั่ง spin_for จะหมุนมอเตอร์หรือกลุ่มมอเตอร์เป็นระยะทางที่กำหนด การหมุนจะสัมพันธ์กับตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์นั้น โปรเจ็กต์จะรอจนกว่ามอเตอร์หรือกลุ่มมอเตอร์จะหมุนเสร็จก่อนที่โค้ดบรรทัดถัดไปจะทำงาน
Usage:
motor_1.spin_for(direction, angle, units, velocity, units_v, wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางการหมุนของมอเตอร์หรือกลุ่มมอเตอร์: |
|
ระยะทางที่มอเตอร์หรือกลุ่มมอเตอร์หมุน ค่านี้สามารถเป็นจำนวนเต็ม |
|
เลือกได้ หน่วยระยะทาง: |
|
Optional. The velocity to spin with from 0% to 100% when using |
|
ตัวเลือกเสริม หน่วยความเร็ว:
|
|
ตัวเลือกเสริม
|
# Spin the motor forward, then put it
# at 90 degrees
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.spin_to_position(90, DEGREES)
# Spin the motor at different velocities
# Using default velocity
motor_1.spin_for(FORWARD, 150, MM)
wait(1, SECONDS)
# Spin slower
motor_1.spin_for(REVERSE, 150, MM, 20, PERCENT)
wait(1, SECONDS)
# Spin faster
motor_1.spin_for(FORWARD, 150, MM, 100, PERCENT)
spin_to_position#
spin_to_position หมุนมอเตอร์หรือกลุ่มมอเตอร์ไปยังตำแหน่งที่กำหนด
ตำแหน่งของมอเตอร์หรือกลุ่มมอเตอร์คือระยะที่หมุน โดยวัดเป็น DEGREES หรือ TURNSหนึ่งรอบเท่ากับ 360 องศา ในตอนเริ่มต้นโครงการ ตำแหน่งของมอเตอร์หรือกลุ่มมอเตอร์จะถูกตั้งค่าเป็น 0 องศา นอกจากนี้ยังสามารถตั้งค่าตำแหน่งของมอเตอร์หรือกลุ่มมอเตอร์ได้โดยใช้เมธอด set_position
ค่าตำแหน่งเป็นค่าสัมบูรณ์ ซึ่งหมายความว่าทิศทางการหมุนขึ้นอยู่กับตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์
ตัวอย่างเช่น หากมอเตอร์หรือกลุ่มมอเตอร์เริ่มต้นที่ 0 องศาและหมุนไปที่ตำแหน่ง 720 องศา มันจะหมุนไปข้างหน้าสองรอบ หากจากนั้นหมุนไปที่ตำแหน่ง 360 องศา มันจะหมุนถอยหลังหนึ่งรอบ เพราะ 360 น้อยกว่า 720
Usage:
motor_1.spin_to_position(rotation, units, velocity, units_v, wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ค่าตำแหน่งที่มอเตอร์หรือกลุ่มมอเตอร์จะหมุนไป ค่านี้สามารถเป็นจำนวนเต็ม |
|
หน่วยตำแหน่ง: |
|
Optional. The velocity to spin with from 0% to 100% when using |
|
(ไม่บังคับ) หน่วยความเร็ว:
|
|
ตัวเลือกเสริม
|
# Spin the motor forward, then
# put it at 90 degrees
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.spin_to_position(90, DEGREES)
# Spin forward then quickly reverse
# to 0 degrees
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.spin_to_position(0, DEGREES, 100, PERCENT, wait=True)
stop#
stop หยุดมอเตอร์หรือกลุ่มมอเตอร์ไม่ให้หมุน
Usage:
motor_1.stop(mode)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม วิธีการหยุดมอเตอร์หรือกลุ่มมอเตอร์:
|
# Spin the motor forward, then stop
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
# Spin the motor and coast to a stop
motor_1.set_velocity(100, PERCENT)
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.stop(COAST)
ตัวกลายพันธุ์#
set_velocity#
คำสั่ง set_velocity จะบอกมอเตอร์หรือกลุ่มมอเตอร์ว่าควรหมุนเร็วแค่ไหน ค่าเปอร์เซ็นต์ที่สูงขึ้นจะทำให้มอเตอร์หรือกลุ่มมอเตอร์หมุนเร็วขึ้น และค่าเปอร์เซ็นต์ที่ต่ำลงจะทำให้มอเตอร์หรือกลุ่มมอเตอร์หมุนช้าลง
ทุกโปรเจกต์เริ่มต้นด้วยมอเตอร์แต่ละตัวหรือกลุ่มมอเตอร์หมุนด้วยความเร็ว 50% เป็นค่าเริ่มต้น
หมายเหตุ: ความเร็วที่สูงขึ้นจะทำให้มอเตอร์หรือกลุ่มมอเตอร์หมุนเร็วขึ้น แต่ความแม่นยำอาจลดลง ความเร็วที่ต่ำลงจะทำให้มอเตอร์หรือกลุ่มมอเตอร์หมุนช้าลง แต่ความแม่นยำอาจเพิ่มขึ้น
Usage:
motor_1.set_velocity(velocity, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
(ไม่บังคับ) หน่วยความเร็ว:
|
# Spin the motor at different velocities
# Using default velocity
motor_1.spin_for(FORWARD, 150, MM)
wait(1, SECONDS)
# Spin slower
motor_1.set_velocity(20, PERCENT)
motor_1.spin_for(REVERSE, 150, MM)
wait(1, SECONDS)
# Spin faster
motor_1.set_velocity(100, PERCENT)
motor_1.spin_for(FORWARD, 150, MM)
set_max_torque#
แรงบิดแสดงให้เห็นว่ามอเตอร์หรือกลุ่มมอเตอร์สามารถผลักหรือดึงได้แรงแค่ไหนขณะที่มันหมุน
set_max_torque กำหนดแรงบิดสูงสุดที่มอเตอร์หรือกลุ่มมอเตอร์สามารถใช้งานได้
ค่าเปอร์เซ็นต์ที่สูงขึ้นจะทำให้มอเตอร์หรือกลุ่มมอเตอร์ออกแรงมากขึ้น เช่น เมื่อยกของหนัก ในขณะที่ค่าเปอร์เซ็นต์ที่ต่ำลงจะจำกัดแรงที่มอเตอร์หรือกลุ่มมอเตอร์สามารถออกแรงได้ ซึ่งจะช่วยป้องกันหุ่นยนต์ได้หากมอเตอร์หรือกลุ่มมอเตอร์ติดขัดหรือเคลื่อนที่ไปถึงขีดจำกัดสูงสุด
ทุกโครงการจะเริ่มต้นด้วยแรงบิดของมอเตอร์แต่ละตัวหรือกลุ่มมอเตอร์ที่ 50% เป็นค่าเริ่มต้น
Usage:
motor_1.set_max_torque(value, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
แรงบิดสูงสุดที่มอเตอร์หรือกลุ่มมอเตอร์สามารถใช้งานได้ ค่านี้อาจเป็นจำนวนเต็ม |
|
หน่วยแรงบิด:
|
# Spin the motor at different torque values
# Default
motor_1.spin_to_position(45, DEGREES)
# Spin at a lower torque
motor_1.set_max_torque(20, PERCENT)
motor_1.spin_to_position(0, DEGREES)
# Spin at the max torque
motor_1.set_max_torque(100, PERCENT)
motor_1.spin_to_position(45, DEGREES)
set_position#
ตำแหน่งของมอเตอร์หรือกลุ่มมอเตอร์คือระยะที่หมุนไป โดยวัดเป็น DEGREES หรือ TURNSหนึ่งรอบเท่ากับ 360 องศา set_position เปลี่ยนตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์เป็นค่าใหม่
ตัวอย่างเช่น หากมอเตอร์หรือกลุ่มมอเตอร์หมุนไปถึง 180 องศา การตั้งตำแหน่งเป็น 0 องศาจะรีเซ็ตตำแหน่งนั้นจาก 180 องศาเป็น 0 องศา จากนั้นมอเตอร์หรือกลุ่มมอเตอร์จะสามารถหมุนไปยังตำแหน่งต่างๆ ตามค่าใหม่นั้นได้
Usage:
motor_1.set_position(position, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ค่าตำแหน่งที่จะตั้งให้กับมอเตอร์หรือกลุ่มมอเตอร์ ค่านี้สามารถเป็นจำนวนเต็ม |
|
หน่วยตำแหน่ง: |
# Position the motor at the
# new 0 degrees
motor_1.set_position(180, DEGREES)
motor_1.spin_to_position(0)
set_stopping#
set_stopping กำหนดวิธีการหยุดการเคลื่อนที่ของมอเตอร์หรือกลุ่มมอเตอร์: โดยการเบรก การปล่อยให้ไหลไปเอง หรือการหยุดนิ่ง
Usage:
motor_1.set_stopping(mode)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
วิธีการที่มอเตอร์หรือกลุ่มมอเตอร์จะหยุด:
|
# Spin the motor and coast to a stop
motor_1.set_velocity(100, PERCENT)
motor_1.set_stopping(COAST)
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.stop()
set_timeout#
set_timeout กำหนดเวลาที่มอเตอร์หรือกลุ่มมอเตอร์จะพยายามเคลื่อนไหวให้เสร็จสิ้น หากมอเตอร์หรือกลุ่มมอเตอร์ไม่สามารถเคลื่อนไหวให้เสร็จสิ้นภายในเวลาที่กำหนด มันจะหยุดพยายามและไปยังบรรทัดโค้ดถัดไป ซึ่งจะช่วยป้องกันไม่ให้มอเตอร์หรือกลุ่มมอเตอร์ติดขัดในการเคลื่อนไหว
Usage:
motor_1.set_timeout(value, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ระยะเวลาที่มอเตอร์หรือกลุ่มมอเตอร์สามารถพยายามทำการเคลื่อนไหวให้เสร็จสิ้นได้ ค่านี้อาจเป็นจำนวนเต็มบวก |
|
ตัวเลือกเสริม หน่วยเวลา:
|
# Set a 0.5 second timeout for motor actions
motor_1.set_timeout(0.5, SECONDS)

# Try a long move that will time out early
motor_1.spin_for(FORWARD, 2, TURNS)
motor_1.spin_to_position(0, DEGREES)
set_reversed#
set_reversed เปลี่ยนทิศทางการหมุนของมอเตอร์ว่าจะกลับทิศทางหรือไม่ วิธีนี้ทำงานเหมือนกับการตั้งค่าพารามิเตอร์ reverse เป็น True เมื่อสร้าง Motor
หมายเหตุ: วิธีนี้ใช้ได้ผลเฉพาะกับมอเตอร์ตัวเดียวเท่านั้น ไม่ใช่กับกลุ่มมอเตอร์
Usage:
motor_1.set_reversed(value)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางการหมุนของมอเตอร์กลับทิศทางหรือไม่:
|
# Change the reverse direction while spinning
motor_1.spin_for(FORWARD, 45)
motor_1.set_reversed(True)
motor_1.spin_for(FORWARD, 45)
reset_position#
reset_position เปลี่ยนตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์เป็น 0
Usage:
motor_1.reset_position()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# Spin to 360 degrees, then reset the encoder
motor_1.spin_to_position(360, DEGREES)
motor_1.reset_position()

# Move again to 90 degrees from new zero point
motor_1.spin_to_position(90, DEGREES)
ผู้รับ#
position#
ตำแหน่งของมอเตอร์หรือกลุ่มมอเตอร์คือระยะที่หมุนไป โดยวัดเป็น DEGREES หรือ TURNSหนึ่งรอบเท่ากับ 360 องศา position จะแสดงตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์
ในตอนเริ่มต้นโครงการ ตำแหน่งของมอเตอร์หรือกลุ่มมอเตอร์จะถูกตั้งค่าไว้ที่ 0 องศา หากมอเตอร์หรือกลุ่มมอเตอร์หมุนไปข้างหน้าหนึ่งรอบ ตำแหน่งจะเปลี่ยนเป็น 360 องศา หรือ 1 รอบ หากมอเตอร์หรือกลุ่มมอเตอร์หมุนไปในทิศทางตรงกันข้าม ตำแหน่งจะเปลี่ยนเป็นค่าลบ
Usage:
motor_1.position(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม หน่วยสำหรับปรับตำแหน่งมอเตอร์หรือกลุ่มมอเตอร์กลับไปที่: |
# Spin the motor and display the
# ending position
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
brain.screen.print(motor_1.position())
velocity#
ค่า velocity จะแสดงความเร็วในการหมุนของมอเตอร์หรือกลุ่มมอเตอร์
ค่าบวกหมายความว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังหมุนไปข้างหน้า ค่าลบหมายความว่ากำลังหมุนย้อนกลับ
Usage:
motor_1.velocity(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม หน่วยความเร็วที่จะส่งคืน:
|
current#
current แสดงปริมาณกระแสไฟฟ้าที่มอเตอร์หรือกลุ่มมอเตอร์ใช้ โดยวัดเป็นแอมป์ ตั้งแต่ 0.0 ถึง 1.2 แอมป์ กระแสไฟฟ้าคือปริมาณไฟฟ้าที่ไหลผ่านมอเตอร์หรือกลุ่มมอเตอร์
ค่ากระแสไฟฟ้าที่สูงขึ้นหมายความว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังใช้กระแสไฟฟ้ามากขึ้น ซึ่งอาจเกิดขึ้นเมื่อมอเตอร์หรือกลุ่มมอเตอร์กำลังยกของหนัก ผลักวัตถุ หรือพยายามเคลื่อนที่เมื่อติดอยู่
สามารถใช้ตรวจสอบได้ว่ามอเตอร์หรือกลุ่มมอเตอร์ทำงานหนักเกินไปขณะเคลื่อนไหวหรือไม่ หากกระแสไฟฟ้าสูงต่อเนื่อง มอเตอร์อาจร้อนขึ้นหรือใช้พลังงานอย่างไม่มีประสิทธิภาพ
Usage:
motor_1.current(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม หน่วยปัจจุบันที่จะส่งคืน:
|
is_done#
is_done จะส่งคืนค่าบูลีนว่ามอเตอร์หรือกลุ่มมอเตอร์เคลื่อนที่เสร็จแล้วหรือไม่ ค่านี้สามารถใช้ควบคุมจังหวะเวลาของพฤติกรรมอื่นๆ โดยอิงจากการเคลื่อนที่ของมอเตอร์ได้
True— มอเตอร์หรือกลุ่มมอเตอร์หยุดเคลื่อนที่แล้วFalse— มอเตอร์หรือกลุ่มมอเตอร์ยังคงเคลื่อนที่อยู่
วิธีนี้ทำงานร่วมกับเมธอด Motion ต่อไปนี้ที่มีพารามิเตอร์ wait : spin_for และ spin_to_position
Usage:
motor_1.is_done()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
is_spinning#
is_spinning จะส่งคืนค่าบูลีนว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังหมุนอยู่หรือไม่ ค่านี้สามารถใช้ควบคุมจังหวะเวลาของพฤติกรรมอื่นๆ โดยอิงจากการเคลื่อนที่ของมอเตอร์ได้
True— มอเตอร์หรือกลุ่มมอเตอร์กำลังหมุนFalse— มอเตอร์หรือกลุ่มมอเตอร์ไม่หมุน
วิธีนี้ทำงานร่วมกับเมธอด Motion ต่อไปนี้ที่มีพารามิเตอร์ wait : spin_for และ spin_to_position
Usage:
motor_1.is_spinning()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
direction#
direction ส่งคืนทิศทางการหมุนปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์
FORWARDREVERSE
Usage:
motor_1.direction()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
power#
ค่า power แสดงกำลังไฟฟ้าที่มอเตอร์หรือกลุ่มมอเตอร์ใช้ในหน่วยวัตต์ ค่า Power แสดงให้เห็นว่ามอเตอร์หรือกลุ่มมอเตอร์ใช้พลังงานเร็วแค่ไหน
ค่ากำลังไฟฟ้าที่สูงขึ้นหมายความว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังใช้พลังงานเร็วขึ้น ซึ่งอาจเกิดขึ้นเมื่อมอเตอร์หรือกลุ่มมอเตอร์กำลังยกของหนัก ผลักวัตถุ หรือพยายามเคลื่อนที่เมื่อติดอยู่
สามารถใช้สิ่งนี้เพื่อเปรียบเทียบการเคลื่อนไหวหรือตรวจสอบว่ามอเตอร์หรือกลุ่มมอเตอร์ทำงานหนักเกินไปหรือไม่ หากกำลังไฟสูงอยู่ตลอดเวลา มอเตอร์อาจร้อนขึ้นหรือใช้พลังงานอย่างไม่มีประสิทธิภาพมากขึ้น
Usage:
motor_1.power()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
torque#
แรงบิดแสดงให้เห็นว่ามอเตอร์หรือกลุ่มมอเตอร์นั้นบิด ผลัก หรือดึงมากแค่ไหนขณะที่มันหมุน
torque จะแสดงค่าแรงบิดที่มอเตอร์หรือกลุ่มมอเตอร์นั้นใช้งานอยู่
ค่าแรงบิดที่สูงขึ้นหมายความว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังผลักหรือดึงแรงขึ้น ซึ่งอาจเกิดขึ้นเมื่อมอเตอร์หรือกลุ่มมอเตอร์กำลังยกของหนัก ผลักกับวัตถุ หรือพยายามเคลื่อนย้ายเมื่อติดอยู่
สามารถใช้ตรวจสอบได้ว่ามอเตอร์หรือกลุ่มมอเตอร์ทำงานหนักเกินไปหรือไม่ หรือเพื่อเปรียบเทียบว่าการเคลื่อนไหวแต่ละแบบต้องการแรงผลักมากแค่ไหน
ในการตั้งค่าแรงบิดของมอเตอร์หรือกลุ่มมอเตอร์ ให้ใช้ set_max_torque
Usage:
motor_1.torque(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
หน่วยแรงบิดที่จะส่งคืน:
|
efficiency#
ค่าประสิทธิภาพ efficiency เป็นเปอร์เซ็นต์ตั้งแต่ 0% ถึง 100%
ประสิทธิภาพแสดงให้เห็นว่าพลังงานของมอเตอร์หรือกลุ่มมอเตอร์นั้นถูกนำไปใช้ในการเคลื่อนที่มากน้อยเพียงใด ค่าประสิทธิภาพที่สูงขึ้นหมายความว่าพลังงานของมอเตอร์หรือกลุ่มมอเตอร์ถูกนำไปใช้ในการเคลื่อนที่มากขึ้น ค่าประสิทธิภาพที่ต่ำลงอาจเกิดขึ้นได้เมื่อมอเตอร์หรือกลุ่มมอเตอร์ทำงานหนักแต่เคลื่อนที่ได้ไม่มาก เช่น เมื่อมันติดขัดหรือดันกับวัตถุ
สามารถใช้เพื่อเปรียบเทียบการเคลื่อนไหว หรือตรวจสอบว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังสูญเสียพลังงานแทนที่จะนำไปใช้ในการเคลื่อนไหวหรือไม่
Usage:
motor_1.efficiency()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
temperature#
temperature returns the temperature of the motor or motor group.
อุณหภูมิของมอเตอร์แสดงให้เห็นว่ามอเตอร์หรือกลุ่มมอเตอร์นั้นร้อนแค่ไหน อุณหภูมิที่สูงขึ้นหมายความว่ามอเตอร์หรือกลุ่มมอเตอร์นั้นร้อนขึ้นขณะทำงาน มอเตอร์ควรมีอุณหภูมิต่ำกว่า 55 องศาเซลเซียสเพื่อให้ทำงานได้อย่างเต็มประสิทธิภาพ
หากมอเตอร์หรือกลุ่มมอเตอร์ร้อนเกินไป มันจะลดกระแสไฟฟ้าสูงสุดลงเพื่อป้องกันตัวเอง ที่อุณหภูมิ 70 องศาเซลเซียส มอเตอร์จะหยุดทำงานจนกว่าจะเย็นลง
สามารถใช้ตรวจสอบได้ว่ามอเตอร์หรือกลุ่มมอเตอร์ร้อนเกินไปหรือไม่ ในระหว่างการเคลื่อนไหวซ้ำๆ การทำงานต่อเนื่องเป็นเวลานาน หรือเมื่อมีการดันกับวัตถุ
Usage:
motor_1.temperature(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม หน่วยอุณหภูมิที่จะส่งคืน:
|
count#
count ส่งคืนจำนวนมอเตอร์ในกลุ่มมอเตอร์
หมายเหตุ: วิธีนี้ใช้ได้ผลเฉพาะกับกลุ่มมอเตอร์เท่านั้น ไม่ใช่กับมอเตอร์ตัวเดียว
Usage:
motor_group_1.count()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
get_timeout#
get_timeout จะส่งคืนค่าหมดเวลาปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์ในหน่วยมิลลิวินาที
หมายเหตุ: วิธีนี้ใช้ได้ผลเฉพาะกับมอเตอร์ตัวเดียวเท่านั้น ไม่ใช่กับกลุ่มมอเตอร์
Usage:
motor_1.get_timeout()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
ผู้สร้าง#
ตัวสร้างใช้สำหรับสร้างวัตถุ Motor และ MotorGroup จำนวน ชิ้น ด้วยตนเอง นอกหน้าต่าง Devices
Motor#
Motor สร้างมอเตอร์ขึ้นมา
Usage:
motor_1 = Motor(smartport, gears, reverse)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
พอร์ตอัจฉริยะที่มอเตอร์เชื่อมต่ออยู่ จะเขียนในรูปแบบ |
|
ตัวเลือกเสริม อัตราทดเกียร์ของมอเตอร์:
|
|
ตัวเลือกเสริม ตั้งค่าว่าจะกลับทิศทางการหมุนของมอเตอร์หรือไม่:
|
# Create a reversed motor
motor_1 = Motor(Ports.PORT1, 1.0, True)
Motor Group#
MotorGroup สร้างกลุ่มมอเตอร์
Usage:
motor_group_1 = MotorGroup(motors)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ชื่อของวัตถุ |
# Create two motors
motor_group_1_motor_a = Motor(Ports.PORT1, False)
motor_group_1_motor_b = Motor(Ports.PORT6, True)

# Create a motor group with those motors
motor_group_1 = MotorGroup(motor_group_1_motor_a, motor_group_1_motor_b)