
Variklis#
Įvadas#
Varikliai ir variklių grupės valdo roboto dalių judėjimą. Motor valdo vieną konfigūruotą „IQ Smart“ variklį, o MotorGroup valdo kelis konfigūruotus „IQ Smart“ variklius kartu, kad jie judėtų kartu. Varikliai ir variklių grupės gali būti naudojamos rankai pakelti, nagui pasukti, ratui sukti arba kitai konstrukcijos daliai perkelti. Du varikliai gali veikti kartu kaip pavarų sistema, kad judintų ir suktų visą robotą.
Kiekvienas variklis arba variklių grupė konfigūruojama lange „Įrenginiai“. Priklausomai nuo konstrukcijos, variklių ir variklių grupių pavadinimai gali keistis. Šiame puslapyje kaip pavadinimų pavyzdžiai naudojami motor_1 ir motor_group_1 Prireikus pakeiskite juos savo sukonfigūruotais pavadinimais.
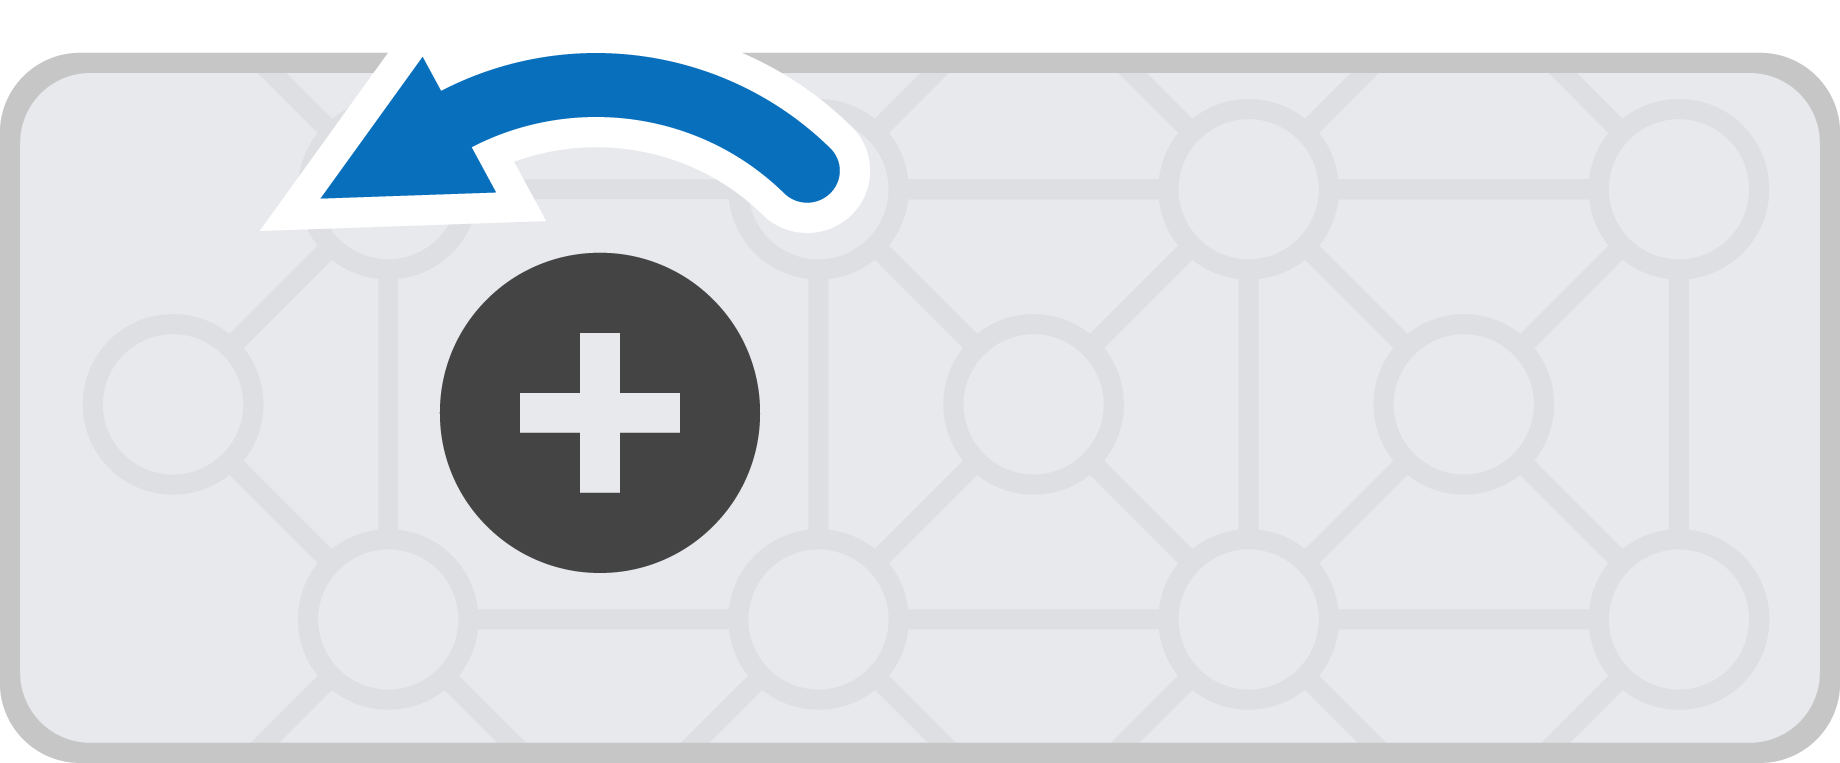
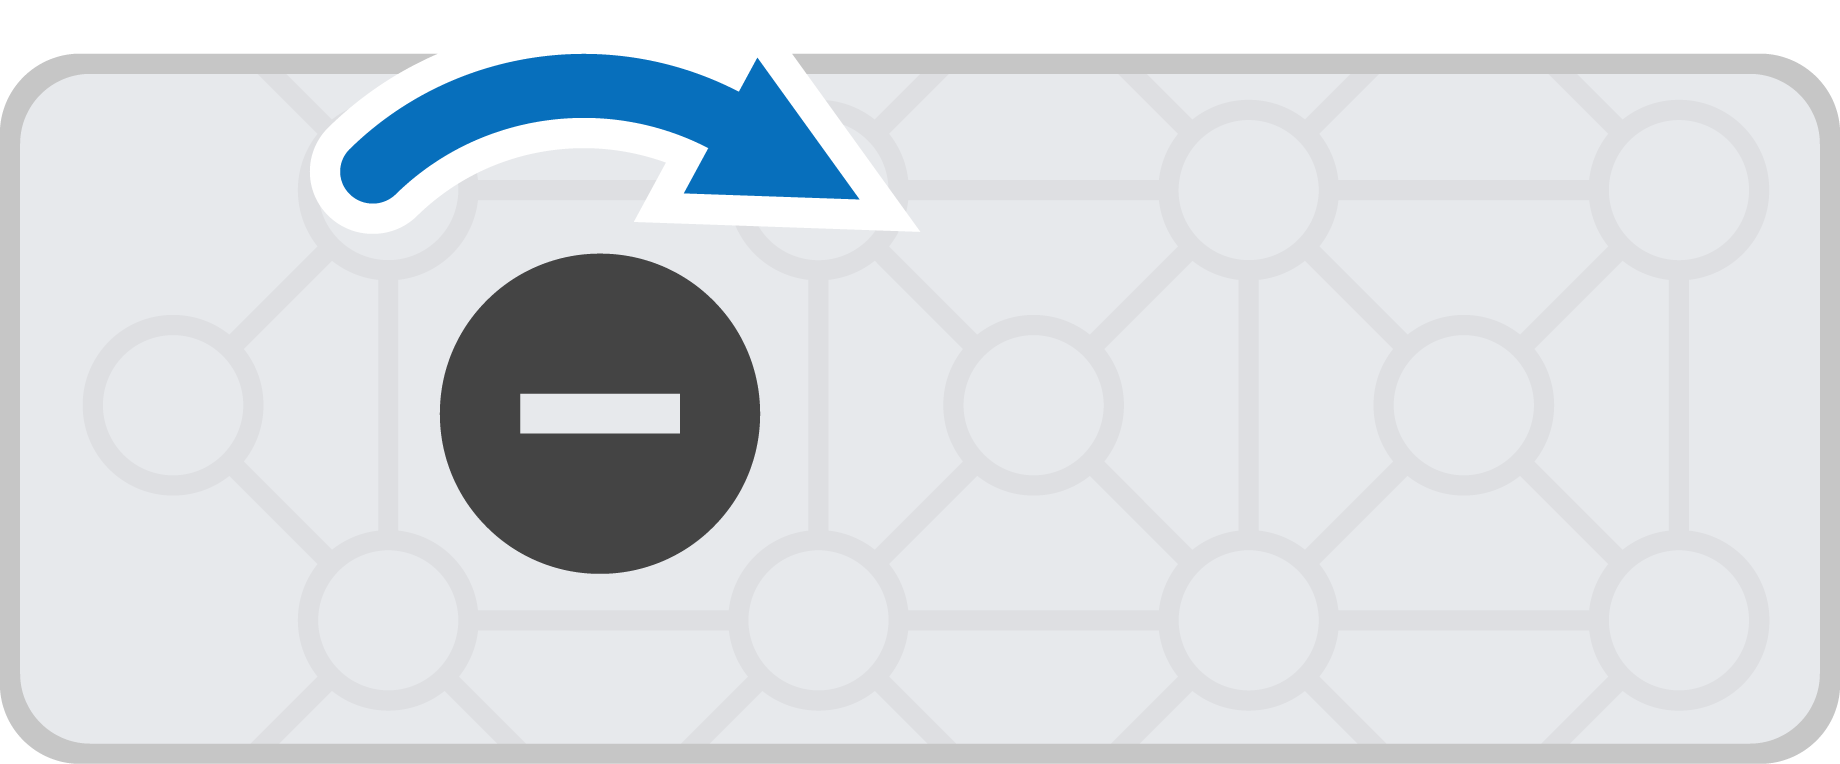
Pagal numatytuosius nustatymus, FORWARD suka variklį prieš laikrodžio rodyklę, o REVERSE suka variklį pagal laikrodžio rodyklę. Jei variklis nustatytas suktis atbuline eiga, šios kryptys bus sukeistos.
Yra daug būdų koduoti variklius ir variklių grupes. Žemiau pateikiamas visų „Motor“ ir „MotorGroup“ metodų sąrašas:
Veiksmai — Sustabdyti ir sukti variklius bei variklių grupes.
spin— Variklis arba variklių grupė sukasi pirmyn arba atgal amžinai.spin_for— Suka variklį arba variklių grupę nurodytą atstumą.spin_to_position— Suka variklį arba variklių grupę į konkrečią padėtį.stop— Sustabdo variklio arba variklių grupės sukimąsi.
Mutatoriai – koreguokite variklio ir variklio grupės nustatymus.
set_velocity— Nurodo varikliui arba variklių grupei, kokiu greičiu suktis.set_max_torque— Nustato, kiek stipriai variklis arba variklių grupė gali spausti sukimosi metu.set_position— Pakeičia variklio arba variklių grupės dabartinę padėtį į naują reikšmę.set_stopping— Nustato, kaip variklis arba variklių grupė sustabdys judėjimą: stabdant, riedant iš vėžių arba palaikant.set_timeout— Nustato, kiek laiko variklis arba variklių grupė bandys užbaigti judesį.set_reversed— Pakeičia, ar variklio sukimosi kryptis yra atvirkštinė.reset_position— Pakeičia variklio arba variklių grupės dabartinę padėtį į 0.
Geteris – patikrinkite variklio ir variklių grupės būseną.
position— Grąžina dabartinę variklio arba variklių grupės padėtį.velocity— Grąžina variklio arba variklių grupės sukasi greitį.current— Grąžina, kiek elektros srovės naudoja variklis arba variklių grupė.is_done– Grąžina, ar variklis arba variklių grupė baigė judėti, kaip loginę reikšmę.is_spinning– Grąžina, ar sukasi variklis, ar variklių grupė, kaip loginę reikšmę.direction— Grąžina variklio arba variklių grupės sukimosi kryptį.power— Grąžina, kiek energijos naudoja variklis arba variklių grupė.torque— Grąžina, kiek sukimo momento naudoja variklis arba variklių grupė.efficiency– Grąžina, kaip efektyviai variklis arba variklių grupė naudoja energiją.temperature— Grąžina variklio arba variklių grupės temperatūrą.count— Grąžina variklių grupės variklių skaičių.get_timeout— Grąžina dabartinę variklio arba variklių grupės skirtojo laiko trukmę.
Konstruktoriai – rankiniu būdu inicijuokite ir konfigūruokite variklius ir variklių grupes.
Motor— Sukuria variklį.MotorGroup– Sukuria motorų grupę.
Veiksmai#
spin#
spin suka variklį arba variklių grupę pirmyn arba atgal amžinai. Variklis arba variklių grupė suksis tol, kol jam bus duotas kitas veiksmas, pavyzdžiui, suktis kita kryptimi arba sustoti.
Usage:
motor_1.spin(direction, velocity, units)
Parametrai |
Aprašymas |
|---|---|
|
Variklio arba variklių grupės sukimosi kryptis: |
|
Pasirinktinai. Sukimosi greitis nuo 0% iki 100%, kai naudojama |
|
Pasirinktinai. Greičio vienetas:
|
# Spin the motor forward, then stop
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
spin_for#
spin_for suka variklį arba variklių grupę tam tikru atstumu. Sukimasis yra santykinis pagal dabartinę variklio arba variklių grupės padėtį. Projektas lauks, kol variklis arba variklių grupė baigs suktis, prieš paleidžiant kitą kodo eilutę.
Usage:
motor_1.spin_for(direction, angle, units, velocity, units_v, wait)
Parametrai |
Aprašymas |
|---|---|
|
Variklio arba variklių grupės sukimosi kryptis: |
|
Atstumas, kuriuo sukasi variklis arba variklių grupė. Tai gali būti sveikasis skaičius |
|
Pasirinktinai. Atstumo vienetas: |
|
Pasirinktinai. Sukimosi greitis nuo 0% iki 100%, kai naudojama |
|
Pasirinktinai. Greičio vienetas:
|
|
Pasirinktinai.
|
# Spin the motor forward, then put it
# at 90 degrees
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.spin_to_position(90, DEGREES)
# Spin the motor at different velocities
# Using default velocity
motor_1.spin_for(FORWARD, 150, MM)
wait(1, SECONDS)
# Spin slower
motor_1.spin_for(REVERSE, 150, MM, 20, PERCENT)
wait(1, SECONDS)
# Spin faster
motor_1.spin_for(FORWARD, 150, MM, 100, PERCENT)
spin_to_position#
spin_to_position suka variklį arba variklių grupę į konkrečią padėtį.
Variklio arba variklių grupės padėtis rodo, kiek jis apsisuko, matuojant DEGREES arba TURNSVienas apsisukimas lygus 360 laipsnių. Projekto pradžioje variklio arba variklių grupės padėtis nustatoma į 0 laipsnių. Variklio arba variklių grupės padėtį taip pat galima nustatyti naudojant set_position metodą.
Padėties vertės yra absoliučios. Tai reiškia, kad sukimosi kryptis priklauso nuo variklio arba variklių grupės dabartinės padėties.
Pavyzdžiui, jei variklis arba variklių grupė pradeda suktis nuo 0 laipsnių ir sukasi iki 720 laipsnių padėties, jie suksis du apsisukimus į priekį. Jei tada jie suksis iki 360 laipsnių padėties, jie suksis vieną apsisukimą atgal, nes 360 yra mažiau nei 720.
Usage:
motor_1.spin_to_position(rotation, units, velocity, units_v, wait)
Parametrai |
Aprašymas |
|---|---|
|
Padėties vertė, iki kurios suksis variklis arba variklių grupė. Tai gali būti sveikasis skaičius |
|
Padėties vienetas: |
|
Pasirinktinai. Sukimosi greitis nuo 0% iki 100%, kai naudojama |
|
Pasirinktinai. Greičio vienetas:
|
|
Pasirinktinai.
|
# Spin the motor forward, then
# put it at 90 degrees
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.spin_to_position(90, DEGREES)
# Spin forward then quickly reverse
# to 0 degrees
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.spin_to_position(0, DEGREES, 100, PERCENT, wait=True)
stop#
stop sustabdo variklio arba variklių grupės sukimąsi.
Usage:
motor_1.stop(mode)
Parametrai |
Aprašymas |
|---|---|
|
Pasirinktinai. Kaip variklis arba variklių grupė sustos:
|
# Spin the motor forward, then stop
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
# Spin the motor and coast to a stop
motor_1.set_velocity(100, PERCENT)
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.stop(COAST)
Mutatoriai#
set_velocity#
set_velocity nurodo varikliui arba variklių grupei, kokiu greičiu suktis. Didesnis procentas leidžia varikliui arba variklių grupei suktis greičiau, o mažesnis procentas – lėčiau.
Kiekvienas projektas pradedamas nuo to, kad kiekvienas variklis arba variklių grupė pagal numatytuosius nustatymus sukasi 50 % greičiu.
Pastaba: Didesnis greitis leidžia varikliui arba variklių grupei sukasi greičiau, bet gali būti mažiau tikslus. Mažesnis greitis leidžia varikliui arba variklių grupei sukasi lėčiau, bet gali būti tiksliau.
Usage:
motor_1.set_velocity(velocity, units)
Parametrai |
Aprašymas |
|---|---|
|
Sukimosi greitis nuo 0% iki 100%, kai naudojama |
|
Pasirinktinai. Greičio vienetas:
|
# Spin the motor at different velocities
# Using default velocity
motor_1.spin_for(FORWARD, 150, MM)
wait(1, SECONDS)
# Spin slower
motor_1.set_velocity(20, PERCENT)
motor_1.spin_for(REVERSE, 150, MM)
wait(1, SECONDS)
# Spin faster
motor_1.set_velocity(100, PERCENT)
motor_1.spin_for(FORWARD, 150, MM)
set_max_torque#
Sukimo momentas parodo, kaip stipriai variklis arba variklių grupė gali stumti arba traukti sukdamasi.
set_max_torque nustato didžiausią sukimo momentą, kurį leidžiama naudoti varikliui arba variklių grupei.
Didesnis procentas leidžia varikliui arba variklių grupei stumti stipriau, pavyzdžiui, keliant sunkų daiktą. Mažesnis procentas riboja, kiek stipriai variklis arba variklių grupė gali stumti. Tai gali padėti apsaugoti robotą, jei variklis arba variklių grupė užstringa arba pasiekia ribą, kiek gali judėti.
Kiekvienas projektas pradedamas, kai kiekvieno variklio arba variklių grupės sukimo momentas pagal numatytuosius nustatymus yra 50 %.
Usage:
motor_1.set_max_torque(value, units)
Parametrai |
Aprašymas |
|---|---|
|
Didžiausias sukimo momentas, kurį gali naudoti variklis arba variklių grupė. Tai gali būti sveikasis skaičius |
|
Sukimo momento vienetas:
|
# Spin the motor at different torque values
# Default
motor_1.spin_to_position(45, DEGREES)
# Spin at a lower torque
motor_1.set_max_torque(20, PERCENT)
motor_1.spin_to_position(0, DEGREES)
# Spin at the max torque
motor_1.set_max_torque(100, PERCENT)
motor_1.spin_to_position(45, DEGREES)
set_position#
Variklio arba variklių grupės padėtis nurodo, kiek toli jis apsisuko, matuojant DEGREES arba TURNSVienas apsisukimas lygus 360 laipsnių. set_position pakeičia dabartinę variklio arba variklių grupės padėtį į naują reikšmę.
Pavyzdžiui, jei variklis arba variklių grupė pasisuko iki 180 laipsnių, nustatant 0 laipsnių padėtį, ši padėtis bus atkurta iš 180 į 0 laipsnių. Tada variklis arba variklių grupė gali pasisukti į pozicijas pagal tą naują vertę.
Usage:
motor_1.set_position(position, units)
Parametrai |
Aprašymas |
|---|---|
|
Variklio arba variklių grupės padėties vertė, kurią reikia nustatyti. Tai gali būti sveikasis skaičius |
|
Padėties vienetas: |
# Position the motor at the
# new 0 degrees
motor_1.set_position(180, DEGREES)
motor_1.spin_to_position(0)
set_stopping#
set_stopping nustato, kaip variklis arba variklių grupė sustabdys judėjimą: stabdant, riedant iš inercijos arba palaikant.
Usage:
motor_1.set_stopping(mode)
Parametrai |
Aprašymas |
|---|---|
|
Kaip variklis arba variklių grupė sustos:
|
# Spin the motor and coast to a stop
motor_1.set_velocity(100, PERCENT)
motor_1.set_stopping(COAST)
motor_1.spin(FORWARD)
wait(2, SECONDS)
motor_1.stop()
set_timeout#
set_timeout nustato, kiek laiko variklis arba variklių grupė bandys užbaigti judesį. Jei variklis arba variklių grupė negali baigti per tą laiką, ji nustos bandyti ir pereis prie kitos kodo eilutės. Tai neleidžia varikliui arba variklių grupei užstrigti ties judesiu.
Usage:
motor_1.set_timeout(value, units)
Parametrai |
Aprašymas |
|---|---|
|
Laikas, per kurį variklis arba variklių grupė gali bandyti užbaigti judesį. Tai gali būti teigiamas sveikasis skaičius |
|
Pasirinktinai. Laiko vienetas:
|
# Set a 0.5 second timeout for motor actions
motor_1.set_timeout(0.5, SECONDS)

# Try a long move that will time out early
motor_1.spin_for(FORWARD, 2, TURNS)
motor_1.spin_to_position(0, DEGREES)
set_reversed#
set_reversed pakeičia, ar variklio sukimosi kryptis yra atvirkštinė. Šis metodas veikia taip pat, kaip ir nustatant parametrą reverse į True konstruojant Motor.
Pastaba: Šis metodas veiks tik su varikliu, o ne su variklių grupe.
Usage:
motor_1.set_reversed(value)
Parametrai |
Aprašymas |
|---|---|
|
Ar variklio sukimosi kryptis yra atvirkštinė:
|
# Change the reverse direction while spinning
motor_1.spin_for(FORWARD, 45)
motor_1.set_reversed(True)
motor_1.spin_for(FORWARD, 45)
reset_position#
reset_position pakeičia variklio arba variklių grupės dabartinę padėtį į 0.
Usage:
motor_1.reset_position()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
# Spin to 360 degrees, then reset the encoder
motor_1.spin_to_position(360, DEGREES)
motor_1.reset_position()

# Move again to 90 degrees from new zero point
motor_1.spin_to_position(90, DEGREES)
Getteriai#
position#
Variklio arba variklių grupės padėtis nurodo, kiek toli jis apsisuko, matuojant DEGREES arba TURNSVienas apsisukimas lygus 360 laipsnių. position grąžina dabartinę variklio arba variklių grupės padėtį.
Projekto pradžioje variklio arba variklių grupės padėtis nustatyta į 0 laipsnių. Jei variklis arba variklių grupė sukasi vienu apsisukimu į priekį, padėtis bus 360 laipsnių arba 1 apsisukimas. Jei variklis arba variklių grupė sukasi kita kryptimi, padėtis bus neigiama.
Usage:
motor_1.position(units)
Parametrai |
Aprašymas |
|---|---|
|
Pasirinktinai. Įrenginys, kuris grąžina variklio arba variklių grupės padėtį: |
# Spin the motor and display the
# ending position
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
brain.screen.print(motor_1.position())
velocity#
velocity grąžina variklio arba variklių grupės sukasi greitį.
Teigiama reikšmė reiškia, kad variklis arba variklių grupė sukasi pirmyn. Neigiama reikšmė reiškia, kad jie sukasi atgal.
Usage:
motor_1.velocity(units)
Parametrai |
Aprašymas |
|---|---|
|
Pasirinktinai. Grąžintinas greičio vienetas:
|
current#
current grąžina variklio arba variklių grupės sunaudojamos elektros srovės kiekį, matuojamą amperais nuo 0,0 iki 1,2 A. Srovė yra per variklį arba variklių grupę tekančios elektros kiekis.
Didesnė srovės vertė reiškia, kad variklis arba variklių grupė naudoja daugiau elektros srovės. Taip gali nutikti, kai variklis arba variklių grupė kelia sunkų daiktą, stumia į objektą arba bando pajudėti, kai yra užstrigęs.
Tai galima naudoti norint patikrinti, ar variklis arba variklių grupė sunkiai veikia judesio metu. Jei srovė išlieka didelė, variklis gali įkaisti arba ne taip efektyviai naudoti energiją.
Usage:
motor_1.current(units)
Parametrai |
Aprašymas |
|---|---|
|
Pasirinktinai. Grąžintinas dabartinis matavimo vienetas:
|
is_done#
is_done grąžina, ar variklis arba variklių grupė baigė judėti, kaip loginę reikšmę. Tai gali būti naudojama kitų veiksmų, pagrįstų variklio judėjimu, laikui valdyti.
True— Variklis arba variklių grupė baigė judėti.False— Variklis arba variklių grupė vis dar juda.
Šis metodas veikia kartu su šiais „Motion“ metodais, turinčiais parametrą wait : spin_for ir spin_to_position.
Usage:
motor_1.is_done()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
is_spinning#
is_spinning grąžina loginę reikšmę, ar sukasi variklis, ar variklių grupė. Tai gali būti naudojama kitų veiksmų, pagrįstų variklio judėjimu, laikui valdyti.
True— Variklis arba variklių grupė sukasi.False— Variklis arba variklių grupė nesisuka.
Šis metodas veikia kartu su šiais „Motion“ metodais, turinčiais parametrą wait : spin_for ir spin_to_position.
Usage:
motor_1.is_spinning()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
direction#
direction grąžina dabartinę variklio arba variklių grupės sukimosi kryptį.
FORWARDREVERSE
Usage:
motor_1.direction()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
power#
power grąžina, kiek energijos vatais sunaudoja variklis arba variklių grupė. Galia rodo, kaip greitai variklis arba variklių grupė eikvoja energiją.
Didesnė galios vertė reiškia, kad variklis arba variklių grupė energiją naudoja greičiau. Taip gali nutikti, kai variklis arba variklių grupė kelia sunkų daiktą, stumia į objektą arba bando pajudėti, kai yra užstrigęs.
Tai galima naudoti judesiams palyginti arba patikrinti, ar variklis ar variklių grupė veikia netinkamai. Jei galia išlieka didelė, variklis gali įkaisti arba energiją naudoti ne taip efektyviai.
Usage:
motor_1.power()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
torque#
Sukimo momentas rodo, kaip stipriai variklis arba variklių grupė sukasi, stumia arba traukia, kol sukasi.
torque grąžina, kiek sukimo momento naudoja variklis arba variklių grupė.
Didesnė sukimo momento vertė reiškia, kad variklis arba variklių grupė stumia arba traukia stipriau. Taip gali nutikti, kai variklis arba variklių grupė kelia sunkų daiktą, stumia į objektą arba bando pajudėti, kai yra užstrigęs.
Tai galima naudoti norint patikrinti, ar motorikai ar motorinei grupei sunku, arba palyginti, kiek stūmimo reikia skirtingiems judesiams.
Norėdami nustatyti variklio arba variklių grupės sukimo momentą, naudokite set_max_torque.
Usage:
motor_1.torque(units)
Parametrai |
Aprašymas |
|---|---|
|
Grąžintinas sukimo momento vienetas:
|
efficiency#
efficiency grąžina variklio arba variklių grupės energijos vartojimo efektyvumą procentais nuo 0 % iki 100 %.
Efektyvumas rodo, kiek variklio arba variklių grupės galios sunaudojama judėjimui. Didesnė efektyvumo vertė reiškia, kad judėjimui sunaudojama daugiau variklio arba variklių grupės galios. Mažesnė efektyvumo vertė gali būti, kai variklis arba variklių grupė dirba daug, bet juda mažai, pavyzdžiui, kai užstringa arba spaudžia objektą.
Tai galima naudoti judesiams palyginti arba patikrinti, ar variklis arba variklių grupė nešvaisto energijos, užuot ją naudoję judėjimui.
Usage:
motor_1.efficiency()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
temperature#
temperature grąžina variklio arba variklių grupės temperatūrą.
Variklio temperatūra rodo, kiek įkaitęs yra variklis arba variklių grupė. Aukštesnė temperatūra reiškia, kad variklis arba variklių grupė darbo metu įkaista. Kad variklis veiktų visu našumu, jo temperatūra turi būti žemesnė nei 55 laipsniai Celsijaus.
Jei variklis arba variklių grupė per daug įkaista, jie sumažina maksimalią srovę, kad apsisaugotų. Esant 70 laipsnių Celsijaus temperatūrai, variklis nustos veikti, kol atvės.
Tai galima naudoti norint patikrinti, ar variklis arba variklių grupė neperkaista pasikartojančių judesių, ilgų važiavimų metu arba kai spaudžia objektą.
Usage:
motor_1.temperature(units)
Parametrai |
Aprašymas |
|---|---|
|
Pasirinktinai. Grąžintinas temperatūros vienetas:
|
count#
count grąžina variklių grupės variklių skaičių.
Pastaba: Šis metodas veiks tik su variklių grupe, o ne su varikliu.
Usage:
motor_group_1.count()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
get_timeout#
get_timeout grąžina dabartinį variklio arba variklių grupės skirtąjį laiką milisekundėmis.
Pastaba: Šis metodas veiks tik su varikliu, o ne su variklių grupe.
Usage:
motor_1.get_timeout()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
Konstruktoriai#
Konstruktoriai naudojami rankiniu būdu sukurti Motor ir MotorGroup objektus už „Devices“ lango ribų.
Motor#
Motor sukuria variklį.
Usage:
motor_1 = Motor(smartport, gears, reverse)
Parametras |
Aprašymas |
|---|---|
|
Išmanusis prievadas, prie kurio prijungtas variklis, užrašomas kaip |
|
Pasirinktinai. Variklio pavaros santykis:
|
|
Pasirinktinai. Nustato, ar variklio sukimosi kryptis yra atvirkštinė:
|
# Create a reversed motor
motor_1 = Motor(Ports.PORT1, 1.0, True)
Motor Group#
MotorGroup sukuria variklių grupę.
Usage:
motor_group_1 = MotorGroup(motors)
Parametras |
Aprašymas |
|---|---|
|
Anksčiau sukurtų |
# Create two motors
motor_group_1_motor_a = Motor(Ports.PORT1, False)
motor_group_1_motor_b = Motor(Ports.PORT6, True)

# Create a motor group with those motors
motor_group_1 = MotorGroup(motor_group_1_motor_a, motor_group_1_motor_b)