
Interruptor de parachoques#
Introducción#
El interruptor de parachoques es un interruptor mecánico que completa un circuito cuando se presiona, lo que permite que el robot detecte prensas y liberaciones.
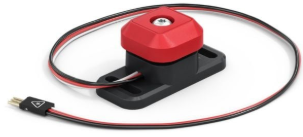
Esta página utiliza bumper_switch como ejemplo de nombre de Bumper Switch. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de los métodos disponibles:
pressing– Devuelve si se está presionando el interruptor del parachoques.pressed: registra una función que se llamará cada vez que se presione el interruptor del parachoques.released– Registra una función que se llamará cada vez que se suelte el interruptor del parachoques.
Constructor: inicializa y configura manualmente un interruptor de parachoques.
Bumper– Crear un interruptor de parachoques.
presionando#
Al presionar pressing devuelve un Boolean que indica si el interruptor de parachoques está presionado. Esto se puede usar para comprobar si el robot choca con otros objetos.
True: se está presionando el interruptor del parachoques.False– No se está presionando el interruptor del parachoques.
Usage:
bumper_switch.pressing()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display a message after bumper_switch is pressed
while not bumper_switch.pressing():
  pass

brain.screen.print("Bumper Switch pressed!")
presionado#
pressed registra una función que se llamará cada vez que se pulse el interruptor del parachoques.
Usage:
bumper_switch.pressed(callback, arg)
Parámetros |
Descripción |
|---|---|
|
Una función previamente definida que se ejecuta cuando se presiona el interruptor del parachoques. |
|
Opcional. Una |
def my_function():
  brain.screen.print("Pressed")

# Call my_function whenever bumper_switch is pressed
bumper_switch.pressed(my_function)
liberado#
released registra una función que se llamará cada vez que se libere el interruptor de parachoques.
Usage:
bumper_switch.released(callback, arg)
Parámetros |
Descripción |
|---|---|
|
Una función previamente definida que se ejecuta cuando se libera el interruptor de parachoques. |
|
Opcional. Una |
def my_function():
  brain.screen.print("Released")

# Call my_function whenever bumper_switch is released
bumper_switch.released(my_function)
Constructor#
Los constructores se utilizan para crear manualmente objetos Bumper, que son necesarios para configurar un Bumper Switch fuera de VEXcode.
Bumper#
Bumper crea un interruptor de parachoques.
Usage:
Bumper(port)
Parámetro |
Descripción |
|---|---|
|
El puerto de 3 cables al que está conectado el interruptor de parachoques:
|
# Create a Bumper Switch in Port A
bumper_switch = Bumper(brain.three_wire_port.a)