
Acelerómetro#
Introducción#
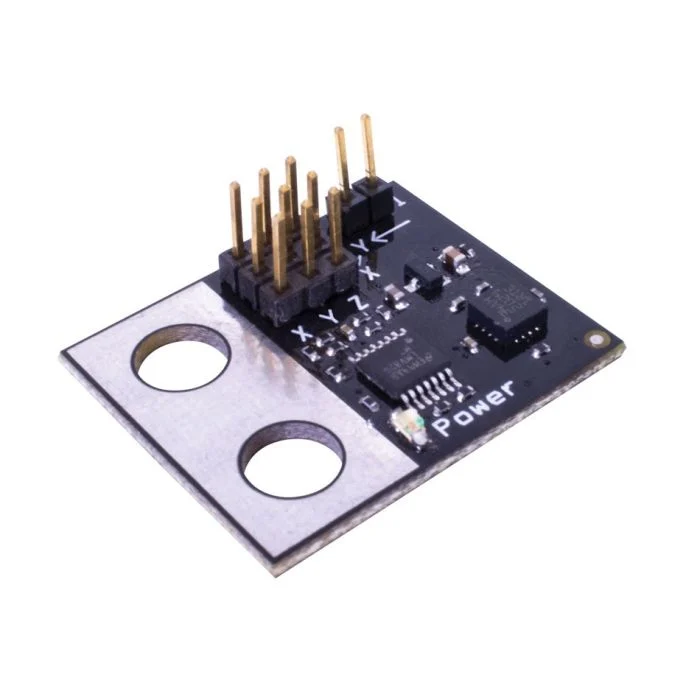
El Acelerómetro mide la aceleración del robot a lo largo de uno o más ejes. El sensor emite una tensión analógica que cambia en función de la aceleración en las fuerzas G (G).
Un puente en el acelerómetro determina su rango de sensibilidad:
2G – Mide la aceleración de -2G a +2G
6G – Mide la aceleración de -6G a +6G
Esta página utiliza accel_a como ejemplo del nombre del acelerómetro. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de los métodos disponibles:
acceleration– Devuelve la aceleración detectada por el acelerómetro en Gs.changed– Registra una función que se llamará cada vez que cambie el valor del Acelerómetro.
Constructor: inicializa y configura manualmente un acelerómetro.
Accelerometer– Crear un acelerómetro.
aceleración#
acceleration devuelve la aceleración medida en Gs como un decimal float.
Usage:
accel_a.acceleration()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
cambió#
changed registra una función que se llamará cada vez que cambie el valor del acelerómetro.
Usage:
accel_a.changed(callback, arg)
Parámetros |
Descripción |
|---|---|
|
Una función previamente definida que se ejecuta cuando cambia el valor del acelerómetro. |
|
Opcional. Una |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Constructor#
Los constructores se utilizan para crear manualmente Accelerometer , que son necesarios para configurar un acelerómetro fuera de VEXcode.
Accelerometer#
Accelerometer crea un acelerómetro.
Usage:
Accelerometer(port, sensitivity)
Parámetro |
Descripción |
|---|---|
|
El puerto de 3 cables al que está conectado el acelerómetro
|
|
Opcional. Si habilitar el modo de alta sensibilidad en el acelerómetro: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)