
Line Tracker#
Introducción#
El Line Tracker es un sensor analógico que utiliza un LED infrarrojo y un sensor de luz para detectar la reflectividad de la superficie frente a él. Está diseñado para montarse debajo del chasis de un robot para que el robot pueda seguir una ruta marcada previamente.
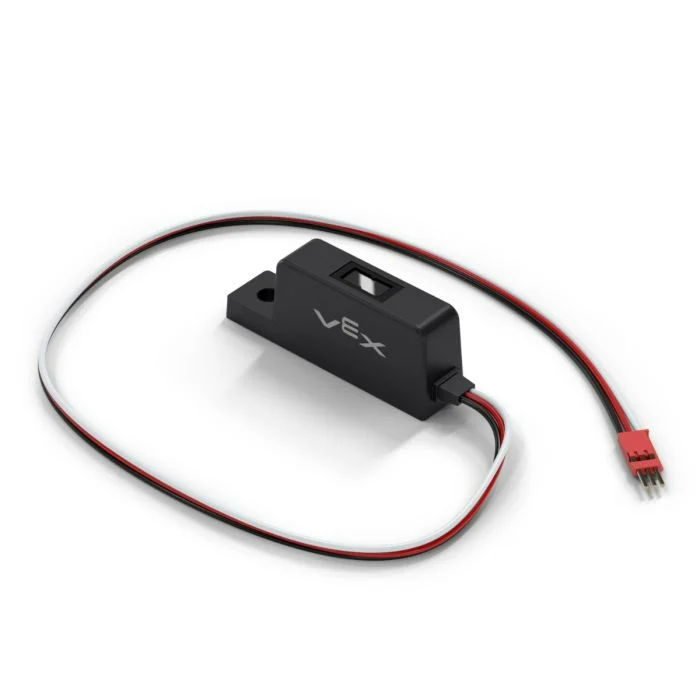
Esta página utiliza line_tracker como nombre de Line Tracker de ejemplo. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de los métodos disponibles:
reflectivity– Devuelve unintegerque representa la cantidad de luz reflejada desde la superficie como un porcentaje.
Constructor: inicializa manualmente un rastreador de línea.
Line– Crear un rastreador de líneas.
reflectividad#
reflectivity devuelve un integer que representa la cantidad de luz reflejada desde la superficie como un porcentaje. Esto se puede utilizar para ayudar a un robot a seguir una ruta marcada previamente.
Nota:
0% de reflectividad significa que el objeto es muy oscuro.
100% de reflectividad significa que el objeto es muy brillante.
Usage:
line_tracker.reflectivity(units)
Parámetro |
Descripción |
|---|---|
|
Opcional. La unidad para devolver la reflectividad con: |
Constructor#
Los constructores se utilizan para crear manualmente objetos de , que son necesarios para configurar un Line Tracker fuera de VEXcode.
Line#
Line crea un Line Tracker.
Usage:
Line(port)
Parámetro |
Descripción |
|---|---|
|
El puerto de 3 hilos al que está conectado el Line Tracker:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)