
관성 및 자이로 센서#
소개#
VEX IQ(2세대) 브레인에는 관성 센서가 내장되어 있습니다. 이 센서는 브레인의 움직임과 회전을 측정합니다.
내장된 관성 센서는 이를 위해 두 부분으로 구성됩니다. 자이로스코프는 방향, 회전, 자이로 회전율 및 자세와 같은 회전을 측정합니다. 가속도계는 가속 또는 감속과 같은 운동 변화를 측정합니다.
내장된 관성 센서는 모든 프로젝트 시작 시 자동으로 구성되어 바로 사용할 수 있습니다. 외부 자이로 센서도 사용할 수 있지만, 사용 전에 구성해야 합니다. 외부 VEX IQ 자이로 센서는 회전만 측정합니다.
아래는 모든 블록 목록입니다.
자이로 센싱 — 방향 및 회전 값을 활용합니다.
자이로 보정 — 구성된 외부 자이로 센서를 보정합니다.
BrainInertial 보정 — Brain의 내장 관성 센서를 보정합니다.
관성/자이로 방향 설정 — 센서의 현재 방향을 새로운 방향 값으로 설정합니다.
관성/자이로 회전 설정 — 센서의 현재 회전을 새로운 회전 값으로 설정합니다.
관성/자이로 방향의 각도 — 센서가 향하는 방향을 0~359.99도 범위에서 보고합니다.
관성/자이로 회전 각도 — 센서가 얼마나 회전했는지 보고합니다.
자이로 속도 — 외부 자이로 센서의 현재 회전 속도를 보고합니다.
관성 감지 — 내장된 브레인 관성 센서를 사용하세요.
자이로 센싱#
자이로스코프 보정#
자이로 보정 스택 블록은 구성된 외부 자이로 센서를 보정합니다.
보정은 자이로 센서가 회전을 정확하게 측정하는 데 도움이 됩니다. 보정하는 동안 센서를 움직이지 않도록 하십시오. 보정 중에 센서가 움직이면 방향 및 회전 값이 회전을 정확하게 측정하지 못할 수 있습니다.
프로젝트는 스택의 다음 블록이 실행되기 전에 보정이 완료될 때까지 기다립니다.
참고: 이 블록은 자이로 센서가 구성된 경우에만 사용할 수 있습니다.
[Gyro1 v]를 [2 v]초 동안 보정
매개변수 |
설명 |
|---|---|
자이로 |
외부 자이로 센서를 사용하여 보정합니다. |
지속 |
센서 보정 시간(초):
|
예
시작 시
[Calibrate a Gyro Sensor and display its angle of heading.]
[Gyro1 v]를 [2 v]초 동안 보정
화면에 ([Gyro1 v] 방향각(도)) 출력 ◀ 및 커서를 다음 행으로 이동
BrainInertial을 보정합니다#
BrainInertial 보정 스택 블록은 Brain에 내장된 관성 센서를 보정합니다.
보정은 관성 센서가 회전을 정확하게 측정하는 데 도움이 됩니다. 보정 중에는 브레인을 움직이지 않도록 하십시오. 보정 중에 브레인이 움직이면 방향, 회전, 자이로 회전율 및 자세 값이 정확하게 측정되지 않을 수 있습니다.
프로젝트는 스택의 다음 블록이 실행되기 전에 보정이 완료될 때까지 기다립니다.
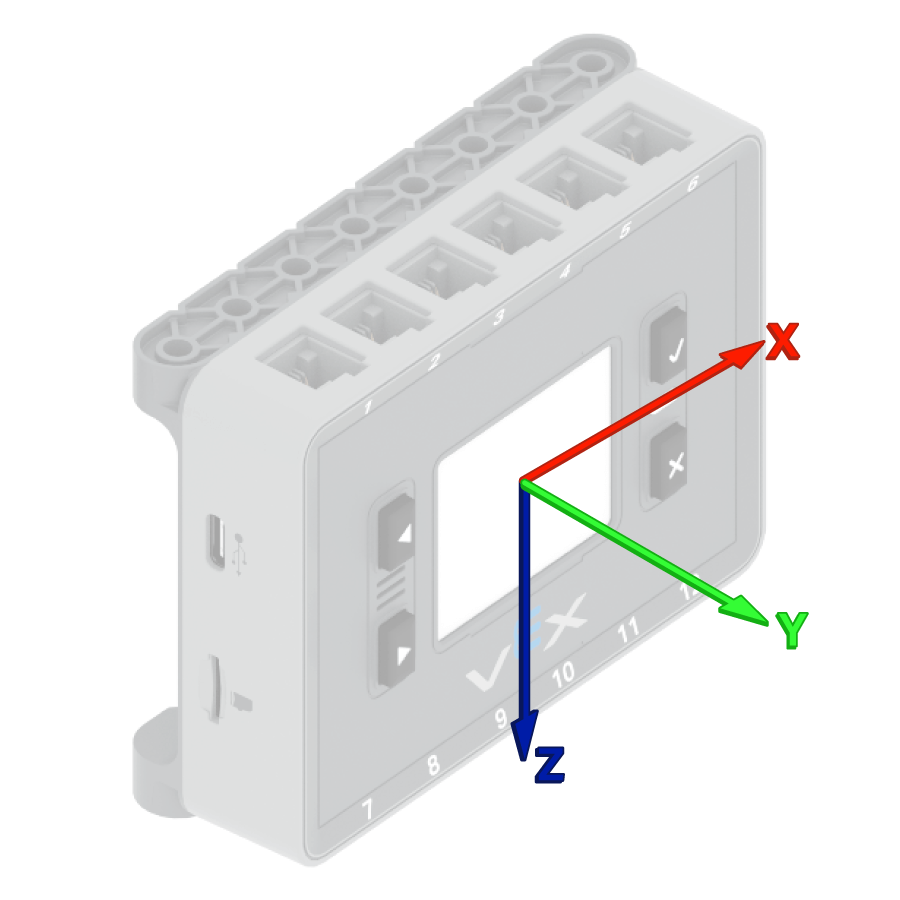
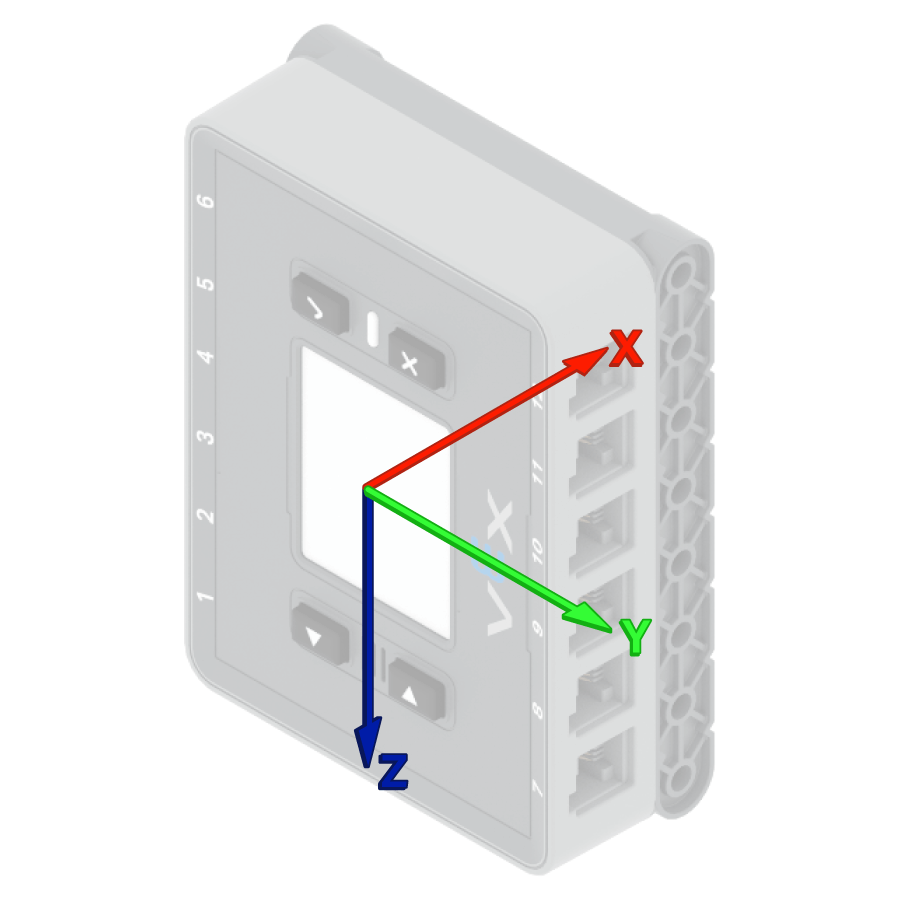
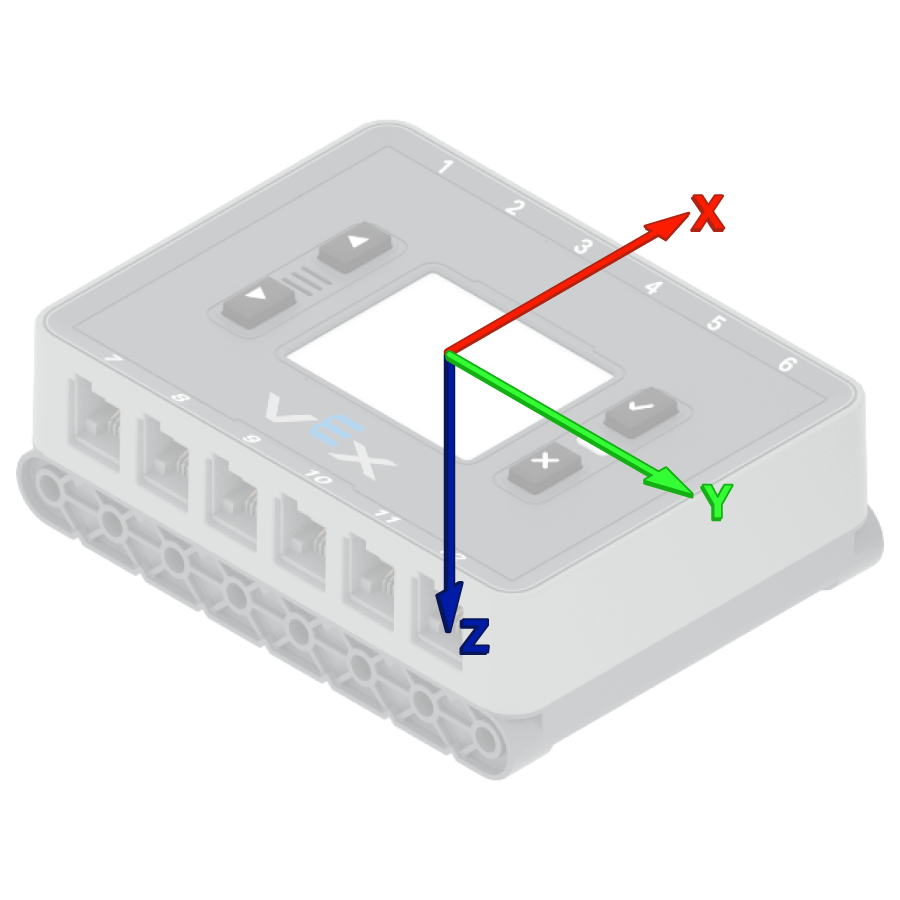
VEX Brain은 모든 프로젝트 시작 시 자동으로 자체 보정을 시도합니다. 그러나 프로젝트 시작 중에 로봇을 운반하거나 이동하는 경우 센서가 제대로 보정되지 않거나 잘못된 보정 결과를 생성할 수 있습니다.
BrainInertial 보정
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Calibrate the Brain's sensor and display its angle of heading.]
BrainInertial 보정
화면에 ([BrainInertial v] 방향각(도)) 출력 ◀ 및 커서를 다음 행으로 이동
관성/자이로 방향 설정#
헤딩은 센서가 향하는 방향을 나타내며, 0도에서 359.99도까지의 각도로 측정됩니다. 관성/자이로 헤딩 설정 스택 블록은 센서의 현재 헤딩 값을 새로운 헤딩 값으로 변경합니다.
예를 들어 센서가 오른쪽을 향하도록 회전한 경우, 방향을 0도로 설정하면 오른쪽을 향한 위치가 새로운 0도가 됩니다. 그러면 센서는 이 새로운 방향을 기준으로 다른 방향을 추적할 수 있습니다.
[Gyro1 v] 방향각을 (0)도로 설정
매개변수 |
설명 |
|---|---|
자이로 |
사용할 관성 센서 또는 자이로 센서. |
표제 |
센서에 설정할 방향 값(도)입니다. 이 값은 0에서 359.99 사이일 수 있습니다. |
예
시작 시
[Turn to the new 0 degrees heading.]
[Gyro1 v] 방향각을 (90)도로 설정
(0)도 방향각으로 회전 ▶
관성/자이로 회전 설정#
회전은 센서가 회전한 정도를 각도로 측정한 값입니다. 방향과 달리 회전은 359.99도를 초과하거나 0도 미만으로 감소할 수 있습니다. 프로젝트 시작 시 회전 값은 0도로 설정됩니다. 관성/자이로 회전 설정 스택 블록은 센서의 현재 회전 값을 새로운 값으로 변경합니다.
예를 들어 센서가 오른쪽으로 두 바퀴를 완전히 돌았다면 회전 값은 720도가 됩니다. 회전 값을 0도로 설정하면 회전 값이 720도에서 0도로 초기화됩니다. 그러면 센서는 이 새로운 값을 기준으로 회전을 추적할 수 있습니다.
[Gyro1 v] 회전각을 (0)도로 설정
매개변수 |
설명 |
|---|---|
자이로 |
사용할 관성 센서 또는 자이로 센서. |
회전 |
센서에 설정할 회전 값(도 단위)입니다. 정수 또는 소수일 수 있습니다. |
예
시작 시
[Turn to the new 0 rotation.]
[Gyro1 v] 회전각을 (-100)도로 설정
(0)도 회전각으로 회전 ▶
관성/자이로 방향 각도#
헤딩은 센서가 향하는 방향을 나타내며, 0도에서 359.99도까지의 각도로 측정됩니다. 관성/자이로 헤딩 각도 리포터 블록은 센서의 현재 헤딩을 보고합니다.
초기 방향은 0도입니다. 센서가 359.99도를 넘어서 회전하면 방향은 다시 0도로 돌아갑니다.
([Gyro1 v] 방향각(도))
매개변수 |
설명 |
|---|---|
자이로 |
방향을 알려주는 관성 센서 또는 자이로 센서. |
예
시작 시
[Display the Gyro Sensor's heading before and after rotating.]
화면에 ([Gyro1 v] 방향각(도)) 출력 ◀ 및 커서를 다음 행으로 이동
[오른쪽 v] 방향으로 (390)도 회전 ▶
화면에 ([Gyro1 v] 방향각(도)) 출력 ◀ 및 커서를 다음 행으로 이동
관성/자이로 회전 각도#
회전은 센서가 회전한 정도를 각도로 측정한 값입니다. 방향과 달리 회전은 359.99도를 초과하거나 0도 미만으로 감소할 수 있습니다. 프로젝트 시작 시 회전 값은 0도로 설정됩니다. 관성/자이로 회전 각도 리포터 블록은 센서의 현재 회전 값을 보고합니다.
오른쪽으로 회전하면 회전 각도가 증가하고, 왼쪽으로 회전하면 회전 각도가 감소합니다. 예를 들어, 오른쪽으로 두 바퀴를 완전히 돌면 720도 회전한 것으로 표시됩니다. 0도에서 왼쪽으로 한 바퀴를 완전히 돌면 -360도 회전한 것으로 표시됩니다.
([Gyro1 v] 회전각(도))
매개변수 |
설명 |
|---|---|
자이로 |
회전 값을 보고하는 데 사용되는 관성 센서 또는 자이로 센서. |
예
시작 시
[Display the Gyro Sensor's angle of rotation before and after rotating.]
화면에 ([Gyro1 v] 회전각(도)) 출력 ◀ 및 커서를 다음 행으로 이동
[오른쪽 v] 방향으로 (390)도 회전 ▶
화면에 ([Gyro1 v] 회전각(도)) 출력 ◀ 및 커서를 다음 행으로 이동
자이로 속도#
자이로 회전율 리포터 블록은 외부 자이로 센서의 현재 회전 속도를 초당 각도\(dps\) 단위로 보고합니다. 이 값은 자이로 센서가 회전하는 방향에 따라 양수 또는 음수가 될 수 있습니다.
([Gyro1 v] 속도\(dps\))
매개변수 |
설명 |
|---|---|
자이로 |
외부 자이로 센서에서 회전 속도를 보고합니다. |
예
시작 시
[Display the Gyro Sensor's current rotation speed.]
[오른쪽 v] 방향으로 회전
(1)초 기다리기
화면에 ([Gyro1 v] 속도\(dps\)) 출력 ◀ 및 커서를 다음 행으로 이동
관성 감지#
가속#
가속도는 뇌의 속도가 얼마나 빨라지거나 느려지는지를 나타냅니다. 가속도 리포터 블록은 선택된 축을 따라 뇌의 가속도를 -4.00G에서 4.00G까지 보고합니다.
G는 가속도를 측정하는 단위입니다. 1G는 가만히 앉아 있을 때 중력으로부터 느끼는 가속도와 거의 같습니다.
해당 값은 선택한 축의 가속도 방향에 따라 양수 또는 음수가 될 수 있습니다. 축 옵션은 x, y, z입니다.
(BrainInertial [x v] 축 가속도\(g\))
매개변수 |
설명 |
|---|---|
중심선 |
가속도를 측정할 축:
|
예
시작 시
[Display the acceleration along the x-axis while the drivetrain is moving.]
화면에서 출력 정밀도를 [0.01 v]으로 설정
주행 속도를 (100) %로 설정
화면에 [Resting: ] 출력 ◀ 및 커서를 다음 행으로 이동
화면에 (BrainInertial [x v] 축 가속도\(g\)) 출력 ◀ 및 커서를 다음 행으로 이동
(1)초 기다리기
[앞으로 v] 방향으로 (500) [mm v] 주행 ◀ 및 기다리지 않음
(0.1)초 기다리기
화면에 [Startup: ] 출력 ◀ 및 커서를 다음 행으로 이동
화면에 (BrainInertial [x v] 축 가속도\(g\)) 출력 ◀ 및 커서를 다음 행으로 이동
자이로 속도#
자이로 회전율은 뇌가 회전하는 속도를 나타냅니다. 자이로 회전율 리포터 블록은 선택된 축을 따라 뇌의 현재 회전 속도를 초당 도\(dps\) 단위로 소수점 숫자로 보고합니다.
그 값은 뇌가 해당 축을 중심으로 회전하는 방향에 따라 양수 또는 음수가 될 수 있습니다.
(BrainInertial [x v] 축 자이로 속도\(dps\))
매개변수 |
설명 |
|---|---|
중심선 |
자이로 회전율을 보고할 축:
|
예
시작 시
[Display the gyro rate around the z-axis while the drivetrain is turning.]
[오른쪽 v] 방향으로 회전
(1)초 기다리기
화면에 (BrainInertial [z v] 축 자이로 속도\(dps\)) 출력 ◀ 및 커서를 다음 행으로 이동
정위#
방향은 선택된 회전축에 대한 브레인의 현재 각도입니다. 방향 리포터 블록은 브레인의 롤, 피치 또는 요 값을 -180.00도에서 180.00도까지 보고합니다.
롤, 피치, 요는 뇌가 기울어지거나 회전할 수 있는 다양한 방식을 설명합니다.
(BrainInertial [롤 v] 방향(도))
매개변수 |
설명 |
|---|---|
중심선 |
보고할 방향 축:
|
예
시작 시
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
무한 반복
화면 지우기
화면에 (BrainInertial [롤 v] 방향(도)) 출력 ◀ 및 커서를 다음 행으로 이동
화면에 (BrainInertial [피치 v] 방향(도)) 출력 ◀ 및 커서를 다음 행으로 이동
화면에 (BrainInertial [요 v] 방향(도)) 출력 ◀ 및 커서를 다음 행으로 이동
화면에서 커서를 (1)행 (1)열로 이동
(0.05)초 기다리기
끝