
Sensor inercial e giroscópico#
Introdução#
O cérebro VEX IQ (2ª geração) possui um sensor inercial integrado. Este sensor mede como o cérebro se move e gira.
O sensor inercial integrado utiliza duas partes para desempenhar esta função. O giroscópio mede a rotação, como a direção, a rotação, a velocidade giroscópica e a orientação. O acelerómetro mede as alterações de movimento, como a aceleração ou a desaceleração.
O sensor inercial integrado é configurado automaticamente e está pronto a utilizar no início de cada projeto. Um sensor giroscópio externo também pode ser utilizado, mas precisa de ser configurado antes da utilização. O sensor giroscópio externo VEX IQ mede apenas a rotação.
Segue abaixo a lista de todos os blocos:
Sensor giroscópico — Trabalha com valores de direção e rotação.
calibrar giroscópio — Calibra um sensor giroscópio externo configurado.
calibrar BrainInertial — Calibra o sensor inercial integrado do cérebro.
definir direção inercial/giroscópica — Define a direção atual do sensor para um novo valor de direção.
definir rotação inercial/giroscópio — Define a rotação atual do sensor para um novo valor de rotação.
ângulo de direção inercial/giroscópica — Reporta a direção para a qual o sensor está a apontar, de 0 a 359,99 graus.
ângulo de rotação inercial/giroscópica — Reporta o quanto o sensor rodou.
taxa do giroscópio — Reporta a velocidade de rotação atual do sensor giroscópio externo.
Sensoriamento inercial — Utilize o sensor inercial cerebral integrado.
aceleração — Reporta a rapidez com que o cérebro está a acelerar ou a abrandar no eixo selecionado.
taxa de rotação — Reporta a velocidade com que o Brain está a rodar no eixo selecionado.
orientação — Reporta o ângulo de rotação, inclinação ou guinada do cérebro.
Sensor giroscópico#
calibrar giroscópio#
O bloco de pilha calibrar giroscópio calibra um sensor giroscópio externo configurado.
A calibração ajuda o sensor giroscópico a medir as curvas corretamente. Mantenha o sensor imóvel durante a calibração. Se o sensor se mover durante a calibração, os valores de direção e rotação poderão não ser medidos corretamente.
O projeto aguardará a conclusão da calibração antes de executar o próximo bloco na pilha.
Nota: Este bloco só está disponível se existir um Sensor Giroscópio configurado.
calibrar [Gyro1 v] por [2 v] segundos
Parâmetros |
Descrição |
|---|---|
giroscópio |
O sensor giroscópio externo necessita de ser calibrado. |
duração |
Tempo de calibração do sensor em segundos:
|
Exemplo
quando iniciar
[Calibrate a Gyro Sensor and display its angle of heading.]
calibrar [Gyro1 v] por [2 v] segundos
imprimir (direção de [Gyro1 v] em graus) na tela ◀ e mover cursor para a próxima linha
calibrar BrainInertial#
O bloco de pilha calibrar BrainInertial calibra o sensor inercial integrado do cérebro.
A calibração ajuda o sensor inercial a medir as curvas corretamente. Mantenha o módulo de controlo imóvel durante a calibração. Se o módulo se mover durante a calibração, os valores de direção, rotação, velocidade giroscópica e orientação podem não ser medidos corretamente.
O projeto aguardará a conclusão da calibração antes de executar o próximo bloco na pilha.
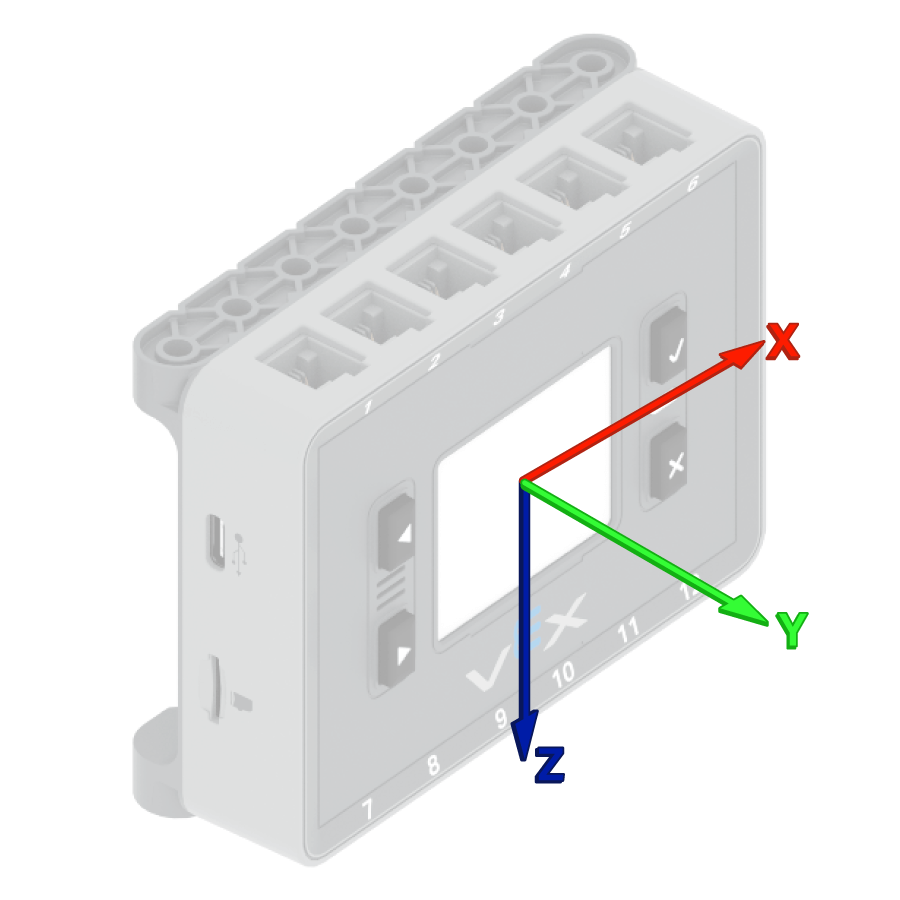
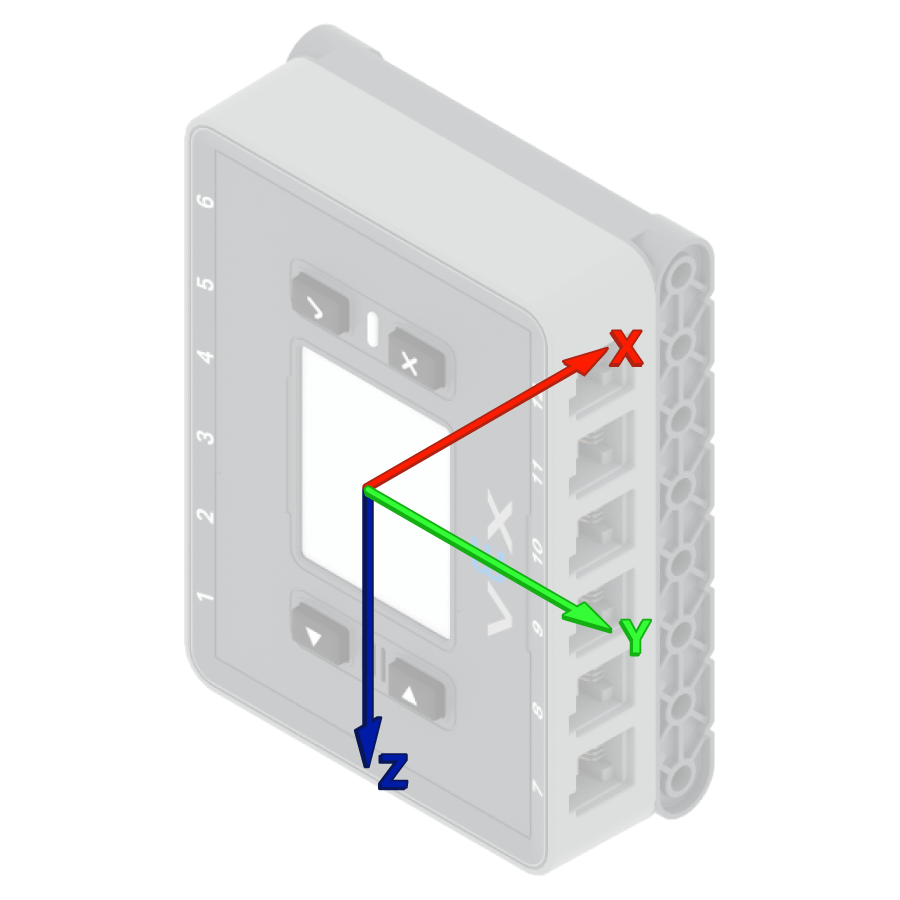
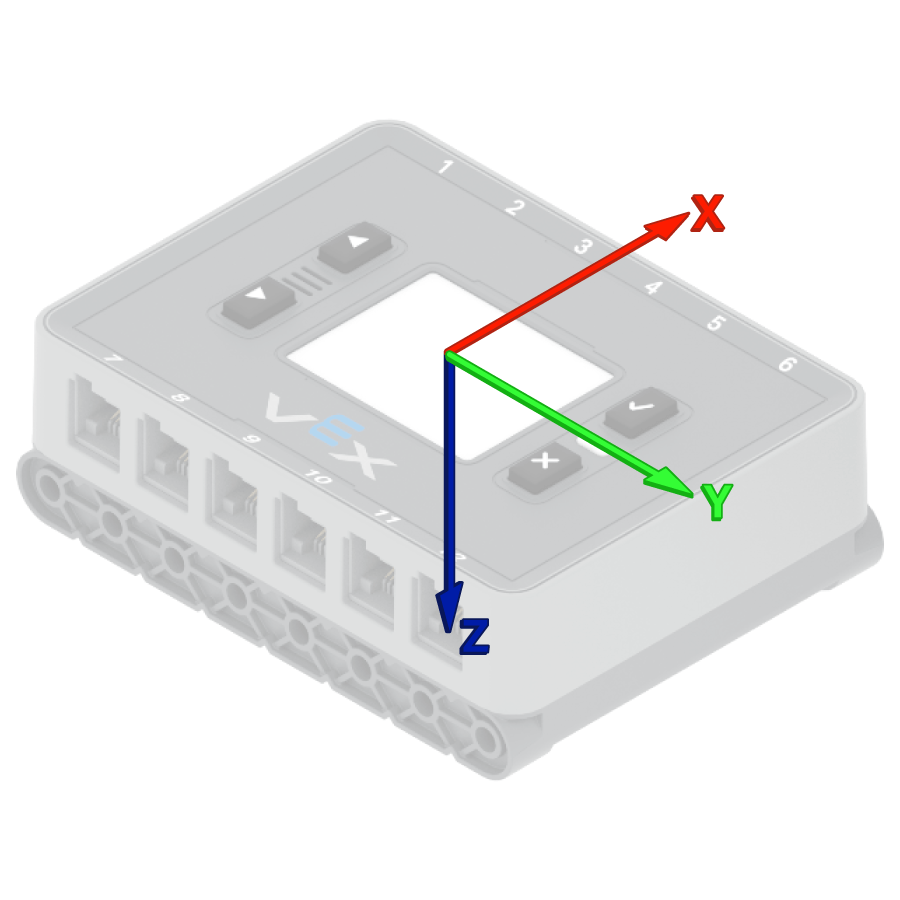
Os VEX Brains tentam calibrar-se automaticamente no início de cada projeto. No entanto, se o robô estiver a ser transportado ou movimentado durante o início do projeto, o sensor poderá não calibrar corretamente ou apresentar uma calibração incorreta.
calibrar BrainInertial
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
quando iniciar
[Calibrate the Brain's sensor and display its angle of heading.]
calibrar BrainInertial
imprimir (direção de [BrainInertial v] em graus) na tela ◀ e mover cursor para a próxima linha
Defina o rumo inercial/giroscópico.#
A direção é a direção para a qual o sensor está a apontar, medida em graus de 0 a 359,99. O bloco de pilha definir direção inercial/giroscópio altera a direção atual do sensor para um novo valor de direção.
Por exemplo, se o sensor rodou para a direita, definir a direção para 0 graus faz com que esta posição virada para a direita se torne os novos 0 graus. Assim, o sensor pode seguir outras direções com base nessa nova direção.
definir direção de [Gyro1 v] para (0) graus
Parâmetros |
Descrição |
|---|---|
giroscópio |
O sensor inercial ou giroscópio a utilizar. |
cabeçalho |
O valor da direção, em graus, a configurar para o sensor. Este valor pode variar de 0 a 359,99. |
Exemplo
quando iniciar
[Turn to the new 0 degrees heading.]
definir direção de [Gyro1 v] para (90) graus
virar para a direção (0) graus ▶
Configurar rotação inercial/giroscópica#
A rotação indica o quanto o sensor rodou, medida em graus. Ao contrário da direção, a rotação pode ultrapassar os 359,99 graus ou diminuir para menos de 0 graus. No início de um projeto, o valor de rotação é definido como 0 graus. O bloco de pilha Definir rotação inercial/giroscópio altera a rotação atual do sensor para um novo valor.
Por exemplo, se o sensor tiver dado duas voltas completas para a direita, o seu valor de rotação será de 720 graus. Definir a rotação para 0 graus irá repor este valor de 720 para 0 graus. Assim, o sensor poderá rastrear rotações com base neste novo valor.
definir rotação de [Gyro1 v] para (0) graus
Parâmetros |
Descrição |
|---|---|
giroscópio |
O sensor inercial ou giroscópio a utilizar. |
rotação |
O valor de rotação, em graus, a definir para o sensor. Pode ser um número inteiro ou decimal. |
Exemplo
quando iniciar
[Turn to the new 0 rotation.]
definir rotação de [Gyro1 v] para (-100) graus
virar para a rotação (0) graus ▶
ângulo de direção inercial/girográfica#
A direção indica para onde o sensor está a apontar, medida em graus de 0 a 359,99. O bloco de relatório ângulo de direção inercial/giroscópica informa a direção atual do sensor.
A direção inicial é de 0 graus. Se o sensor rodar para além dos 359,99 graus, a direção volta a 0 graus.
(direção de [Gyro1 v] em graus)
Parâmetros |
Descrição |
|---|---|
giroscópio |
O sensor inercial ou giroscópio é utilizado para indicar a direção. |
Exemplo
quando iniciar
[Display the Gyro Sensor's heading before and after rotating.]
imprimir (direção de [Gyro1 v] em graus) na tela ◀ e mover cursor para a próxima linha
virar [direita v] por (390) graus ▶
imprimir (direção de [Gyro1 v] em graus) na tela ◀ e mover cursor para a próxima linha
ângulo de rotação inercial/giroscópica#
A rotação indica o quanto o sensor rodou, medida em graus. Ao contrário da direção, a rotação pode ultrapassar os 359,99 graus ou diminuir para menos de 0 graus. No início de um projeto, o valor de rotação é definido como 0 graus. O bloco de relatório ângulo de rotação inercial/giroscópio informa a rotação atual do sensor.
Virar para a direita aumenta a rotação, e virar para a esquerda diminui a rotação. Por exemplo, duas voltas completas para a direita resultarão numa rotação de 720 graus. Uma volta completa para a esquerda a partir dos 0 graus resultará numa rotação de -360 graus.
(rotação de [Gyro1 v] em graus)
Parâmetros |
Descrição |
|---|---|
giroscópio |
O sensor inercial ou giroscópio que reporta a rotação. |
Exemplo
quando iniciar
[Display the Gyro Sensor's angle of rotation before and after rotating.]
imprimir (rotação de [Gyro1 v] em graus) na tela ◀ e mover cursor para a próxima linha
virar [direita v] por (390) graus ▶
imprimir (rotação de [Gyro1 v] em graus) na tela ◀ e mover cursor para a próxima linha
taxa de giroscópio#
O bloco de relatório taxa de giroscópio indica a velocidade de rotação atual do sensor giroscópio externo em graus por segundo \(dps\). O valor pode ser positivo ou negativo, dependendo do sentido de rotação do sensor giroscópio.
(taxa de [Gyro1 v] em dps)
Parâmetros |
Descrição |
|---|---|
giroscópio |
O sensor giroscópio externo é utilizado para reportar a velocidade de rotação. |
Exemplo
quando iniciar
[Display the Gyro Sensor's current rotation speed.]
virar [direita v]
aguardar (1) segundos
imprimir (taxa de [Gyro1 v] em dps) na tela ◀ e mover cursor para a próxima linha
Sensoriamento inercial#
aceleração#
A aceleração indica a rapidez com que o cérebro acelera ou abranda. O bloco de relatório de aceleração regista a aceleração do cérebro ao longo do eixo selecionado, de -4,00 G a 4,00 G.
A G é uma unidade utilizada para medir a aceleração. 1 G é aproximadamente a aceleração que sente devido à gravidade quando está parado.
O valor pode ser positivo ou negativo, dependendo do sentido da aceleração no eixo selecionado. As opções de eixo são x, y e z.
(BrainInertial aceleração do eixo [x v] em g)
Parâmetros |
Descrição |
|---|---|
eixo |
Eixos para medir a aceleração:
|
Exemplo
quando iniciar
[Display the acceleration along the x-axis while the drivetrain is moving.]
definir precisão de impressão para [0.01 v] na tela
definir velocidade de condução para (100) %
imprimir [Resting: ] na tela ◀ e mover cursor para a próxima linha
imprimir (BrainInertial aceleração do eixo [x v] em g) na tela ◀ e mover cursor para a próxima linha
aguardar (1) segundos
conduzir [frente v] por (500) [mm v] ◀ e não aguardar
aguardar (0.1) segundos
imprimir [Startup: ] na tela ◀ e mover cursor para a próxima linha
imprimir (BrainInertial aceleração do eixo [x v] em g) na tela ◀ e mover cursor para a próxima linha
taxa giroscópica#
A taxa de giroscópio indica a velocidade de rotação do cérebro. O bloco de relatório de taxa de giroscópio indica a velocidade de rotação atual do cérebro ao longo do eixo selecionado, em graus por segundo \(dps\), como um número decimal.
O valor pode ser positivo ou negativo, dependendo da direção em que o cérebro está a rodar em torno deste eixo.
(BrainInertial taxa giroscópica do eixo [x v] em dps)
Parâmetros |
Descrição |
|---|---|
eixo |
Eixos para reportar a taxa giroscópica:
|
Exemplo
quando iniciar
[Display the gyro rate around the z-axis while the drivetrain is turning.]
virar [direita v]
aguardar (1) segundos
imprimir (BrainInertial taxa giroscópica do eixo [z v] em dps) na tela ◀ e mover cursor para a próxima linha
orientação#
A orientação é o ângulo atual do Brain num eixo de rotação selecionado. O bloco de relatório de orientação informa sobre a rotação, inclinação ou guinada do Brain, de -180,00 a 180,00 graus.
A rotação, a inclinação e a guinada descrevem diferentes formas pelas quais o cérebro pode inclinar-se ou girar.
(BrainInertial orientação de [rolagem v] em graus)
Parâmetros |
Descrição |
|---|---|
eixo |
Eixo de orientação a reportar:
|
Exemplo
quando iniciar
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
para sempre
limpar tela
imprimir (BrainInertial orientação de [rolagem v] em graus) na tela ◀ e mover cursor para a próxima linha
imprimir (BrainInertial orientação de [inclinação v] em graus) na tela ◀ e mover cursor para a próxima linha
imprimir (BrainInertial orientação de [guinada v] em graus) na tela ◀ e mover cursor para a próxima linha
definir cursor para linha (1) coluna (1) na tela
aguardar (0.05) segundos
fim