
Công cụ theo dõi đường dây#
Giới thiệu#
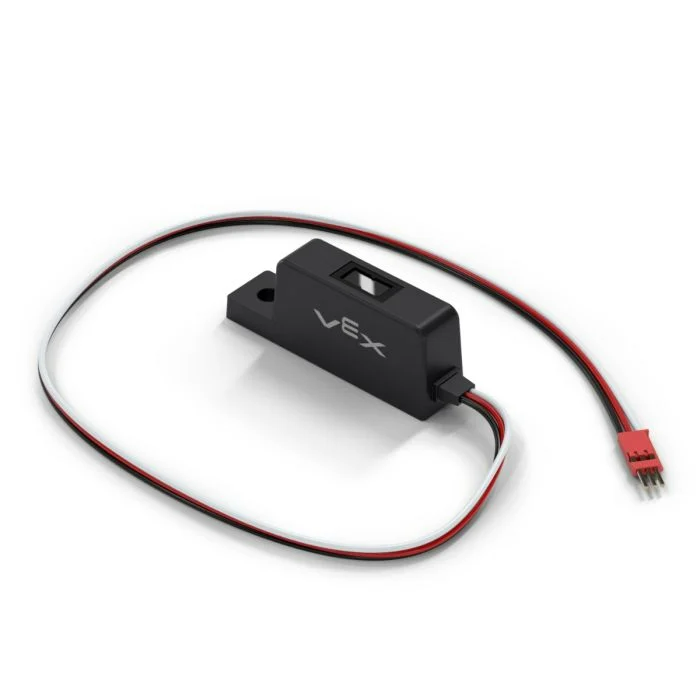
Loại cảm biến line được sử dụng với Line Tracker, một cảm biến tương tự sử dụng đèn LED hồng ngoại và cảm biến ánh sáng để phát hiện độ phản xạ của bề mặt phía trước. Nó được thiết kế để gắn dưới khung gầm của robot để robot có thể đi theo đường dẫn đã được đánh dấu trước.
Hàm tạo lớp#
line(
  triport::port &port );
Lớp Destructor#
Hủy đối tượng dòng line và giải phóng các tài nguyên liên quan.
virtual ~line();
Thông số#
Tham số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Cổng 3 dây mà Line Tracker được kết nối, được viết là |
Ví dụ#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
Chức năng thành viên#
Lớp dòng line bao gồm các hàm thành viên sau:
reflectivity— Trả vềint32_tbiểu thị lượng ánh sáng phản xạ từ bề mặt dưới dạng phần trăm.
Before calling any line member functions, a line instance must be created, as shown below:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
Hàm này trả về một giá trị int32_t biểu thị lượng ánh sáng phản xạ từ bề mặt dưới dạng phần trăm. Điều này có thể được sử dụng để giúp robot đi theo một đường dẫn đã được đánh dấu trước.
Ghi chú:
Độ phản xạ 0% có nghĩa là vật thể rất tối.
Độ phản xạ 100% có nghĩa là vật thể rất sáng.
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
Tham số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Đơn vị biểu thị độ phản xạ: |
Trả về một giá trị int32_t biểu thị độ phản xạ được đo bởi Line Tracker dưới dạng phần trăm trong khoảng 0 - 100%.
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);