
ライントラッカー#
導入#
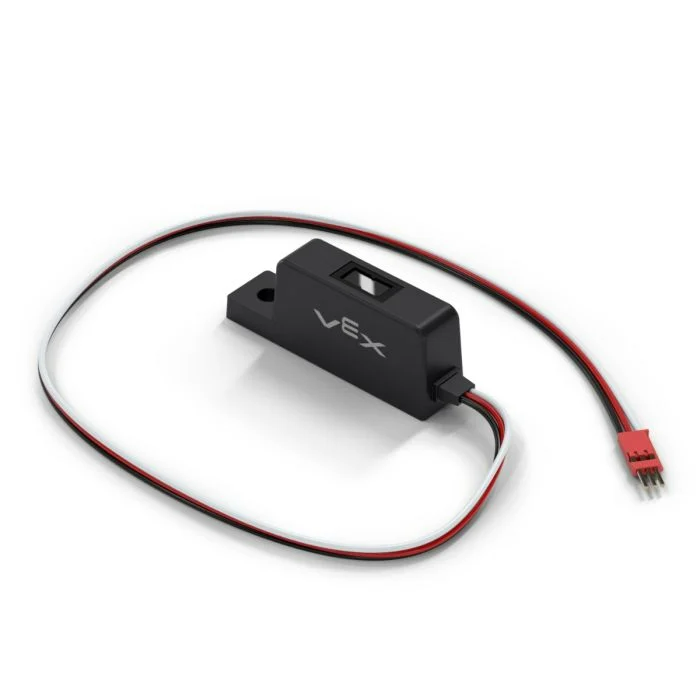
line クラスは、ライントラッカーと組み合わせて使用されます。ライントラッカーは、赤外線LEDと光センサーを用いて、前方の表面の反射率を検出するアナログセンサーです。ロボットのシャーシ下部に取り付けるように設計されており、ロボットがあらかじめマークされた経路をたどることができるようになっています。
クラスコンストラクタ#
line(
  triport::port &port );
クラスデストラクタ#
line オブジェクトを破棄し、関連するリソースを解放します。
virtual ~line();
パラメータ#
パラメータ |
タイプ |
説明 |
|---|---|---|
|
|
ライン トラッカーが接続されている 3 線ポートは、 |
例#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
メンバーの機能#
line クラスには、以下のメンバ関数が含まれています。
reflectivity— 表面から反射される光の量をパーセントで表すint32_tを返します。
line を呼び出す前に、以下に示すように line 作成する必要があります。
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
表面から反射される光の量をパーセントで表した、 int32_t のint32_t値を返します。これは、ロボットが事前にマークされた経路をたどる際に役立ちます。
注記:
反射率が0%ということは、対象物が非常に暗いことを意味します。
反射率が100%ということは、その物体が非常に明るいことを意味します。
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
パラメータ |
タイプ |
説明 |
|---|---|---|
|
|
反射率を表す単位: |
ライントラッカーによって測定された反射率を0~100%の範囲のパーセントで表した、 int32_t のint32_t値を返します。
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);