
Vonalkövető#
Bevezetés#
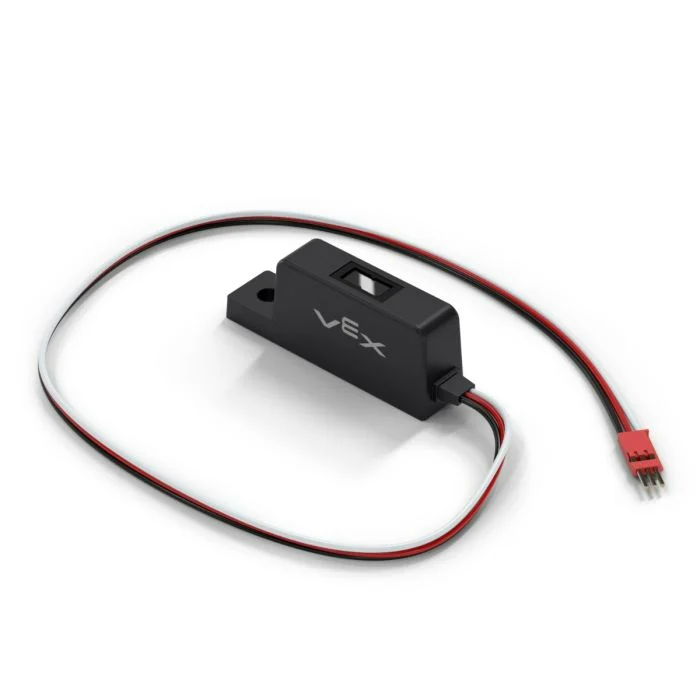
A line osztályt a Line Trackerrel együtt használják, amely egy analóg érzékelő, amely infravörös LED-et és fényérzékelőt használ az előtte lévő felület fényvisszaverő képességének érzékelésére. Úgy tervezték, hogy egy robot alváza alá szerelhető legyen, így a robot egy előre kijelölt útvonalat követhet.
Osztálykonstruktor#
line(
  triport::port &port );
Osztálydestruktor#
Megsemmisíti a line soros objektumot és felszabadítja a hozzá tartozó erőforrásokat.
virtual ~line();
Paraméterek#
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
A 3 vezetékes port, amelyhez a vonalkövető csatlakozik, a következőképpen írva: |
Példák#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
Tagfüggvények#
A line sor osztály a következő tagfüggvényeket tartalmazza:
reflectivity— Egyint32_tértéket ad vissza, amely a felületről visszaverődő fény mennyiségét százalékban jelöli.
Bármely line tagfüggvény meghívása előtt létre kell hozni egy line példányt, az alábbiak szerint:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
Egy int32_t értéket ad vissza, amely a felületről visszaverődő fény mennyiségét jelöli százalékban. Ez segíthet a robotnak egy előre kijelölt útvonal követésében.
Jegyzet:
A 0%-os fényvisszaverő képesség azt jelenti, hogy a tárgy nagyon sötét.
A 100%-os fényvisszaverő képesség azt jelenti, hogy a tárgy nagyon fényes.
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
A fényvisszaverő képességet jelző mértékegység: |
int32_t értéket ad vissza, amely a vonalkövető által mért fényvisszaverő képességet jelenti százalékban, 0 és 100% között.
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);