
Linienverfolger#
Einführung#
Die Klasse line wird mit dem Linienverfolger verwendet, einem analogen Sensor, der mithilfe einer Infrarot-LED und eines Lichtsensors die Reflektivität der Oberfläche vor ihm erfasst. Er ist für die Montage unter dem Chassis eines Roboters konzipiert, damit dieser einem vorgegebenen Pfad folgen kann.
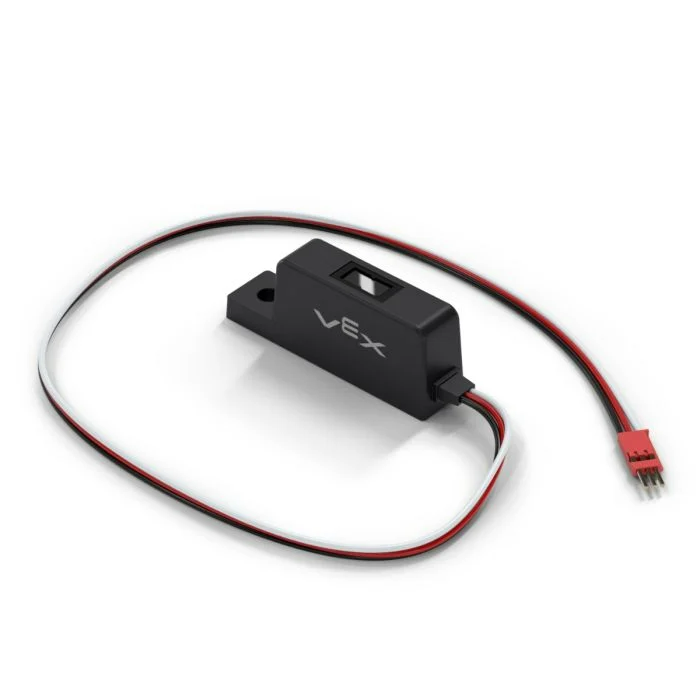
Klassenkonstruktor#
line(
  triport::port &port );
Klassendestruktor#
Zerstört das Objekt line und gibt die zugehörigen Ressourcen frei.
virtual ~line();
Parameter#
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Der 3-Draht-Anschluss, an den der Line Tracker angeschlossen ist, wird als |
Beispiele#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
Mitgliedsfunktionen#
Die Klasse line enthält die folgenden Memberfunktionen:
reflectivity— Gibt einenint32_tzurück, der den Anteil des von der Oberfläche reflektierten Lichts in Prozent angibt.
Before calling any line member functions, a line instance must be created, as shown below:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
Gibt einen int32_t int32_t zurück, der den prozentualen Anteil des von der Oberfläche reflektierten Lichts darstellt. Dieser Wert kann verwendet werden, um einem Roboter zu helfen, einem vorgegebenen Pfad zu folgen.
Notiz:
Ein Reflexionsgrad von 0 % bedeutet, dass das Objekt sehr dunkel ist.
100% Reflexionsgrad bedeutet, dass das Objekt sehr hell ist.
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Die Einheit, die den Reflexionsgrad darstellt: |
Gibt einen int32_t zurück, der die vom Line Tracker gemessene Reflektivität als Prozentwert im Bereich von 0 - 100% darstellt.
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);