
遥控器#
简介#
VEX AIM遥控器有四个按钮和一个摇杆。摇杆可以沿两个轴向移动,也可以像按钮一样按下。
遥控器指令块可用于检查按钮按下、读取摇杆移动或在控制器事件发生时运行模块。
以下是所有指令块的列表:
值 — 检查遥控器按钮状态或读取摇杆位置。
遥控器按钮是否被按下? — 返回所选遥控器按钮是否被按下。
遥控器轴位置 — 返回沿选定轴的摇杆位置。
动作——当遥控器输入发生变化时运行的指令块。
值#
遥控器按钮按下了吗?#
**遥控器按钮是否被按下?**布尔指令块返回所选遥控器按钮是否被按下。
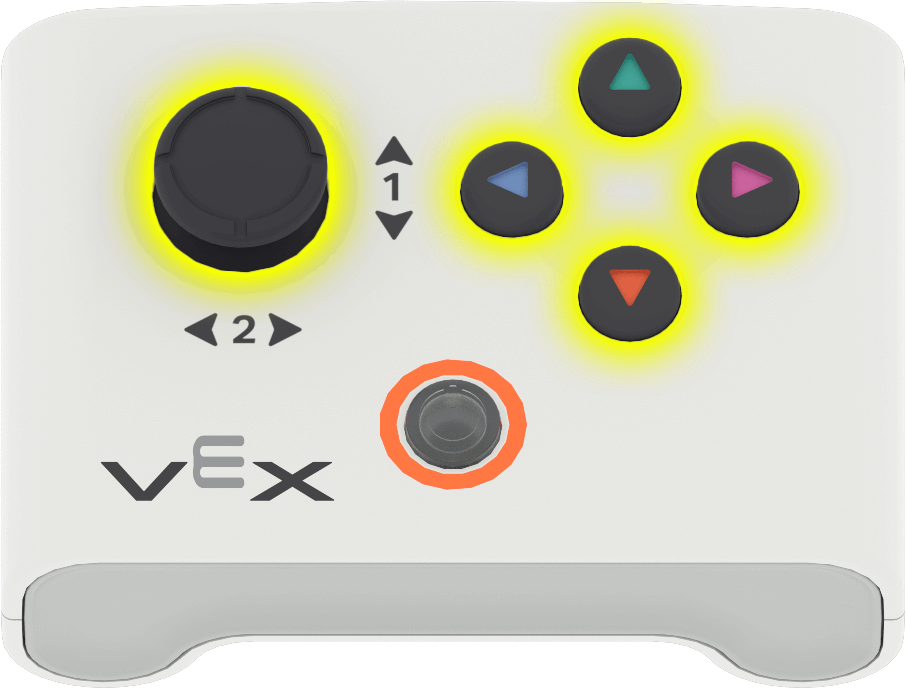
遥控器按钮是否被按下?布尔指令块#
<遥控器按键 [▲ v] 按下了?>
范围 |
描述 |
|---|---|
按钮 |
要检查的按钮:
|
示例
当开始,按住▲键即可向前移动。#
当开始
[Move forward while the ▲ button is pressed.]
永久循环
如果 <遥控器按键 [▲ v] 按下了?> 那么
移动 [向前 v]
否则
停止移动
结束
结束
遥控器轴位置#
遥控器轴位置报告器指令块返回摇杆沿选定轴的位置,数值范围为**-100到100**。
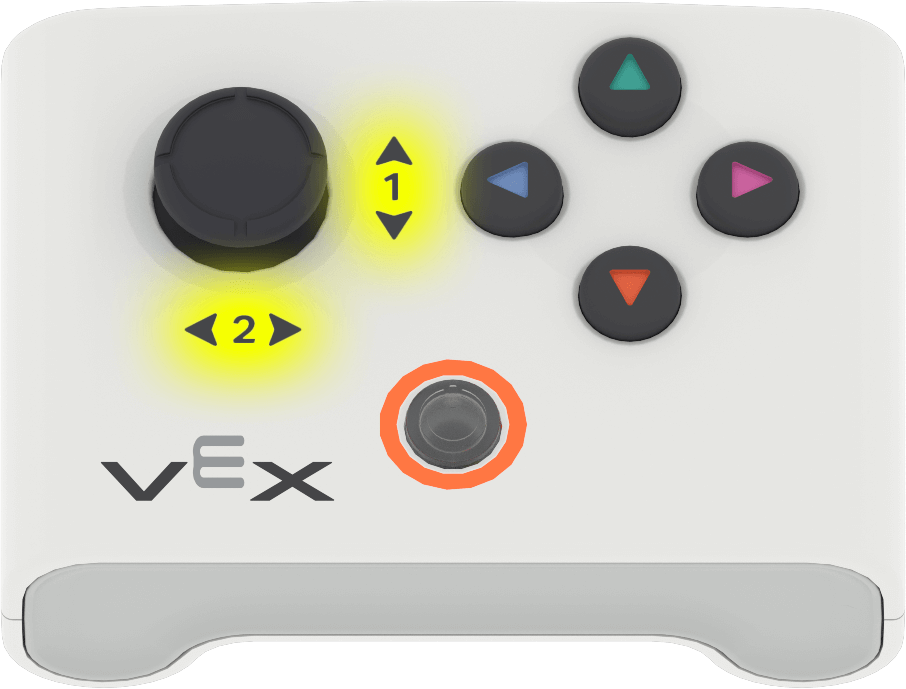
遥控器轴位置报告块#
(遥控器 [1 v] 轴位移)
范围 |
描述 |
|---|---|
轴 |
要报告的摇杆轴:1(上下)或2(左右)。 |
示例
启动后,向上推动摇杆即可向前移动。#
当开始
[Move forward when the joystick is moved up.]
永久循环
如果 <(遥控器 [1 v] 轴位移) [math_greater_than v] [0]> 那么
移动 [向前 v]
否则
停止移动
结束
结束
动作#
当遥控器按钮按下时#
当按下或释放选定的遥控器按钮时,当遥控器按钮帽块会运行其下的指令块。
当遥控器按钮按下时,帽块#
当遥控器按键 [▲ v] [按下 v]
范围 |
描述 |
|---|---|
按钮 |
要检查的按钮:
|
按钮状态 |
触发其下指令块的按钮事件:按下或释放。 |
示例
按下▲键,即可猛踢物体。#
当遥控器按键 [▲ v] [按下 v]
[Kick hard when the ▲ button is pressed.]
[大力 v] 踢出对象
当遥控器轴改变时#
当遥控器轴改变时,当遥控器轴改变时 帽块会在摇杆的位置沿选定轴改变时运行其下的指令块。
当遥控器轴改变时,帽块#
当遥控器 [1 v] 轴改变
范围 |
描述 |
|---|---|
轴 |
要检查的摇杆轴:1(上下)或2(左右)。 |
示例
当摇杆沿遥控器轴 1 的位置发生变化时,机器人向前移动 50 毫米。#
当遥控器 [1 v] 轴改变
[Move forward when the joystick's position changes along axis 1.]
移动 [向前 v] 到 [50] [毫米 v] ▶