前进和后退#
在“设备”菜单中将驱动系统添加到机器人后,就可以开始对其进行编程了。
添加 Block 驱动器#
要使机器人的驱动系统向前或向后移动,请使用 驱动系统 类别中的 驱动方向 模块。
阻止的驱动。#
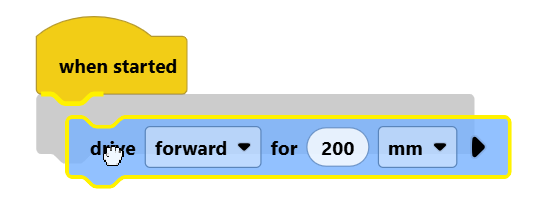
驱动 [向前 v] (200) [毫米 v] ▶
将“驱动”模块连接到“启动”模块。
配置参数#
设置距离#
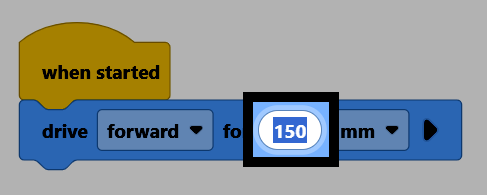
在方框中选择数字,输入您希望传动系统行驶的距离,包括小数。
设定方向#
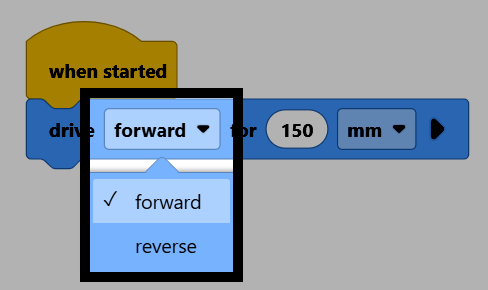
选择前进打开下拉菜单,然后选择是向前移动传动系统还是向后移动传动系统。
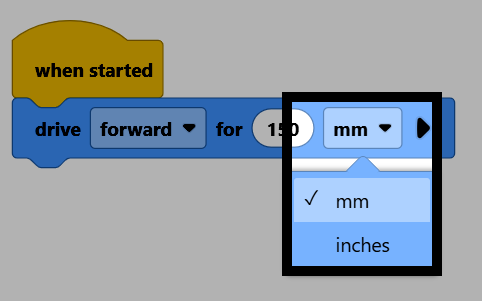
设置单位#
选择 mm 打开下拉菜单,然后选择以毫米还是英寸为单位移动。
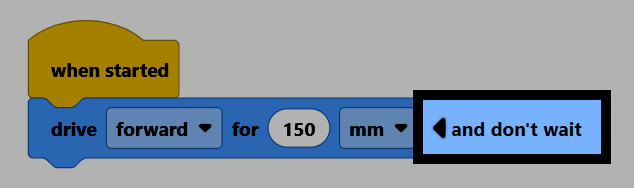
设置是否等待#
点击箭头展开代码块,即可看到“无需等待”字样。这样,项目将立即继续执行下一个代码块,而无需等待传动系统完成移动。