设备设置:控制器#
添加控制器#
打开“设备”选项卡#
选择“设备”选项卡。
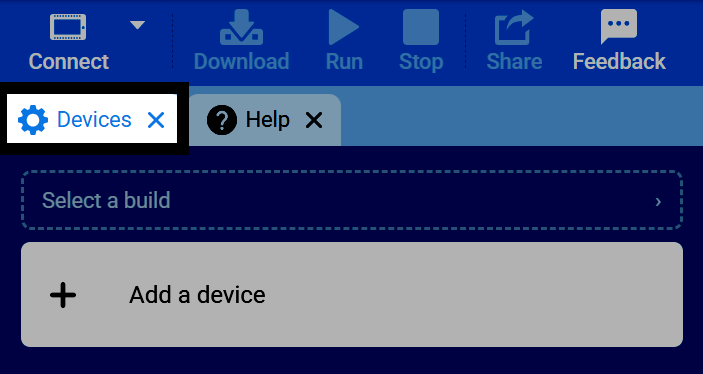
如果“设备”选项卡不可见,请参阅 VEXcode 导航 教程中的 添加选项卡。
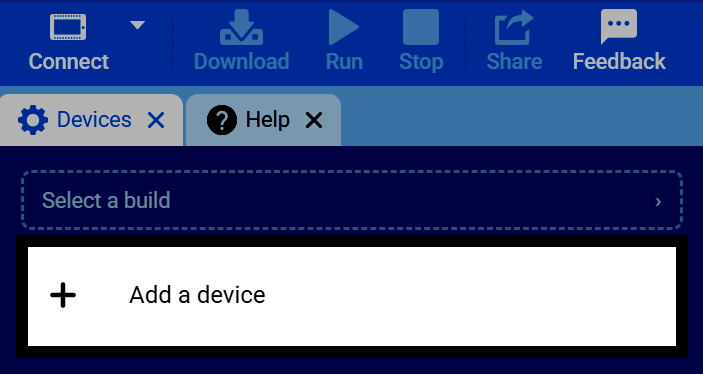
选择“添加设备”#
在“设备”选项卡中选择“添加设备”。
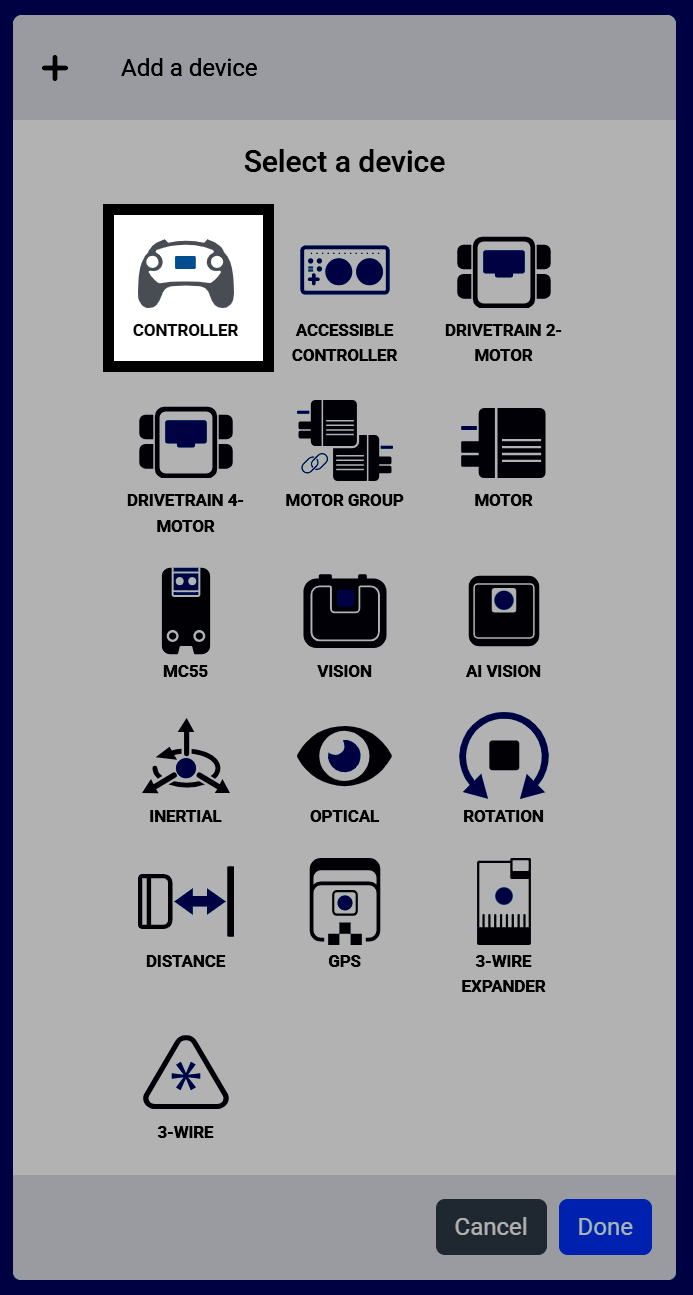
选择控制器#
从设备菜单中选择控制器。
设置控制器操作#
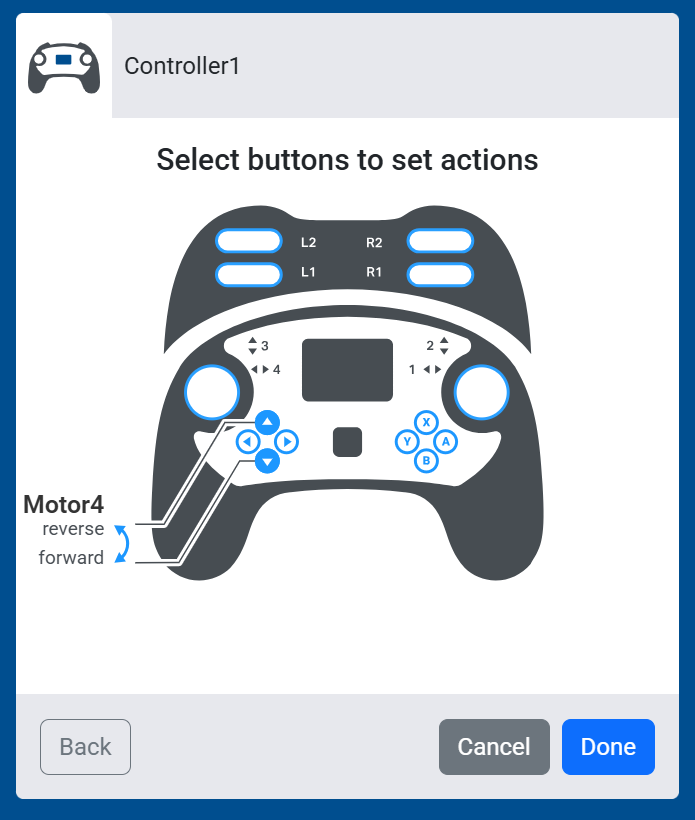
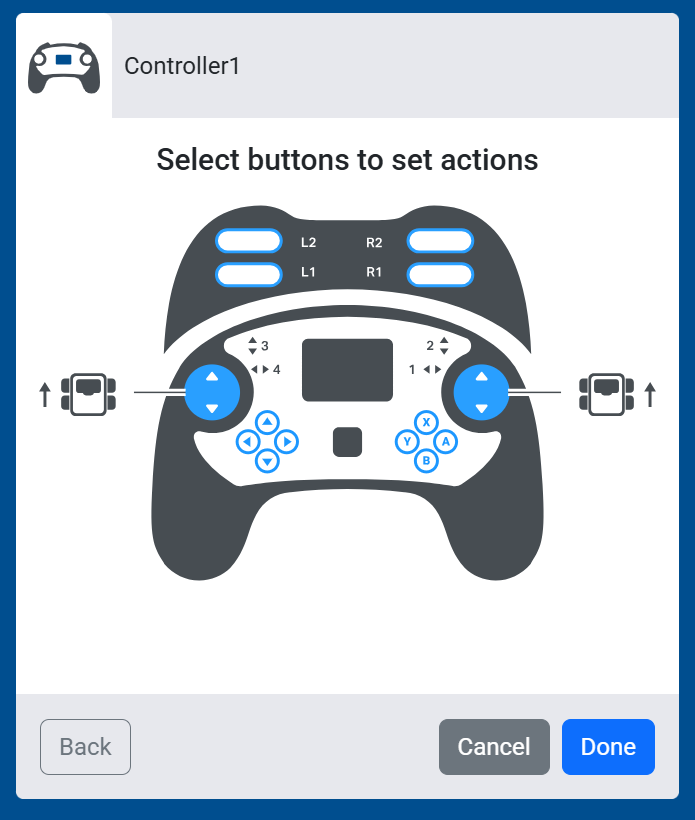
控制器上的按钮和摇杆会显示出来,并标有名称。如果您已配置传动系统和/或电机,则可以在此处为其分配控制项。这些配置的操作仅在 控制器启用/禁用 代码块启用时才会运行。
设置按钮控制电机#
选择一个按钮,即可选择哪一对按钮来控制该设备——一个按钮用于前进,另一个按钮用于后退。
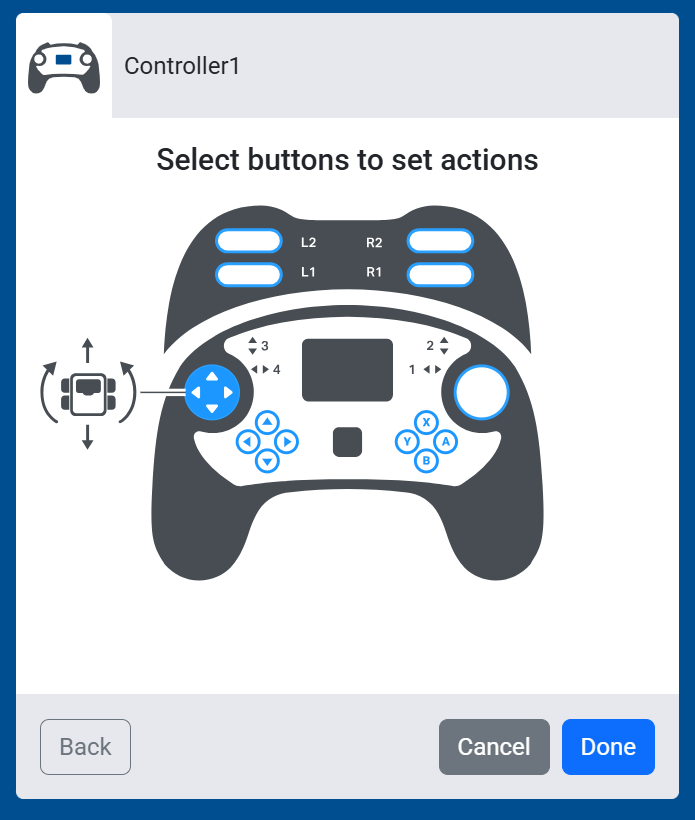
如果已配置驱动系统,选择操纵杆可在以下控制方案之间切换:
左侧拱廊#
左侧操纵杆控制驱动系统的前进、后退和转向。
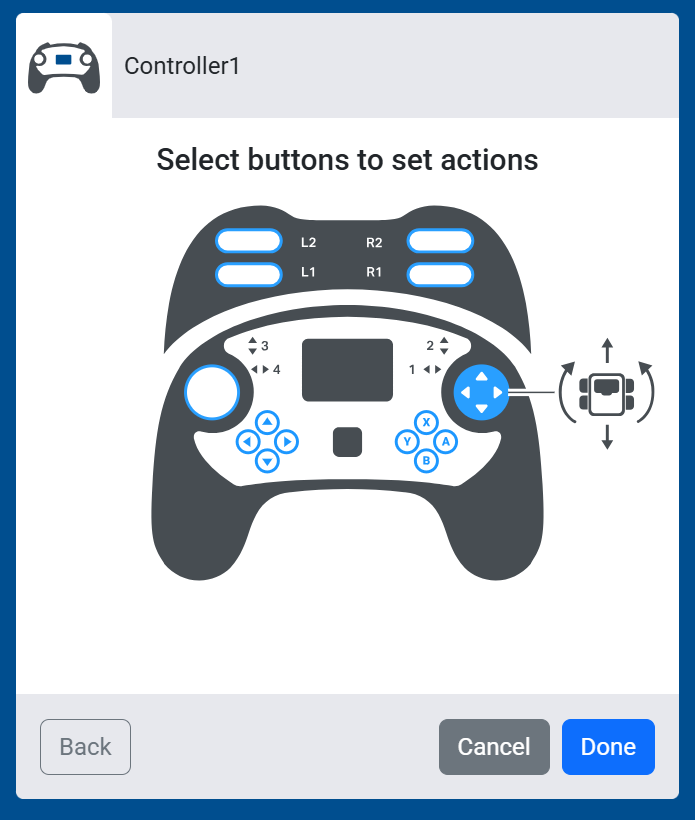
右侧街机厅#
右侧操纵杆控制驱动系统的前进、后退和转向。
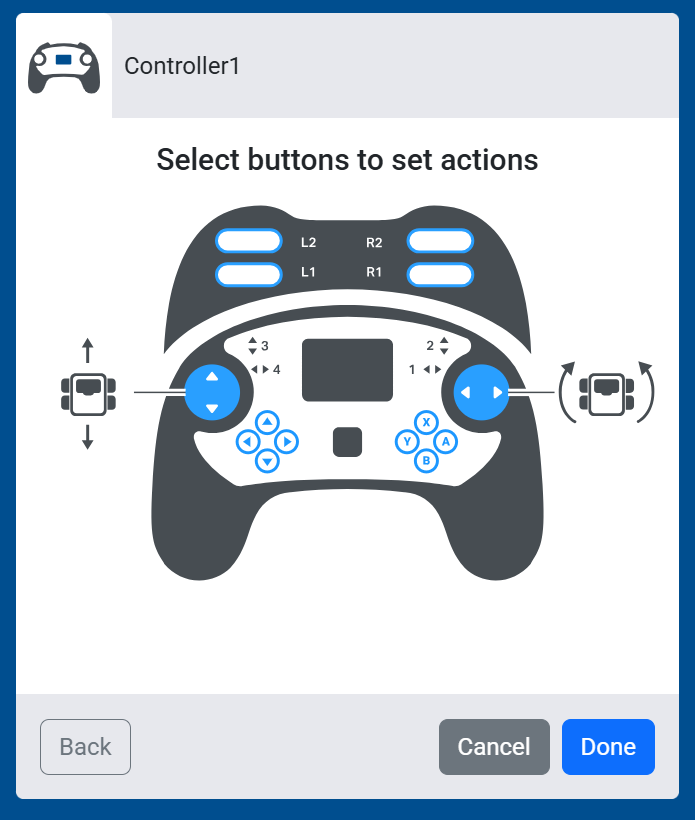
分裂街机#
左侧操纵杆的上下移动控制驱动系统的前进和后退,而右侧操纵杆的左右移动控制转向。
坦克驱动#
左侧操纵杆的上下移动控制驱动系统的左侧,右侧操纵杆的上下移动控制驱动系统的右侧,两者独立运作。
完成控制器添加#
选择完成将控制器添加到您的机器人。
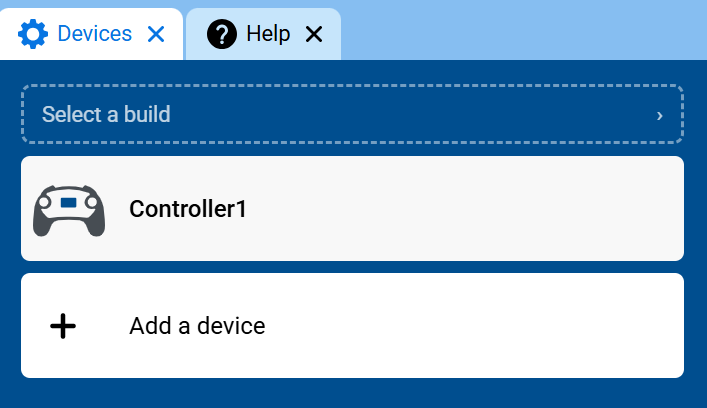
在设备列表中查看控制器#
控制器现在将出现在您的设备列表中,控制器类别和模块将添加到您的工具箱中。