
محرك سيرفو#
مقدمة#
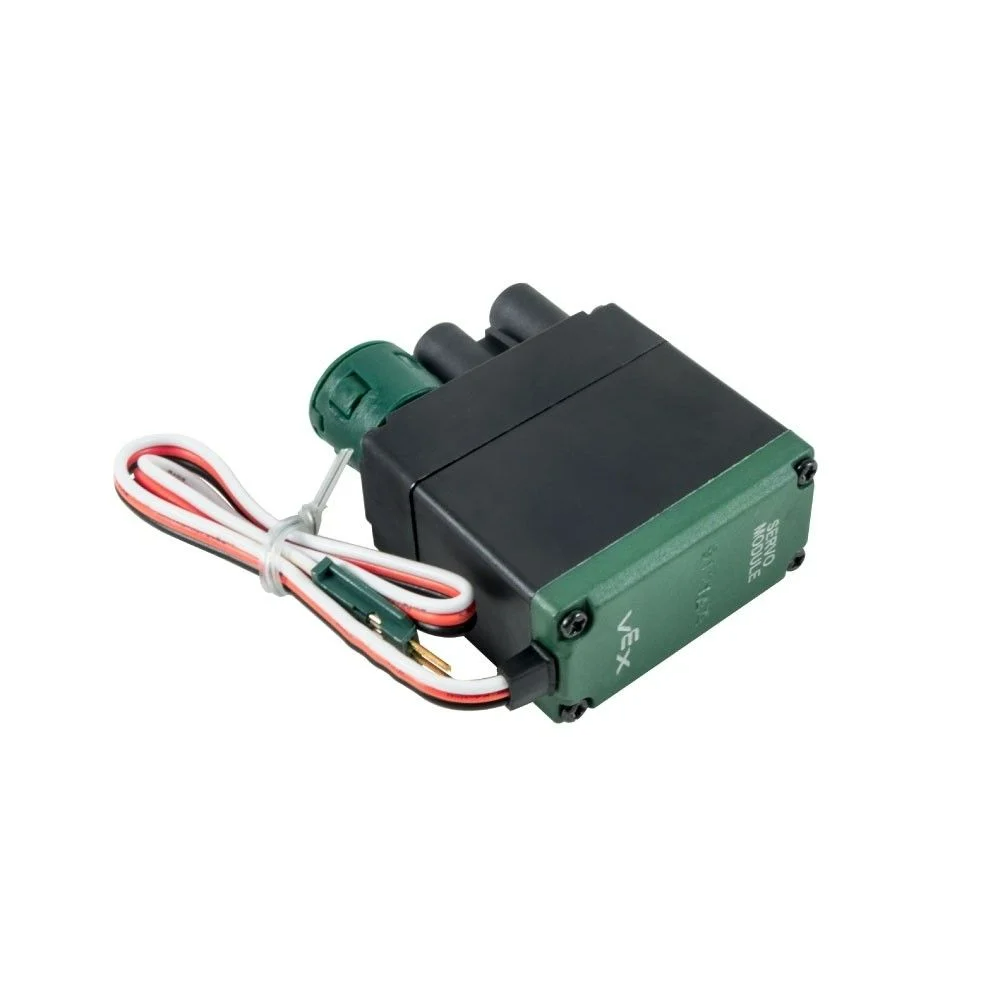
تُستخدم فئة servo للتحكم في محرك سيرفو V5 ثلاثي الأسلاك وتكوينه. يوفر محرك سيرفو V5 ثلاثي الأسلاك تحكمًا قائمًا على الموضع ضمن نطاق حركة ثابت.
مُنشئات الفئات#
servo( triport::port& port );
مُدمِّر الفئة#
يقوم بتدمير الكائن servo وتحرير الموارد المرتبطة به.
~servo();
حدود#
المعلمة |
يكتب |
وصف |
|---|---|---|
|
|
المنفذ ذو الثلاثة أسلاك الذي يتصل به محرك المؤازرة، مكتوبًا على النحو التالي: |
ملحوظات#
يجب إنشاء Brain أو 3-Wire Expander أولاً قبل أن يتم استخدامها لإنشاء كائن باستخدام منشئ الفئة
servo.
مثال#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
الدوال الأعضاء#
تتضمن فئة servo الدوال الأعضاء التالية:
setPosition— ينقل محرك المؤازرة إلى موضع محدد.
قبل استدعاء أي من وظائف الأعضاء servo ، يجب إنشاء مثيل servo ، كما هو موضح أدناه:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
يحرك المحرك المؤازر إلى موضع محدد.
1 — يحدد موضع المؤازرة باستخدام قيمة النسبة المئوية.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — يحدد موضع المؤازرة باستخدام وحدات الدوران.
void setPosition(
 double value,
 rotationUnits units );
المعلمة |
يكتب |
وصف |
|---|---|---|
|
|
قيمة موضع المحرك المؤازر عند استخدام وحدات النسبة المئوية. |
|
|
قيمة موضع المحرك المؤازر عند استخدام وحدات الدوران. |
|
|
وحدة تحديد الموضع: |
|
|
وحدة الموضع:
|
هذه الدالة لا تُرجع قيمة.
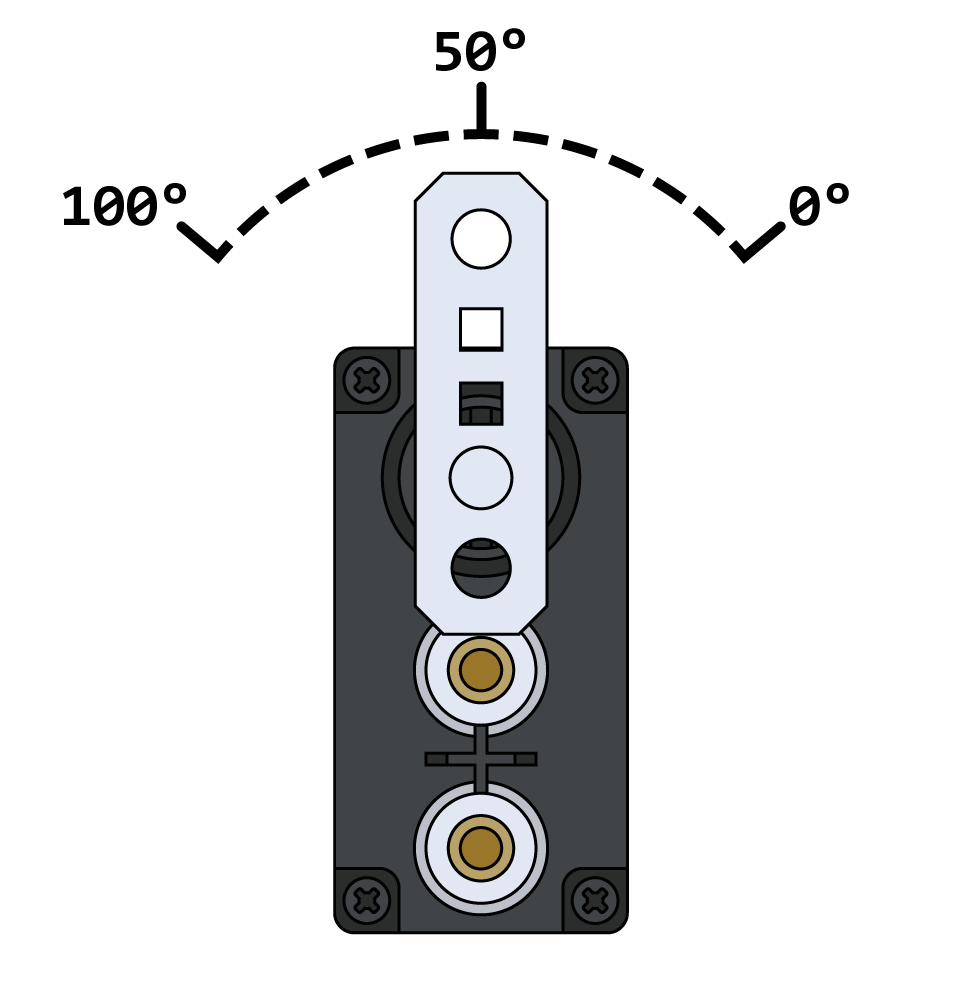
Notesعند استخدام وحدات النسبة المئوية، يكون النطاق الصحيح هو 0 - 100%.
يبدأ المحرك المؤازر كل مشروع عن طريق توسيط نفسه تلقائيًا عند 50 درجة قبل إكمال أي حركات.
عند استخدام وحدات الدوران، سيتحرك المحرك المؤازر إلى الموضع المطلق المحدد.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);