
Inercial#
Introducción#
El robot de codificación VEX AIM cuenta con un sensor inercial integrado. Este sensor mide cómo se mueve y gira el robot.
El sensor inercial utiliza dos componentes para lograr esto. El giroscopio mide los giros, como la dirección, la rotación, la guiñada, el balanceo, la inclinación y la velocidad de giro del robot. El acelerómetro mide los cambios en el movimiento, como acelerar, desacelerar o detenerse repentinamente durante una colisión.
Los métodos inerciales pueden utilizarse para rastrear giros, medir la aceleración, detectar colisiones, restablecer los valores de rumbo o rotación y calibrar el sensor.
A continuación se muestra una lista de todos los métodos:
Orientación: Obtenga y restablezca la orientación, el giro o la inclinación del robot.
get_rotation— Devuelve cuánto ha girado el robot.get_heading— Devuelve la dirección hacia la que apunta el robot, de 0 a 359,99 grados.get_yaw— Devuelve el ángulo de guiñada del robot.get_roll— Devuelve el ángulo de balanceo del robot.get_pitch— Devuelve el ángulo de cabeceo del robot.reset_rotation— Restablece la rotación actual del robot a 0 grados.reset_heading— Restablece la dirección actual del robot a 0 grados.set_heading— Establece el rumbo actual del robot a un nuevo valor de rumbo.
Choque: Detectar colisiones.
crashed— Registra una función para ejecutar cuando se detecta un fallo.set_crash_sensitivity— Establece cuán sensible es la detección de colisiones a los impactos.
Movimiento: Medir la aceleración y la velocidad de giro.
get_acceleration— Devuelve la rapidez con la que el robot acelera o desacelera en el eje seleccionado.get_turn_rate— Devuelve la velocidad de rotación del robot en el eje seleccionado.
Calibración: Gestionar la calibración del sensor.
calibrate— Calibra el sensor inercial.is_calibrating— Devuelve si el sensor inercial se está calibrando actualmente.
Orientación#
get_rotation#
La rotación indica cuánto ha girado el robot, medida en grados. A diferencia de la orientación, la rotación puede superar los 359,99 grados o disminuir por debajo de 0 grados. Al inicio de un proyecto, el valor de rotación se establece en 0 grados. El comando get_rotation devuelve la rotación actual del robot como un número decimal.
Girar a la derecha aumenta la rotación, y girar a la izquierda la disminuye. Por ejemplo, dos giros completos a la derecha producen una rotación de 720 grados. Un giro completo a la izquierda desde 0 grados produce una rotación de -360 grados.
Usage:
robot.inertial.get_rotation()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display the robot's rotation as it rotates
while True:
    robot.screen.clear_screen()
    robot.screen.set_cursor(1, 1)
    robot.screen.print(f"Rotation: {robot.inertial.get_rotation():.2f}")
    wait(50, MSEC)
get_heading#
Un rumbo es la dirección hacia la que apunta el robot, medida en grados de 0 a 359,99. get_heading devuelve el rumbo actual del robot como un número flotante.
La orientación inicial es de 0 grados. Si el robot gira más allá de los 359,99 grados, la orientación vuelve a 0 grados.
Usage:
robot.inertial.get_heading()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Turn right until the heading reaches 90 degrees
robot.turn(RIGHT)
while robot.inertial.get_heading() < 90:
    wait(50, MSEC)
robot.stop_all_movement()
# Display the robot's heading as it is rotated by hand
while True:
    robot.screen.clear_screen()
    robot.screen.set_cursor(1, 1)
    robot.screen.print(f"Heading: {robot.inertial.get_heading()} degrees")
    wait(50, MSEC)
get_yaw#
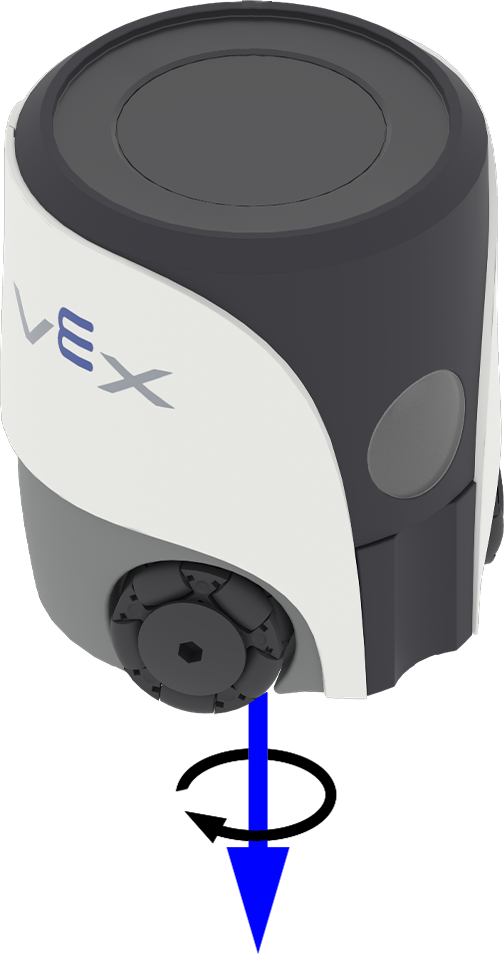
El guiñada describe el giro del robot hacia la izquierda o hacia la derecha alrededor de su eje vertical. get_yaw devuelve el ángulo de guiñada del robot en el rango de -180,00 a 180,00 grados como un número flotante.
La imagen a continuación utiliza flechas para mostrar la dirección de rotación positiva para guiñada.
Usage:
robot.inertial.get_yaw()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display the robot's yaw angle as it is rotated by hand
while True:
    robot.screen.clear_screen()
    robot.screen.set_cursor(1, 1)
    robot.screen.print(robot.inertial.get_yaw())
    wait(50, MSEC)
get_roll#
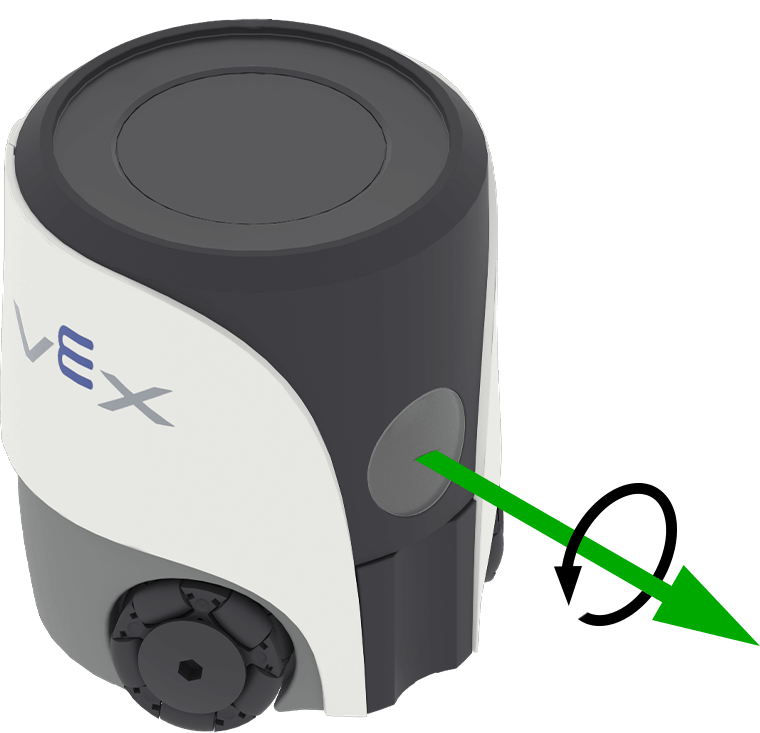
Roll describe la inclinación del robot de lado a lado. get_roll devuelve el ángulo de balanceo del robot en el rango de -180.00 a 180.00 grados como un número flotante.
La imagen a continuación utiliza flechas para mostrar la dirección de rotación positiva del rollo.
Usage:
robot.inertial.get_roll()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display the robot's roll angle as it is tilted by hand
while True:
    robot.screen.clear_screen()
    robot.screen.set_cursor(1, 1)
    robot.screen.print(robot.inertial.get_roll())
    wait(50, MSEC)
get_pitch#
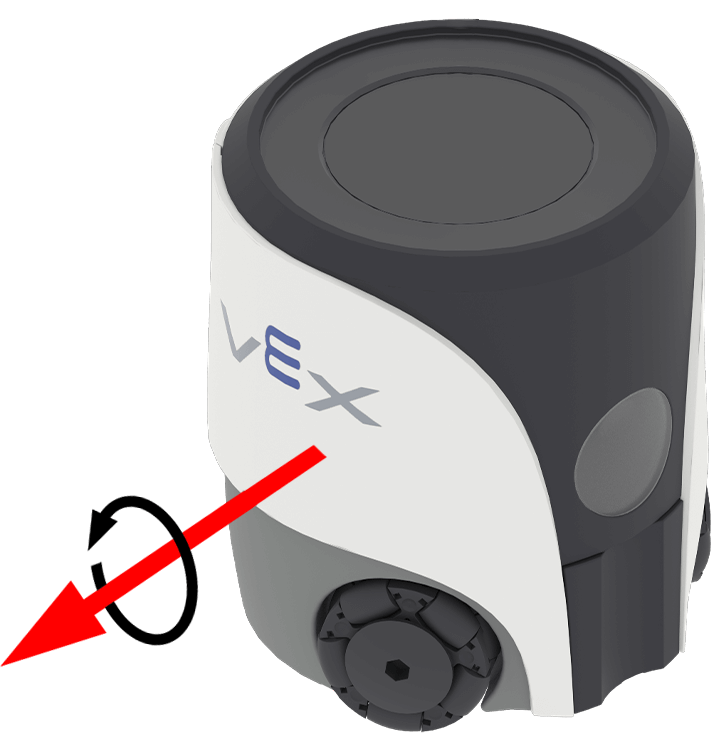
El cabeceo describe la inclinación del robot hacia adelante o hacia atrás. get_pitch devuelve el ángulo de cabeceo del robot en el rango de -90,00 a 90,00 grados como un número flotante.
La imagen a continuación utiliza flechas para mostrar la dirección de rotación positiva del paso.
Usage:
robot.inertial.get_pitch()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display the robot's pitch angle as it is tilted by hand
while True:
    robot.screen.clear_screen()
    robot.screen.set_cursor(1, 1)
    robot.screen.print(robot.inertial.get_pitch())
    wait(50, MSEC)
reset_rotation#
reset_rotation restablece la rotación actual del robot a 0 grados.
Una vez utilizado este método, el robot realiza el seguimiento de los giros futuros a partir del nuevo valor de rotación de 0 grados.
Usage:
robot.inertial.reset_rotation()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Reset the robot's rotation if it exceeds 180 degrees
while True:
    if robot.inertial.get_rotation() >= 180:
        robot.inertial.reset_rotation()

    robot.screen.clear_screen()
    robot.screen.set_cursor(1, 1)
    robot.screen.print(f"Rotation: {robot.inertial.get_rotation():.2f}")

    wait(50, MSEC)
reset_heading#
reset_heading restablece la dirección actual del robot a 0 grados.
Tras utilizar este método, la dirección actual del robot se convierte en la nueva dirección de 0 grados.
Usage:
robot.inertial.reset_heading()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Turn the robot around using a new 90 degree heading
robot.turn_to(90)
wait(1, SECONDS)
robot.inertial.reset_heading()
robot.turn_to(90)
set_heading#
Un rumbo es la dirección hacia la que apunta el robot, medida en grados de 0 a 359,99. set_heading cambia el rumbo actual del robot a un nuevo valor de rumbo.
Por ejemplo, si el robot ha girado para mirar hacia la derecha, al establecer la orientación a 0 grados, esa posición mirando hacia la derecha se convierte en la nueva dirección de 0 grados. A partir de ahí, el robot puede seguir otras direcciones basándose en esa nueva orientación.
Usage:
robot.inertial.set_heading(heading)
Parámetros |
Descripción |
|---|---|
|
El valor de rumbo, en grados, que se debe configurar para el robot. Este valor puede estar entre 0 y 359,99. |
# Turn the robot to 90 degrees using its new heading
robot.inertial.set_heading(45)
robot.turn_to(90)
Chocar#
crashed#
crashed registra una función que se llamará cuando el robot detecte un impacto o colisión repentina.
Uso:
robot.inertial.crashed(callback, arg)
Parámetros |
Descripción |
|---|---|
|
Una función que se define previamente para ejecutarse cuando se detecta una colisión. |
|
Opcional. Una tupla que contiene los argumentos que se pasarán a la función de devolución de llamada. Consulte Uso de funciones con parámetros para obtener más información. |
# Define what happens when a crash occurs
def crash_detected():
    # Stop all movement and indicate a crash occurred
    robot.screen.print("Crash detected")
    robot.stop_all_movement()

robot.inertial.crashed(crash_detected)

# Drive forward until crash
robot.move_at(0, 100)
set_crash_sensitivity#
set_crash_sensitivity ajusta cuánta aceleración repentina se necesita para que el robot detecte una colisión.
Usage:
robot.inertial.set_crash_sensitivity(sensitivity)
Parámetros |
Descripción |
|---|---|
|
Sensibilidad ante colisiones:
|
def crashed_callback():
    robot.stop_all_movement()
    robot.sound.play(CRASH)

# system event handlers
robot.inertial.crashed(crashed_callback)
# add 15ms delay to make sure events are registered correctly.
wait(15, MSEC)

# Detect a crash at a slow velocity.
robot.set_move_velocity(35, PERCENT)
robot.inertial.set_crash_sensitivity(HIGH)
robot.move_at(0)
Movimiento#
get_acceleration#
La aceleración indica la rapidez con la que el robot acelera o desacelera. get_acceleration devuelve la aceleración del robot en el eje seleccionado, de -4,00 G a 4,00 G, como un valor flotante.
G es una unidad que se utiliza para medir la aceleración. 1 G es aproximadamente la aceleración que sientes debido a la gravedad cuando estás sentado en reposo.
El valor puede ser positivo o negativo dependiendo de la dirección de la aceleración en el eje seleccionado. En AIM, las opciones de eje se nombran según las direcciones del robot: FORWARD, RIGHTWARDy DOWNWARD.

Uso:
robot.inertial.get_acceleration(type)
Parámetros |
Descripción |
|---|---|
|
Eje para medir la aceleración:
|
# Display the acceleration as the robot begins to move
robot.screen.set_cursor(4,1)
sitting_accel = robot.inertial.get_acceleration(RIGHTWARD)
robot.screen.print(f"Resting: {sitting_accel:.2f}")
wait(0.5, SECONDS)
robot.screen.next_row()

robot.move_at(90, 100)
wait(0.1, SECONDS)

robot.screen.print(f"Startup: {robot.inertial.get_acceleration(RIGHTWARD):.2f}")
get_turn_rate#
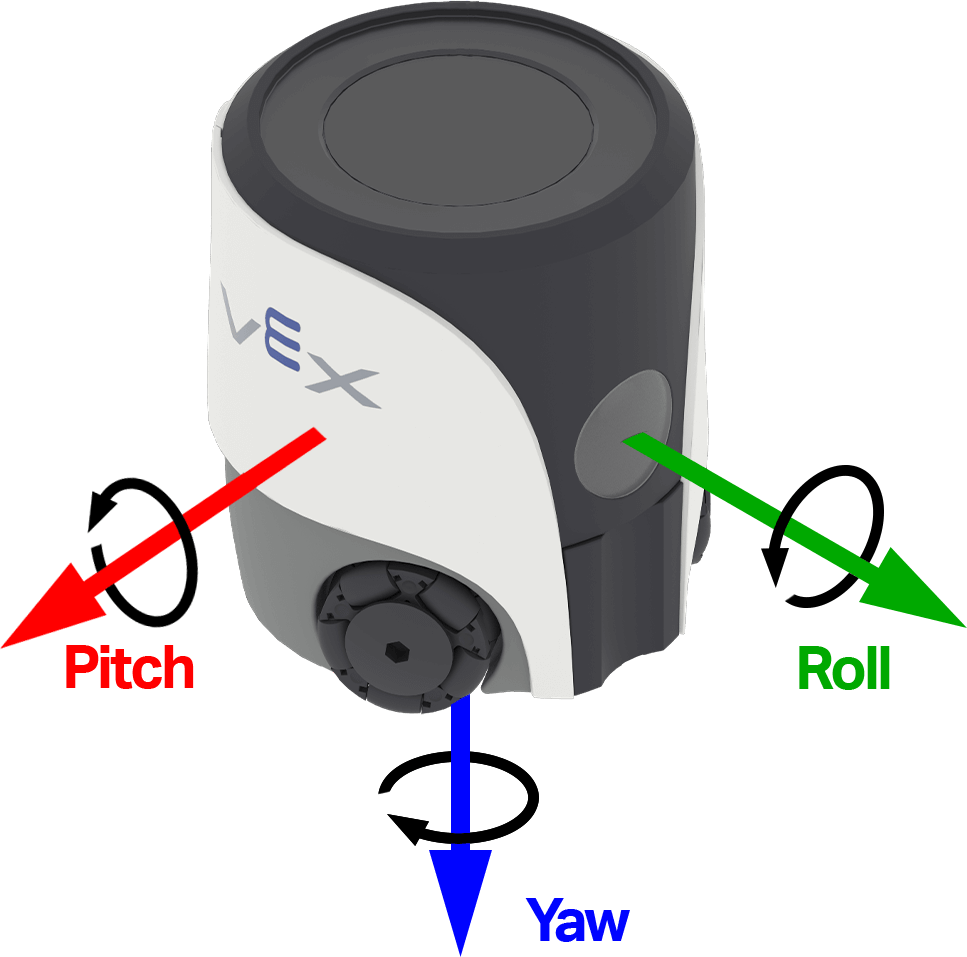
La velocidad de giro indica la rapidez con la que gira el robot. get_turn_rate devuelve la velocidad de giro del robot en grados por segundo \(dps\) como un número decimal, desde -1000,00 hasta 1000,00 dps.
El valor puede ser positivo o negativo según la dirección de rotación del robot en el eje seleccionado. La imagen a continuación utiliza flechas para mostrar la dirección de rotación positiva para el balanceo, el cabeceo y la guiñada.
Usage:
robot.inertial.get_turn_rate(axis)
Parámetros |
Descripción |
|---|---|
|
¿Qué orientación devolver?:
|
# Display the gyro rate as the robot is rotated by hand
while True:
    robot.screen.clear_screen()
    robot.screen.set_cursor(1, 1)
    robot.screen.print(robot.inertial.get_turn_rate(YAW))
    wait(50, MSEC)
Calibración#
La calibración ayuda al sensor inercial a medir los giros correctamente, compensando el ruido y la deriva del sensor durante un período de 2 segundos. Durante este tiempo, el robot debe permanecer completamente inmóvil sobre una superficie estable. El movimiento durante la calibración puede producir resultados inexactos.
Los robots VEX intentan calibrarse automáticamente al iniciarse, esperando hasta que no detecten movimiento. Sin embargo, si el robot se transporta o se mueve durante el inicio, el sensor podría no calibrarse correctamente o generar una calibración incorrecta.
Si tu proyecto depende en gran medida de una dirección precisa, o si necesitas giros consistentes y repetibles, llamar a calibrate al inicio de tu código puede ser útil. Es recomendable mostrar un mensaje como «Calibrando…» en la pantalla del robot durante la calibración y luego actualizarlo a «Calibración completada» para recordarte (y a cualquier otra persona que use el robot) que este debe permanecer inmóvil durante este proceso.
calibrate#
calibrate calibra el giroscopio. La calibración ayuda al sensor inercial a medir los giros correctamente midiendo y compensando el ruido y la deriva del sensor durante un período de 2 segundos. Durante este tiempo, el robot debe permanecer completamente inmóvil sobre una superficie estable. El movimiento durante la calibración puede producir resultados inexactos.
Los robots VEX intentan calibrarse automáticamente al iniciarse, esperando hasta que no detecten movimiento. Sin embargo, si el robot se transporta o se mueve durante el inicio, el sensor podría no calibrarse correctamente o generar una calibración incorrecta.
Usage:
robot.inertial.calibrate()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Calibrate the gyro before moving
robot.inertial.calibrate()
robot.screen.show_emoji(THINKING)
wait(2, SECONDS)
robot.screen.show_emoji(PROUD)
robot.move_for(50, 90)
is_calibrating#
is_calibrating devuelve un valor booleano que indica si el sensor inercial se está calibrando.
True— El sensor inercial se está calibrando.False— El sensor inercial no se está calibrando.
Usage:
robot.inertial.is_calibrating()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Move after the calibration is completed
robot.inertial.calibrate()
while robot.inertial.is_calibrating():
    robot.screen.show_emoji(THINKING)
    wait(50, MSEC)
robot.screen.show_emoji(PROUD)
robot.move_for(50, 90)