
Silmä#
Johdanto#
VEX GO -silmäsensori pystyy havaitsemaan esineitä ja värejä. Se voi myös raportoida, kuinka paljon valoa heijastuu takaisin sensorille ja havaitun värin sävyarvon.
The Eye Sensor has a light that can be turned on or off to help it see objects and colors more clearly. The Eye Sensor can also use a near or far range to detect objects at different distances.
Silmäanturi voidaan sijoittaa eri asentoihin kokoonpanosta riippuen. Esimerkiksi Code Base 2.0 - Silmä eteenpäin -kokoonpanossa silmäanturi osoittaa eteenpäin. Code Base 2.0 - Silmä alas -kokoonpanossa, Code Base 2.0 - Silmä + sähkömagneetti- ja Super Code Base 2.0 -kokoonpanoissa silmäanturi osoittaa alaspäin.
Alla on luettelo kaikista saatavilla olevista lohkoista:
aseta silmävalo — Sytyttää tai sammuttaa silmätunnistimen valon.
aseta silmäetäisyys — Määrittää, kuinka kauas silmätunnistin voi havaita kohteen.
aseta silmän valoteho — Aseta silmätunnistimen valotehotaso.
silmä löysi esineen — Ilmoittaa, havaitseeko silmätunnistin esineen kantaman sisällä.
silmä havaitsee värin — Ilmoittaa, havaitseeko silmätunnistin tietyn värin.
silmän kirkkaus — Ilmoittaa silmätunnistimen havaitseman kirkkauden.
silmän sävy — Ilmoittaa silmätunnistimen havaitseman sävyn.
aseta silmävalo#
Silmänvalon asetus -pino-lohko kytkee silmätunnistimen valon päälle tai pois päältä. Valo voi auttaa silmätunnistinta havaitsemaan esineitä ja värejä selkeämmin.
aseta silmävalo [päälle v]
Parametrit |
Kuvaus |
|---|---|
osavaltio |
Silmäanturin valon tila: päällä tai pois. |
Esimerkki
kun käynnistetään :: hat events
[Build Used: Code Base 2.0 - Eye Forward]
[Turn the light on and off.]
ikuisesti
aseta silmävalo [päälle v]
odota [2] sekuntia
aseta silmävalo [pois v]
odota [2] sekuntia
aseta silmien etäisyys#
Aseta silmän etäisyys -pino-lohko määrittää, kuinka kaukana kohde saa olla silmätunnistimesta, ennen kuin se havaitaan.
Jokainen projekti alkaa silmätunnistin oletusarvoisesti kaukoetäisyydellä.
aseta silmän etäisyysalue [lähellä v]
Parametrit |
Kuvaus |
|---|---|
alue |
Silmäsensorin kohteiden tunnistusalue. Lähellä havaitsee jopa 18 millimetrin etäisyydellä olevat kohteet, kun taas kaukana havaitaan jopa 40 millimetrin etäisyydellä olevat kohteet. |
Esimerkki
kun käynnistetään :: hat events
[Build Used: Code Base 2.0 - Eye Forward]
[Drive to an object with different ranges.]
aseta silmän etäisyysalue [kaukana v]
aja [eteenpäin v]
odota kunnes <silmä löysi objektin?>
aja [taaksepäin v] [100] [mm v] ▶
odota [1] sekuntia
[Closer detection range.]
aseta silmän etäisyysalue [lähellä v]
aja [eteenpäin v]
odota kunnes <silmä löysi objektin?>
pysäytä ajaminen
aseta silmän valoteho#
Aseta silmän valoteho -pino-lohko asettaa silmätunnistimen valon kirkkauden. Valo voi auttaa silmätunnistinta havaitsemaan esineitä ja värejä selkeämmin.
Suurempi prosenttiosuus tekee valosta kirkkaampaa. Pienempi prosenttiosuus tekee valosta himmeämpää.
Jos silmäsensorin valo on pois päältä, valotehon asettaminen yli 0 %:n arvoon sytyttää valon.
Jos silmäsensorin valo palaa, valotehon asettaminen arvoon 0 % sammuttaa valon.
aseta silmävalon teho [50] %
Parametrit |
Kuvaus |
|---|---|
kirkkaus |
Silmäanturin valon kirkkaus, 0–100 %. Käytä kokonaislukuja. |
Esimerkki
kun käynnistetään :: hat events
[Build Used: Code Base 2.0 - Eye Forward]
[Turn on the light at different brightnesses.]
aseta silmävalon teho [25] %
odota [2] sekuntia
aseta silmävalon teho [50] %
odota [2] sekuntia
aseta silmävalon teho [100] %
silmä löysi esineen#
Silmä löysi objektin Boolen lohko raportoi, havaitseeko silmäanturi objektin kantaman sisällä.
Tosi — Silmätunnistin havaitsee kohteen.
Väärin — Silmätunnistin ei havaitse kohdetta.
Tunnistusaluetta voidaan muuttaa set eye range -lohkolla.
<silmä löysi objektin?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään :: hat events
[Build Used: Code Base 2.0 - Eye Forward]
[Drive forward until an object is detected.]
aja [eteenpäin v]
odota kunnes <silmä löysi objektin?>
pysäytä ajaminen
silmä havaitsee värin#
Silmä havaitsee värin Boolen lohko raportoi, havaitseeko silmäanturi tietyn värin havaitun sävyarvon perusteella.
Tosi — Silmätunnistin tunnistaa valitun värin.
Väärin — Silmätunnistin ei tunnista valittua väriä.
Silmätunnistin toimii parhaiten, kun kohde on riittävän lähellä havaitsemista varten ja valaistus on kirkas.
Tarkista silmätunnistimen havaitsema tarkka sävyarvo käyttämällä silmän sävy -raporttilohkoa.
<silmä havaitsee [punainen v]?>
Parametrit |
Kuvaus |
|---|---|
väri |
Silmäanturin havaitsema väri:
|
Esimerkki
kun käynnistetään :: hat events
[Build Used: Super Code Base 2.0]
[Drive forward until a Green Disk is detected.]
aja [eteenpäin v]
odota [0.2] sekuntia
odota kunnes <silmä havaitsee [vihreä v]?>
pysäytä ajaminen
silmien kirkkaus#
Silmän kirkkauden raportointilohko raportoi, kuinka paljon valoa heijastuu takaisin silmäsensoriin, prosentteina välillä 0–100 %.
Korkeampi prosenttiosuus tarkoittaa, että silmäsensoriin heijastuu enemmän valoa. Matalampi prosenttiosuus tarkoittaa, että takaisin heijastuu vähemmän valoa.
(silmän kirkkaus %)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään :: hat events
[Build Used: Super Code Base 2.0]
[Monitor the brightness until a Red Disk is detected.]
aja [eteenpäin v]
toista kunnes <silmä havaitsee [punainen v]?>
tyhjennä kaikki rivit
tulosta (silmän kirkkaus %) ▶
odota [0.1] sekuntia
Loppu
pysäytä ajaminen
silmien sävy#
Silmän sävyn raportointilohko raportoi silmäsensorin havaitseman sävyn numerona välillä 0–359 astetta.
Sävy on tapa kuvata väriä käyttämällä numeroita väriympyrän ympärillä.
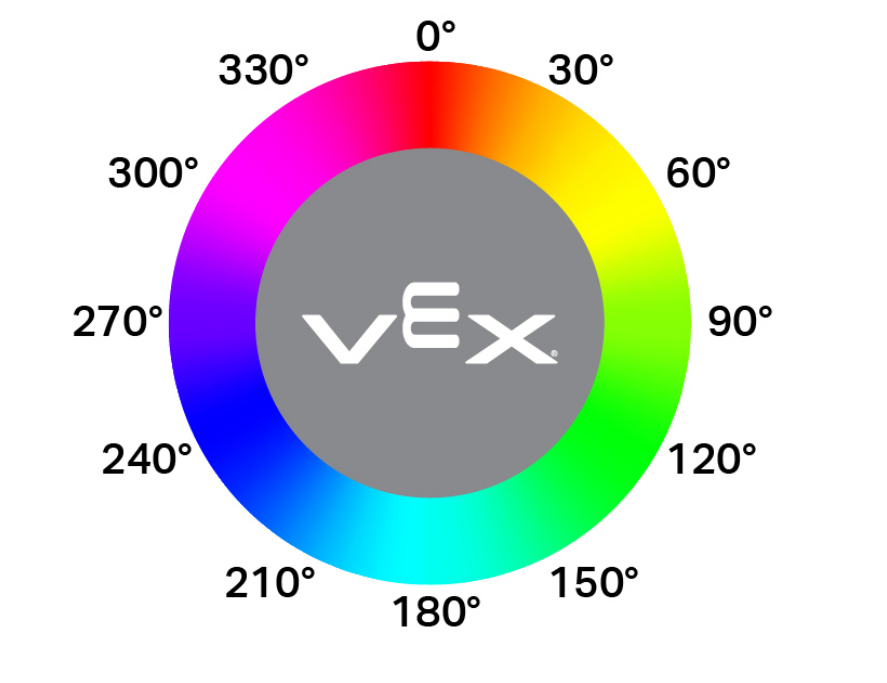
(silmän värisävy asteina)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään :: hat events
[Build Used: Code Base 2.0 - Eye Forward]
[Display the hue of a pink GO piece.]
ikuisesti
tyhjennä kaikki rivit
jos <[10] [math_less_than v] (silmän värisävy asteina) [math_less_than v] [40]> niin
tulosta [Pink!] ▶
muuten
tulosta [Not pink.] ▶