
Pengontrol Motor 55#
Perkenalan#
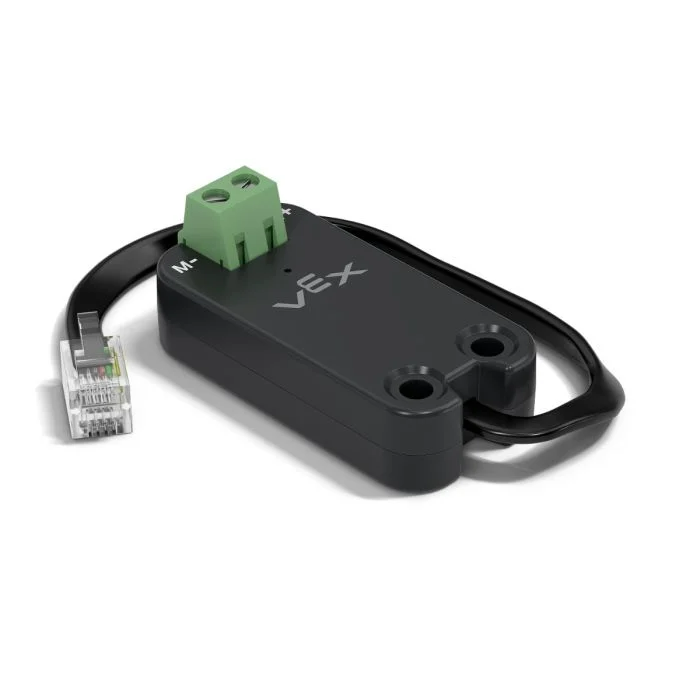
Kelas motor55 digunakan untuk mengontrol VEX Motor Controller 55 yang terhubung ke EXP Brain. Motor Controller 55 adalah pengontrol motor lama yang dirancang untuk mengoperasikan motor DC 2-kawat.
Konstruktor Kelas#
1 — Membuat objek
motor55pada Smart Port yang ditentukan.motor55( int32_t index );
2 — Membuat objek
motor55pada Smart Port yang ditentukan dan mengubah arah putaran positif.motor55( int32_t index, bool reverse );
3 — Membuat objek
motor55pada Smart Port yang ditentukan, mengatur tegangan penggerak maksimum, dan mengubah arah putaran positif.motor55( int32_t index, double maxv, bool reverse );
Destruktor Kelas#
Menghancurkan objek motor55 dan melepaskan sumber daya terkait.
~motor55();
Parameter#
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Port Pintar yang terhubung ke Pengontrol Motor 55, ditulis sebagai |
|
|
Menentukan apakah arah putaran motor terbalik:
|
|
|
Tegangan maksimum yang dapat diberikan oleh Pengontrol Motor 55 ke motor. |
Contoh#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Fungsi Keanggotaan#
Kelas motor55 mencakup fungsi anggota berikut:
spin— Memutar motor ke arah yang ditentukan.stop— Menghentikan motor.setVelocity— Memberi tahu motor DC seberapa cepat harus berputar.setStopping— Mengatur perilaku berhenti (meluncur atau mengerem).setReversed— Mengatur apakah arah motor dibalik.current— Mengembalikan arus listrik motor.voltage— Mengembalikan tegangan listrik motor.temperature— Mengembalikan suhu motor.getMotorType— Mengembalikan tipe motor/pengontrol yang terdeteksi.installed— Mengembalikan apakah Pengontrol Motor 55 terdeteksi pada Port Pintar yang ditentukan.
Sebelum memanggil fungsi anggota motor55 apa pun, sebuah instance harus dibuat, seperti yang ditunjukkan di bawah ini:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Memutar motor ke arah yang ditentukan tanpa batas waktu.
Fungsi yang Tersedia
1 — Berputar menggunakan kecepatan yang dikonfigurasi saat ini.
void spin(
  directionType dir );
2 — Berputar pada tegangan yang ditentukan.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Arah putaran motor: |
|
|
Nilai tegangan yang diterapkan pada motor. Nilai negatif menyebabkan putaran berlawanan arah dengan arah putaran yang diberikan |
|
|
Satuan yang digunakan untuk menyatakan tegangan:
|
Nilai Pengembalian
Fungsi ini tidak mengembalikan nilai.
Catatan
Fungsi ini tidak menunggu dan program akan berlanjut segera setelah pemanggilan.
Motor akan terus berputar sampai
stopdipanggil atauspinlainnya digunakan.
stop#
Menghentikan putaran motor menggunakan mode rem yang sedang dikonfigurasi.
Fungsi yang Tersedia
void stop();
Parameter
Fungsi ini tidak memerlukan parameter apa pun.
Nilai Pengembalian
Fungsi ini tidak mengembalikan nilai.
Catatan
Menghentikan motor menggunakan mode penghentian yang saat ini dikonfigurasi yang ditetapkan oleh
setStopping.
setVelocity#
Mengatur kecepatan putaran motor DC. Persentase yang lebih tinggi membuat motor DC berputar lebih cepat, dan persentase yang lebih rendah membuat motor DC berputar lebih lambat.
Setiap proyek dimulai dengan setiap motor DC yang terhubung berputar pada kecepatan 50% secara default.
Fungsi yang Tersedia
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Kecepatan putaran dari 0% hingga 100% saat menggunakan |
|
|
Satuan kecepatan: |
Nilai Pengembalian
Fungsi ini tidak mengembalikan nilai.
Catatan
Setiap panggilan berikutnya ke
spintanpa tegangan yang ditentukan akan menggunakan nilai ini.
setStopping#
Menentukan bagaimana motor berperilaku saat berhenti.
Fungsi yang Tersedia
void setStopping(
    brakeType mode );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Mode berhenti yang diterapkan ketika
|
Nilai Pengembalian
Fungsi ini tidak mengembalikan nilai.
Catatan
Panggilan berikutnya ke
stopakan menggunakan mode penghentian ini.Pengontrol Motor 55 hanya mendukung
coastdanbrakeholdtidak didukung.
setReversed#
Menentukan apakah arah putaran motor dibalik.
Fungsi yang Tersedia
void setReversed(
    bool value );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Apakah arah putaran motor dibalik:
|
Nilai Pengembalian
Fungsi ini tidak mengembalikan nilai.
Catatan
Memanggil
setReversedsama dengan mengubah parameterreversedi konstruktor.
current#
current mengembalikan jumlah arus listrik yang digunakan motor DC. Arus adalah jumlah listrik yang mengalir melalui motor DC. Saat dikembalikan dalam ampere, arus dilaporkan dari 0,0 hingga 1,2 A.
Nilai arus yang lebih tinggi berarti motor DC menggunakan lebih banyak arus listrik. Hal ini dapat terjadi ketika motor DC mengangkat sesuatu yang berat, mendorong suatu objek, atau mencoba bergerak ketika macet.
Ini dapat digunakan untuk memeriksa apakah motor DC mengalami kesulitan selama pergerakan. Jika arus tetap tinggi, motor mungkin menjadi lebih panas atau menggunakan daya kurang efisien.
Available Functions1 — Mengembalikan arus listrik motor DC dalam ampere.
double current(
  currentUnits units = amp );
Parameters2 — Mengembalikan arus listrik motor DC sebagai persentase dari arus nominal maksimum.
double current(
  percentUnits units );
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Satuan yang digunakan untuk menyatakan arus: |
|
|
Menunjukkan arus sebagai persentase dari arus nominal maksimum motor: |
Mengembalikan nilai double yang menunjukkan seberapa banyak arus listrik yang digunakan motor DC dalam satuan yang ditentukan.
voltage#
Mengembalikan tegangan listrik yang dialirkan ke motor.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Satuan untuk mewakili tegangan:
|
Nilai Pengembalian
Mengembalikan nilai double yang mewakili tegangan listrik motor dalam satuan yang ditentukan.
temperature#
temperature mengembalikan suhu motor DC.
Suhu motor menunjukkan seberapa panas motor DC tersebut. Suhu yang lebih tinggi berarti motor DC semakin panas saat beroperasi. Motor harus tetap berada di bawah 55°C agar tetap bekerja dengan performa maksimal.
Jika motor DC terlalu panas, motor akan menurunkan arus maksimumnya untuk melindungi dirinya sendiri. Pada suhu 70°C, motor akan berhenti beroperasi hingga mendingin.
Ini dapat digunakan untuk memeriksa apakah motor DC menjadi terlalu panas selama gerakan berulang, pengoperasian yang lama, atau saat mendorong suatu objek.
Available Functions1 — Mengembalikan suhu motor DC sebagai persentase dari suhu operasi maksimum.
double temperature(
  percentUnits units = percent );
2 — Mengembalikan suhu motor DC dalam satuan suhu fisik.
double temperature(
  temperatureUnits units );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Satuan yang digunakan untuk menyatakan suhu motor DC sebagai persentase:
|
|
|
Satuan yang digunakan untuk menyatakan suhu motor DC dalam derajat:
|
Nilai Pengembalian
Mengembalikan nilai double yang mewakili suhu motor DC dalam satuan yang ditentukan.
Catatan
Kisaran suhu operasi untuk motor ini adalah sekitar
20°C(68°F) hingga70°C(158°F).
getMotorType#
Mengembalikan tipe motor/pengontrol yang terdeteksi.
Fungsi yang Tersedia
int32_t getMotorType();
Parameter
Fungsi ini tidak memerlukan parameter apa pun.
Nilai Pengembalian
Mengembalikan nilai int32_t yang menunjukkan tipe motor/pengontrol yang terdeteksi:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Mengembalikan nilai boolean yang menunjukkan apakah Motor Controller 55 terhubung ke EXP Brain.
Available Functionsbool installed();
Parameter
Fungsi ini tidak memerlukan parameter apa pun.
Nilai Pengembalian
Mengembalikan nilai boolean bool yang menunjukkan apakah Pengontrol Motor 55 terhubung.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.