
Motorvezérlő 55#
Bevezetés#
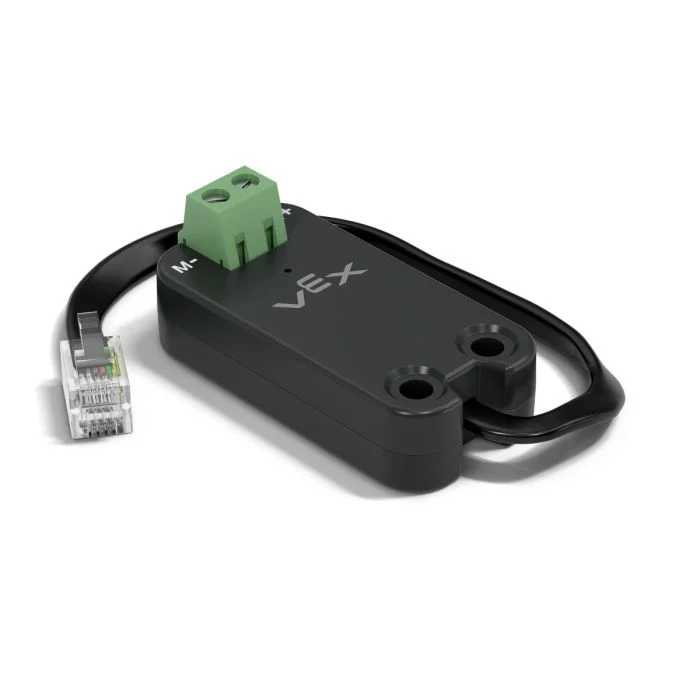
A motor55 osztály az EXP Brain-hez csatlakoztatott VEX Motor Controller 55 vezérlésére szolgál. A Motor Controller 55 egy hagyományos motorvezérlő, amelyet kétvezetékes egyenáramú motorok működtetésére terveztek.
Osztálykonstruktorok#
1 — Létrehoz egy
motor55objektumot a megadott Smart Porton.motor55( int32_t index );
2 — Létrehoz egy
motor55objektumot a megadott Smart Porton és megváltoztatja a pozitív forgásirányt.motor55( int32_t index, bool reverse );
3 — Létrehoz egy
motor55objektumot a megadott Smart Porton, beállítja a maximális meghajtófeszültséget, és megváltoztatja a pozitív forgásirányt.motor55( int32_t index, double maxv, bool reverse );
Osztálydestruktor#
Megsemmisíti a motor55 objektumot és felszabadítja a hozzá tartozó erőforrásokat.
~motor55();
Paraméterek#
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
Az az intelligens port, amelyhez az 55-ös motorvezérlő csatlakozik, |
|
|
Meghatározza, hogy a motor forgásiránya megfordult-e:
|
|
|
A maximális feszültség, amelyet a Motor Controller 55 a motorra tud adni. |
Példa#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Tagfüggvények#
A motor55 osztály a következő tagfüggvényeket tartalmazza:
spin— Megadott irányba forgatja a motort.stop— Leállítja a motort.setVelocity— Megadja az egyenáramú motor forgási sebességét.setStopping— Beállítja a fékezési viselkedést (szabadonfutás vagy fékezés).setReversed— Beállítja, hogy a motor forgásiránya megforduljon-e.current— Visszaadja a motor elektromos áramát.voltage— Visszaadja a motor elektromos feszültségét.temperature— Visszaadja a motor hőmérsékletét.getMotorType— Visszaadja az észlelt motor/vezérlő típusát.installed— Visszaadja, hogy a megadott Smart Porton észlelhető-e az 55-ös motorvezérlő.
Bármely motor55 tagfüggvény meghívása előtt létre kell hozni egy példányt, az alábbiak szerint:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
A motort a megadott irányban határozatlan ideig forgatja.
Elérhető funkciók
1 — A jelenleg konfigurált sebességgel forog.
void spin(
  directionType dir );
2 — A megadott feszültségen forog.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Paraméterek
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
A motor forgásiránya: |
|
|
A motorra kapcsolt feszültségérték. A negatív érték a megadott |
|
|
A feszültség ábrázolására használt mértékegység:
|
Visszatérési értékek
Ez a függvény nem ad vissza értéket.
Megjegyzések
Ez a függvény nem várakozik, és a program a hívás után azonnal folytatódik.
A motor addig forog, amíg a
stopparancsot le nem hívják, vagy egy másikspinparancsot nem használnak.
stop#
A jelenleg konfigurált fékezési mód használatával leállítja a motor forgását.
Elérhető funkciók
void stop();
Paraméterek
Ez a függvény nem fogad el paramétereket.
Visszatérési értékek
Ez a függvény nem ad vissza értéket.
Megjegyzések
A
setStoppingáltal beállított aktuális leállítási móddal állítja le a motort.
setVelocity#
Megmondja az egyenáramú motornak, hogy milyen gyorsan forogjon. Magasabb százalékos érték esetén az egyenáramú motor gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban forog.
Minden projekt úgy kezdődik, hogy minden csatlakoztatott egyenáramú motor alapértelmezés szerint 50%-os sebességgel forog.
Elérhető funkciók
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Paraméterek
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
A forgási sebesség 0%-tól 100%-ig |
|
|
The velocity unit: |
Visszatérési értékek
Ez a függvény nem ad vissza értéket.
Megjegyzések
A
spinfüggvény minden további, megadott feszültség nélküli hívása ezt az értéket fogja használni.
setStopping#
Beállítja, hogyan viselkedjen a motor leálláskor.
Elérhető funkciók
void setStopping(
    brakeType mode );
Paraméterek
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
A
|
Visszatérési értékek
Ez a függvény nem ad vissza értéket.
Megjegyzések
A
stopfüggvény minden további hívása ezt a leállítási módot fogja használni.Az 55-ös motorvezérlő csak
coastésbraketámogatja.holdnem támogatja.
setReversed#
Beállítja, hogy a motor forgásiránya megforduljon-e.
Elérhető funkciók
void setReversed(
    bool value );
Paraméterek
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
Azt jelzi, hogy a motor forgásiránya meg van-e fordítva:
|
Visszatérési értékek
Ez a függvény nem ad vissza értéket.
Megjegyzések
A
setReversedmeghívása ugyanaz, mint areverseparaméter megváltoztatása a constructor-ben.
current#
current visszaadja, hogy mennyi elektromos áramot használ az egyenáramú motor. Az áram az egyenáramú motoron átfolyó elektromos áram mennyisége. Amperben visszaadva az áram 0,0 és 1,2 A között van.
A magasabb áramérték azt jelenti, hogy az egyenáramú motor több elektromos áramot fogyaszt. Ez akkor fordulhat elő, ha az egyenáramú motor valami nehéz tárgyat emel, nekinyomódik egy tárgynak, vagy beragadt állapotban próbál mozdulni.
Ez felhasználható annak ellenőrzésére, hogy az egyenáramú motor mozgás közben akadozik-e. Ha az áram magas marad, a motor felmelegedhet, vagy kevésbé hatékonyan használhatja fel az energiát.
Available Functions1 — Visszaadja az egyenáramú motor áramerősségét amperben.
double current(
  currentUnits units = amp );
Parameters2 — Visszaadja az egyenáramú motor elektromos áramát a maximális névleges áram százalékában.
double current(
  percentUnits units );
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
Az áramerősség ábrázolására használt mértékegység: |
|
|
Az áramot a motor maximális névleges áramának százalékában adja meg: |
Egy double értéket ad vissza, amely a megadott mértékegységben az egyenáramú motor által felhasznált elektromos áram mennyiségét jelöli.
voltage#
Visszaadja a motornak adott elektromos feszültséget.
Available Functionsdouble voltage(
voltageUnits units = volt );
Paraméterek
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
A feszültséget ábrázoló mértékegység:
|
Visszatérési értékek
Egy double értéket ad vissza, amely a motor elektromos feszültségét jelöli a megadott mértékegységben.
temperature#
temperature visszaadja az egyenáramú motor hőmérsékletét.
A motor hőmérséklete mutatja, mennyire meleg az egyenáramú motor. A magasabb hőmérséklet azt jelenti, hogy az egyenáramú motor működés közben melegszik. A motor hőmérsékletének 55°C alatt kell maradnia ahhoz, hogy teljes teljesítményen működjön.
Ha az egyenáramú motor túlmelegszik, csökkenti a maximális áramát önmaga védelme érdekében. 70°C-on a motor leáll, amíg le nem hűl.
Ez felhasználható annak ellenőrzésére, hogy az egyenáramú motor túlmelegszik-e ismételt mozgások, hosszú futások vagy tárgynak való nyomás során.
Available Functions1 — Visszaadja az egyenáramú motor hőmérsékletét a maximális üzemi hőmérséklet százalékában.
double temperature(
  percentUnits units = percent );
2 — Visszaadja az egyenáramú motor hőmérsékletét fizikai hőmérsékleti egységben.
double temperature(
  temperatureUnits units );
Paraméterek
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
Az egyenáramú motor hőmérsékletének százalékos ábrázolására használt mértékegység:
|
|
|
Az egyenáramú motor hőmérsékletének fokokban való ábrázolására használt mértékegység:
|
Visszatérési értékek
Egy double értéket ad vissza, amely az egyenáramú motor hőmérsékletét jelöli a megadott mértékegységben.
Megjegyzések
The operating temperature range for the motor is approximately
20°C(68°F) to70°C(158°F).
getMotorType#
Visszaadja az észlelt motor/vezérlő típusát.
Elérhető funkciók
int32_t getMotorType();
Paraméterek
Ez a függvény nem fogad el paramétereket.
Visszatérési értékek
int32_t értéket ad vissza, amely a detektált motor/vezérlő típusát jelzi:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Visszaadja, hogy a Motor Controller 55 csatlakoztatva van-e az EXP Brain-hez.
Available Functionsbool installed();
Paraméterek
Ez a függvény nem fogad el paramétereket.
Visszatérési értékek
bool értéket ad vissza, amely jelzi, hogy a 55-ös motorvezérlő csatlakoztatva van-e.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.