
Motor 393 (Pengontrol Motor 29)#
Perkenalan#
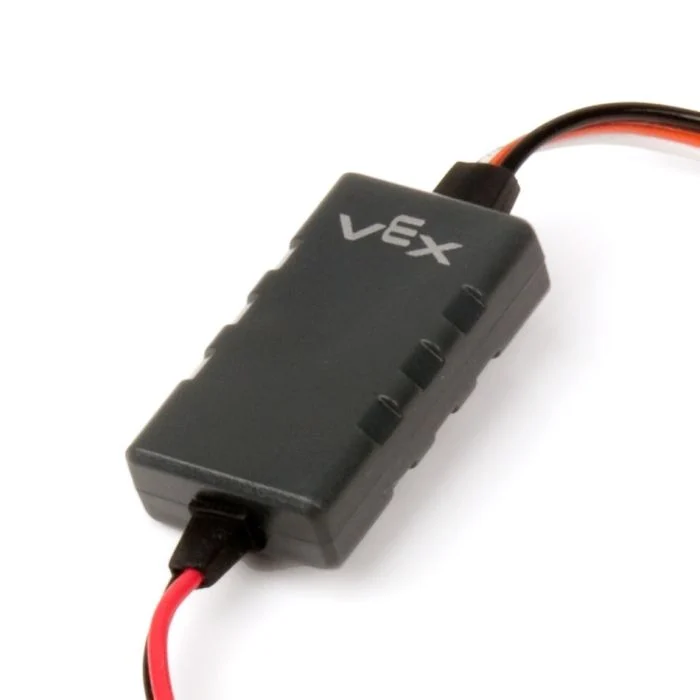
Kelas motor29 digunakan untuk mengontrol Pengontrol Motor 29 yang terhubung ke Port 3-Kawat. Pengontrol Motor 29 mengirimkan sinyal PWM dari EXP Brain untuk mengoperasikan Motor VEX 393.
Konstruktor Kelas#
1 — Membuat objek
motor29pada Port 3-Kawat yang ditentukan.motor29( triport::port &port );
2 — Membuat objek
motor29pada Port 3-Kawat yang ditentukan dan mengubah arah putaran positif.motor29( triport::port &port, bool reverse );
Destruktor Kelas#
Menghancurkan objek motor29 dan melepaskan sumber daya terkait.
~motor29();
Parameter#
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Port 3-Kawat yang terhubung ke Pengontrol Motor 29, ditulis sebagai |
|
|
Menentukan apakah arah putaran motor dibalik:
|
Contoh#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Fungsi Keanggotaan#
Kelas motor29 mencakup fungsi anggota berikut:
spin — Memutar motor ke arah yang ditentukan.
stop — Menghentikan motor.
setVelocity — Memberi tahu Motor 393 seberapa cepat harus berputar.
setReversed — Mengatur apakah arah putaran motor dibalik.
Sebelum memanggil fungsi anggota motor29 apa pun, sebuah instance harus dibuat, seperti yang ditunjukkan di bawah ini:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Memutar Motor 393 ke arah yang ditentukan selamanya.
Fungsi yang Tersedia
1 — Berputar menggunakan kecepatan yang dikonfigurasi saat ini.
void spin(
 directionType dir );
2 — Berputar dengan kecepatan yang ditentukan.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Arah putaran motor: |
|
|
Kecepatan putaran dari 0% hingga 100% saat menggunakan |
|
|
Satuan kecepatan:
|
Nilai Pengembalian
Fungsi ini tidak mengembalikan nilai.
Catatan
Fungsi ini tidak menunggu dan proyek akan terus berjalan segera setelah panggilan tersebut.
Motor 393 akan terus berputar sampai
stopdipanggil atauspinlainnya digunakan.
stop#
Menghentikan motor.
Fungsi yang Tersedia
void stop();
Parameter
Fungsi ini tidak memerlukan parameter apa pun.
Nilai Pengembalian
Fungsi ini tidak mengembalikan nilai.
setVelocity#
Mengatur kecepatan putaran Motor 393. Persentase yang lebih tinggi membuat Motor 393 berputar lebih cepat, dan persentase yang lebih rendah membuat Motor 393 berputar lebih lambat.
Setiap proyek dimulai dengan setiap Motor 393 berputar pada kecepatan 50% secara default.
Fungsi yang Tersedia
void setVelocity(
    double velocity,
    percentUnits units );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Kecepatan putaran dari 0% hingga 100% saat menggunakan |
|
|
Satuan kecepatan: |
Nilai Pengembalian
Fungsi ini tidak mengembalikan nilai.
setReversed#
Menentukan apakah arah putaran motor dibalik.
Fungsi yang Tersedia
void setReversed(
    bool value );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Apakah arah Motor 393 dibalik:
|
Nilai Pengembalian
Fungsi ini tidak mengembalikan nilai.
Catatan
Memanggil
setReversedsama dengan mengubah parameterreversedi konstruktor.