
मोटर नियंत्रक 55#
परिचय#
motor55 क्लास का उपयोग EXP ब्रेन से जुड़े VEX मोटर कंट्रोलर 55 को नियंत्रित करने के लिए किया जाता है। मोटर कंट्रोलर 55 एक पुराना मोटर कंट्रोलर है जिसे 2-वायर डीसी मोटर्स को संचालित करने के लिए डिज़ाइन किया गया है।
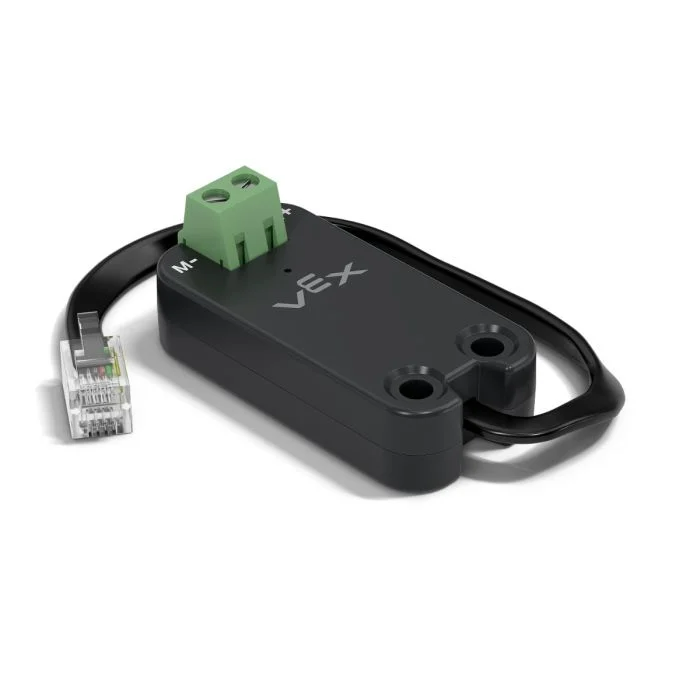
क्लास कंस्ट्रक्टर#
1 — निर्दिष्ट स्मार्ट पोर्ट पर
motor55ऑब्जेक्ट बनाता है।motor55( int32_t index );
2 — निर्दिष्ट स्मार्ट पोर्ट पर
motor55ऑब्जेक्ट बनाता है और सकारात्मक घुमाव दिशा को बदलता है।motor55( int32_t index, bool reverse );
3 — निर्दिष्ट स्मार्ट पोर्ट पर
motor55ऑब्जेक्ट बनाता है, अधिकतम ड्राइव वोल्टेज सेट करता है, और सकारात्मक घुमाव दिशा बदलता है।motor55( int32_t index, double maxv, bool reverse );
क्लास डिस्ट्रक्टर#
motor55 ऑब्जेक्ट को नष्ट करता है और संबंधित संसाधनों को मुक्त करता है।
~motor55();
पैरामीटर#
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
स्मार्ट पोर्ट जिससे मोटर कंट्रोलर 55 जुड़ा हुआ है, उसे |
|
|
यह निर्धारित करता है कि मोटर की दिशा उलट गई है या नहीं:
|
|
|
मोटर कंट्रोलर 55 द्वारा मोटर पर लगाया जा सकने वाला अधिकतम वोल्टेज। |
उदाहरण#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
सदस्य कार्य#
motor55 क्लास में निम्नलिखित सदस्य फ़ंक्शन शामिल हैं:
spin— मोटर को एक निर्दिष्ट दिशा में घुमाता है।stop— मोटर को रोकता है.setVelocity— डीसी मोटर को बताता है कि कितनी तेज़ी से घूमना है।setStopping— स्टॉपिंग व्यवहार (कोस्ट या ब्रेक) सेट करता है।setReversed— सेट करता है कि मोटर की दिशा उलट दी गई है या नहीं।current— मोटर की विद्युत धारा लौटाता है।voltage— मोटर का विद्युत वोल्टेज लौटाता है।temperature— मोटर तापमान लौटाता है।getMotorType— पता लगाए गए मोटर/कंट्रोलर प्रकार को लौटाता है।installed— यह बताता है कि निर्दिष्ट स्मार्ट पोर्ट पर मोटर कंट्रोलर 55 का पता लगाया गया है या नहीं।
किसी भी motor55 सदस्य फ़ंक्शन को कॉल करने से पहले, एक इंस्टेंस बनाना आवश्यक है, जैसा कि नीचे दिखाया गया है:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
यह मोटर को निर्दिष्ट दिशा में अनिश्चित काल तक घुमाता है।
उपलब्ध फ़ंक्शन
1 — वर्तमान में कॉन्फ़िगर किए गए वेग का उपयोग करके स्पिन करता है।
void spin(
  directionType dir );
2 — निर्दिष्ट वोल्टेज पर घूमता है।
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर के घूमने की दिशा: |
|
|
मोटर पर लगाया गया वोल्टेज मान। ऋणात्मक मान दिए गए |
|
|
वोल्टेज को दर्शाने वाली इकाई:
|
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
नोट्स
यह फंक्शन प्रतीक्षा नहीं करता है और कॉल के तुरंत बाद प्रोग्राम जारी रहता है।
मोटर तब तक घूमती रहेगी जब तक
stopको कॉल नहीं किया जाता है या कोई अन्यspinउपयोग नहीं किया जाता है।
stop#
वर्तमान में कॉन्फ़िगर किए गए ब्रेक मोड का उपयोग करके मोटर को घूमने से रोकता है।
उपलब्ध फ़ंक्शन
void stop();
पैरामीटर
यह फ़ंक्शन कोई पैरामीटर नहीं लेता है।
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
नोट्स
setStoppingद्वारा सेट किए गए वर्तमान में कॉन्फ़िगर किए गए स्टॉपिंग मोड का उपयोग करके मोटर को रोकता है।
setVelocity#
यह डीसी मोटर को घूमने की गति बताता है। उच्च प्रतिशत मान से डीसी मोटर तेजी से घूमती है और निम्न प्रतिशत मान से डीसी मोटर धीमी गति से घूमती है।
प्रत्येक परियोजना की शुरुआत में, प्रत्येक कनेक्टेड डीसी मोटर डिफ़ॉल्ट रूप से 50% वेग से घूमती है।
उपलब्ध फ़ंक्शन
void setVelocity(
    double       velocity,
    percentUnits units = percent );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
|
|
|
वेग इकाई: |
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
नोट्स
निर्दिष्ट वोल्टेज के बिना
spinके लिए कोई भी बाद की कॉल इस मान का उपयोग करेगी।
setStopping#
यह निर्धारित करता है कि मोटर रुकने पर कैसा व्यवहार करेगी।
उपलब्ध फ़ंक्शन
void setStopping(
    brakeType mode );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
|
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
नोट्स
stopके लिए कोई भी अनुवर्ती कॉल इस स्टॉपिंग मोड का उपयोग करेगी।मोटर कंट्रोलर 55 केवल
coastऔरbrakeसपोर्ट करता है।holdसमर्थित नहीं है।
setReversed#
यह निर्धारित करता है कि मोटर की घूर्णन दिशा उलटी हो या नहीं।
उपलब्ध फ़ंक्शन
void setReversed(
    bool value );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
क्या मोटर की दिशा उलट दी गई है:
|
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
नोट्स
setReversedको कॉल करना कंस्ट्रक्टर मेंreverseपैरामीटर को बदलने के समान है।
current#
current A तक की विद्युत धारा यह बताती है कि डीसी मोटर कितनी विद्युत धारा का उपयोग कर रही है। धारा वह विद्युत की मात्रा है जो डीसी मोटर से होकर प्रवाहित होती है। एम्पियर में मान 0.0 से 1.2 A तक होता है।
उच्च धारा मान का अर्थ है कि डीसी मोटर अधिक विद्युत धारा का उपयोग कर रही है। ऐसा तब हो सकता है जब डीसी मोटर कोई भारी वस्तु उठा रही हो, किसी वस्तु को धकेल रही हो, या फंसी हुई स्थिति में चलने का प्रयास कर रही हो।
इसका उपयोग यह जांचने के लिए किया जा सकता है कि डीसी मोटर गति के दौरान संघर्ष कर रही है या नहीं। यदि करंट अधिक रहता है, तो मोटर गर्म हो सकती है या बिजली का उपयोग कम कुशलता से कर सकती है।
Available Functions1 — डीसी मोटर की विद्युत धारा को एम्पियर में लौटाता है।
double current(
  currentUnits units = amp );
Parameters2 — डीसी मोटर की विद्युत धारा को अधिकतम रेटेड धारा के प्रतिशत के रूप में लौटाता है।
double current(
  percentUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
धारा को दर्शाने वाली इकाई: |
|
|
Represents current as a percentage of the motor’s maximum rated current: |
यह एक double मान लौटाता है जो निर्दिष्ट इकाइयों में डीसी मोटर द्वारा उपयोग की जा रही विद्युत धारा की मात्रा को दर्शाता है।
voltage#
यह मोटर को आपूर्ति की गई विद्युत वोल्टेज को लौटाता है।
Available Functionsdouble voltage(
voltageUnits units = volt );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
वोल्टेज को दर्शाने वाली इकाई:
|
वापसी मान
यह निर्दिष्ट इकाइयों में मोटर के विद्युत वोल्टेज को दर्शाने वाला double मान लौटाता है।
temperature#
temperature डीसी मोटर का तापमान लौटाता है।
मोटर का तापमान बताता है कि डीसी मोटर कितनी गर्म है। अधिक तापमान का मतलब है कि काम करते समय डीसी मोटर गर्म हो रही है। मोटर को पूरी क्षमता से काम करने के लिए 55°C से नीचे रहना चाहिए।
यदि डीसी मोटर बहुत अधिक गर्म हो जाती है, तो वह खुद को बचाने के लिए अपनी अधिकतम धारा कम कर देगी। 70°C पर, मोटर ठंडा होने तक चलना बंद कर देगी।
इसका उपयोग यह जांचने के लिए किया जा सकता है कि बार-बार चलने, लंबे समय तक चलने या किसी वस्तु पर दबाव डालने के दौरान डीसी मोटर बहुत अधिक गर्म तो नहीं हो रही है।
Available Functions1 — डीसी मोटर का तापमान अधिकतम परिचालन तापमान के प्रतिशत के रूप में लौटाता है।
double temperature(
  percentUnits units = percent );
2 — डीसी मोटर का तापमान भौतिक तापमान इकाइयों में लौटाता है।
double temperature(
  temperatureUnits units );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
डीसी मोटर के तापमान को प्रतिशत के रूप में दर्शाने के लिए प्रयुक्त इकाई:
|
|
|
डीसी मोटर के तापमान को डिग्री में दर्शाने वाली इकाई:
|
वापसी मान
यह निर्दिष्ट इकाइयों में डीसी मोटर के तापमान को दर्शाने वाला double लौटाता है।
नोट्स
मोटर के लिए परिचालन तापमान सीमा लगभग
20°C(68°F) से70°C(158°F) है।
getMotorType#
पता लगाए गए मोटर/कंट्रोलर का प्रकार लौटाता है।
उपलब्ध फ़ंक्शन
int32_t getMotorType();
पैरामीटर
यह फ़ंक्शन कोई पैरामीटर नहीं लेता है।
वापसी मान
यह int32_t लौटाता है जो पता लगाए गए मोटर/कंट्रोलर प्रकार को दर्शाता है:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
यह बताता है कि मोटर कंट्रोलर 55 EXP ब्रेन से जुड़ा है या नहीं।
Available Functionsbool installed();
पैरामीटर
यह फ़ंक्शन कोई पैरामीटर नहीं लेता है।
वापसी मान
यह bool लौटाता है जो दर्शाता है कि मोटर कंट्रोलर 55 कनेक्टेड है या नहीं।
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.