
Motorsteuerung 55#
Einführung#
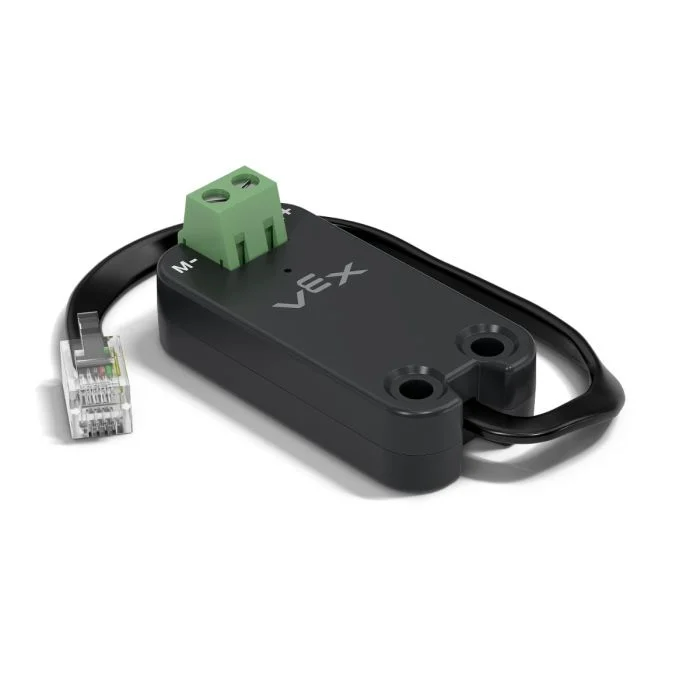
Die Klasse motor55 dient zur Steuerung eines VEX-Motorcontrollers 55, der mit dem EXP Brain verbunden ist. Der Motorcontroller 55 ist ein älterer Motorcontroller, der für den Betrieb von 2-Draht-Gleichstrommotoren ausgelegt ist.
Klassenkonstruktoren#
1 — Erstellt ein
motor55Objekt am angegebenen Smart Port.motor55( int32_t index );
2 — Erzeugt ein
motor55Objekt am angegebenen Smart Port und ändert die positive Drehrichtung.motor55( int32_t index, bool reverse );
3 — Erzeugt ein
motor55Objekt am angegebenen Smart Port, legt die maximale Ansteuerspannung fest und ändert die positive Drehrichtung.motor55( int32_t index, double maxv, bool reverse );
Klassendestruktor#
Zerstört das Objekt motor55 und gibt zugehörige Ressourcen frei.
~motor55();
Parameter#
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Der Smart Port, an den der Motor Controller 55 angeschlossen ist, wird als |
|
|
Bestimmt, ob die Drehrichtung des Motors umgekehrt ist:
|
|
|
Die maximale Spannung, die der Motor Controller 55 an den Motor anlegen kann. |
Beispiel#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Mitgliedsfunktionen#
Die Klasse motor55 umfasst die folgenden Memberfunktionen:
spin— Dreht den Motor in eine bestimmte Richtung.stop— Stoppt den Motor.setVelocity— Gibt dem Gleichstrommotor die Drehzahl vor.setStopping— Legt das Anhalteverhalten fest (Ausrollen oder Bremsen).setReversed— Legt fest, ob die Drehrichtung des Motors umgekehrt wird.current— Gibt den elektrischen Strom des Motors zurück.voltage— Gibt die elektrische Spannung des Motors zurück.temperature— Gibt die Motortemperatur zurück.getMotorType— Gibt den erkannten Motor-/Controller-Typ zurück.installed— Gibt zurück, ob der Motor Controller 55 am angegebenen Smart Port erkannt wird.
Bevor Sie eine der Memberfunktionen von motor55 aufrufen, muss eine Instanz erstellt werden, wie unten gezeigt:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Dreht den Motor unbegrenzt in die angegebene Richtung.
Verfügbare Funktionen
1 — Dreht sich mit der aktuell konfigurierten Geschwindigkeit.
void spin(
  directionType dir );
2 — Dreht sich bei der angegebenen Spannung.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parameter
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Die Drehrichtung des Motors: |
|
|
Der an den Motor angelegte Spannungswert. Ein negativer Wert bewirkt eine Drehung entgegengesetzt zur angegebenen Drehrichtung |
|
|
Die Einheit zur Darstellung der Spannung:
|
Rückgabewerte
Diese Funktion gibt keinen Wert zurück.
Notizen
Diese Funktion wartet nicht, und das Programm wird unmittelbar nach dem Aufruf fortgesetzt.
Der Motor dreht sich so lange weiter, bis
stopaufgerufen wird oder ein weitererspinverwendet wird.
stop#
Unterbricht die Drehung des Motors mit Hilfe des aktuell konfigurierten Bremsmodus.
Verfügbare Funktionen
void stop();
Parameter
Diese Funktion benötigt keine Parameter.
Rückgabewerte
Diese Funktion gibt keinen Wert zurück.
Notizen
Stoppt den Motor unter Verwendung des aktuell konfigurierten Stoppmodus, der durch
setStoppingfestgelegt wurde.
setVelocity#
Legt die Drehzahl eines Gleichstrommotors fest. Ein höherer Prozentsatz bewirkt eine höhere Drehzahl, ein niedrigerer Prozentsatz eine niedrigere.
Bei jedem Projekt läuft jeder angeschlossene Gleichstrommotor standardmäßig mit 50 % Drehzahl.
Verfügbare Funktionen
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parameter
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Die Drehzahl, mit der man sich von 0 % auf 100 % dreht, wenn man |
|
|
Die Geschwindigkeitseinheit: |
Rückgabewerte
Diese Funktion gibt keinen Wert zurück.
Notizen
Bei jedem nachfolgenden Aufruf von
spinohne Angabe einer Spannung wird dieser Wert verwendet.
setStopping#
Legt fest, wie sich ein Motor verhält, wenn er anhält.
Verfügbare Funktionen
void setStopping(
    brakeType mode );
Parameter
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Der beim Aufruf von
|
Rückgabewerte
Diese Funktion gibt keinen Wert zurück.
Notizen
Jeder nachfolgende Aufruf von
stopwird diesen Stoppmodus verwenden.Der Motorcontroller 55 unterstützt nur die Modi
coastundbrakeholdwird nicht unterstützt.
setReversed#
Legt fest, ob die Drehrichtung des Motors umgekehrt wird.
Verfügbare Funktionen
void setReversed(
    bool value );
Parameter
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Ob die Drehrichtung des Motors umgekehrt wird:
|
Rückgabewerte
Diese Funktion gibt keinen Wert zurück.
Notizen
Der Aufruf von
setReversedentspricht der Änderung des Parametersreverseim Konstruktor.
current#
Der Wert current gibt an, wie viel Strom der Gleichstrommotor verbraucht. Der Strom ist die elektrische Menge, die durch den Gleichstrommotor fließt. Die Angabe erfolgt in Ampere (A) und liegt zwischen 0,0 und 1,2 A.
Ein höherer Stromwert bedeutet, dass der Gleichstrommotor mehr Strom verbraucht. Dies kann vorkommen, wenn der Gleichstrommotor etwas Schweres anhebt, gegen ein Hindernis drückt oder versucht, sich aus einer Blockade zu bewegen.
Dies kann genutzt werden, um zu überprüfen, ob der Gleichstrommotor während einer Bewegung überlastet ist. Bleibt der Strom hoch, kann der Motor sich erwärmen oder weniger effizient arbeiten.
Available Functions1 — Gibt den elektrischen Strom des Gleichstrommotors in Ampere zurück.
double current(
  currentUnits units = amp );
Parameters2 — Gibt den elektrischen Strom des Gleichstrommotors als Prozentsatz des maximalen Nennstroms zurück.
double current(
  percentUnits units );
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Die Einheit zur Darstellung der Stromstärke: |
|
|
Represents current as a percentage of the motor’s maximum rated current: |
Gibt einen Wert vom Typ double zurück, der angibt, wie viel elektrischen Strom der Gleichstrommotor in den angegebenen Einheiten verbraucht.
voltage#
Gibt die dem Motor zugeführte elektrische Spannung zurück.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parameter
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Die Einheit zur Darstellung der Spannung:
|
Rückgabewerte
Gibt einen Wert vom Typ double zurück, der die elektrische Spannung des Motors in den angegebenen Einheiten darstellt.
temperature#
temperature gibt die Temperatur des Gleichstrommotors zurück.
Die Motortemperatur gibt an, wie warm der Gleichstrommotor ist. Eine höhere Temperatur bedeutet, dass der Gleichstrommotor während des Betriebs wärmer wird. Um seine volle Leistung zu erbringen, sollte die Motortemperatur unter 55 °C bleiben.
Wird der Gleichstrommotor zu heiß, reduziert er zum Selbstschutz seinen maximalen Strom. Bei 70 °C schaltet sich der Motor ab, bis er abgekühlt ist.
Dies kann verwendet werden, um zu überprüfen, ob der Gleichstrommotor bei wiederholten Bewegungen, langen Läufen oder beim Drücken gegen ein Objekt zu heiß wird.
Available Functions1 — Gibt die Temperatur des Gleichstrommotors als Prozentsatz der maximalen Betriebstemperatur zurück.
double temperature(
  percentUnits units = percent );
2 — Gibt die Temperatur des Gleichstrommotors in physikalischen Temperatureinheiten zurück.
double temperature(
  temperatureUnits units );
Parameter
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Die Einheit zur Darstellung der Gleichstrommotortemperatur in Prozent:
|
|
|
Die Einheit zur Angabe der Temperatur eines Gleichstrommotors in Grad:
|
Rückgabewerte
Gibt einen Wert vom Typ double zurück, der die Temperatur des Gleichstrommotors in den angegebenen Einheiten darstellt.
Notizen
Der Betriebstemperaturbereich für den Motor beträgt ungefähr
20°C(68°F) bis70°C(158°F).
getMotorType#
Gibt den erkannten Motor-/Controller-Typ zurück.
Verfügbare Funktionen
int32_t getMotorType();
Parameter
Diese Funktion benötigt keine Parameter.
Rückgabewerte
Gibt einen int32_t zurück, der den erkannten Motor-/Controller-Typ angibt:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Gibt zurück, ob der Motor Controller 55 mit dem EXP Brain verbunden ist.
Available Functionsbool installed();
Parameter
Diese Funktion benötigt keine Parameter.
Rückgabewerte
Gibt einen booleschen Wert von bool zurück, der angibt, ob der Motorcontroller 55 angeschlossen ist.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.