
모터 컨트롤러 55#
소개#
클래스 motor55 은 EXP Brain에 연결된 VEX 모터 컨트롤러 55를 제어하는 데 사용됩니다. 모터 컨트롤러 55는 2선식 DC 모터를 작동하도록 설계된 기존 모터 컨트롤러입니다.
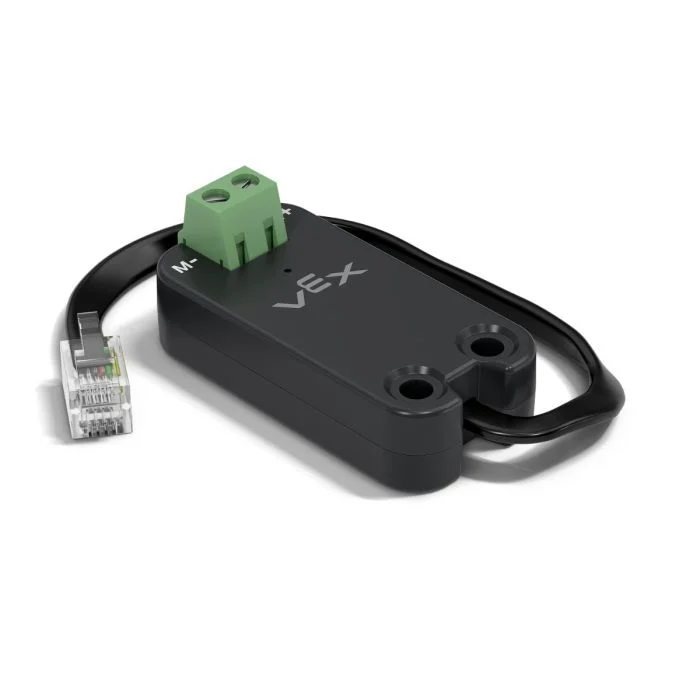
클래스 생성자#
1 — 지정된 스마트 포트에
motor55객체를 생성합니다.motor55( int32_t index );
2 — 지정된 스마트 포트에
motor55객체를 생성하고 양의 회전 방향을 변경합니다.motor55( int32_t index, bool reverse );
3 — 지정된 스마트 포트에
motor55객체를 생성하고, 최대 구동 전압을 설정하며, 양의 회전 방향을 변경합니다.motor55( int32_t index, double maxv, bool reverse );
클래스 소멸자#
motor55 객체를 파괴하고 관련 리소스를 해제합니다.
~motor55();
매개변수#
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
모터 컨트롤러 55가 연결된 스마트 포트는 |
|
|
모터의 회전 방향이 반전되는지 여부를 결정합니다.
|
|
|
모터 컨트롤러 55가 모터에 인가할 수 있는 최대 전압입니다. |
예#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
회원 기능#
motor55 클래스는 다음과 같은 멤버 함수를 포함합니다.
spin— 모터를 지정된 방향으로 회전시킵니다.stop— 모터를 정지시킵니다.setVelocity— DC 모터가 얼마나 빨리 회전해야 하는지 알려줍니다.setStopping— 정지 동작(관성 주행 또는 제동)을 설정합니다.setReversed— 모터의 방향이 반전되는지 여부를 설정합니다.current— 모터의 전기 전류를 반환합니다.voltage— 모터의 전기 전압을 반환합니다.temperature— 모터 온도를 반환합니다.getMotorType— 감지된 모터/컨트롤러 유형을 반환합니다.installed— 지정된 스마트 포트에서 모터 컨트롤러 55가 감지되었는지 여부를 반환합니다.
motor55 멤버 함수를 호출하기 전에 아래와 같이 인스턴스를 생성해야 합니다.
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
모터를 지정된 방향으로 무한히 회전시킵니다.
사용 가능한 기능 개
1 — 현재 구성된 속도를 사용하여 회전합니다.
void spin(
  directionType dir );
2 — 지정된 전압으로 회전합니다.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
매개변수
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
모터 회전 방향: |
|
|
모터에 가해지는 전압 값. 음수 값은 주어진 |
|
|
전압을 나타내는 단위:
|
반환 값
이 함수는 값을 반환하지 않습니다.
개의 메모
이 함수는 대기하지 않으며, 함수 호출 후 프로그램이 즉시 계속 실행됩니다.
모터는
stop가 호출되거나 다른spin사용될 때까지 계속 회전합니다.
stop#
현재 구성된 브레이크 모드를 사용하여 모터의 회전을 중지합니다.
사용 가능한 기능 개
void stop();
매개변수
이 함수는 매개변수를 받지 않습니다.
반환 값
이 함수는 값을 반환하지 않습니다.
개의 메모
setStopping에 의해 설정된 현재 구성된 정지 모드를 사용하여 모터를 정지합니다.
setVelocity#
직류 모터의 회전 속도를 조절하는 값입니다. 백분율이 높을수록 직류 모터는 더 빠르게 회전하고, 백분율이 낮을수록 더 느리게 회전합니다.
모든 프로젝트는 연결된 각 DC 모터가 기본적으로 50% 속도로 회전하는 것으로 시작됩니다.
사용 가능한 기능 개
void setVelocity(
    double       velocity,
    percentUnits units = percent );
매개변수
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
|
|
|
속도 단위: |
반환 값
이 함수는 값을 반환하지 않습니다.
개의 메모
지정된 전압 없이
spin에 대한 후속 호출은 이 값을 사용합니다.
setStopping#
모터가 정지했을 때의 동작 방식을 설정합니다.
사용 가능한 기능 개
void setStopping(
    brakeType mode );
매개변수
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
|
반환 값
이 함수는 값을 반환하지 않습니다.
개의 메모
stop에 대한 후속 호출은 이 정지 모드를 사용합니다.모터 컨트롤러 55는
coast과brake만 지원합니다.hold는 지원되지 않습니다.
setReversed#
모터의 회전 방향을 반전시킬지 여부를 설정합니다.
사용 가능한 기능 개
void setReversed(
    bool value );
매개변수
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
모터 회전 방향 반전 여부:
|
반환 값
이 함수는 값을 반환하지 않습니다.
개의 메모
setReversed호출하는 것은 생성자에서reverse매개변수를 변경하는 것과 같습니다.
current#
current DC 모터를 통해 흐르는 전기의 양으로 나타냅니다. 전류는 암페어(A) 단위로 표시되며, 0.0에서 1.2A 사이의 값을 가집니다.
전류값이 높다는 것은 DC 모터가 더 많은 전류를 사용하고 있다는 의미입니다. 이는 DC 모터가 무거운 물체를 들어 올리거나, 물체를 밀거나, 또는 멈춰 섰을 때 움직이려고 할 때 발생할 수 있습니다.
이 기능은 DC 모터가 작동 중에 어려움을 겪는지 확인하는 데 사용할 수 있습니다. 전류가 높은 상태로 유지되면 모터가 과열되거나 전력 효율이 떨어질 수 있습니다.
Available Functions1 — DC 모터의 전류를 암페어 단위로 반환합니다.
double current(
  currentUnits units = amp );
Parameters2 — DC 모터의 전류를 최대 정격 전류 대비 백분율로 반환합니다.
double current(
  percentUnits units );
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
전류를 나타내는 단위: |
|
|
모터의 최대 정격 전류 대비 현재 전류의 백분율을 나타냅니다: |
지정된 단위로 DC 모터가 사용하는 전류량을 나타내는 double 의 double 값을 반환합니다.
voltage#
모터에 공급된 전압을 반환합니다.
Available Functionsdouble voltage(
voltageUnits units = volt );
매개변수
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
전압을 나타내는 단위:
|
반환 값
지정된 단위로 모터의 전기 전압을 나타내는 double 의 double 값을 반환합니다.
temperature#
temperature DC 모터의 온도를 반환합니다.
모터 온도는 DC 모터의 작동 온도를 나타냅니다. 온도가 높을수록 DC 모터가 작동 중에 뜨거워지고 있다는 의미입니다. 모터는 최적의 성능을 유지하며 작동하려면 온도가 55°C 이하로 유지되어야 합니다.
직류 모터가 과열되면 자체 보호를 위해 최대 전류를 낮춥니다. 모터 온도가 70°C에 도달하면 냉각될 때까지 작동을 멈춥니다.
이 기능은 DC 모터가 반복적인 움직임, 장시간 작동 또는 물체를 밀어내는 동안 과열되는지 여부를 확인하는 데 사용할 수 있습니다.
Available Functions1 — DC 모터 온도를 최대 작동 온도 대비 백분율로 반환합니다.
double temperature(
  percentUnits units = percent );
2 — DC 모터의 온도를 물리적 온도 단위로 반환합니다.
double temperature(
  temperatureUnits units );
매개변수
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
직류 모터 온도를 백분율로 나타내는 데 사용되는 단위:
|
|
|
직류 모터 온도를 나타내는 단위는 다음과 같습니다.
|
반환 값
지정된 단위로 DC 모터의 온도를 나타내는 double 값을 반환합니다.
개의 메모
모터의 작동 온도 범위는 대략
20°C(68°F70°C(~158°F입니다.
getMotorType#
감지된 모터/컨트롤러 유형을 반환합니다.
사용 가능한 기능 개
int32_t getMotorType();
매개변수
이 함수는 매개변수를 받지 않습니다.
반환 값
감지된 모터/컨트롤러 유형을 나타내는 int32_t 을 반환합니다.
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
모터 컨트롤러 55가 EXP 브레인에 연결되어 있는지 여부를 반환합니다.
Available Functionsbool installed();
매개변수
이 함수는 매개변수를 받지 않습니다.
반환 값
모터 컨트롤러 55가 연결되었는지 여부를 나타내는 부울 값 bool 을 반환합니다.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.