
Motor Kontrol Cihazı 55#
giriiş#
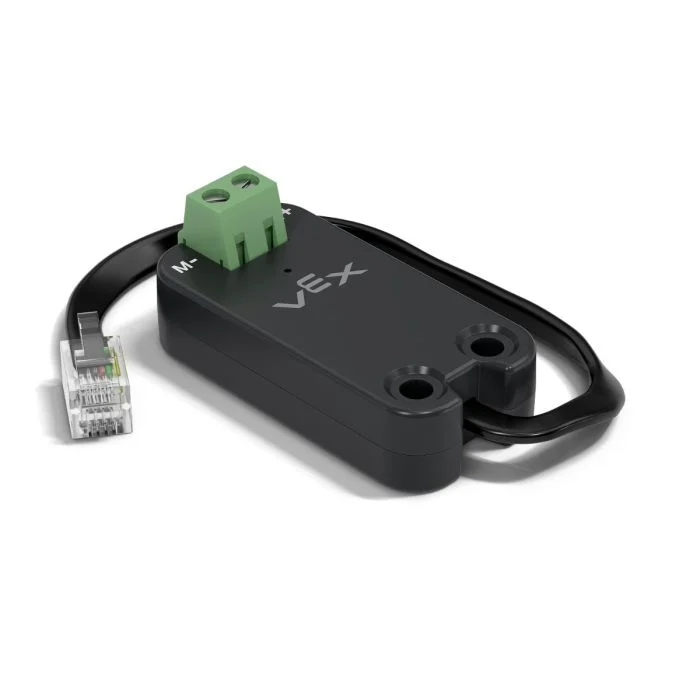
motor55 sınıfı, EXP Brain’e bağlı bir VEX Motor Kontrol Cihazı 55’i kontrol etmek için kullanılır. Motor Kontrol Cihazı 55, 2 telli DC motorları çalıştırmak üzere tasarlanmış eski bir motor kontrol cihazıdır.
Sınıf Oluşturucuları#
1 — Belirtilen Akıllı Bağlantı Noktasında
motor55nesnesi oluşturur.motor55( int32_t index );
2 — Belirtilen Akıllı Bağlantı Noktasında
motor55nesnesi oluşturur ve pozitif dönüş yönünü değiştirir.motor55( int32_t index, bool reverse );
3 — Belirtilen Akıllı Bağlantı Noktasında
motor55nesnesi oluşturur, maksimum tahrik voltajını ayarlar ve pozitif dönüş yönünü değiştirir.motor55( int32_t index, double maxv, bool reverse );
Sınıf Yıkıcısı#
motor55 nesnesini yok eder ve ilgili kaynakları serbest bırakır.
~motor55();
Parametreler#
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Motor Kontrol Ünitesi 55’in bağlı olduğu Akıllı Port, |
|
|
Motorun yönünün tersine çevrilip çevrilmediğini belirler:
|
|
|
Motor Kontrol Ünitesi 55’in motora uygulayabileceği maksimum voltaj. |
Örnek#
// Create the motor55 instance in Smart Port 1
motor55 Motor1 = motor55(PORT1);
Üye Fonksiyonları#
motor55 sınıfı aşağıdaki üye fonksiyonlarını içerir:
spin— Motoru belirtilen yönde döndürür.stop— Motoru durdurur.setVelocity— DC motora ne kadar hızlı döneceğini söyler.setStopping— Durdurma davranışını ayarlar (süzülme veya frenleme).setReversed— Motorun yönünün tersine çevrilip çevrilmeyeceğini ayarlar.current— Motorun elektrik akımını döndürür.voltage— Motorun elektrik voltajını döndürür.temperature— Motor sıcaklığını döndürür.getMotorType— Algılanan motor/kontrolör tipini döndürür.installed— Motor Kontrol Cihazı 55’in belirtilen Akıllı Bağlantı Noktasında algılanıp algılanmadığını döndürür.
Herhangi bir motor55 üye fonksiyonunu çağırmadan önce, aşağıda gösterildiği gibi bir örnek oluşturulmalıdır:
/* This constructor is required when using VS Code.
Motor Controller 55 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor55 instance in Smart Port 1
motor55 MC55_1 = motor55(PORT1);
spin#
Motoru belirtilen yönde süresiz olarak döndürür.
Kullanılabilir Fonksiyon
1 — şu anda yapılandırılmış hız kullanılarak döner.
void spin(
  directionType dir );
2 — Belirtilen voltajda döner.
void spin(
  directionType dir,
  double        voltage,
  voltageUnits  units );
Parametre
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Motorun dönüş yönü: |
|
|
Motora uygulanan voltaj değeri. Negatif bir değer, verilen |
|
|
Gerilimi temsil etmek için kullanılan birim:
|
Dönüş Değeri
Bu fonksiyon bir değer döndürmez.
Not
Bu fonksiyon bekleme gerektirmez ve çağrıdan hemen sonra program devam eder.
Motor,
stopçağrılana veya başka birspinkullanılana kadar dönmeye devam edecektir.
stop#
Mevcut yapılandırılmış fren modu kullanılarak motorun dönmesi durdurulur.
Kullanılabilir Fonksiyon
void stop();
Parametre
Bu fonksiyon herhangi bir parametre almaz.
Dönüş Değeri
Bu fonksiyon bir değer döndürmez.
Not
setStoppingtarafından belirlenen mevcut yapılandırılmış durdurma modunu kullanarak motoru durdurur.
setVelocity#
Doğru akım motorunun ne kadar hızlı döneceğini belirler. Daha yüksek bir yüzde, doğru akım motorunun daha hızlı dönmesini, daha düşük bir yüzde ise daha yavaş dönmesini sağlar.
Her proje, bağlı her bir DC motorun varsayılan olarak %50 hızda dönmesiyle başlar.
Kullanılabilir Fonksiyon
void setVelocity(
    double       velocity,
    percentUnits units = percent );
Parametre
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
The velocity to spin with from 0% to 100% when using |
|
|
Hız birimi: % |
Dönüş Değeri
Bu fonksiyon bir değer döndürmez.
Not
spin’ye belirtilen bir voltaj olmadan yapılan sonraki herhangi bir çağrı bu değeri kullanacaktır.
setStopping#
Motor durduğunda nasıl davranacağını belirler.
Kullanılabilir Fonksiyon
void setStopping(
    brakeType mode );
Parametre
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
|
Dönüş Değeri
Bu fonksiyon bir değer döndürmez.
Not
stop’ye yapılacak sonraki herhangi bir çağrı bu durdurma modunu kullanacaktır.Motor Kontrol Cihazı 55 yalnızca
coastvebrakedestekler.holddesteklenmez.
setReversed#
Motorun dönüş yönünün tersine çevrilip çevrilmeyeceğini ayarlar.
Kullanılabilir Fonksiyon
void setReversed(
    bool value );
Parametre
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Motorun yönünün tersine çevrilip çevrilmediği:
|
Dönüş Değeri
Bu fonksiyon bir değer döndürmez.
Not
setReversedçağırmak, yapıcı içindekireverseparametresini değiştirmekle aynıdır.
current#
current doğru akım motorunun ne kadar elektrik akımı kullandığını gösterir. Akım, doğru akım motorundan geçen elektrik miktarıdır. Amper cinsinden döndürüldüğünde, akım 0,0 ile 1,2 A arasında rapor edilir.
Daha yüksek akım değeri, doğru akım motorunun daha fazla elektrik akımı kullandığı anlamına gelir. Bu durum, doğru akım motoru ağır bir şeyi kaldırırken, bir cisme karşı itme kuvveti uygularken veya sıkışmışken hareket etmeye çalışırken ortaya çıkabilir.
Bu, doğru akım motorunun hareket sırasında zorlanıp zorlanmadığını kontrol etmek için kullanılabilir. Akım yüksek kalırsa, motor ısınabilir veya gücü daha az verimli kullanabilir.
Available Functions1 — DC motorun elektrik akımını amper cinsinden döndürür.
double current(
  currentUnits units = amp );
Parameters2 — DC motorun elektrik akımını, maksimum nominal akımın yüzdesi olarak döndürür.
double current(
  percentUnits units );
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Akımı temsil etmek için kullanılan birim: |
|
|
Akımı, motorun maksimum nominal akımının yüzdesi olarak gösterir: % |
Doğru akım motorunun kullandığı elektrik akımının belirtilen birimlerdeki miktarını temsil eden double bir çift sayı döndürür.
voltage#
Motora sağlanan elektrik voltajını geri döndürür.
Available Functionsdouble voltage(
voltageUnits units = volt );
Parametre
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Gerilimi temsil eden birim:
|
Dönüş Değeri
Motorun elektrik voltajını belirtilen birimlerde temsil eden double değerini döndürür.
temperature#
temperature DC motorun sıcaklığını döndürür.
Motor sıcaklığı, DC motorun ne kadar ısındığını gösterir. Daha yüksek sıcaklık, DC motorun çalışırken daha çok ısındığı anlamına gelir. Motorun tam performansla çalışmaya devam etmesi için 55°C’nin altında kalması gerekir.
Doğru akım motoru aşırı ısınırsa, kendini korumak için maksimum akımını düşürür. 70°C’ye ulaştığında, motor soğuyana kadar çalışmayı durdurur.
Bu özellik, DC motorun tekrarlanan hareketler, uzun çalışma süreleri veya bir cisme karşı itme kuvveti uygularken aşırı ısınıp ısınmadığını kontrol etmek için kullanılabilir.
Available Functions1 — DC motor sıcaklığını maksimum çalışma sıcaklığının yüzdesi olarak döndürür.
double temperature(
  percentUnits units = percent );
2 — DC motor sıcaklığını fiziksel sıcaklık birimleri cinsinden döndürür.
double temperature(
  temperatureUnits units );
Parametre
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
DC motor sıcaklığını yüzde olarak temsil etmek için kullanılan birim:
|
|
|
DC motor sıcaklığını derece cinsinden temsil etmek için kullanılan birim:
|
Dönüş Değeri
Belirtilen birimlerde DC motorun sıcaklığını temsil eden double değerini döndürür.
Not
Motorun çalışma sıcaklığı aralığı yaklaşık
20°C(68°F) ile70°C(158°F) arasındadır.
getMotorType#
Algılanan motor/kontrol ünitesi tipini döndürür.
Kullanılabilir Fonksiyon
int32_t getMotorType();
Parametre
Bu fonksiyon herhangi bir parametre almaz.
Dönüş Değeri
Algılanan motor/kontrolör tipini gösteren int32_t değerini döndürür:
0— 11W Motor1— 5.5W Motor2— Motor Controller 55
installed#
Motor Kontrol Ünitesi 55’in EXP Beynine bağlı olup olmadığını döndürür.
Available Functionsbool installed();
Parametre
Bu fonksiyon herhangi bir parametre almaz.
Dönüş Değeri
Motor Kontrol Cihazı 55’in bağlı olup olmadığını gösteren bool boolean değeri döndürür.
true— The Motor Controller 55 is connected.false— The Motor Controller 55 is not connected.