
Sensor Jarak#
Perkenalan#
Sensor Jarak dapat mendeteksi apakah ada objek di depan sensor dan memberikan informasi seberapa jauh objek tersebut. Sensor ini juga dapat memberikan informasi kecepatan relatif objek yang terdeteksi dan memperkirakan apakah objek tersebut kecil, sedang, atau besar.
Sensor Jarak beroperasi dalam rentang 20 mm hingga 2000 mm.
Di bawah 200 mm, akurasinya sekitar ±15 mm. Di atas 200 mm, akurasi meningkat menjadi sekitar 5%.
Sensor Jarak menggunakan laser Kelas 1. Deteksi diarahkan lurus ke depan dan aman untuk digunakan di ruang kelas.
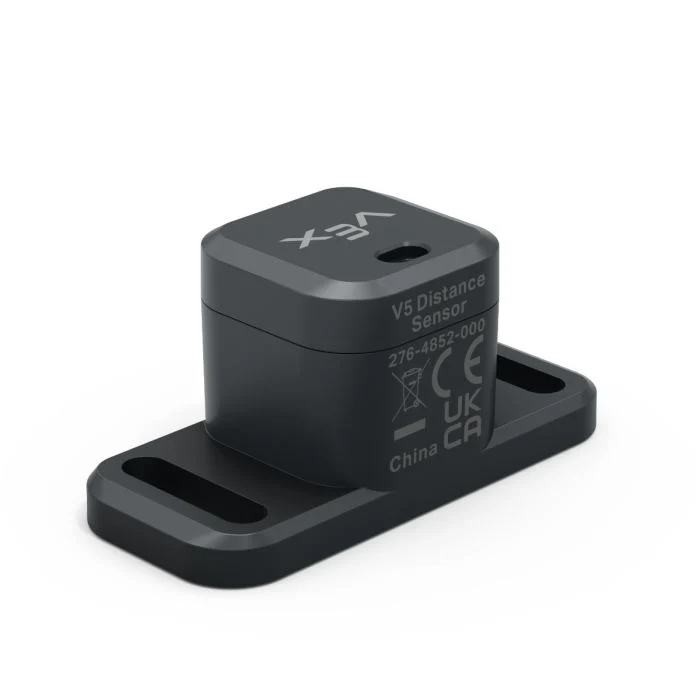
Halaman ini menggunakan distance_sensor sebagai contoh nama Sensor Jarak. Ganti dengan nama yang Anda konfigurasi sendiri sesuai kebutuhan.
Berikut adalah daftar metode yang tersedia:
object_distance— Mengembalikan jarak antara Sensor Jarak dan objek terdekat yang terdeteksi.object_velocity— Mengembalikan seberapa cepat objek yang terdeteksi bergerak mendekati atau menjauhi Sensor Jarak.object_size— Mengembalikan perkiraan ukuran objek yang terdeteksi.is_object_detected— Mengembalikan apakah Sensor Jarak saat ini mendeteksi suatu objek.changed— Mendaftarkan fungsi yang akan dijalankan setiap kali nilai Sensor Jarak berubah.
Konstruktor — Menginisialisasi Sensor Jarak secara manual.
Distance— Membuat Sensor Jarak.
jarak_objek#
object_distance mengembalikan jarak antara Sensor Jarak dan objek terdekat yang terdeteksi sebagai angka desimal (float).
Usage:
distance_sensor.object_distance(units)
Parameter |
Keterangan |
|---|---|
|
Opsional. Satuan jarak: |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
kecepatan_objek#
object_velocity mengembalikan kecepatan relatif objek yang terdeteksi sebagai angka desimal (float) dalam m/s (meter per detik).
Kecepatan menunjukkan seberapa cepat objek bergerak mendekati atau menjauhi Sensor Jarak. Nilai mendekati 0 berarti objek tidak banyak bergerak relatif terhadap sensor.
Usage:
distance_sensor.object_velocity()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
ukuran_objek#
object_size mengembalikan perkiraan ukuran objek yang terdeteksi oleh Sensor Jarak.
Sensor Jarak memperkirakan ukuran objek berdasarkan seberapa banyak area pandang sensor yang ditempati oleh objek yang terdeteksi.
ObjectSizeType(0, “NONE”)— Tidak ada objek yang terdeteksi.ObjectSizeType(1, “SMALL”)— Objek kecil terdeteksi.ObjectSizeType(2, “MEDIUM”)— Objek berukuran sedang terdeteksi.ObjectSizeType(3, “LARGE”)— Objek besar terdeteksi.
Usage:
distance_sensor.object_size()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
objek terdeteksi#
is_object_detected mengembalikan nilai boolean yang menunjukkan apakah Sensor Jarak saat ini mendeteksi suatu objek.
True— Sensor Jarak mendeteksi sebuah objek.False— Sensor Jarak tidak mendeteksi objek.
Usage:
distance_sensor.is_object_detected()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
berubah#
changed mendaftarkan sebuah fungsi yang akan dipanggil setiap kali nilai Sensor Jarak berubah.
Usage:
distance_sensor.changed(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika nilai Sensor Jarak berubah. |
|
Opsional. Sebuah tuple yang berisi argumen untuk diteruskan ke fungsi callback. Lihat Menggunakan Fungsi dengan Parameter untuk informasi selengkapnya. |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
Konstruktor#
Konstruktor digunakan untuk membuat objek Distance secara manual, misalnya saat mengkonfigurasi Sensor Jarak di luar VEXcode.
Distance#
Distance menciptakan objek Sensor Jarak.
Usage:
Distance(smartport)
Parameter |
Keterangan |
|---|---|
|
Port Pintar tempat Sensor Jarak terhubung, ditulis sebagai |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)