
Mesafe Sensörü#
giriiş#
Mesafe Sensörü, bir nesnenin sensörün önünde olup olmadığını algılayabilir ve o nesnenin ne kadar uzakta olduğunu gösterebilir. Ayrıca, algılanan nesnenin göreceli hızını da gösterebilir ve nesnenin küçük, orta veya büyük olup olmadığını tahmin edebilir.
Mesafe sensörü 20 mm ile 2000 mm arasında bir aralıkta çalışır.
200 mm’nin altında doğruluk yaklaşık ±15 mm’dir. 200 mm’nin üzerinde doğruluk yaklaşık %5’e yükselir.
Mesafe Sensörü, 1. sınıf lazer kullanır. Algılama doğrudan ileriye yöneliktir ve sınıf ortamı için güvenlidir.
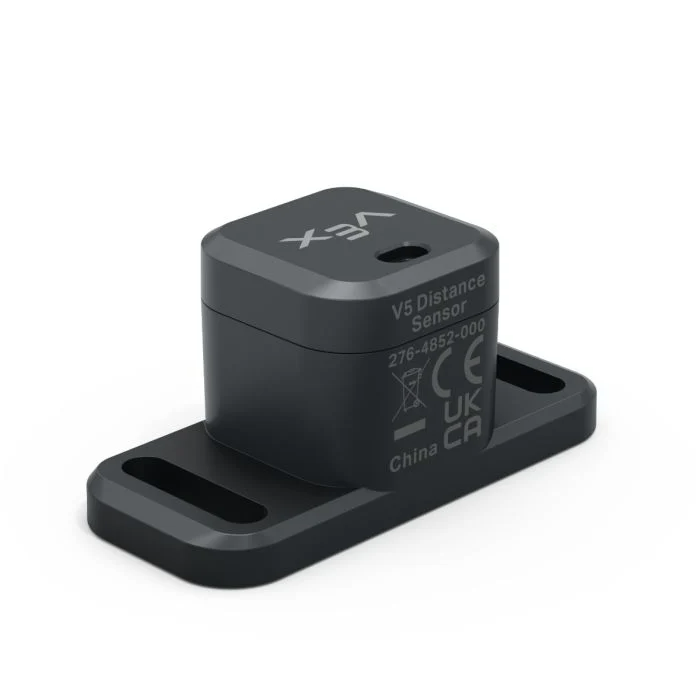
Bu sayfada örnek mesafe sensörü adı olarak distance_sensor kullanılmıştır. Gerektiğinde kendi yapılandırdığınız adla değiştirin.
Aşağıda mevcut yöntemlerin listesi bulunmaktadır:
object_distance— Mesafe Sensörü ile en yakın tespit edilen nesne arasındaki mesafeyi döndürür.object_velocity— Algılanan nesnenin Mesafe Sensörüne doğru veya ondan uzaklaşarak ne kadar hızlı hareket ettiğini döndürür.object_size— Tespit edilen nesnenin tahmini boyutunu döndürür.is_object_detected— Mesafe Sensörünün şu anda bir nesne algılayıp algılamadığını döndürür.changed— Mesafe Sensörünün değeri değiştiğinde çalıştırılacak bir fonksiyonu kaydeder.
Yapıcı Fonksiyon — Mesafe Sensörünü manuel olarak başlatın.
Distance— Bir Mesafe Sensörü oluşturur.
nesne_mesafesi#
object_distance , Mesafe Sensörü ile en yakın algılanan nesne arasındaki mesafeyi ondalık sayı (float) olarak döndürür.
Usage:
distance_sensor.object_distance(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Mesafe birimi: |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
nesne_hızı#
object_velocity , tespit edilen nesnenin bağıl hızını m/s (metre/saniye) cinsinden ondalık (float) bir değer olarak döndürür.
Hız, nesnenin Mesafe Sensörüne doğru veya ondan uzaklaşırken ne kadar hızlı hareket ettiğini gösterir. 0’a yakın bir değer, nesnenin sensöre göre fazla hareket etmediği anlamına gelir.
Usage:
distance_sensor.object_velocity()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
nesne boyutu#
object_size , Mesafe Sensörü tarafından algılanan nesnenin tahmini boyutunu döndürür.
Mesafe sensörü, algılanan nesnenin sensörün görüş alanının ne kadarını kapladığına bağlı olarak nesnenin boyutunu tahmin eder.
ObjectSizeType(0, “NONE”)— Hiçbir nesne algılanmadı.ObjectSizeType(1, “SMALL”)— Küçük bir nesne algılandı.ObjectSizeType(2, “MEDIUM”)— Orta boy bir nesne algılandı.ObjectSizeType(3, “LARGE”)— Büyük bir nesne algılandı.
Usage:
distance_sensor.object_size()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
nesne algılandı mı?#
is_object_detected Mesafe Sensörünün şu anda bir nesne algılayıp algılamadığını döndürür.
True— Mesafe Sensörü bir nesne algılıyor.False— Mesafe Sensörü bir nesne algılamıyor.
Usage:
distance_sensor.is_object_detected()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
değişti#
changed mesafe sensörünün değeri değiştiğinde çağrılacak bir fonksiyon kaydeder.
Usage:
distance_sensor.changed(callback, arg)
Parametreler |
Tanım |
|---|---|
|
Mesafe Sensörünün değeri değiştiğinde yürütülen, önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir demet. Daha fazla bilgi için Parametreli Fonksiyonları Kullanma bölümüne bakın. |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
Yapıcı#
Yapıcılar, VEXcode dışında bir Mesafe Sensörü yapılandırırken olduğu gibi, Distance nesnelerini manuel olarak oluşturmak için kullanılır.
Distance#
Distance , bir Mesafe Sensörü nesnesi oluşturur.
Usage:
Distance(smartport)
Parametre |
Tanım |
|---|---|
|
Mesafe sensörünün bağlı olduğu akıllı port, |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)