
Atstumo jutiklis#
Įvadas#
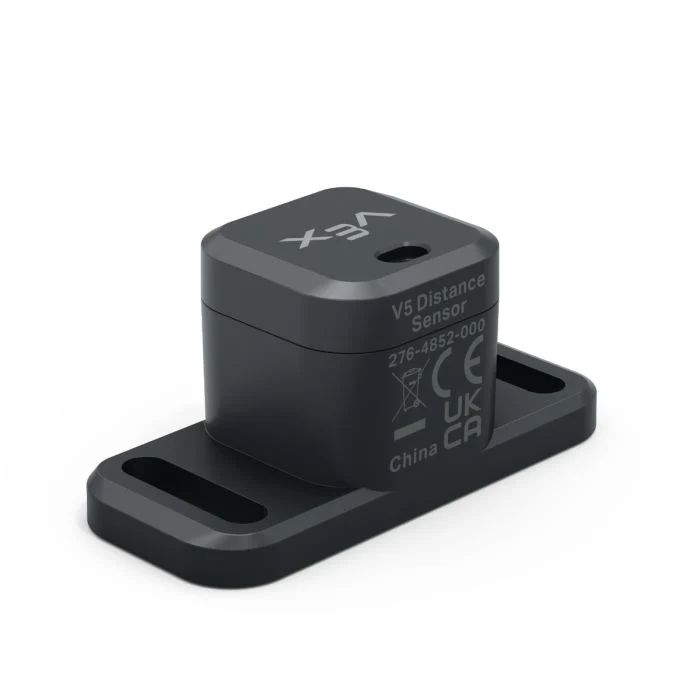
Atstumo jutiklis gali aptikti, ar priešais jutiklį yra objektas, ir pateikti atstumą iki to objekto. Jis taip pat gali pateikti aptikto objekto santykinį greitį ir įvertinti, ar objektas yra mažas, vidutinis ar didelis.
Atstumo jutiklis veikia nuo 20 mm iki 2000 mm diapazone.
Žemiau 200 mm tikslumas yra maždaug ±15 mm. Virš 200 mm tikslumas padidėja iki maždaug 5 %.
Atstumo jutiklis naudoja 1 klasės lazerį. Aptikimas nukreiptas tiesiai į priekį ir yra saugus klasėje.
Šiame puslapyje kaip atstumo jutiklio pavadinimo pavyzdys naudojamas distance_sensor Jei reikia, pakeiskite jį savo sukonfigūruotu pavadinimu.
Žemiau pateikiamas galimų metodų sąrašas:
object_distance— Grąžina atstumą tarp atstumo jutiklio ir artimiausio aptikto objekto.object_velocity— Grąžina, kaip greitai aptiktas objektas juda link atstumo jutiklio arba nuo jo.object_size— Grąžina apytikslį aptikto objekto dydį.is_object_detected— Grąžina, ar atstumo jutiklis šiuo metu aptinka objektą.changed— Registruoja funkciją, kuri bus vykdoma kaskart, kai pasikeičia atstumo jutiklio vertė.
Konstruktorius – rankiniu būdu inicijuoti atstumo jutiklį.
Distance– Sukuria atstumo jutiklį.
objekto_atstumas#
object_distance grąžina atstumą tarp atstumo jutiklio ir artimiausio aptikto objekto dešimtainio skaičiaus (slankiojo skaičiaus) pavidalu.
Usage:
distance_sensor.object_distance(units)
Parametrai |
Aprašymas |
|---|---|
|
Pasirinktinai. Atstumo vienetas: |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
objekto_greitis#
object_velocity grąžina aptikto objekto santykinį greitį dešimtainiu skaičiumi (slankiuoju skaičiumi) m/s (metrais per sekundę).
Greitis rodo, kaip greitai objektas juda link atstumo jutiklio arba nuo jo. Reikšmė, artima 0, reiškia, kad objektas jutiklio atžvilgiu juda nedaug.
Usage:
distance_sensor.object_velocity()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
objekto_dydis#
object_size grąžina apytikslį atstumo jutiklio aptikto objekto dydį.
Atstumo jutiklis įvertina objekto dydį pagal tai, kiek jutiklio matymo lauko užima aptiktas objektas.
ObjectSizeType(0, “NONE”)— Neaptiktas joks objektas.ObjectSizeType(1, “SMALL”)— Aptiktas mažas objektas.ObjectSizeType(2, “MEDIUM”)— Aptiktas vidutinio dydžio objektas.ObjectSizeType(3, “LARGE”)— Aptiktas didelis objektas.
Usage:
distance_sensor.object_size()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
aptiktas_objektas#
is_object_detected grąžina, ar atstumo jutiklis šiuo metu aptinka objektą.
True— Atstumo jutiklis aptinka objektą.False— Atstumo jutiklis neaptinka objekto.
Usage:
distance_sensor.is_object_detected()
Parametrai |
Aprašymas |
|---|---|
Šis metodas neturi parametrų. |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
pasikeitė#
changed registruoja funkciją, kuri bus iškviečiama kaskart, kai pasikeičia atstumo jutiklio vertė.
Usage:
distance_sensor.changed(callback, arg)
Parametrai |
Aprašymas |
|---|---|
|
Anksčiau apibrėžta function, kuri vykdoma, kai pasikeičia atstumo jutiklio reikšmė. |
|
Pasirinktinai. Rinkinys su argumentais, kurie turi būti perduoti atgalinio iškvietimo funkcijai. Daugiau informacijos žr. Funkcijų su parametrais naudojimas. |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
Konstruktorius#
Konstruktoriai naudojami rankiniu būdu kurti Distance objektus, pavyzdžiui, konfigūruojant atstumo jutiklį ne VEX kode.
Distance#
Distance sukuria atstumo jutiklio objektą.
Usage:
Distance(smartport)
Parametras |
Aprašymas |
|---|---|
|
Išmanusis prievadas, prie kurio prijungtas atstumo jutiklis, užrašomas kaip |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)